维特智能 JY901S 姿态传感器赋能外骨骼机器人 实现人机协同运动感知
导语
维特智能与外骨骼机器人领域规模较大、业务覆盖海内外市场的头部企业展开自研项目合作,面向康复助行与负重助力两类外骨骼应用场景,解决人体运动意图感知滞后、多肢体分布式传感数据不同步、振动工况姿态漂移、缺少客观量化步态数据等行业技术难题,采用 JY901S 姿态传感器搭建分布式姿态感知系统,支撑外骨骼人机协同控制。项目处于自研开发阶段。本文从客户背景、使用详情、方案特点三个角度还原项目全过程。
一、客户背景
1.1 客户简介
客户是专注于外骨骼机器人研发的头部企业,产品同时覆盖医用康复外骨骼与消费级负重助力外骨骼,业务面向国内与海外市场。医用场景主要服务行动障碍患者,辅助开展康复训练,输出量化康复评估数据;消费场景面向爬山、负重作业等场景,为人体腰背部、四肢提供助力,降低人体运动负荷。
近一年国内外骨骼相关政策、行业标准持续落地,持续推动康复外骨骼、穿戴式助力设备技术研发与产业化落地新华网。在产品自研过程中,多肢体分布式姿态感知、实时运动意图识别,是决定外骨骼穿戴流畅度与使用安全性的核心环节。
1.2 客户应用和痛点
客户将多只 IMU 分布式部署在外骨骼各杆件,采集肢体姿态、加速度数据,识别人体步态、运动趋势,为康复训练量化评估、负重助力控制提供底层感知数据。在引入维特智能 JY901S 模块之前,项目研发遇到多项核心痛点:
痛点一:人体运动意图感知滞后,助力跟随不同步,穿戴过程拉扯感明显,人机协同体验较差。
痛点二:多肢体分布式传感方案容易出现数据不同步,运动振动环境下姿态漂移,直接引发步态误判,影响助力控制逻辑。
痛点三:康复、工业负重场景工况复杂,缺少客观量化的步态姿态数据,设备安全保护响应存在短板,不利于康复效果评估与安全防护。
我们为客户提供 JY901S 姿态传感器,通过多节点同步采集,高精度实时获取肢体姿态信息,快速识别人体运动意图,支撑外骨骼柔顺助力控制,同时输出量化姿态数据用于康复评估与安全保护。
1.3 项目当前阶段
项目处于自研阶段,正在开展多肢体分布式传感系统的算法调试、样机实测与性能迭代。
1.4 预期用量
现阶段项目样机研发采购上千套 JY901S;待产品研发定型、完成测试验证后,拥有较大批量采购空间。
二、客户使用详情
2.1 项目背景
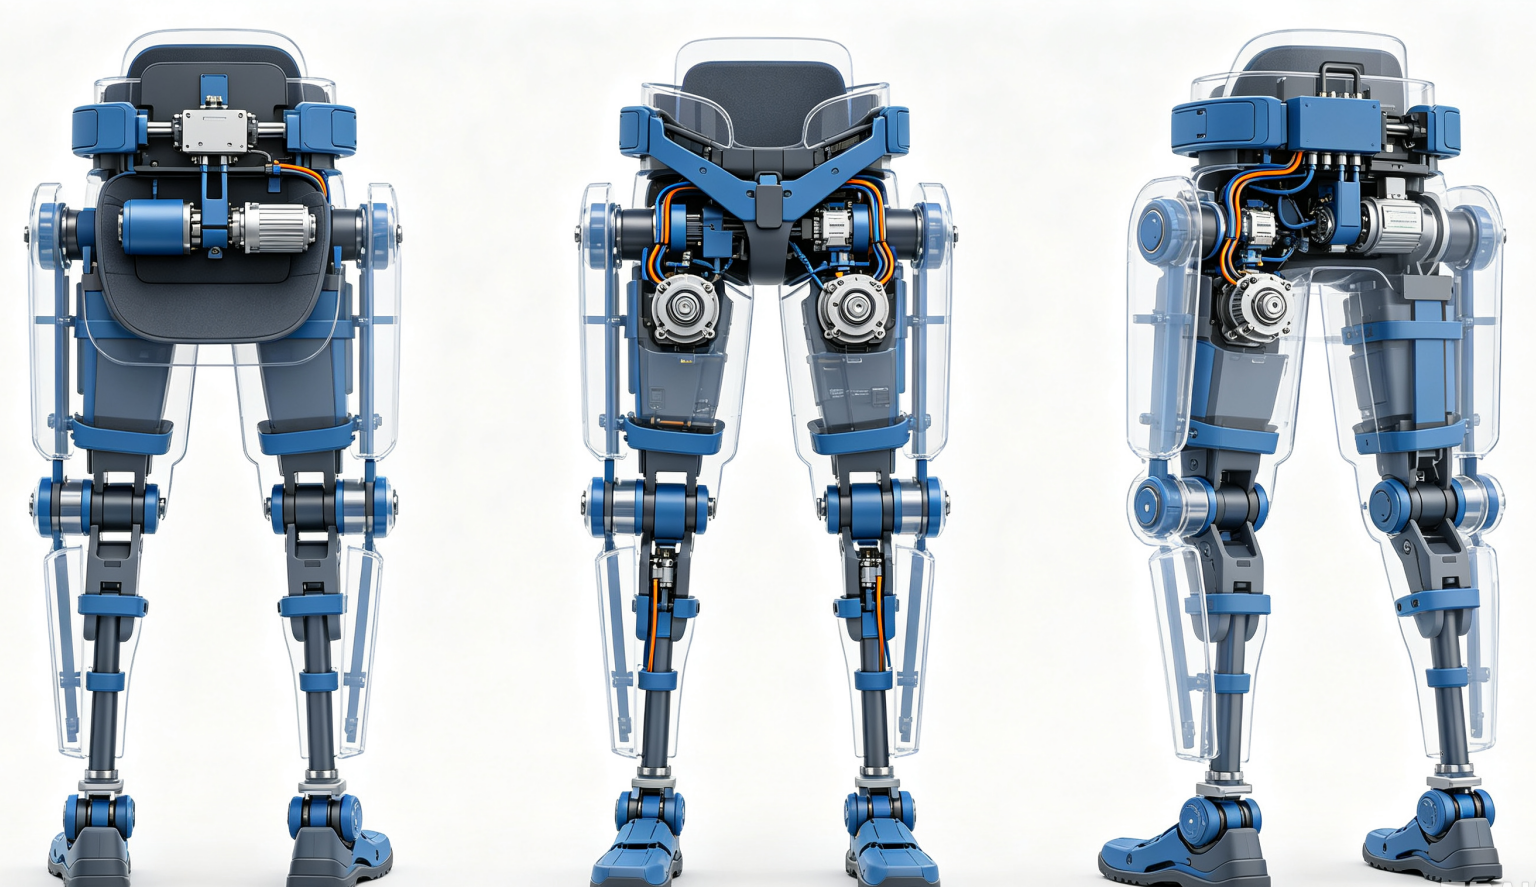
外骨骼机器人的核心在于人机协同,传感器需要实时捕捉人体肢体姿态,快速识别运动意图,输出同步、低延迟的姿态数据给到主控系统,驱动外骨骼执行对应的助力动作。
康复场景下,需要量化患者关节运动角度,评估康复训练成效;负重运动场景,需要实时感知肢体姿态,动态调整助力力矩,降低人体负重负荷。多肢体分布式 IMU 方案,对姿态精度、多节点数据同步、抗振动漂移能力均提出较高要求。客户在自研样机阶段,需要稳定可靠的姿态感知模块,解决时序不同步、长时间漂移、响应延迟等问题,因此选用 JY901S 进行样机开发验证。
2.2 是如何使用
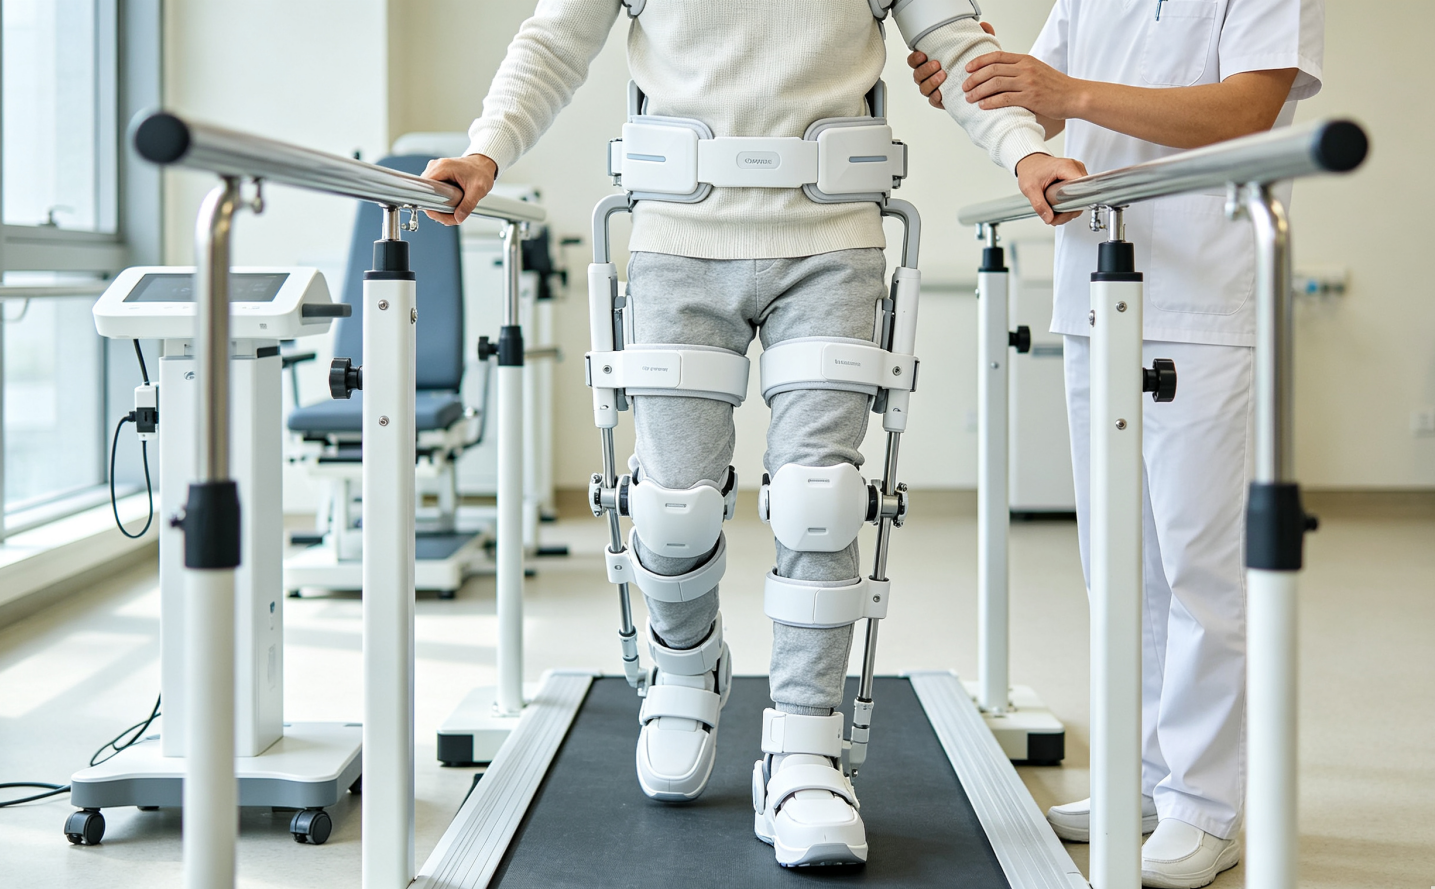
使用环境:设备适配海内外多场景,包含医院康复室内环境、户外山地负重作业场景,承受人体运动带来的持续振动、姿态快速变化,温度区间跨度大(行业通用做法)。
安装方式:传感器固定在外骨骼刚性杆件上,不直接绑定人体软组织;模块坐标轴统一,设备直立状态下可一键归零校准,降低多传感器安装标定难度(行业通用做法)。
连接方式:支持 TTL 串口通信,多 IMU 采用 CAN 总线同步采集,保证多肢体传感器数据时间对齐,减少时序误差(行业通用做法)。
数据用途:
1、感知人体肢体姿态,识别运动意图,实现外骨骼人机协同,让助力动作跟随人体动作,降低穿戴拉扯感。
2、输出精准姿态角度数据,判断人体步态状态,为外骨骼控制器提供原始数据,实现助力力矩的动态调节。
3、低延迟传输姿态数据,缩短数据传输与处理延迟,保障机械助力响应流畅。
4、抑制长时间运行产生的累计误差,降低温度变化带来的漂移,保障全天持续工作的姿态准确性与稳定性。
2.3 使用情况
精度表现:模块姿态角度精度可达 0.2°,满足外骨骼关节姿态采集的控制指标要求。
客户反馈:客户对产品认可度高、使用放心;客户原声评价:“产品性能不错,批量需求很大”。
三、维特智能方案特点
- 姿态角度精度 0.2°,适配多肢体分布式感知。JY901S 具备高精度姿态解算能力,在肢体快速动态运动过程中,输出稳定的角度数据,支撑步态识别、关节角度量化评估,适配康复外骨骼与负重助力外骨骼的感知需求。
- 支持多节点 CAN 总线同步采集,解决多肢体传感时序错位问题。多传感器组网同步采集,保证腿部、躯干等多个杆件姿态数据时间对齐,减少步态误判,有效改善人机助力不同步、穿戴拉扯的问题。
- 内置抗漂移解算算法,长时间动态工况稳定性强。模块可抑制长时间运动、温度波动带来的累计姿态漂移,在持续振动、动态运动场景下保持姿态输出稳定,保障外骨骼全天连续运行的安全性。
四、结语
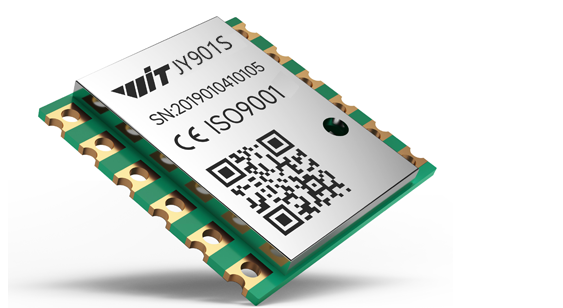 维特智能 JY901S 姿态传感器在外骨骼机器人自研项目落地,为康复助行、负重助力外骨骼提供分布式姿态感知方案,有效缓解运动意图感知滞后、多传感器时序不同步、振动漂移、缺少量化步态数据等行业共性难题,支撑外骨骼实现流畅的人机协同控制。
随着国内外骨骼相关行业标准落地,康复外骨骼、工业助力外骨骼商业化进程持续提速,高精度姿态感知硬件的市场需求持续增长。维特智能将持续为外骨骼研发企业提供稳定的惯性感知模块,助力穿戴机器人产品迭代与技术落地。
内容均经人工审核,具体参数以正式资料为准

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献4条内容

所有评论(0)