工业级 IMU 原理解析:加速度计、陀螺仪、磁力计的工作机制与融合方案
很多人知道 IMU 是工业设备的 “姿态感官”,这份严苛工况下的精准感知能力,其实来自 IMU 内部一支配合默契的“传感器天团”:加速度计、陀螺仪、磁力计。
它们各有所长、各司其职,又通过多传感器融合算法深度协同,共同输出稳定可靠的运动与姿态数据。今天我们拆解这支工业级天团的分工与价值。
加速度计:感知线运动的「力量探测器」
核心职责:测量线加速度,识别重力方向
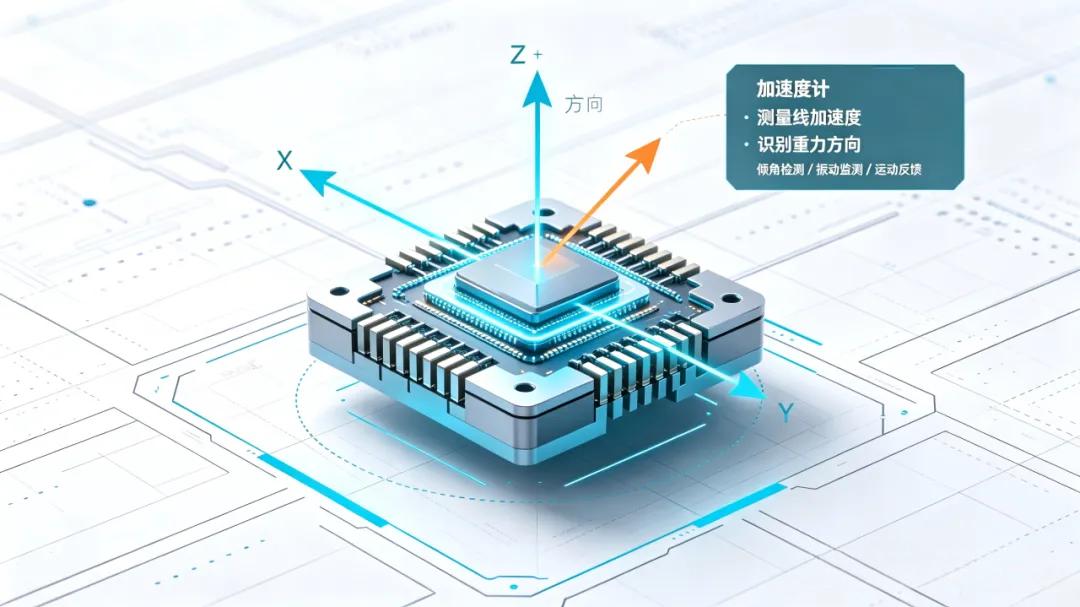 它的核心原理基于 MEMS 微机械结构:芯片内部有一个微小的质量块,当设备产生加速运动时,质量块会因惯性发生偏移,通过检测偏移带来的电容 / 电压变化,就能换算出加速度的大小与方向,能够精准感知设备的加速、减速、冲击与倾斜角度。
工业场景核心价值:
- 静态倾角检测:静态与准静态下通过测量重力加速度分量,计算设备相对于水平面的倾斜角度,广泛应用于工程机械臂角度监测、高空作业平台水平调平、光伏跟踪支架角度控制;
- 振动与冲击监测:实时采集设备振动频谱与冲击峰值,用于旋转电机故障诊断、桥梁结构健康监测、工程机械作业载荷检测;
- 运动参数测量:起重设备加减速管控、工业机器人直线运动状态反馈、特种车辆冲击工况数据记录。
固有局限:动态作业场景中,加速度计无法区分 “重力加速度” 与 “运动加速度”。例如工程机械臂快速挥动时,输出的是两者的合力,单独依靠加速度计无法准确输出运动状态下真实倾角数据。
陀螺仪:捕捉角运动的「姿态守护者」
核心职责:测量角速度,感知姿态变化
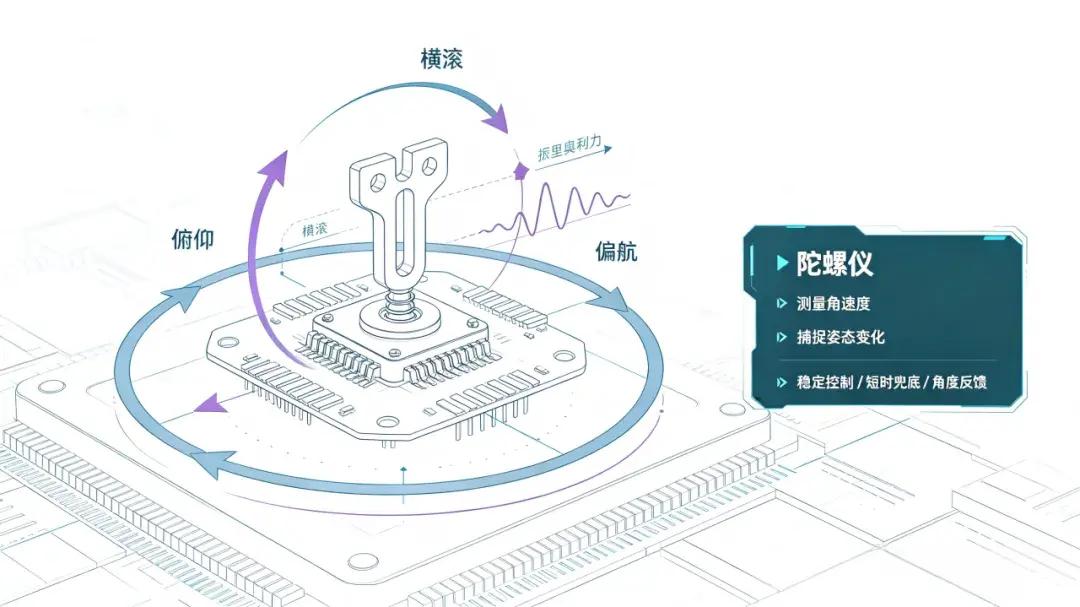
工业级 MEMS 陀螺仪大多基于科里奥利力原理:芯片内部有一对高频振动的 “音叉” 结构,当设备发生转动时,振动的质量块会受到垂直方向的科里奥利力,通过检测这个力的大小,就能计算出转动的角速度。它就像设备的前庭系统,即便在无外部参考的封闭环境中,也能实时感知自身的俯仰、横滚与偏航变化。
工业场景核心价值:
- 姿态稳定控制:实时输出高速姿态变化数据,支撑工业机器人关节姿态调整、车载光电吊舱稳定、盾构机掘进姿态动态纠偏;
- 短时惯导兜底:在 GNSS 信号丢失的隧道、井下、厂房遮挡区域,短时间内依靠陀螺仪维持航向与姿态精度,为无人运输车、港口 AGV 提供连续导航;
- 高精度角度反馈:为六自由度运动平台、仿真转台、精密测试设备提供毫秒级角度测量数据。
固有局限:存在零偏漂移特性 —— 即设备相对静止时,陀螺仪仍会输出微小的虚假角速度。工业场景中往往需要长时间连续运行,误差会随时间持续累积,单独使用会出现航向与姿态逐渐偏离的问题。
磁力计:锚定方向的「磁场指南针」
核心职责:测量地磁场,提供绝对航向参考
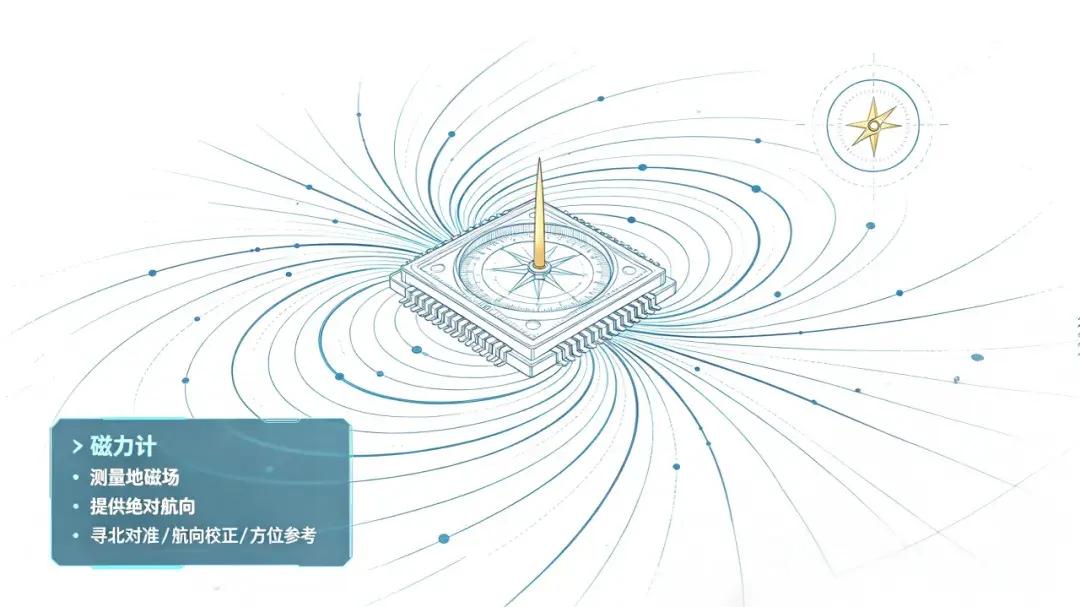
工业级 MEMS 磁力计通常基于磁阻效应,内部的磁性材料会随外界磁场变化改变电阻值,通过检测电阻变化即可换算出磁场的强度与方向。通过感知地球磁场的方向,计算出设备相对于地理北极的偏航角,为整个惯导系统提供绝对的方位基准。
工业场景核心价值:
- 初始寻北对准:为矿山井下设备、隧道掘进机、野外工程装备提供开机初始方位校准,无需外部参考即可快速建立方位坐标系;
- 航向漂移校正:定期修正陀螺仪长时间运行产生的偏航累积误差,为工业惯导系统提供绝对方位参考锚点;
- 特殊场景方位感知:地下管廊巡检、封闭仓储物流、无 GNSS 厂区等场景下的辅助方位判断。
固有局限:极易受周边工业环境干扰 —— 现场的钢结构构件、动力电机、高压电缆都会扭曲局部磁场,导致航向数据出现偏差,无法单独作为高精度航向依据。
天团合体:为什么单传感器不够,非要组合?
三位成员各有神通,但也各有短板,而工业级 IMU 的核心价值,就是通过多传感器融合算,把三者的数据优势互补,实现1+1+1>3的效果:
- 6 轴IMU = 加速度计 + 陀螺仪用加速度计的重力参考实时修正陀螺仪的倾角漂移,输出稳定的俯仰角、横滚角,满足大多数工业姿态控制场景。如KT-EX6-13
- 9 轴 IMU = 加速度计 + 陀螺仪 + 磁力计在 6 轴基础上加入磁力计的地磁场参考,进一步修正偏航角漂移,输出完整的三维姿态与绝对航向数据。如KT-EX9-2
举个典型的工业场景例子:井下无人运输车在巷道行驶时,陀螺仪第一时间捕捉车身的转向、俯仰与颠簸变化,保证动态响应速度;加速度计通过重力分量修正陀螺的倾角漂移,输出精准的车身姿态;磁力计则定期提供绝对航向基准,校正陀螺长时间运行的偏航累积误差。三者协同,才能在无 GNSS、强振动、多电磁干扰的井下环境中持续稳定导航。
工业级考验:让天团在严苛工况下依然靠谱
在实际应用中,往往面临 宽温域、强持续振动、强电磁干扰、24 小时连续运行等严苛条件,会大幅放大单传感器的固有缺陷,导致数据失准。
要让「传感器天团」在复杂工业工况下始终稳定输出高精度数据,离不开三大核心支撑:
全温域误差标定:通过多温点高精度标定,补偿温度变化带来的零偏与灵敏度漂移;
振动抑制设计:从结构与算法层面抑制工业现场的振动干扰,保证动态测量精度;
工业级融合算法:针对工业场景优化的融合逻辑,有效屏蔽电磁干扰、运动冲击带来的数据异常。
开拓导控深耕MEMS IMU 领域,通过高精度多工位标定工艺与自研工业级融合算法,有效抑制温漂与累积误差,确保产品在宽温、强振动、强电磁干扰的复杂环境中,持续输出精准的姿态、加速度与航向数据,为智慧矿山、隧道掘进、工业机器人、工程机械、无人飞行器、自动驾驶、港口自动化等工业场景提供可靠的惯性感知支撑。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献3条内容

所有评论(0)