移动机器人避障相机安装与视场覆盖:一套可核算的工程方法
避障相机的选型讨论,通常从参数表开始:量程、分辨率、帧率、视场角。但在工程现场,另一个更早、也更难返工的决策往往被跳过——相机装在哪、朝哪个方向、装几台。安装高度、俯仰角和机位一旦定错,覆盖上出现的盲区不是靠算法轻易能补回来的:感知可以做得更聪明,但看不到的地方,算法也无从下手。
本文把"安装"从经验判断拆成可核算的几何问题,按顺序给出方法:先算覆盖,再定高度与角度,最后才谈选型。
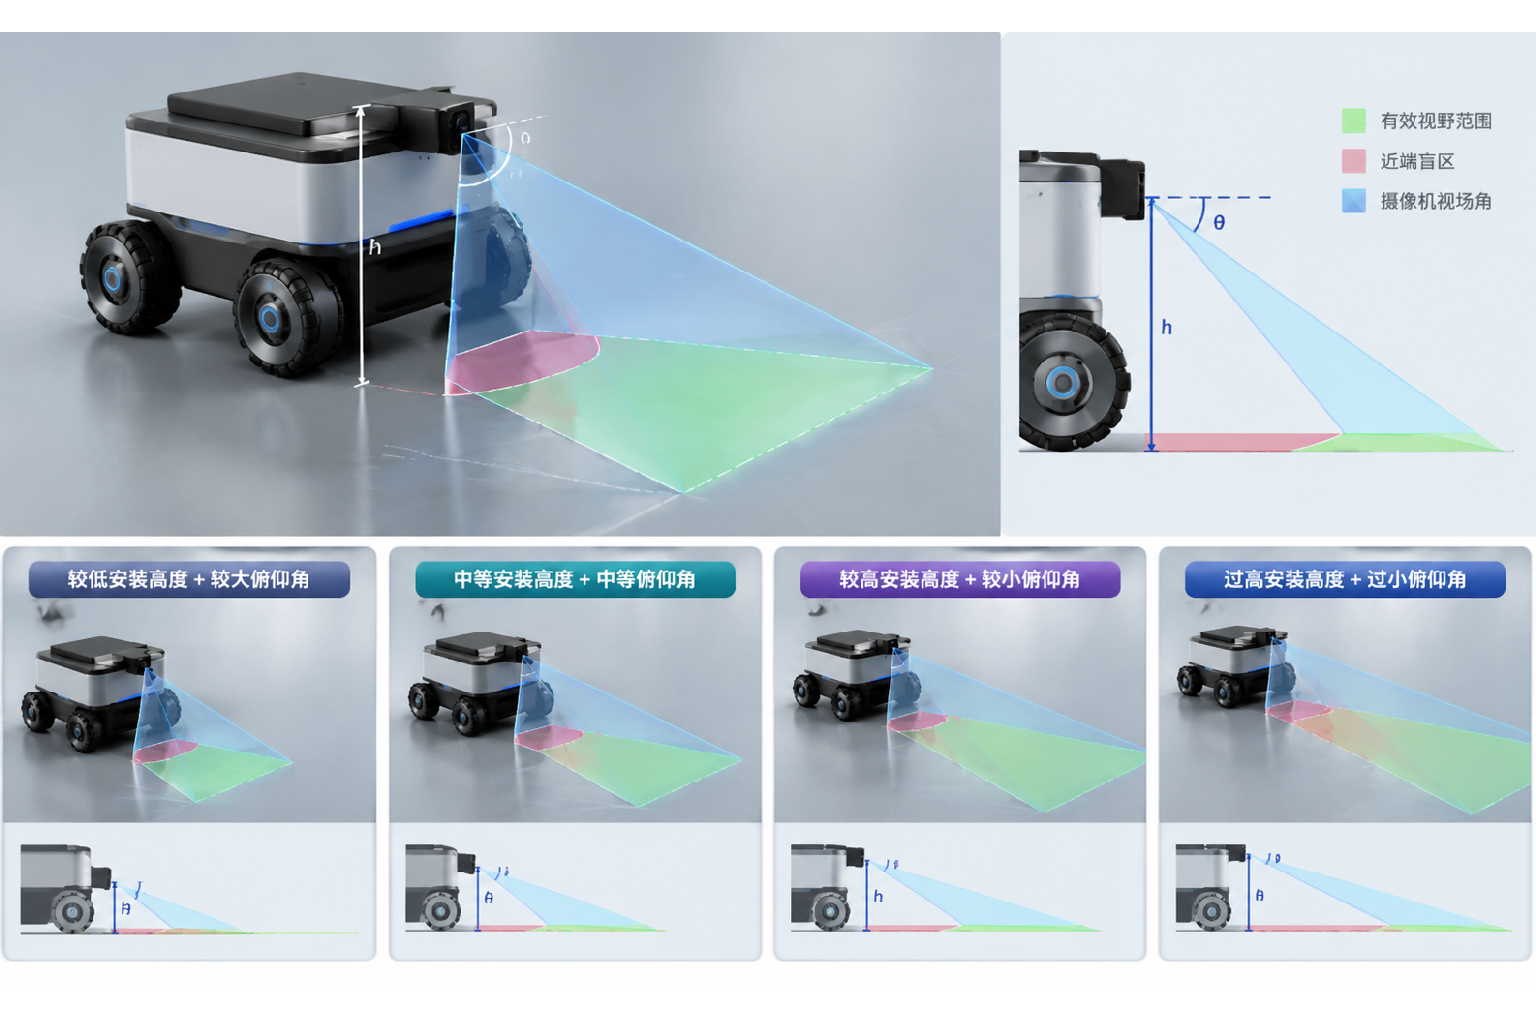
一、安装高度:下视盲区的来源
讨论安装,先要承认一件事:相机不可能同时看清脚边和远方。安装高度 h 直接决定了下视盲区的位置。
在一个理想化的平地面模型中,设相机镜头中心离地高度为 h,主光轴相对水平线的下倾角为 θ,垂直视场角为 VFOV。对地面上的一点,其相对镜头的下俯角为 φ,则该点到相机正下方的水平距离为:
d = h / tan(φ)
镜头视野覆盖的下俯角范围是 [θ - VFOV/2, θ + VFOV/2]。代进去:
- 近端可见地面起点:
d_near = h / tan(θ + VFOV/2) - 远端可见地面终点:
d_far = h / tan(θ - VFOV/2)(当θ > VFOV/2;否则远端趋于水平线)
从这个关系可以直接读出几条工程结论:
- h 越大,
d_near越大——相机装得越高,正下方的盲区越长,近处低矮目标越容易漏检; - h 越小,
d_far越小——装得低,远端地面覆盖被拉近; - 高度同时影响近端和远端,二者方向相反,不存在"两边都变好"的高度。
对移动机器人来说,近端盲区尤其危险:货架底脚、托盘边缘、蹲下的人、叉车的货叉,都在低处且贴近车身。因此高度选择的核心,是让"需要紧急刹停的那段近处距离"尽量落在可见区内,同时不让相机被车身结构挡死远端视线。
二、俯仰角:把有限视场在远近之间分配
高度大体定了之后,俯仰角 θ 是第二个可调量。从上面的公式能看出它的作用:
| θ 变化 | d_near | d_far | 覆盖重心 |
|---|---|---|---|
| 下倾角增大 | 变小(近处更全) | 变小(远端压缩) | 向近处偏移 |
| 下倾角减小 | 变大(近处盲区扩大) | 变大(远端拉长) | 向远处偏移 |
也就是说,俯仰角不是在"改善"覆盖,而是在重新分配覆盖:同样的 VFOV,往近处压,远处就少;往远处拉,近处就空。
工程上确定 θ 的办法不是取一个"常见值",而是先回答一个优先级问题:这台车最怕的是撞到脚边目标,还是没能在足够远处发现高速接近的人或车?前者要求更大的下倾角,后者要求更小的下倾角。俯仰角本质上是这个安全优先级的几何表达。
需要注意,d_far 在 θ 接近 VFOV/2 时会迅速增大甚至发散(趋于地平线),此时远端虽然"看得无限远",但每单位俯仰角对应的地面分辨率急剧变差,远处目标的成像尺寸和点云密度都会下降。"看得见"和"看得清"是两件事,远端覆盖不能只看距离上限。
三、视场角:按车身宽度与转弯半径核算
视场角里最容易被误用的是把相机标称视场角直接当成"车的覆盖能力"。相机的视场角是镜头属性,而车需要多大的覆盖,取决于车身几何。
水平方向要核算的是:车在多宽的通道里、以多大的转弯半径通过。车在转弯时,车身外廓会扫过一个比直线行驶宽得多的区域,前角、侧边都可能侵入未覆盖的侧前方。只按"正前方看得远"来配相机,典型后果就是:直行没问题,一到拐角就出现侧前方盲区。
粗略地把水平覆盖需求描述为"通道宽度 + 车身因转向产生的横向扫掠量",可以写成一个概念式:
需要的水平覆盖宽度 ≈ 通道通行宽度 + 2 × 转向横向扫掠量
式中转向横向扫掠量随转弯半径、轴距、车身宽度增大而增大。这个量不能靠相机标称视场角去凑,必须按车身实际几何估算后,再决定单台相机的水平视场是否够、或者是否需要增加机位。
垂直方向则与第一节的高度/俯仰角核算联动:VFOV 决定了在给定高度和角度下,覆盖能铺多长的一条地面带。
四、多机位:重叠是保险,不是浪费
当车身较长、或需要前/后/侧向同时覆盖时,单台相机往往不够,需要多机位。多机位配置的关键指标不是"每台各自看多远",而是相邻机位覆盖区之间的重叠。
重叠区有两层价值:
- 冗余:单台受遮挡或失效时,重叠区仍有另一台覆盖;
- 过渡:车在转向、侧移、经过拐角时,目标会在机位之间迁移;没有重叠,迁移就发生在两个视野的交界,容易出现"这一台已经放掉、那一台还没接上"的空档。
因此机位布置应先把"必须无缝覆盖的关键区域"(正前方、转弯内侧、盲区侧)划出来,再让相邻机的覆盖在这块区域上留出重叠,而不是让每台相机各管一段、边界刚好相接。
五、叉车等长体结构:遮挡要单独核算
叉车不能照搬移动机器人的安装方案。它的特殊性在于车体前方伸出的货叉,以及货叉上可能承载的托盘和货物。这些结构会遮挡相机视线,而且遮挡的位置恰好落在车正前方最关键的区域。更麻烦的是,货叉会升降、载货状态会变化,遮挡范围随之改变。
因此叉车类长体结构需要把遮挡作为独立的核算项:在货叉起升、落下的整个行程中,检查相机光路是否始终存在一条可用视野;必要时把相机移到货叉行程之外的高度,或改用能绕开货叉遮挡的机位布置。这一步不做,前面的覆盖算得再准,也会被结构遮挡吃掉。
六、核算顺序与覆盖图
把上面的环节串起来,推荐的顺序是:
- 定安全刹停距离:由车速、载荷、制动能力反推必须在多远处发现目标;
- 画覆盖图:以车身尺寸、通道宽度、转弯半径为基础,在俯视平面上画出必须无缝覆盖的区域;
- 定安装高度与俯仰角:用第一节、第二节的几何关系,让近端盲区和远端距离同时满足覆盖图;
- 定机位与重叠:多机位时保证相邻覆盖在关键区域有重叠;
- 核算结构遮挡:叉车等长体结构单独检查货叉、托盘的遮挡;
- 最后选相机:在满足覆盖需求的约束下,再比较量程、帧率、功耗等指标。
这个顺序的意义在于:安装是"约束",选型是"在约束下求解"。反过来先定相机,高度、角度、机位就只能将就,覆盖上的窟窿被固化在机械结构里,后期极难修正。
七、核算中的误差来源与余量
上面的核算建立在理想化假设之上,实际工程中还必须识别误差来源,并为每一项留出余量:
- 地面并非绝对平整:坡道、门槛与局部起伏会改变可见边界,上下坡时近端盲区的形状尤其容易变化;
- 车体姿态会变化:加减速引起的俯仰、转向引起的侧倾,都会让相机的实际朝向偏离静态安装角,覆盖随之漂移;
- 外参标定误差:相机相对车体的安装位置与角度存在标定误差,角度上的小偏差会在远处被放大成较大的覆盖偏差;
- 结构与振动:支架刚度不足时,运行中的振动会让有效覆盖与静态核算结果不一致。
因此,静态覆盖图算出的边界不宜直接当作设计极限,近端与远端都应留出余量,并在实车工况下复核。核算的意义不是给出一个精确到厘米的答案,而是在机械结构定型之前,把可以预见的盲区尽量消掉。余量留得是否合理,往往比核算本身更考验工程判断。
八、常见误区清单
- 只按标称视场角选相机,不按车身几何核算覆盖;
- 相机随手朝正前方摆平,忽略俯仰角对覆盖重心的分配作用;
- 装了多台相机,却让覆盖边界刚好相接、没有重叠;
- 只关心远端距离,不检查正下方与近端盲区;
- 叉车沿用移动机器人安装方案,未单独核算货叉与托盘遮挡;
- 先买相机,再回头找位置安装。
把安装当成一次几何设计、而不是一次装配,避障系统的物理底子才算立住。参数决定上限,安装决定下限——而下限,往往才是现场真正撞不撞的东西。
** One More Thing… **
朗锐创新专注于工业智能视觉、深度相机、空间智能、具身智能技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。
【备选标题】
- 避障相机安装的高度、角度与视场覆盖核算
- 移动机器人避障相机怎么装?先画覆盖图
- 安装决定避障下限:相机的覆盖几何怎么算

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献25条内容

所有评论(0)