YOLO装甲板检测接入ROS2
把 YOLO 装甲板检测接进 ROS2:从单机程序到图像话题
环境:Ubuntu 22.04 / ROS2 Humble / onnxruntime(CPU)/ OpenCV 4.5.4
上一个博客我们完成了 C++ onnxruntime 的全部流程:预处理、解码、NMS、画框,再到输出视频。
这一期我们要引入 ROS2 系统来学习:对于单机的模式,我们收发消息很局限;在机器人或者上位机的时候,我们有很多设备需要收发消息,单机模式要维护、要添加新设备、要改逻辑代码,都会很麻烦,同时通信也是非常麻烦的一个问题。ROS2 的出现解决了这个问题。
机器人是多模块的协作系统:相机的视觉,后面发展可能有触觉,统称为感知系统,到检测、决策、控制,每一个部分都是一个节点,各个模块都需要串联起来通信,要做到可解耦、可替换、可复用,这样维护和质量都可以保证。在工程上,我觉得成本、质量这两个非常重要,而 ROS2 这个系统就可以减少很多维护成本。
一、ROS2 的最小概念
节点 node
节点就是在 ROS2 里面能够独立收发消息的、有自己名字的计算单元。有了节点我们才能利用节点收发信息,一个程序可以有多个节点。后面的 RViz2 也是一个节点,它订阅了消息才能显示出来。
我自己的比喻:节点 = 快递员(能收能发、有工号),话题 = 驿站(有名字/地址),消息 = 包裹(有格式和内容)。不用一对一送货上门,发到驿站,谁需要谁来取,很方便。RViz2 就是"另一个快递员",它到 /armor_image 这个驿站去取包裹(图像)来显示。
话题 topic
字符串 "/armor_image" 可以理解成一个驿站的名字,或者驿站地址。
消息 message
类型 sensor_msgs::msg::Image + 内容,说明信封的格式和内容。
发布 publish
pub->publish(*bridge.toImageMsg()) —— 把信封投进去。
订阅 subscribe
在终端先查看 topic 发布的 hz,再进入 RViz2 里面去新增 topic,把消息取出来查看。
cv_bridge
作为一个翻译官,把 OpenCV 图片的信息转化成 ROS2 的图像消息。
二、节点代码骨架(5 部分)
int main(int argc, char** argv) {
    rclcpp::init(argc, argv);                                  // ① 启动 ROS2
    auto node = rclcpp::Node::make_shared("armor_yolo_node");   // ② 建节点
    auto pub = node->create_publisher<sensor_msgs::msg::Image>(
        "/armor_image", 10);                                   // ③ 建发布者(话题+队列)
    // ④ 主循环(读帧 → 处理 → 发布)
    while (rclcpp::ok() && cap.read(frame)) { /* ... */ }
    rclcpp::shutdown();                                        // ⑤ 收尾关停
    return 0;
}
rclcpp::init:初始化、启动 ROS2- 建立节点:节点就是在 ROS2 里能独立收发消息、有自己名字的计算单元
- 建立发布者:也就是把接收信件的接收口打开,
<>里面决定驿站里可以装什么类型的东西;话题的名字就写在建立发布者的这个函数里 - 主循环:正常的干活处理逻辑。
rclcpp::ok()可以让你通过 Ctrl+C 退出——但不是直接退出,而是 Ctrl+C 触发了一个 SIGINT 信号去通知 rclcpp,rclcpp 收到 SIGINT 的时候ok()才变成 false,循环才结束(这样能优雅收尾,而不是被强杀) shutdown:ROS2 关闭、收工、释放资源
队列长度 10:发布者的驿站容量。当订阅者来不及处理的时候,可以缓存 10 条;满了就把旧的丢掉(默认行为)。队列太小 → 缓存少、延迟低,但容易丢;队列太大 → 抗突发,但延迟高。
三、六个封装好的处理函数
我个人觉得封装函数还是挺有讲究的:在一大个处理逻辑里面拆分流程、分模块处理,函数要清晰明了,一个函数解决一个问题,还要可复用、减少代码冗余——优美的代码,我的梦啊。
| 函数 | 干什么 | 输入 → 输出 |
|---|---|---|
makeLetterbox | 把图片等比缩放,补上 114 的灰边 | 入 img → 出标准 640 画布,并用 & 带出 scale |
toTensor | 交换色序(变成后续需要的 RGB)、除 255 归一化、按色序分册 | 入画布 → 出打包好的 3 张 640×640 |
decode | 读取 8400 份档案,筛选出规定的 conf | 入 const float* p(输出数字带起点)+ int64_t total(8400)→ 出 std::vector<Det>(conf 达标的候选列表) |
iou | 计算两个框的重合度 | 入 const Det& a, const Det& b → 出 float(0~1) |
nmsTopK | 每一簇只留最好的两个 | 入 const vector<Det>&(前提:已按 conf 降序)→ 出 vector<int>(保留下标) |
draw | 把缩放后算出来的坐标按原比例还原,再绘制图框 | 入 cv::Mat& img, const vector<Det>&, const vector<int>&, float scale → 出 void(直接改图) |
几个要点:
scale从makeLetterbox计算后出来,一直贯穿到后面的drawOrt::Session只需要打开一次模型:每次重新打开都要花时间,打开了一直用,用完再关闭就好- 为什么发布的是
frame而不是canvas:canvas是给模型看的 640 灰边图片;但是给别人、给下游的时候,需要的是原先的分辨率、没有灰色边界的图片,而draw是还原之后画的,所以发布在frame上面 env/session/cap/writer/pub/node全程存活:它们写在while外面,只构造一次,程序结束时才销毁;而frame/canvas/input/outputs/dets/kept/scale是每帧重建的——因为每一帧的数据都不一样,不重建就会拿到上一帧的旧结果
四、p、d、dets
p是把视频变成 frame 给模型之后,模型输出的那一串数字。p是 26×8400 = 218400 个输出数字的起点地址;模型输出的一串数字用于后面判断,conf 是其中 14 个类别分取出最大值的产物p就是一个指针,指向模型输出数据的第一位的地址d是一个候选的卡片:填着 conf、类号、框、4 个角点;循环所有候选,取得模型觉得好的候选——只有通过 conf 门槛的候选才建卡片,建完放进dets- 理解了
p的含义,就知道上一节p[k * total + i]的含义了 p是指针的话,p[2]就是从p起偏移 2 个位置,也就是第三个元素
三者的关系整合起来就是:p 从模型那里拿出数据,d 暂时存一个数据、判断是否合格,合格的才放到 dets 里面。
五、C++ 的一些语法
->通过指针调用函数:指针->函数()等价于(*pub).publish(...),pub是make_shared出来的智能指针*解引用:p是地址的话,那就打开地址里面的东西 →*p- 优美的 lambda:
[](const Det& a, const Det& b){ return a.conf > b.conf; }
六、结合 ROS 和判断流程的逻辑图
读一帧
 ├─1 预处理:makeLetterbox(frame, scale) → toTensor
 ├─2 推理  :CreateTensor → session.Run
 ├─3 后处理:decode → sort → nmsTopK
 ├─4 画框  :draw(frame, dets, kept, scale)
 └─5 发布  :cv_bridge 打包 → pub->publish
七、实测效果
当我用 ROS2 纯转发视频的时候有 20Hz,但是接入推理之后,直接下降到了几 Hz——利用 CPU 推理太慢了(这个瓶颈在后面会解决,后面的博客会出一期)。
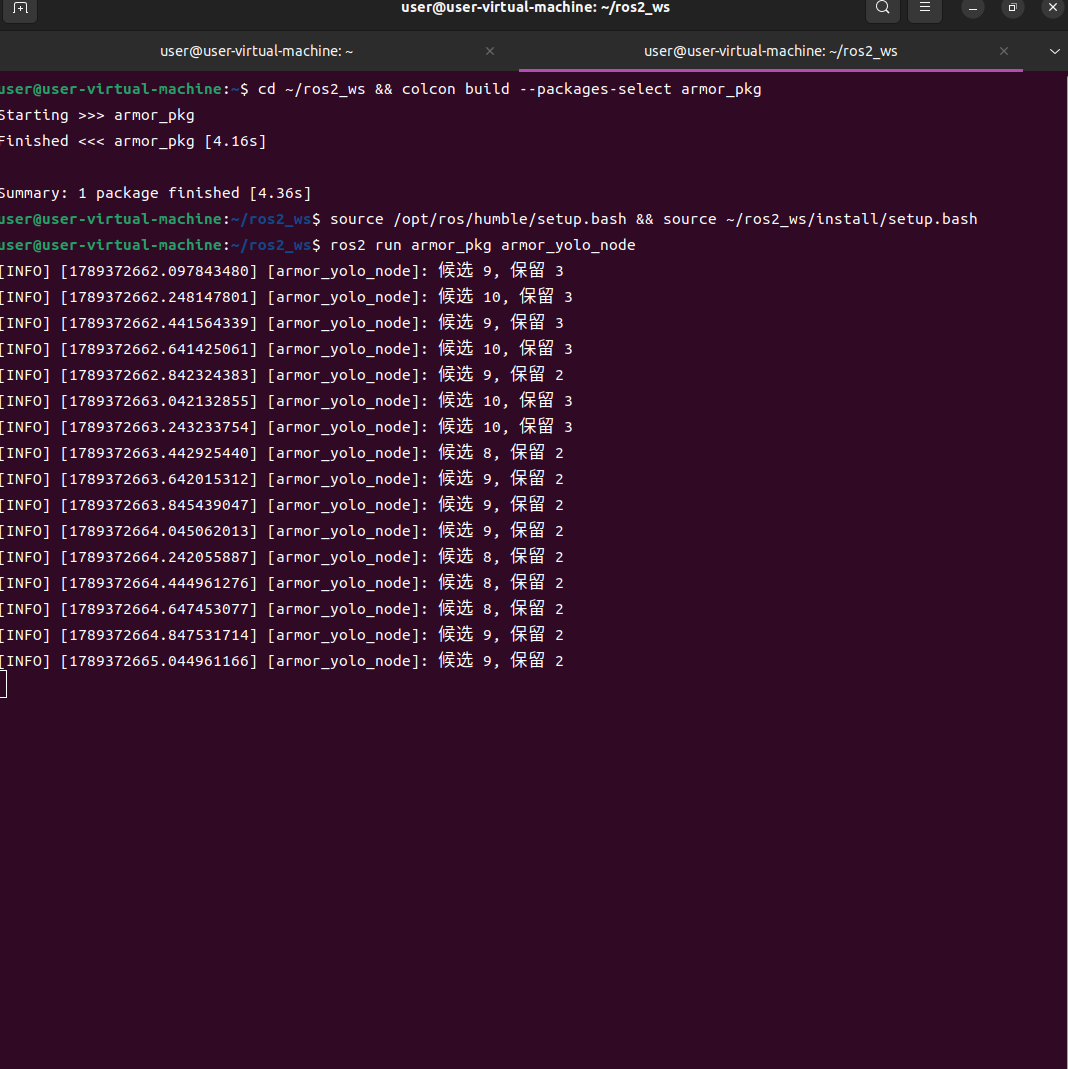
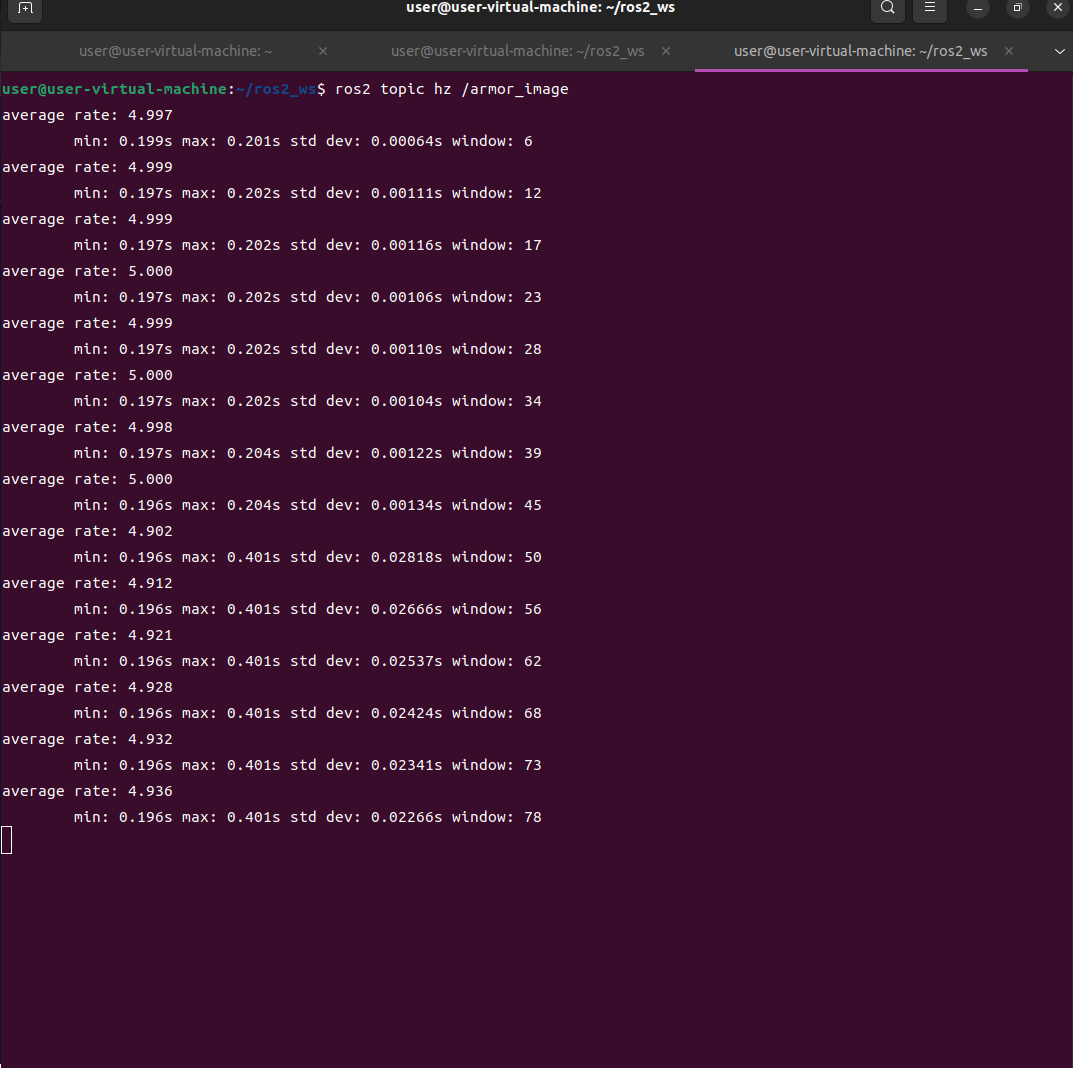
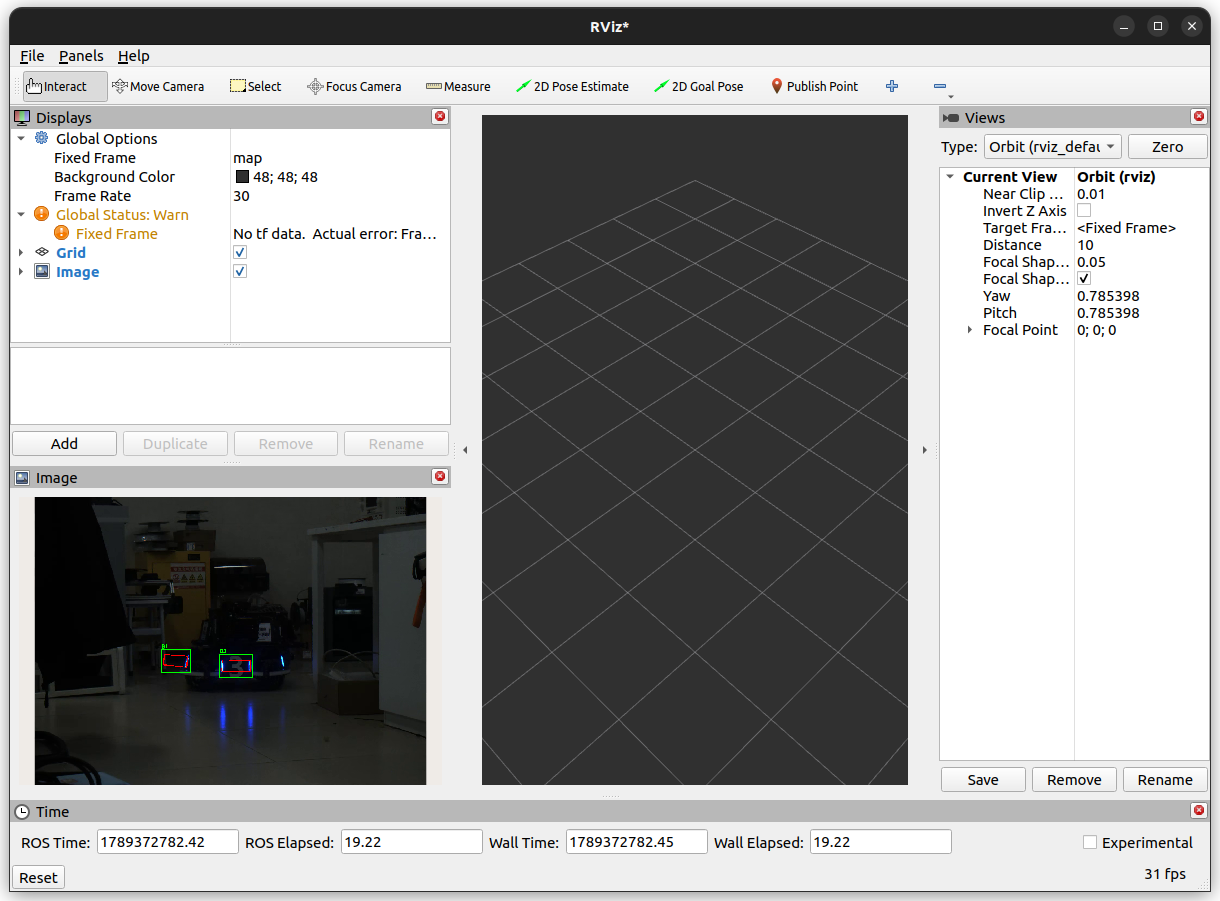
RViz2 出现绿框的时候直接爽炸了:YOLO 推理画框跟 OpenCV 比没有那么稳定,但是识别的也挺快的,旋转的装甲板都能识别出来,感觉跟加了卡尔曼一样。
八、作者踩的坑:libonnxruntime.so.1: cannot open shared object file
同样的找不到路径:动态库的小名,在运行的时候找不到路径;编译可以找得到库,但是运行的时候不一定找得到库,不能对等。
现象:一开始跑得好好的,但是接入 ROS2 后呢就报错:
ros2 run armor_pkg armor_yolo_node
/home/user/ros2_ws/install/armor_pkg/lib/armor_pkg/armor_yolo_node: error while
loading shared libraries: libonnxruntime.so.1: cannot open shared object file
[ros2run]: Process exited with failure 127
第一反应应该是"没装这个库吗",但是我记得装了,看文件夹里面也有。
然后我开始定位:
- 我想是编译期间还是运行期间?编译已经通过了 → 那就是运行的问题
- 差别在哪里呢?自己写的时候是用 g++ 编译运行的,手写了告诉它库在哪里;但是 colcon 和 CMake 出来的可执行文件默认没有带上这个
- 给出假设:可能是安装的时候缺少了 path,或者需要一条动态库的软链接
验证(这两条命令能一眼定案):
ldd ./install/armor_pkg/lib/armor_pkg/armor_yolo_node | grep onnx
readelf -d ./install/armor_pkg/lib/armor_pkg/armor_yolo_node | grep -i rpath
- 第一条看到
libonnxruntime.so.1 => not found - 第二条没有输出(没有 rpath)
修复:
# 临时:当前终端指路
export LD_LIBRARY_PATH=/home/user/yolo_env/lib/python3.10/site-packages/onnxruntime/capi:$LD_LIBRARY_PATH
# 永久:CMake 里给目标加 rpath
set_target_properties(armor_yolo_node PROPERTIES
  BUILD_WITH_INSTALL_RPATH TRUE
  INSTALL_RPATH "/home/user/yolo_env/lib/python3.10/site-packages/onnxruntime/capi")
另外最后还补了一条动态库的软链接:ln -s libonnxruntime.so.1.23.2 libonnxruntime.so.1
经验:编译期能找到 ≠ 运行期能找到。看到 cannot open shared object file 就用 ldd 先看一眼,基本能立刻定位。
顺便记一下"怎么向 AI 求助"(这个很重要,而不是全部丢给 AI 看):
- 你的目的是什么、要做什么、要实现什么目标
- 报错的原文
- 首先要说自己做了什么、层次定位在哪个区间出的问题、结果咋了
- 自己的判断是哪个范围,给 AI 一个范围(而不是让它从零猜)
九、小结与下一篇
这一篇把单机的 C++ 推理管线接进了 ROS2:节点骨架、发布带框图像话题、RViz2 可视化,以及"运行期找不到库"这个经典坑的完整定位过程。
下一篇:相机标定——打印棋盘格 → cv::calibrateCamera → 内参/畸变系数 → undistort 验证,之后把输入从"视频文件"换成"相机帧/相机话题"。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐



 2
 0
- 0


 已为社区贡献1条内容

所有评论(0)