工业机器人企业大盘点:从这50家公司,看懂机器人行业的人才地图
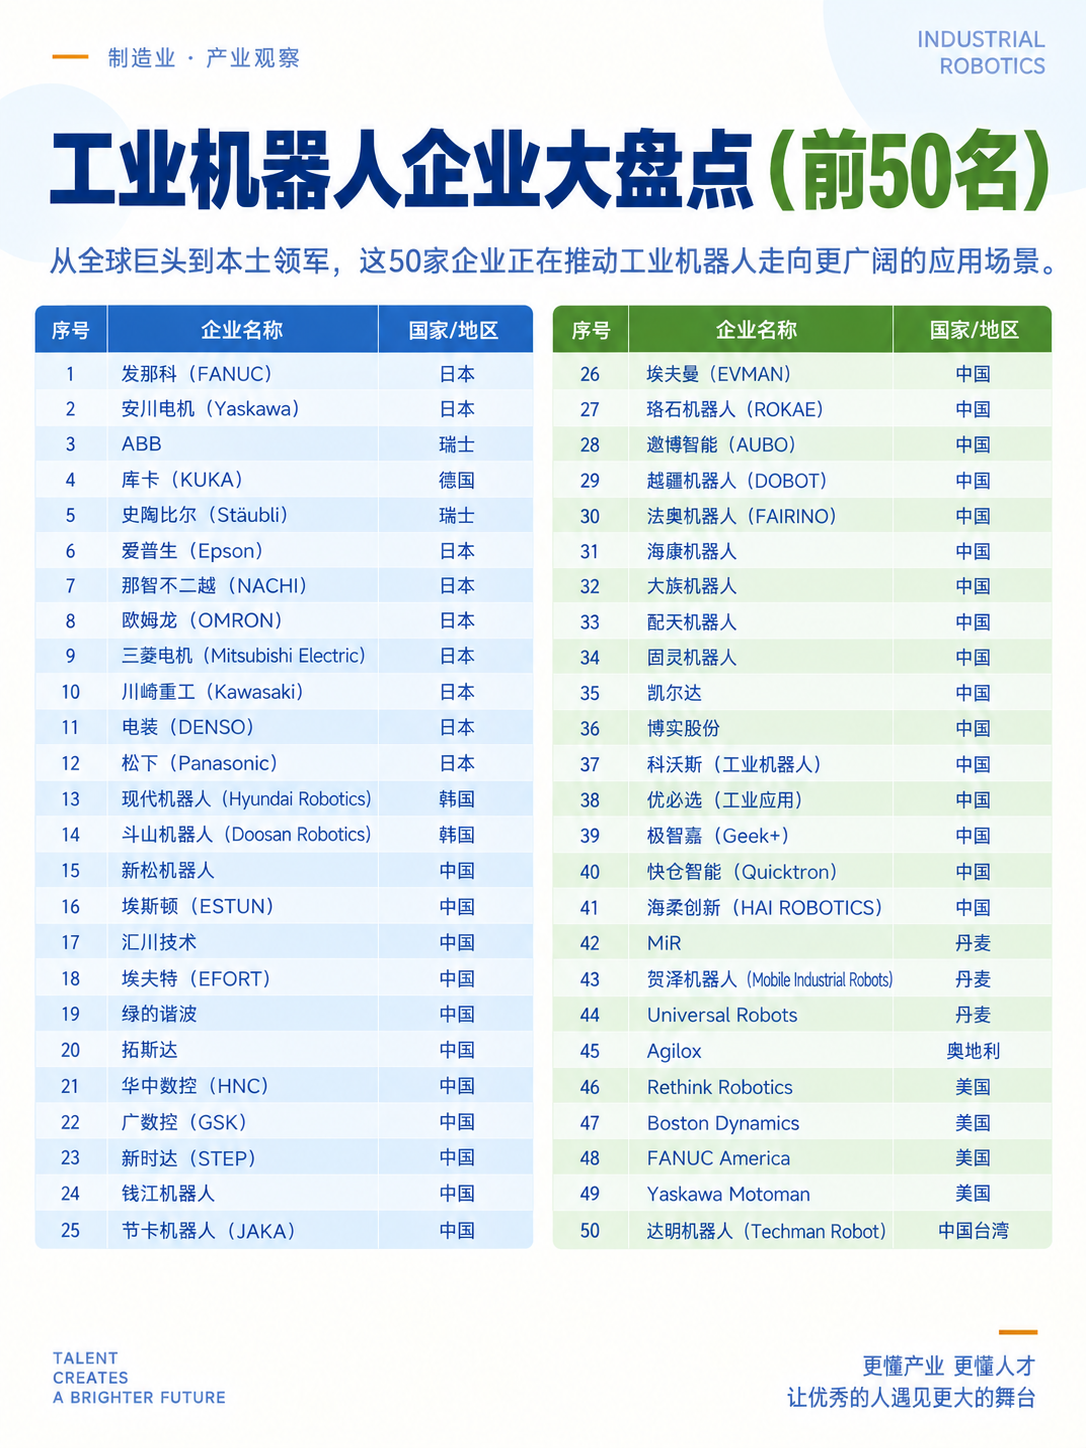
最近整理工业机器人产业链时,我把国内外比较有代表性的企业放到了一张图里。
从发那科、安川、ABB、库卡,到埃斯顿、新松、汇川技术、埃夫特、绿的谐波,再到节卡、遨博、越疆、法奥、极智嘉、海柔创新等,放在一起看会发现一个很有意思的现象:大家都叫“机器人企业”,但实际上做的根本不是同一门生意,需要的人才也完全不同。
对机器人猎头来说,这张企业名单真正有价值的地方,不是记住50个公司名字,而是把它变成一张工业机器人人才地图。
因为企业招聘一个机器人研发负责人、运动控制专家或者机械工程师时,真正的问题从来不是“机器人行业有哪些公司”,而是:这个岗位的人,究竟应该去哪些企业、哪些产品线、哪些技术团队里找?
一、第一层:传统工业机器人四大家族仍然是重要人才源
工业机器人行业绕不开几家公司:发那科(FANUC)、安川电机(Yaskawa)、ABB、库卡(KUKA)。
再往外扩,还包括川崎重工、那智不二越、史陶比尔、爱普生、电装、现代机器人、斗山机器人等。
这些企业共同的特点,是工业机器人积累时间比较长,技术体系相对完整。
从猎头Mapping角度看,它们真正有价值的并不仅仅是“机器人研发人员”,而是一整套成熟工业机器人体系培养出来的人:伺服控制、运动控制、机械本体、减速传动、控制器、机器人软件、视觉、应用工程、系统集成、工艺以及售后服务。
特别是一些需要“成熟工程经验”的岗位,这类企业依然是非常重要的人才来源。
例如一家国产机器人公司招聘运动控制负责人,如果只盯着新兴机器人创业公司,很可能会漏掉大量真正做过工业机器人底层控制的人。
二、第二层:国产工业机器人已经形成自己的第一梯队
再看国内企业,这张图里其实已经能看到非常明显的一批国产力量。
包括:新松机器人、埃斯顿、汇川技术、埃夫特、拓斯达、华中数控、广州数控、新时达、钱江机器人、节卡机器人、珞石机器人、遨博智能、越疆机器人、法奥机器人等。
这些企业虽然都在机器人行业,但技术路线和业务重点差别非常大。
有的从工业自动化和伺服体系延伸到机器人,有的从机器人本体切入,有的重点做协作机器人,还有的优势集中在控制系统、核心零部件或者工业场景。
所以招聘时最忌讳的一件事情,就是:看到候选人在“机器人公司”工作,就默认经验能够迁移。
举个简单例子。同样叫机械研发工程师,一个人长期做六轴工业机器人本体,另一个人长期做轻量化协作机器人。
两个人都会涉及机械结构,但产品对:负载、自重、刚度、碰撞安全、减速器选型、关节尺寸以及成本的要求可能完全不同。
这也是机器人猎头为什么一定要懂产品。
三、第三层:协作机器人,其实已经形成了一条独立人才链
这张图里还有一个非常值得关注的群体:Universal Robots、节卡、遨博、越疆、珞石、法奥、Techman Robot等。
这批企业代表的是协作机器人方向。
协作机器人和传统工业机器人的人才体系有交叉,但并不能完全画等号。
传统工业机器人过去更强调:高速、高精度、高刚度、高负载、重复定位精度。
协作机器人则增加了很多新的要求:轻量化、安全、力控、拖拽示教、碰撞检测、易部署、人机协作。
因此它背后的核心岗位也会发生变化。
比如:关节模组、无框力矩电机、力矩传感器、运动控制、碰撞检测、阻抗控制、机器人安全、轻量化机械设计。
现在很多人形机器人企业寻找关节、力控、运控人才时,其实也会去协作机器人公司Mapping。
原因很简单:
协作机器人是目前工业机器人体系里,与人形机器人部分技术能力距离相对较近的一类人才池。
四、第四层:移动机器人正在形成另一套人才体系
图里还有极智嘉、快仓智能、海柔创新、MiR等企业。
这时候机器人解决的问题已经从:“机械臂怎么运动?”变成:“机器人怎么在复杂空间里自主移动?”
人才结构也随之发生变化。
核心岗位会更多集中在:SLAM、定位、导航、路径规划、多机调度、运筹优化、感知、控制以及机器人软件平台。
特别是仓储场景进一步复杂以后,一个系统可能同时运行几十、几百甚至上千台机器人。
这时候真正困难的已经不只是单台机器人导航,而是:任务怎么分配?路径怎么规划?交通怎么控制?怎么避免拥堵?系统吞吐量怎么最大化?
所以像极智嘉、快仓、海柔这类企业,对于寻找机器人调度、运筹优化、多机器人系统人才来说,就是完全不同的一张人才地图。
五、第五层:机器人产业真正不能忽视的是核心零部件企业
这张图里有一家企业很特别:绿的谐波。它不是典型机器人整机企业,却非常值得放进机器人产业人才地图。
为什么?
因为机器人真正竞争到最后,一定会进入核心零部件。
一台机器人背后至少涉及:伺服电机、减速器、编码器、控制器、轴承、驱动器、力矩传感器以及精密结构件。
因此从猎头角度看,机器人企业寻找硬件人才时,人才来源绝对不能只盯着机器人本体公司。
比如招聘关节模组负责人,真正可以Mapping的企业可能来自:
机器人本体、协作机器人、伺服电机、精密减速器、汽车电驱、航空作动器以及高端自动化。
很多真正稀缺的人才,其实藏在产业链上游。
六、为什么现在做人形机器人,也要研究工业机器人人才地图?
这是我觉得这张图真正值得研究的地方。现在具身智能、人形机器人非常热,很多企业招聘时第一反应就是:“我要从其他人形机器人公司挖人。”这个思路没有错,但人才池会非常小。
真正成熟的机器人能力,是过去几十年逐渐积累出来的。比如:
| 人形机器人岗位 | 可以重点Mapping的传统人才池 |
|---|---|
| 关节模组 | 协作机器人、伺服、减速器 |
| 电机控制 | 伺服、电驱、机器人 |
| WBC/运动控制 | 工业机器人、协作机器人、人形机器人 |
| 机械本体 | 工业机器人、协作机器人、自动化设备 |
| 力控 | 协作机器人、力传感器、机械臂 |
| 嵌入式 | 机器人、汽车电子、工业控制 |
| 机器人系统软件 | 工业机器人、AMR、协作机器人 |
| 量产制造 | 汽车、3C、工业自动化 |
这也是为什么现在做人形机器人招聘,不能只研究人形机器人公司。
工业机器人、协作机器人、AMR、核心零部件、汽车和工业自动化,其实共同构成了人形机器人的人才蓄水池。
七、机器人猎头真正需要建立的,不是“公司名单”,而是人才流动地图
这张图列了50家企业,但如果只是把公司名字背下来,对招聘帮助其实很有限。
真正有价值的是继续往下拆:
- 这家公司核心产品是什么?
- 核心技术团队在哪里?
- 哪些人做控制?哪些人做本体?哪些人做关节?
- 它和目标客户的技术路线有什么关系?
- 哪些岗位可以直接迁移?哪些岗位需要跨行业Mapping?
比如企业要招聘一名协作机器人运动控制专家。
机器人猎头真正应该建立的Mapping逻辑可能是:
协作机器人 → 工业机器人 → 伺服控制 → 高端装备运动控制
而不是简单搜索:
“机器人+运动控制”。
这两个方法最后找到的人,质量可能完全不同。
David的判断:机器人行业真正值钱的,是人才地图
从这50家工业机器人企业往下看,会发现机器人产业已经形成非常明显的分层:传统工业机器人、国产工业机器人、协作机器人、移动机器人、核心零部件。
而现在的人形机器人,又正在从这些产业里大量吸收人才。
所以对企业HR和机器人猎头来说,真正值得研究的并不是:“中国到底有多少家机器人公司?”
而是另一件事情:“我要找的这个人,现在最可能在哪家公司、哪个产品线、哪个团队里?”
一张企业名单只能告诉你行业里有谁。
真正成熟的机器人Talent Mapping,则需要继续回答:谁家有什么技术,什么技术里有哪些人,这些人为什么可能流向下一家公司。
这才是机器人招聘真正的底层能力。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献50条内容

所有评论(0)