AGV 避障相机选型:量程、帧率与功耗的工程平衡(附反推流程与验证方法)
AGV 避障相机选型的正确顺序是先用车速与制动距离反推量程,再按响应时间定帧率,最后核功耗与散热。量程要覆盖最大制动距离并留安全余量,近端盲区与远端探测同样要交代;帧率决定障碍更新速度,通常随车速提高而提高,输出延迟比标称帧率更关键;功耗关系续航与发热,整机需在传感器、主动光与算力之间分配预算。三项互相牵制,任何一项都不能孤立放大。
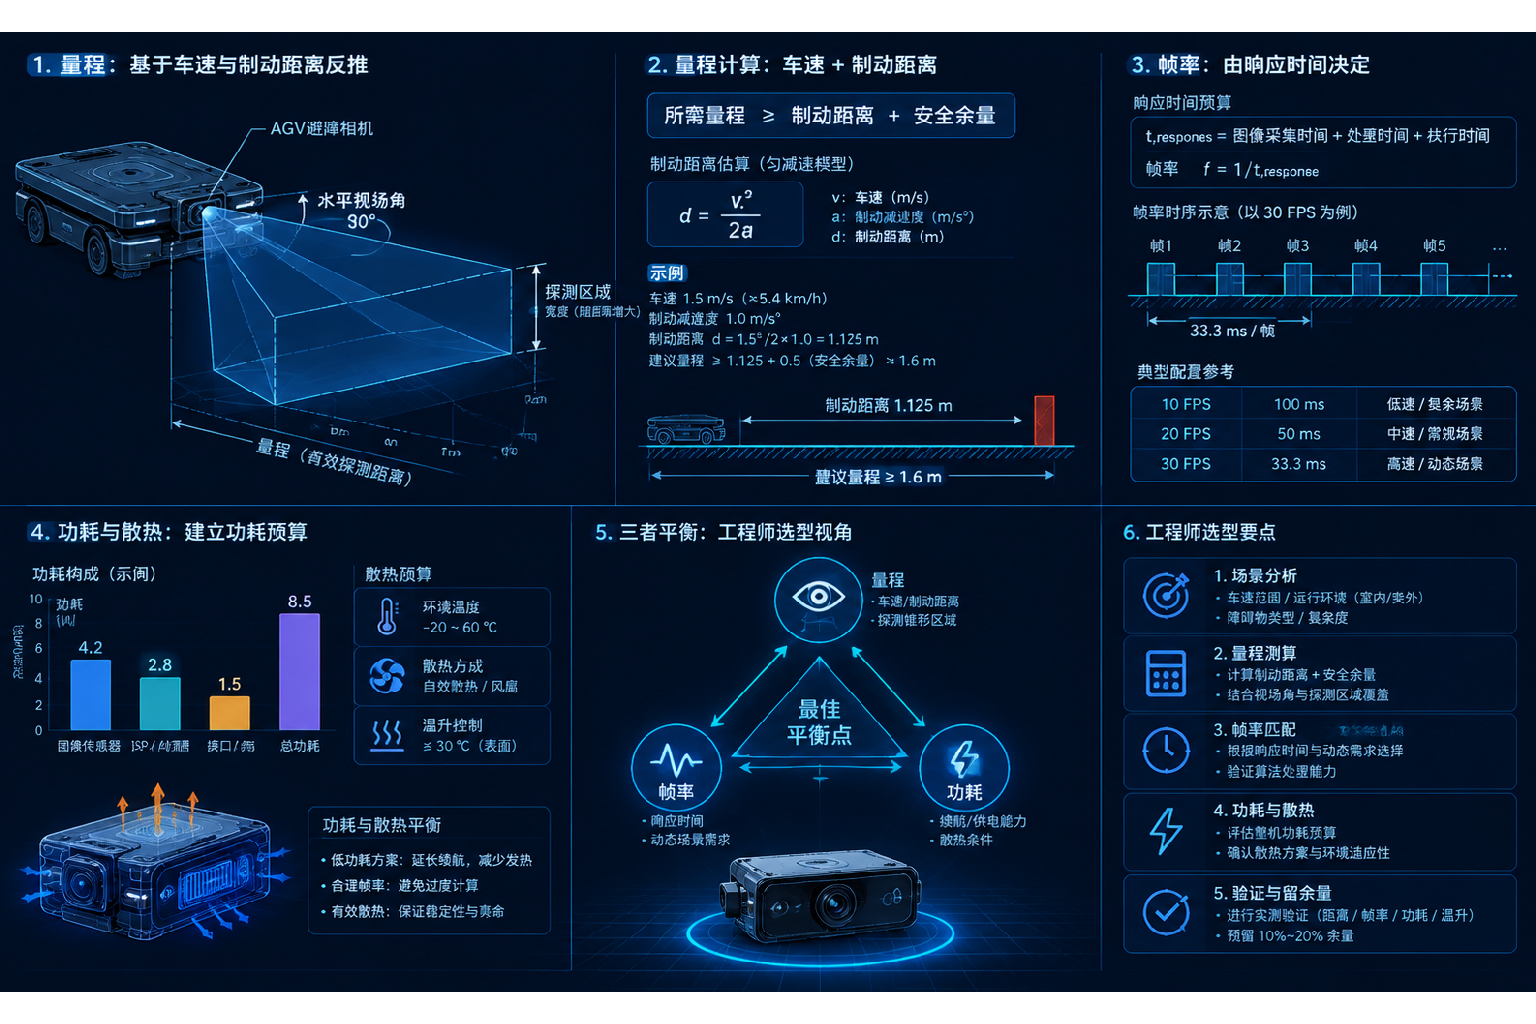
一、为什么"对着参数表选相机"会出问题
避障相机在 AGV 上不是独立商品,而是安全相关链路里的一个传感环节,参数必须由整车运动学和时序需求倒推。参数表上并列的三行数字,工程含义完全不同:
量程是安全边界。 探测距离不够不是"效果差一点",而是"这个距离上根本没看见障碍",属于失效。
帧率是时间分辨率。 它决定障碍物位置多久更新一次,但不等于系统反应速度——中间还夹着处理链路延迟。
功耗是资源约束。 它不决定能不能看见,却决定这套系统能否长期稳定运行:续航撑不撑得住、热量压不压得住、主动光能不能常开。
三者互相牵制:要更远量程往往需要更强主动光或多传感器,功耗上升;要更低延迟就要更强算力,散热压力再上一台阶;要把功耗压到最低,就可能在探测能力或速度上让步。可执行的选型动作只有三个:从运动学反推量程,从响应时间反推帧率,从功率预算反推架构。
二、物理约束:车速、制动距离与安全余量
避障相机要覆盖的不是"刹车距离",而是从障碍物进入视野到车辆完全停止这段位移中,相机必须提前看到的那一部分。
链路上真正耗时的是四段:感知延迟(曝光、出图、时间戳落定)、处理延迟(深度计算、点云与栅格生成、聚类、地面分割,常常最大)、通信与控制延迟(结果送达控制器并完成仲裁)、执行延迟(从指令下发到车辆停止,由车重、驱动与地面附着决定,本质是车辆属性)。
把车看作以速度 v 运动、以减速度 a 制动,制动距离与 v² 成正比、与 a 成反比——车速翻倍,制动距离约为原来的四倍。这是量程需求随车速快速上升的根本原因,也是低速车与高速车不能用同一套感知方案的原因。
安全余量必须显式留出,至少覆盖三类不确定性:制动能力衰减(满载、湿滑、坡度使实际减速度小于标称值)、链路抖动(帧到达延迟与算力排队变长)、定位与标定误差(外参变化与姿态误差使距离读数偏离真实位置)。工程上写成 所需量程 ≥ 制动距离 × 安全系数 + 附加余量,系数与余量的来源要写进设计文档,而不是凭感觉取值。
三、量程反推:从制动距离到最小探测距离
落到相机参数上要同时确认四项,缺一项都会在现场暴露。
最大探测距离。 必须大于算出的所需量程。量程指标通常针对特定反射率目标与环境光给出,深色低反射表面的有效距离会明显缩短——要问清指标对应的目标特性。
最小探测距离与近端盲区。 相机在极近距离无法给出有效深度,这段区域叫盲区。成因包括:双目左右视场重叠区在近处收窄或消失、结构光基线在近处无法形成有效三角、ToF 类方案存在最小可测距离下限、深度引擎对过近目标直接置为无效。盲区对 AGV 是高危区——行人或货物紧贴车体时,正是最容易剐蹭的距离区间。通常组合补盲:用超声波、防撞条、机械触边覆盖近距,或调整安装位置与俯角,让盲区落在车体轮廓以内。盲区必须标注在安装图上,而不是默认不存在。
视场角与安装姿态。 垂直视场决定相机能覆盖车前多高多远:装得太高、俯角太大则近端覆盖不足;装得太低、俯角太小则远端地面分辨率下降。水平视场决定覆盖宽度,窄通道比直线行驶更吃紧。
地面与目标分离能力。 垂直线分辨率不足时,地面会被误判为障碍(频繁误刹),细小低矮障碍则会被当作地面滤掉(漏检)——低矮障碍在地面点云里"消失",就是远端漏检的典型特征。
四、帧率与响应时间:输出延迟比标称帧率更关键
标称帧率是规格书上的数字,通常对应较低分辨率、较短曝光、关闭部分后处理的状态;有效帧率才是实际配置下(目标分辨率、预留曝光、开启深度计算与后处理、主动光占空受限)真正能持续输出的速率——这个数才有意义。端到端延迟是从事件发生到结果可用的时间,含曝光、读出、传输、处理、输出各段。
为什么延迟比帧率更关键?因为避障是反馈回路:车辆基于"上一次看到的信息"做决策。延迟大,决策依据就已过时,车在这段时间里又前进了一段。高帧率 + 大延迟比中等帧率 + 小延迟更危险——前者给出"更新频繁"的错觉,实际拿到的都是旧世界。
延迟要分段评估,并问清每段是否可测、是否稳定:
- 曝光与积分:低照度下被迫拉长曝光,延迟线性上升;
- 读出与传输:多路共享带宽时排队,抖动变大;
- 深度与后处理:算力余量不足时随场景复杂度涨落;
- 输出与同步:打戳位置不同,跨设备可比性差。
帧率要多高的正确问法是:最高运动速度下,相邻两帧之间车辆前进的距离,是否小于需要可靠检出的最小障碍尺寸? 若一帧之间车已跨过低矮障碍,该帧率对它就是无效的。车速越高,同样帧率对应的帧间位移越大,避障帧率通常随车速提高——但也可以是扩大感知范围或降低车速。
五、功耗预算:传感器、主动光、算力与散热
功耗不是"选完相机再算"的收尾项,而是能反过来否定前面所有选择的约束项。
传感器功耗与分辨率、帧率、位深、输出接口共同相关;高帧率全局快门方案通常更耗电,因为读出与接口几乎一直活跃。
主动光源功耗是深度相机里最容易失控的一块。为在更远距离、更强环境光下拿到有效深度,需要更高峰值光功率或更长积分时间。主动光峰值高、占空比低,平均功耗看似可控,但对电源瞬态响应要求高——供电设计不当会出现电压跌落,表现为深度图间歇性劣化。同时其峰值功率与曝光方式受人眼安全标准限制,不能为拉长量程无上限加功率。量程的尽头往往是安全标准,而不是传感器本身。
算力功耗:算力不足转化为延迟与帧率下降,算力过剩转化为散热与续航压力,因此要按最坏场景下的处理负载配置并留余量。
散热与降额是最阴险的一环:器件温度升高后往往降频、降帧或降低主动光输出,于是冷机测试表现良好的系统,连续运行数小时后性能下滑。必须确认:最高环境温度、连续满载工况下,实际输出是否仍满足前面的量程与帧率要求。散热方案(结构导热、风道、外壳材料)应与相机选型同步设计。做法是列一张分配表,把传感器、主动光、算力、通信、散热的最大值与典型值都写出来,再对照供电能力核对续航与瞬态余量。
六、三者权衡:一张表看清代价
| 需求方向 | 对量程的影响 | 对帧率/延迟的影响 | 对功耗的影响 | 需要警惕的代价 |
|---|---|---|---|---|
| 追求更远量程 | 提升 | 常需更长积分或更强光,延迟可能变大 | 明显上升 | 安全标准上限、近端盲区可能同步扩大 |
| 追求更高帧率 | 无直接帮助 | 提升,但须确认是有效帧率 | 上升 | 带宽与算力排队使延迟不降反升 |
| 追求更低延迟 | 无直接帮助 | 提升 | 算力功耗上升 | 可能牺牲分辨率或后处理质量 |
| 追求更低功耗 | 可能被迫压缩 | 可能降低 | 下降 | 探测与响应双双下降,散热余量变薄 |
这张表说明:没有"三项都拉满"的选项。 做法是先按工况给三项排优先级——窄通道低速车把近端盲区与低延迟排在最前,量程需求相对宽松;高速长距离搬运车把量程与延迟排在最前,功耗与体积可以让步。优先级来自工况,不是偏好。
七、选型流程与验证方法
一,算量程。 从最高车速、最坏制动条件与安全余量算出必须提前看到的距离,写下推导过程。
二,定盲区与视场。 明确近端覆盖到哪里、安装高度与俯角多少、视场各需多大,并画在安装图上。
三,定延迟与有效帧率。 从允许的总反应时间倒推感知环节能占多少,再分解到曝光、处理、输出各段,并要求供应商说明端到端延迟口径。
四,做功耗与散热预算。 核对供电、续航与高温满载下的降额行为。
五,按工况取舍并记录理由。
六,实测验证。 必须在最恶劣工况下进行,而不是在实验室静止场景测几个漂亮数字:
- 量程与盲区:用接近真实反射特性的目标测最远距离检出率,再让目标从远端靠近车体,记录深度由有效变无效的位置;
- 延迟与帧率:用可观测物理事件测端到端延迟,在满载算力、全后处理、实际环境光下测持续有效帧率;
- 功耗与热:连续满载运行至热平衡后重复上面两项;
- 误报漏报:在真实场景统计地面误判与低矮障碍漏检。
一句话总结:量程由运动学决定,帧率由响应时间决定,功耗由整机预算决定——三者必须同时成立,任何一项单独优化都会在另外两项上还债。 选的不是参数最高的一台相机,而是与这台车的速度、任务与供电条件最匹配的那一组参数。
** One More Thing… **
朗锐创新专注于工业智能视觉、深度相机、空间智能、具身智能技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。
【备选标题】
- AGV 避障相机怎么选:从制动距离反推量程,从响应时间定帧率
- 量程、帧率、功耗三项互相牵制:AGV 避障相机选型方法论与验证清单
- 别只看标称帧率:AGV 避障相机的量程反推、延迟拆解与功耗预算

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献25条内容

所有评论(0)