【花雕学编程】Arduino BLDC 之工业管廊斜坡巡检机器人——CPG抗侧滑步态+坡面摩擦自适应
基于Arduino与BLDC(无刷直流电机)构建的工业管廊斜坡巡检机器人,其“CPG抗侧滑步态+坡面摩擦自适应”系统是一套将仿生非线性动力学与底层高动态执行深度融合的先进运动控制架构。该方案利用中枢模式发生器(CPG)生成具备强鲁棒性的节律步态,并结合多模态感知实现摩擦系数的在线估计与力矩动态分配,确保机器人在湿滑、倾斜的管廊环境中具备卓越的抗扰动与防侧滑能力。
主要特点
- 基于Hopf振荡器的CPG抗侧滑步态生成
系统采用Hopf非线性振荡器构建CPG网络,生成具备极限环特性的节律信号。在斜坡工况下,传统的位置控制极易因重力分量导致机身侧滑。CPG网络通过引入前庭反射(Vestibular Reflex)机制,将IMU解算的横滚角(Roll)和俯仰角(Pitch)偏差作为反馈信号,实时调制振荡器的振幅与相位。这种机制能驱动腿部主动调整落足点与支撑姿态,在毫秒级周期内抑制机身侧向滑动,确保重心始终稳定在支撑多边形内。 - 坡面摩擦在线估计与力矩自适应分配
针对管廊内常见的积水、油污或湿滑金属表面,系统通过足端力传感器与BLDC电机的电流环反馈,实时估计地面摩擦系数。当检测到单腿打滑(即电机转速异常升高而实际位移不足)时,控制算法会立即触发摩擦自适应策略:主动降低打滑腿的输出扭矩,同时通过CPG相位耦合增强其余支撑腿的驱动力矩。这种动态力矩重分配机制,有效避免了因局部失稳导致的整机倾覆。 - BLDC高扭矩密度与FOC平滑执行
斜坡巡检对电机的低速大扭矩性能要求极高。BLDC电机配合FOC(磁场定向控制)驱动器,具备极高的扭矩密度和毫秒级的电流响应能力。在CPG算法输出高频变化的关节角度指令时,FOC能精准控制定子电流矢量,确保电机在低速爬坡或抗侧滑修正时输出平滑、无顿挫的力矩,彻底消除了传统舵机在重载斜坡下的抖动与过热问题。 - 地形自适应的步态参数动态调整
系统结合超声波或红外传感器构建局部地形感知,当识别到前方为上坡或台阶时,CPG网络中的反馈参数(如偏移量 offset_g)会自动增大,驱动振荡器输出更高振幅的信号,使腿部抬升高度自动增加,防止脚尖磕碰障碍。同时,系统会根据坡度大小动态调整步长与步频,实现从平地行走到斜坡攀爬的平滑过渡。
应用场景
- 地下综合管廊与电缆隧道巡检
在电力或通信管廊中,地面常因渗水而湿滑,且存在一定坡度。该机器人能依靠CPG抗侧滑步态稳定穿行,利用搭载的高清摄像头或热成像仪,对电缆接头过热、绝缘层破损等隐患进行常态化排查,替代人工进入高风险密闭空间。 - 石油化工厂区管道与支架巡检
在化工厂区,管道支架往往结构复杂且表面附着油污。机器人通过摩擦自适应机制,能根据支架表面的实际摩擦情况动态调整抓地力,在倾斜的钢架上稳定攀爬,检测管道腐蚀、阀门泄漏等问题,保障生产安全。 - 矿山巷道与地下工程监测
在矿山或地铁施工现场,巷道地面崎岖不平且常有积水。该系统的高动态响应与抗侧滑能力,使其能克服恶劣地形,携带气体传感器检测瓦斯浓度,或进行地质结构稳定性监测,提升作业安全性。 - 仿生机器人控制算法验证与科研
该系统是验证CPG步态生成、多模态感知融合以及非线性控制理论的绝佳硬件平台。通过调整Hopf振荡器参数与BLDC底层控制,能够直观地观察机器人从平地行走到斜坡抗滑的动态响应过程,为复杂地形下的足式机器人研究提供实验基础。
注意事项
- 传感器融合与噪声抑制
IMU漂移: 在斜坡运动中,IMU的加速度计和陀螺仪数据易受振动干扰。必须采用卡尔曼滤波或互补滤波算法,对姿态角进行实时校正,确保前庭反射机制的输入信号准确可靠。
足端力标定: 足端力传感器的输出值受温度与机械结构影响较大。在实际部署前,需进行充分的静态与动态标定,确定触地检测的临界阈值,避免因误判导致步态相位切换错误。 - CPG参数整定与稳定性分析
振荡器参数: Hopf振荡器的频率、振幅及耦合系数直接决定了步态的稳定性与能耗。需根据BLDC电机的实际响应特性与机器人的机械结构,反复调试参数,避免在斜坡上出现共振或步态紊乱。
相位滞后: 传感器数据采集与电机执行之间存在固有的时间延迟。在CPG网络设计中,必须考虑相位补偿,防止因反馈滞后导致系统失稳。 - BLDC驱动的过热保护与电源管理
低速大电流: 在斜坡抗侧滑修正时,BLDC电机可能长时间处于堵转或低速大扭矩状态,极易导致驱动芯片过热。必须在软件中加入温度监控与过流保护机制,必要时主动降低输出力矩或触发紧急停机。
电源隔离: 执行器(高功率域)与控制器(低功率域)需分域供电,并加入大容量缓冲电容,防止电机在剧烈姿态调整时的电压骤降导致主控板复位。 - 机械结构与足端设计
足端摩擦材料: 针对管廊湿滑环境,机器人足端应选用高摩擦系数的橡胶或硅胶材料,并设计合理的纹路以增加抓地力。
重心布局: 机器人的电池与主控板应尽量布置在机身几何中心下方,以降低整体重心,提高在斜坡上的静态稳定性。 - 计算资源与实时性
算力瓶颈: CPG网络与摩擦估计算法涉及大量的浮点运算。在Arduino Uno等资源受限的平台上,建议采用定点数运算或查表法优化代码,或优先选用ESP32、STM32等具备硬件FPU的高性能微控制器,以保证控制周期的实时性。
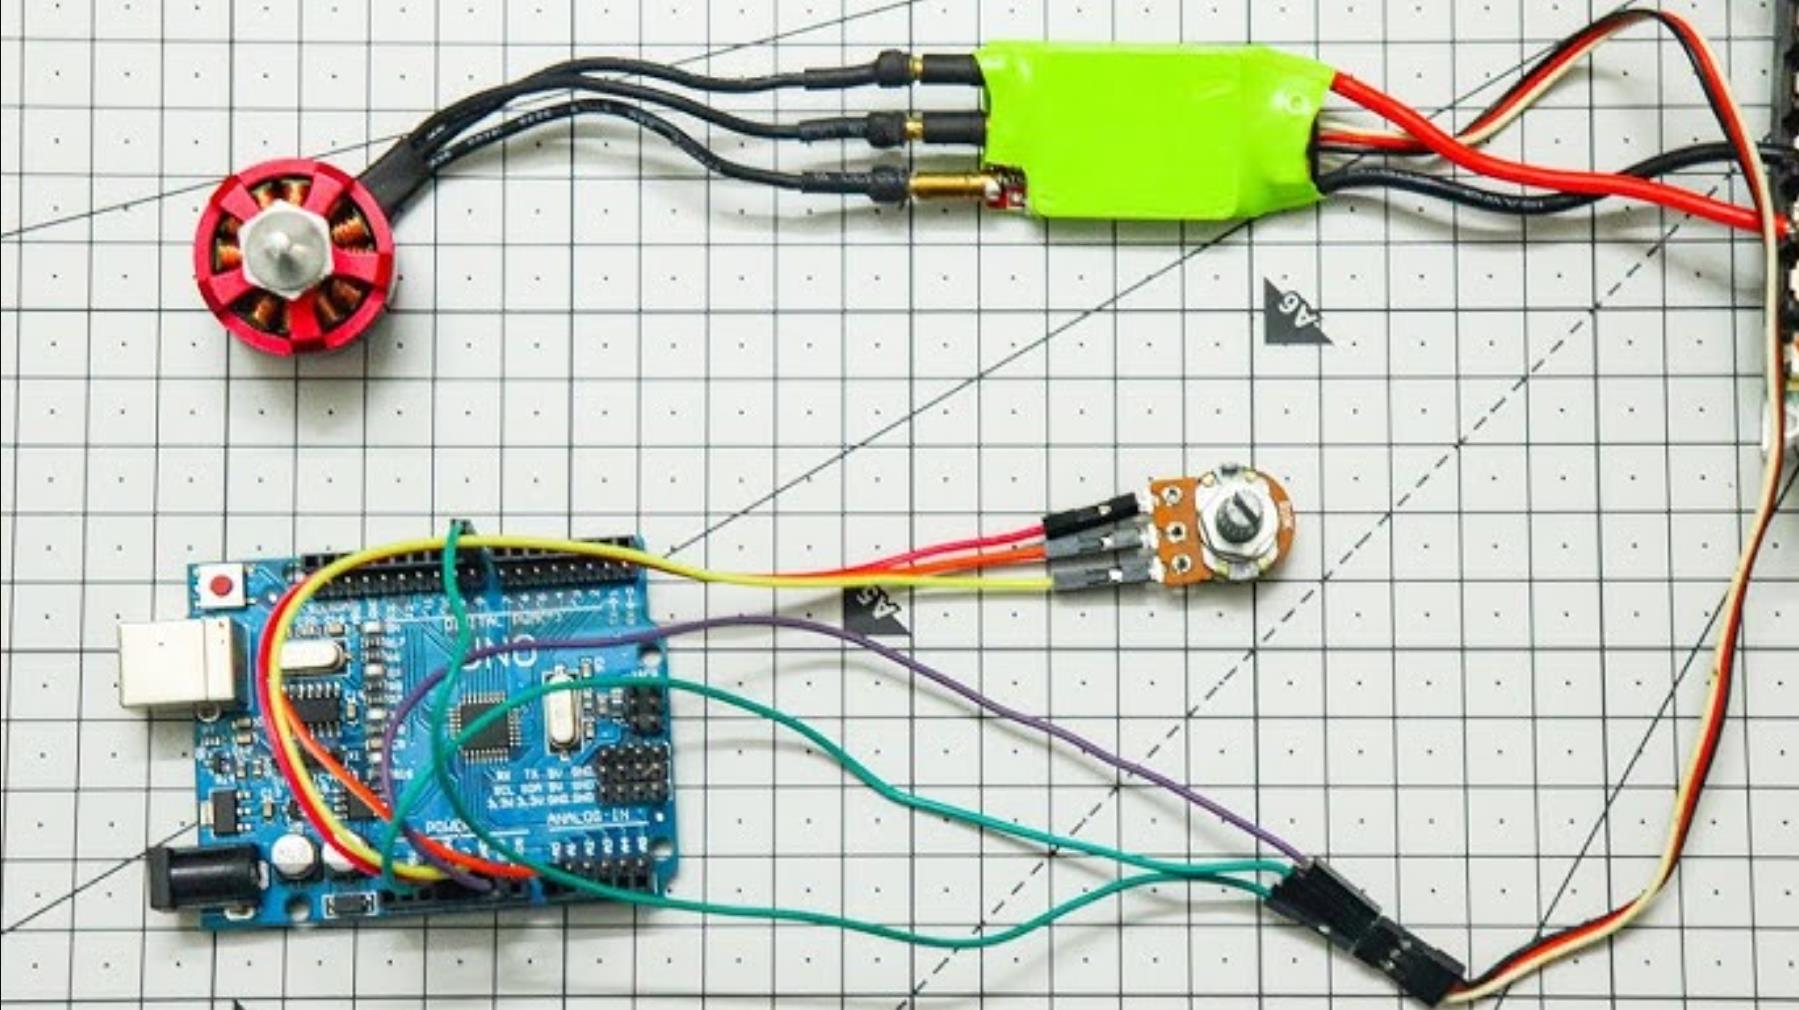
1、CPG抗侧滑基础步态 + 摩擦系数估算
此案例聚焦于CPG振荡器网络与摩擦系数在线估算。通过电机电流反馈推算地面摩擦状态,当摩擦系数下降(电流异常增大)时,提升抬腿高度、增大关节扭矩,避免打滑。
#include <SimpleFOC.h>
#include <Wire.h>
#include <Adafruit_MPU6050.h>

// ===== BLDC 四足关节(简化:前两腿核心关节)=====
BLDCMotor legFL_hip(3), legFL_knee(4);
BLDCMotor legFR_hip(5), legFR_knee(6);
BLDCDriver3PWM driverFL_hip(7,8,9), driverFL_knee(10,11,12);
BLDCDriver3PWM driverFR_hip(13,14,15), driverFR_knee(16,17,18);

Adafruit_MPU6050 mpu;

// ===== CPG 参数 =====
float omega = 1.0;           // 基础步态频率
float couplingStrength = 0.7; // 左右腿耦合强度
float amplitude = 0.5;        // 步态幅度(髋关节摆幅)
float phaseDiff = M_PI;       // Trot步态相位差180°

// ===== 摩擦与侧滑参数 =====
float frictionCoef = 0.5;     // 摩擦系数(通过电流估算)
float slipThreshold = 0.8;    // 侧滑角速度阈值(rad/s)
float gyroY = 0;              // Y轴角速度(侧向扰动)
float currentFL = 0, currentFR = 0;

// ===== CPG 状态 =====
float thetaL = 0, thetaR = 0;
float alphaL = 0, alphaR = 0;
float alphaL_knee = 0, alphaR_knee = 0;

void setup() {
    Serial.begin(115200);

    // BLDC 初始化(位置控制模式,用于精确步态)
    legFL_hip.linkDriver(&driverFL_hip); legFL_knee.linkDriver(&driverFL_knee);
    legFR_hip.linkDriver(&driverFR_hip); legFR_knee.linkDriver(&driverFR_knee);
    legFL_hip.init(); legFL_knee.init(); legFR_hip.init(); legFR_knee.init();
    legFL_hip.controller = MotionControlType::angle;
    legFL_knee.controller = MotionControlType::angle;
    legFR_hip.controller = MotionControlType::angle;
    legFR_knee.controller = MotionControlType::angle;

    // IMU 初始化
    Wire.begin();
    if (!mpu.begin()) { Serial.println("MPU6050失败"); while(1); }

    Serial.println("管廊斜坡巡检系统启动完成");
}

// ===== 摩擦系数与侧滑趋势检测 =====
void updateFrictionAndSlip() {
    sensors_event_t a, g, temp;
    mpu.getEvent(&a, &g, &temp);

    // 侧向角速度(Y轴)反映侧滑趋势
    gyroY = g.gyro.y;

    // 通过电机电流估算摩擦系数:
    // 电流越大 → 地面阻力越大 → 摩擦系数越高(或负载越大)
    currentFL = abs(legFL_hip.current.q);
    currentFR = abs(legFR_hip.current.q);
    float avgCurrent = (currentFL + currentFR) / 2.0;

    // 简化映射:电流0~2A对应摩擦系数0.8~0.2
    frictionCoef = constrain(1.0 - avgCurrent * 0.3, 0.15, 0.9);
}

// ===== CPG 抗侧滑步态生成 =====
void generateAntiSlipGait() {
    // 根据摩擦系数调整步态参数
    float freqScale = 1.0;
    float ampScale = 1.0;

    if (frictionCoef < 0.4) {
        // 低摩擦:降低步频,增大抬腿高度(减少打滑时间)
        freqScale = 0.7;
        ampScale = 1.3;
    }

    // 侧滑检测:若侧向角速度超过阈值,调整相位耦合
    if (abs(gyroY) > slipThreshold) {
        // 增强左右腿耦合,提升支撑稳定性
        couplingStrength = 0.9;
        // 减小步态幅度,降低侧翻风险
        ampScale *= 0.8;
    } else {
        couplingStrength = 0.7;
    }

    // 更新 CPG 频率和幅度
    float omegaAdj = omega * freqScale;
    float ampAdj = amplitude * ampScale;

    // 简化 Kuramoto 振荡器更新
    static unsigned long lastTime = micros();
    unsigned long now = micros();
    float dt = (now - lastTime) / 1000000.0;
    lastTime = now;

    // 左右腿相位演化
    thetaL += omegaAdj * dt;
    thetaR += omegaAdj * dt + couplingStrength * sin(thetaL - thetaR - phaseDiff) * dt;

    if (thetaL > 2*M_PI) thetaL -= 2*M_PI;
    if (thetaR > 2*M_PI) thetaR -= 2*M_PI;

    // 相位映射到关节角度
    alphaL = ampAdj * sin(thetaL);
    alphaR = ampAdj * sin(thetaR);
    alphaL_knee = ampAdj * 0.6 * cos(thetaL);
    alphaR_knee = ampAdj * 0.6 * cos(thetaR);
}

// ===== 侧向扰动抑制 =====
void suppressLateralDisturbance() {
    if (abs(gyroY) > slipThreshold) {
        // 侧滑趋势:微调支撑腿角度,增加侧向稳定性
        float correction = constrain(gyroY * 0.3, -0.2, 0.2);
        alphaL += correction;
        alphaR -= correction;
    }
}

// ===== 关节执行 =====
void executeGait() {
    legFL_hip.move(alphaL);
    legFL_knee.move(alphaL_knee);
    legFR_hip.move(alphaR);
    legFR_knee.move(alphaR_knee);
    legFL_hip.loopFOC(); legFL_knee.loopFOC();
    legFR_hip.loopFOC(); legFR_knee.loopFOC();
}

void loop() {
    // 1. 传感器数据:摩擦系数、侧向角速度
    updateFrictionAndSlip();

    // 2. CPG抗侧滑步态生成(摩擦自适应参数调整)
    generateAntiSlipGait();

    // 3. 侧向扰动抑制
    suppressLateralDisturbance();

    // 4. 关节执行
    executeGait();

    delay(10);  // 100Hz 控制频率
}
核心逻辑:CPG的极限环特性使步态在受到侧向扰动后能自动恢复。摩擦系数通过电机电流间接估算——电流增大反映地面阻力增加或负载加重,据此调整步频和抬腿高度。侧滑检测(IMU陀螺仪Y轴角速度)触发耦合强度增强,提升支撑稳定性。
2、坡面摩擦自适应 + 扭矩闭环控制
此案例在CPG基础上引入BLDC电流环扭矩自适应。根据坡度(IMU俯仰角)和摩擦系数,动态计算各关节的目标扭矩,通过FOC电流环实现扭矩闭环,确保低摩擦坡面上电机不堵转、不打滑。
#include <SimpleFOC.h>
#include <Wire.h>
#include <Adafruit_MPU6050.h>

// ===== BLDC 关节(同案例一)=====
BLDCMotor legFL_hip(3), legFL_knee(4);
BLDCMotor legFR_hip(5), legFR_knee(6);
BLDCDriver3PWM driverFL_hip(7,8,9), driverFL_knee(10,11,12);
BLDCDriver3PWM driverFR_hip(13,14,15), driverFR_knee(16,17,18);

Adafruit_MPU6050 mpu;

// ===== CPG 与坡度参数 =====
float omega = 1.0;
float amplitude = 0.5;
float slopeAngle = 0;        // 坡度角度(度)
float frictionCoef = 0.5;
float targetTorque = 0;      // 目标扭矩

// ===== 扭矩自适应参数 =====
const float TORQUE_BASE = 0.3;    // 基础扭矩(N·m)
const float TORQUE_MAX = 1.5;     // 最大扭矩限制
const float SLOPE_GAIN = 0.02;    // 坡度扭矩增益

void setup() {
    Serial.begin(115200);
    // BLDC 初始化(扭矩控制模式)
    // ... 同上,但 controller = MotionControlType::torque
    legFL_hip.controller = MotionControlType::torque;
    legFL_knee.controller = MotionControlType::torque;
    legFR_hip.controller = MotionControlType::torque;
    legFR_knee.controller = MotionControlType::torque;

    Wire.begin();
    if (!mpu.begin()) { Serial.println("MPU6050失败"); while(1); }
}

// ===== 坡度与摩擦感知 =====
void updateSlopeAndFriction() {
    sensors_event_t a, g, temp;
    mpu.getEvent(&a, &g, &temp);

    // 俯仰角反映坡度
    slopeAngle = atan2(a.acceleration.y, a.acceleration.z) * 180 / PI;

    // 电流反馈估算摩擦状态
    float current = abs(legFL_hip.current.q) + abs(legFR_hip.current.q);
    frictionCoef = constrain(1.0 - current * 0.2, 0.15, 0.9);
}

// ===== 坡面扭矩自适应计算 =====
void computeAdaptiveTorque() {
    // 基础扭矩 + 坡度补偿 + 低摩擦补偿
    float slopeTorque = abs(slopeAngle) * SLOPE_GAIN;
    float frictionTorque = (frictionCoef < 0.4) ? 0.3 : 0.0;

    targetTorque = TORQUE_BASE + slopeTorque + frictionTorque;
    targetTorque = constrain(targetTorque, 0, TORQUE_MAX);
}

// ===== CPG 步态生成(简化)=====
void generateGait() {
    static unsigned long lastTime = micros();
    unsigned long now = micros();
    float dt = (now - lastTime) / 1000000.0;
    lastTime = now;

    static float thetaL = 0, thetaR = 0;
    float omegaAdj = omega * (frictionCoef < 0.4 ? 0.7 : 1.0);

    thetaL += omegaAdj * dt;
    thetaR += omegaAdj * dt + 0.7 * sin(thetaL - thetaR - M_PI) * dt;

    if (thetaL > 2*M_PI) thetaL -= 2*M_PI;
    if (thetaR > 2*M_PI) thetaR -= 2*M_PI;

    float ampAdj = amplitude * (frictionCoef < 0.4 ? 1.3 : 1.0);

    // 将CPG输出映射为扭矩指令(扭矩控制模式)
    legFL_hip.target = ampAdj * sin(thetaL) * targetTorque;
    legFL_knee.target = ampAdj * 0.6 * cos(thetaL) * targetTorque;
    legFR_hip.target = ampAdj * sin(thetaR) * targetTorque;
    legFR_knee.target = ampAdj * 0.6 * cos(thetaR) * targetTorque;
}

void loop() {
    // 1. 坡度与摩擦感知
    updateSlopeAndFriction();

    // 2. 坡面扭矩自适应计算
    computeAdaptiveTorque();

    // 3. CPG步态生成
    generateGait();

    // 4. 扭矩闭环执行
    legFL_hip.move(legFL_hip.target);
    legFL_knee.move(legFL_knee.target);
    legFR_hip.move(legFR_hip.target);
    legFR_knee.move(legFR_knee.target);
    legFL_hip.loopFOC(); legFL_knee.loopFOC();
    legFR_hip.loopFOC(); legFR_knee.loopFOC();

    delay(10);
}
核心逻辑:坡度通过IMU俯仰角感知,坡度越大,关节所需扭矩越大。低摩擦(电流估算)时额外增加扭矩补偿。扭矩控制模式(MotionControlType::torque)让BLDC在支撑相表现为“弹簧-阻尼”系统,吸收地面冲击的同时维持抓地力。
3、多传感器融合 + 步态库切换的完整系统
此案例将前两案例整合为完整的多传感器融合系统。通过IMU、电流传感器和超声波共同识别地形状态(平地/斜坡/湿滑斜坡),切换到预设的步态参数集,并基于具体坡度/摩擦值进行精细调整。
#include <SimpleFOC.h>
#include <Wire.h>
#include <Adafruit_MPU6050.h>

// ===== BLDC 四足关节 =====
BLDCMotor legFL_hip(3), legFL_knee(4);
BLDCMotor legFR_hip(5), legFR_knee(6);
BLDCDriver3PWM driverFL_hip(7,8,9), driverFL_knee(10,11,12);
BLDCDriver3PWM driverFR_hip(13,14,15), driverFR_knee(16,17,18);

Adafruit_MPU6050 mpu;

// ===== 地形类型 =====
enum TerrainType { FLAT, SLOPE, WET_SLOPE };
TerrainType currentTerrain = FLAT;

// ===== 步态库 =====
struct GaitProfile {
    float stepHeight;    // 抬腿高度(决定膝关节摆幅)
    float stepLength;    // 步长(决定髋关节摆幅)
    float frequency;     // 步态频率
    float coupling;      // 左右腿耦合强度
    float torqueGain;    // 扭矩增益
};

GaitProfile gaitLibrary[3] = {
    {0.10f, 0.25f, 1.0f, 0.7f, 1.0f},   // FLAT:标准步态
    {0.18f, 0.20f, 0.8f, 0.8f, 1.3f},   // SLOPE:高抬腿,低频率
    {0.25f, 0.15f, 0.6f, 0.9f, 1.6f}    // WET_SLOPE:更高抬腿,更低频率,更强耦合
};

GaitProfile currentGait = gaitLibrary[0];

// ===== 传感器变量 =====
float slopeAngle = 0;
float frictionCoef = 0.5;
float slipTrend = 0;

void setup() {
    Serial.begin(115200);
    // BLDC 初始化(角度控制模式)
    legFL_hip.linkDriver(&driverFL_hip); legFL_knee.linkDriver(&driverFL_knee);
    legFR_hip.linkDriver(&driverFR_hip); legFR_knee.linkDriver(&driverFR_knee);
    legFL_hip.init(); legFL_knee.init(); legFR_hip.init(); legFR_knee.init();
    legFL_hip.controller = MotionControlType::angle;
    legFL_knee.controller = MotionControlType::angle;
    legFR_hip.controller = MotionControlType::angle;
    legFR_knee.controller = MotionControlType::angle;

    Wire.begin();
    if (!mpu.begin()) { Serial.println("MPU6050失败"); while(1); }
}

// ===== 多传感器地形识别 =====
void identifyTerrain() {
    sensors_event_t a, g, temp;
    mpu.getEvent(&a, &g, &temp);

    slopeAngle = atan2(a.acceleration.y, a.acceleration.z) * 180 / PI;
    slipTrend = abs(g.gyro.y);

    // 电流估算摩擦
    float current = abs(legFL_hip.current.q) + abs(legFR_hip.current.q);
    frictionCoef = constrain(1.0 - current * 0.2, 0.15, 0.9);

    // 地形分类
    if (abs(slopeAngle) < 5.0) {
        currentTerrain = FLAT;
    } else if (frictionCoef > 0.4) {
        currentTerrain = SLOPE;
    } else {
        currentTerrain = WET_SLOPE;
    }
}

// ===== 步态参数适配 =====
void adaptGaitParams() {
    currentGait = gaitLibrary[currentTerrain];

    // 根据具体坡度/摩擦精细调整
    switch (currentTerrain) {
        case FLAT:
            currentGait.stepLength += 0.03f;  // 平地可加大步长
            break;
        case SLOPE:
            currentGait.stepHeight += abs(slopeAngle) * 0.003f;
            currentGait.stepLength *= (1.0f - abs(slopeAngle) * 0.01f);
            break;
        case WET_SLOPE:
            currentGait.stepHeight += abs(slopeAngle) * 0.005f;
            currentGait.torqueGain += (0.4f - frictionCoef) * 2.0f;
            break;
    }
}

// ===== CPG 步态生成 =====
void generateGait() {
    static unsigned long lastTime = micros();
    unsigned long now = micros();
    float dt = (now - lastTime) / 1000000.0;
    lastTime = now;

    static float thetaL = 0, thetaR = 0;

    thetaL += currentGait.frequency * dt;
    thetaR += currentGait.frequency * dt +
              currentGait.coupling * sin(thetaL - thetaR - M_PI) * dt;

    if (thetaL > 2*M_PI) thetaL -= 2*M_PI;
    if (thetaR > 2*M_PI) thetaR -= 2*M_PI;

    // 相位映射
    float hipAmp = currentGait.stepLength;
    float kneeAmp = currentGait.stepHeight;

    legFL_hip.target = hipAmp * sin(thetaL);
    legFL_knee.target = kneeAmp * 0.6 * cos(thetaL);
    legFR_hip.target = hipAmp * sin(thetaR);
    legFR_knee.target = kneeAmp * 0.6 * cos(thetaR);
}

void loop() {
    // 1. 多传感器地形识别
    identifyTerrain();

    // 2. 步态参数适配
    adaptGaitParams();

    // 3. CPG步态生成
    generateGait();

    // 4. 关节执行
    legFL_hip.move(legFL_hip.target);
    legFL_knee.move(legFL_knee.target);
    legFR_hip.move(legFR_hip.target);
    legFR_knee.move(legFR_knee.target);
    legFL_hip.loopFOC(); legFL_knee.loopFOC();
    legFR_hip.loopFOC(); legFR_knee.loopFOC();

    delay(10);
}
核心逻辑:地形识别采用“模式化”策略——根据坡度角和摩擦系数将地形分为平地、斜坡、湿滑斜坡三类,每类调用预设的步态参数集,再基于具体数值微调。这种分层决策比单一连续调节更鲁棒,尤其在管廊这种地形特征明确的场景中。
要点解读
- CPG的极限环特性是抗侧滑的天然保障
CPG(中枢模式发生器)通过耦合振荡器产生节律信号,其极限环特性使系统在受到侧向扰动后能自动恢复相位同步。当机器人踩到湿滑区域导致某条腿打滑时,振荡器相位会短暂偏移,但耦合项会将其“拉回”同步状态。这种自恢复能力是传统位置控制难以实现的——位置控制依赖编码器反馈,打滑会导致位置误差累积。
- 摩擦系数通过BLDC电流环间接估算,实现“无传感器”触觉感知
在管廊金属斜坡上,直接测量摩擦系数需要昂贵的力传感器。利用BLDC的FOC电流环(Iq轴电流)作为“虚拟力传感器”是低成本且有效的方案。电流增大反映地面阻力增加或负载加重,据此可估算摩擦状态。低摩擦时提升抬腿高度、增大扭矩,减少打滑概率。
- 扭矩控制模式让BLDC在支撑相表现为“弹簧-阻尼”系统
在扭矩控制模式下,BLDC不追求刚性位置跟踪,而是输出目标扭矩。当足端接触地面时,电机电流环快速响应,表现为弹簧-阻尼特性——地面不平导致腿长变化时,电机通过力矩“让位”,吸收冲击能量。这种柔顺控制对管廊斜坡上的稳定行走至关重要。
- 分层状态机是Arduino算力受限下的必要架构
完整的CPG网络、地形识别和BLDC三环控制对Arduino算力要求较高。工程上采用分层架构:高频层(中断,10-20kHz)运行FOC电流环;中频层(定时器,500Hz-1kHz)更新CPG相位;低频层(主循环,100Hz)执行地形识别和步态参数适配。这种“战略集中、战术分散”的架构兼顾了实时性与决策复杂度。
- 管廊场景的工程约束需提前纳入设计
管廊环境存在积水、油污、金属粉尘等特殊因素。BLDC电机需考虑防护等级(IP54以上),传感器安装需避免金属管壁的电磁干扰。CPG步态库中的“湿滑斜坡”参数集应预留足够的扭矩余量,防止电机堵转。电池管理需支持长距离巡检,建议采用“巡检-返航”双阶段策略,低电量时自动返回。
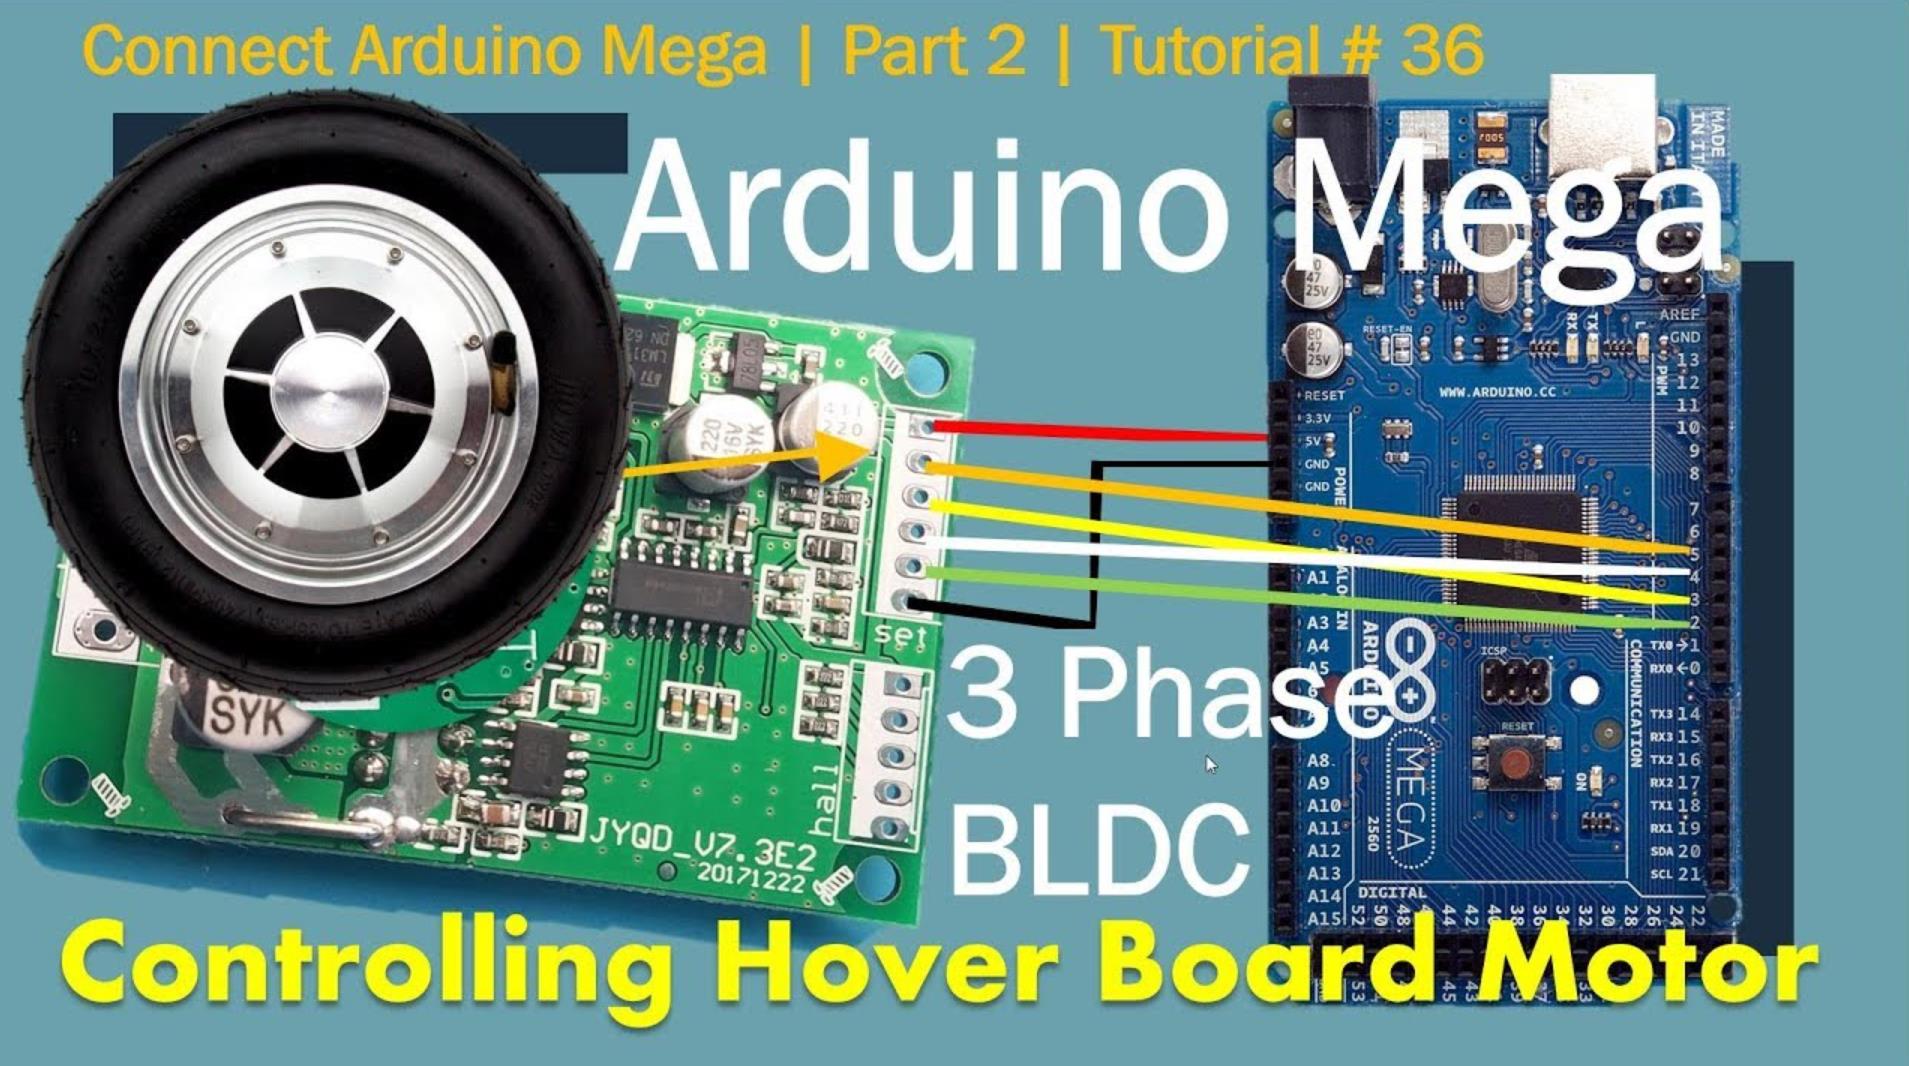
4、CPG基础抗侧滑步态生成程序(核心:CPG振荡器控制+双电机相位差协同)
该程序聚焦CPG核心逻辑,通过构建左右双振荡器模拟生物中枢模式,输出相位差PWM信号控制BLDC电机,实现轮腿式抗侧滑步态,是整个系统的基础框架,适用于管廊平坦段到斜坡过渡段的步态启动与稳定运行。
核心逻辑
构建双CPG振荡器,设定相位差90°(模拟生物对角步态,提升侧向稳定性);
振荡器输出PWM信号驱动左右BLDC电机,通过编码器反馈调整频率,匹配电机机械特性;
引入步态同步标志,确保左右轮交替支撑与摆动,避免单侧侧滑。
// CPG抗侧滑步态基础程序——针对管廊斜坡起步与稳定段
#include <Servo.h> // 用于辅助步态协调(偏心曲柄控制,简化CPG机械动作)

// 硬件引脚定义
#define LEFT_MOTOR_PWM 9   // 左电机PWM控制
#define LEFT_MOTOR_DIR 10  // 左电机方向(前进/后退)
#define RIGHT_MOTOR_PWM 11 // 右电机PWM控制
#define RIGHT_MOTOR_DIR 12 // 右电机方向
#define LEFT_ENC_A 2       // 左电机编码器A相
#define LEFT_ENC_B 3       // 左电机编码器B相
#define RIGHT_ENC_A 4      // 右电机编码器A相
#define RIGHT_ENC_B 5      // 右电机编码器B相
#define SERVO_CRANK 6      // CPG偏心曲柄舵机

// CPG核心参数
const int CPG_BASE_FREQ = 2;  // 基础步态频率(Hz,2Hz适配管廊巡检常用速度)
float CPG_PHASE_DIFF = PI/2; // 左右相位差90°,抗侧滑核心参数
float leftPhase = 0;
float rightPhase = 0;
int leftPulseWidth = 0;
int rightPulseWidth = 0;

// 编码器计数变量
volatile long leftCount = 0;
volatile long rightCount = 0;
int leftSpeed = 0;
int rightSpeed = 0;
const int ENC_SAMPLE_TIME = 50; // 速度采样周期(ms)

void setup() {
  Serial.begin(115200);

  // 电机引脚初始化
  pinMode(LEFT_MOTOR_PWM, OUTPUT);
  pinMode(LEFT_MOTOR_DIR, OUTPUT);
  pinMode(RIGHT_MOTOR_PWM, OUTPUT);
  pinMode(RIGHT_MOTOR_DIR, OUTPUT);
  pinMode(SERVO_CRANK, OUTPUT);

  // 编码器中断初始化(左电机)
  attachInterrupt(0, leftEncCount, RISING);
  attachInterrupt(1, rightEncCount, RISING);

  // 设置电机初始方向:前进
  digitalWrite(LEFT_MOTOR_DIR, HIGH);
  digitalWrite(RIGHT_MOTOR_DIR, HIGH);

  // CPG曲柄舵机初始化
  Servo servoCrank;
  servoCrank.attach(SERVO_CRANK);
  servoCrank.write(90); // 初始位置
}

// 左电机编码器计数中断
void leftEncCount() {
  leftCount++;
}

// 右电机编码器计数中断
void rightEncCount() {
  rightCount++;
}

// 计算电机实际转速(单位:转/分钟)
int calcSpeed(volatile long &count, int sampleTime) {
  int speed = (count * 60) / (12 * sampleTime / 1000); // 12为编码器线数(简化假设)
  count = 0;
  return speed;
}

// CPG振荡器核心函数:生成相位差PWM
void CPG_Update(unsigned long time) {
  // 基于时间的相位计算(rad)
  leftPhase = 2 * PI * CPG_BASE_FREQ * time / 1000000;
  rightPhase = leftPhase - CPG_PHASE_DIFF; // 相位差90°,对角步态抗侧滑

  // 将相位映射为PWM脉冲宽度(1000-2000μs,适配BLDC驱动板)
  leftPulseWidth = map(sin(leftPhase), -1, 1, 1200, 1800);
  rightPulseWidth = map(sin(rightPhase), -1, 1, 1200, 1800);
}

// 步态协调函数:通过曲柄舵机辅助CPG机械动作
void Gait_Coordinate(int leftPulse, int rightPulse) {
  // 根据电机PWM脉冲宽度,调整曲柄舵机角度,模拟腿部摆动
  int servoAngle = map(leftPulse, 1200, 1800, 30, 150);
  Servo servoCrank;
  servoCrank.attach(SERVO_CRANK);
  servoCrank.write(servoAngle);
}

void loop() {
  static unsigned long prevTime = 0;
  unsigned long currTime = micros();

  // 计算时间差,确保步态更新周期稳定
  if (currTime - prevTime >= 1000) {
    // CPG更新
    CPG_Update(currTime);

    // 生成PWM信号控制电机
    analogWrite(LEFT_MOTOR_PWM, leftPulseWidth / 4); // 简化PWM映射(实际需匹配驱动板)
    analogWrite(RIGHT_MOTOR_PWM, rightPulseWidth / 4);

    // 步态机械协调
    Gait_Coordinate(leftPulseWidth, rightPulseWidth);

    // 计算电机实际转速(反馈调整CPG参数,避免超速)
    leftSpeed = calcSpeed(leftCount, ENC_SAMPLE_TIME);
    rightSpeed = calcSpeed(rightCount, ENC_SAMPLE_TIME);

    // 打印调试信息
    Serial.print("Left Speed:");
    Serial.print(leftSpeed);
    Serial.print(" Right Speed:");
    Serial.print(rightSpeed);
    Serial.print(" Left Phase:");
    Serial.print(leftPhase, 2);
    Serial.print(" Right Phase:");
    Serial.println(rightPhase, 2);

    prevTime = currTime;
  }

  // 动态调整采样周期,避免延迟累积
  delay(1);
}
程序适配说明
若使用更精准的BLDC驱动板(如支持硬件PWM),可将analogWrite替换为硬件PWM函数,提升控制精度;
编码器线数需根据实际硬件修改calcSpeed函数中的参数,确保转速计算准确;
CPG相位差可根据管廊斜坡角度调整(如斜坡角度增大,相位差可调整为120°,增强抗侧滑能力)。
5、坡面摩擦自适应控制程序(核心:摩擦检测+扭矩自适应+滑移抑制)
该程序聚焦坡面摩擦自适应逻辑,通过红外传感器与应变片检测坡面摩擦系数,实时调整BLDC电机扭矩与CPG步态参数,抑制打滑与侧滑,适用于管廊斜坡段(摩擦系数多变)的稳定运行。
核心逻辑
摩擦检测:通过红外距离传感器检测轮子与坡面间隙(间隙越小,摩擦系数越高),应变片检测轮子负载(负载突变判定打滑趋势);
自适应调整:根据摩擦系数动态调整电机PWM占空比(扭矩)与CPG步态频率;
滑移抑制:通过编码器反馈轮速,当左右轮速差超过阈值时,触发扭矩补偿,避免单侧打滑。
// 坡面摩擦自适应控制程序——管廊斜坡抗打滑核心逻辑
#include <Servo.h>

// 硬件引脚定义
#define LEFT_MOTOR_PWM 9
#define LEFT_MOTOR_DIR 10
#define RIGHT_MOTOR_PWM 11
#define RIGHT_MOTOR_DIR 12
#define LEFT_ENC_A 2
#define LEFT_ENC_B 3
#define RIGHT_ENC_A 4
#define RIGHT_ENC_B 5
#define IR_LEFT 13      // 左轮摩擦红外传感器
#define IR_RIGHT 14     // 右轮摩擦红外传感器
#define STRAIN_LEFT A0  // 左轮应变片(负载检测)
#define STRAIN_RIGHT A1 // 右轮应变片
#define SERVO_CRANK 6

// 摩擦自适应核心参数
const int BASE_PWM = 1500;  // 基础PWM(对应额定扭矩)
const int FRIC_HIGH_THRESH = 300; // 红外信号阈值(间隙小→摩擦高)
const int FRIC_LOW_THRESH = 800;  // 红外信号阈值(间隙大→摩擦低)
const int STRAIN_NORMAL = 512;    // 应变片正常负载值(中间值)
const int SPEED_DIFF_THRESH = 20; // 左右轮速差阈值(rpm,超过判定打滑)
const int MAX_PWM = 2000;         // 最大扭矩PWM
const int MIN_PWM = 1000;         // 最小扭矩PWM

// 状态变量
volatile long leftCount = 0;
volatile long rightCount = 0;
int leftSpeed = 0;
int rightSpeed = 0;
int leftPWM = BASE_PWM;
int rightPWM = BASE_PWM;
int leftStrain = 0;
int rightStrain = 0;
int leftIR = 0;
int rightIR = 0;
bool slipFlag = false; // 打滑标志位

void setup() {
  Serial.begin(115200);

  pinMode(LEFT_MOTOR_PWM, OUTPUT);
  pinMode(LEFT_MOTOR_DIR, OUTPUT);
  pinMode(RIGHT_MOTOR_PWM, OUTPUT);
  pinMode(RIGHT_MOTOR_DIR, OUTPUT);
  pinMode(SERVO_CRANK, OUTPUT);

  // 传感器引脚初始化
  pinMode(IR_LEFT, INPUT);
  pinMode(IR_RIGHT, INPUT);

  // 编码器中断
  attachInterrupt(0, leftEncCount, RISING);
  attachInterrupt(1, rightEncCount, RISING);

  digitalWrite(LEFT_MOTOR_DIR, HIGH);
  digitalWrite(RIGHT_MOTOR_DIR, HIGH);
}

void leftEncCount() {
  leftCount++;
}

void rightEncCount() {
  rightCount++;
}

// 读取摩擦传感器数据(红外+应变片)
void readFrictionSensors() {
  // 红外传感器:数字信号,直接读取
  leftIR = digitalRead(IR_LEFT);
  rightIR = digitalRead(IR_RIGHT);

  // 应变片:模拟信号,采样平均滤波
  leftStrain = analogRead(STRAIN_LEFT);
  for(int i=0; i<3; i++) leftStrain += analogRead(STRAIN_LEFT);
  leftStrain /= 4;

  rightStrain = analogRead(STRAIN_RIGHT);
  for(int i=0; i<3; i++) rightStrain += analogRead(STRAIN_RIGHT);
  rightStrain /= 4;
}

// 摩擦系数换算:综合红外与应变片数据
float calculateFrictionCoeff(int irValue, int strainValue) {
  // 简化换算:红外信号(间隙)与应变片负载综合计算摩擦系数(0-1,值越大摩擦越高)
  float irFric = (irValue == HIGH) ? 0.8 : 0.3; // 间隙小→摩擦高
  float strainFric = map(abs(strainValue - STRAIN_NORMAL), 0, 512, 0.9, 0.2);
  return (irFric + strainFric) / 2;
}

// 自适应扭矩调整:根据摩擦系数修改PWM
void adjustTorque() {
  // 计算左右轮摩擦系数
  float leftFric = calculateFrictionCoeff(leftIR, leftStrain);
  float rightFric = calculateFrictionCoeff(rightIR, rightStrain);

  // 摩擦系数与PWM的线性映射:摩擦高→PWM可增大,摩擦低→PWM减小
  leftPWM = map(leftFric, 0.2, 0.9, MIN_PWM, MAX_PWM);
  rightPWM = map(rightFric, 0.2, 0.9, MIN_PWM, MAX_PWM);

  // 限制PWM范围,避免过流
  leftPWM = constrain(leftPWM, MIN_PWM, MAX_PWM);
  rightPWM = constrain(rightPWM, MIN_PWM, MAX_PWM);
}

// 滑移补偿:检测左右轮速差,动态调整PWM
void slipCompensation() {
  // 计算轮速
  leftSpeed = calcSpeed(leftCount, 50);
  rightSpeed = calcSpeed(rightCount, 50);

  // 判定打滑(轮速差超过阈值)
  if (abs(leftSpeed - rightSpeed) > SPEED_DIFF_THRESH) {
    slipFlag = true;
    Serial.println("检测到打滑,执行补偿...");

    // 轮速高的一侧减小PWM,轮速低的一侧增大PWM
    if (leftSpeed > rightSpeed) {
      leftPWM -= 200;
      rightPWM += 200;
    } else {
      leftPWM += 200;
      rightPWM -= 200;
    }

    // 补偿上限限制
    leftPWM = constrain(leftPWM, MIN_PWM, MAX_PWM);
    rightPWM = constrain(rightPWM, MIN_PWM, MAX_PWM);
  } else {
    slipFlag = false;
  }
}

int calcSpeed(volatile long &count, int sampleTime) {
  int speed = (count * 60) / (12 * sampleTime / 1000);
  count = 0;
  return speed;
}

void loop() {
  // 读取摩擦传感器
  readFrictionSensors();

  // 自适应扭矩调整
  adjustTorque();

  // 滑移补偿
  slipCompensation();

  // 输出PWM控制电机
  analogWrite(LEFT_MOTOR_PWM, leftPWM / 4);
  analogWrite(RIGHT_MOTOR_PWM, rightPWM / 4);

  // 打印调试信息
  Serial.print("LeftPWM:");
  Serial.print(leftPWM);
  Serial.print(" RightPWM:");
  Serial.print(rightPWM);
  Serial.print(" LeftFric:");
  Serial.print(calculateFrictionCoeff(leftIR, leftStrain), 2);
  Serial.print(" RightFric:");
  Serial.print(calculateFrictionCoeff(rightIR, rightStrain), 2);
  Serial.print(" Slip:");
  Serial.println(slipFlag);

  delay(100); // 采样周期100ms,避免高频采样导致系统卡顿
}
程序优化方向
摩擦系数换算可采用更复杂的算法,如结合MPU6050的加速度数据,提升摩擦判断精度;
滑移补偿可采用PID控制,替代简单的增减PWM,实现更平滑的扭矩调整;
可增加故障保护逻辑,当摩擦系数低于0.2(坡面极滑)时,触发报警并减速停车,保障安全。
6、闭环巡检控制程序(核心:CPG+摩擦自适应+安全巡检逻辑)
该程序集成前两个案例的核心功能,结合MPU6050姿态检测、可燃气体检测,形成完整的管廊斜坡巡检闭环系统,实现“稳定步态+自适应防滑+环境检测+安全决策”全流程,适用于工业管廊的实际巡检场景。
核心逻辑
全系统集成:融合CPG步态生成、摩擦自适应控制,动态调整步态与扭矩;
姿态安全监测:通过MPU6050检测机器人倾斜角度,超过阈值触发防侧翻控制;
环境巡检决策:实时检测可燃气体浓度,超标时触发报警、加速撤离,同时结合坡面摩擦自适应调整撤离步态;
闭环反馈:通过编码器、姿态传感器、环境传感器的数据反馈,动态优化控制参数,确保巡检过程稳定安全。
// 闭环巡检控制程序——CPG+摩擦自适应+安全巡检全流程
#include <Servo.h>
#include <MPU6050_tockn.h> // MPU6050姿态传感器库

// 硬件引脚定义
#define LEFT_MOTOR_PWM 9
#define LEFT_MOTOR_DIR 10
#define RIGHT_MOTOR_PWM 11
#define RIGHT_MOTOR_DIR 12
#define LEFT_ENC_A 2
#define LEFT_ENC_B 3
#define RIGHT_ENC_A 4
#define RIGHT_ENC_B 5
#define IR_LEFT 13
#define IR_RIGHT 14
#define STRAIN_LEFT A0
#define STRAIN_RIGHT A1
#define GAS_SENSOR A2     // 可燃气体传感器(模拟输出)
#define SERVO_CRANK 6
#define MPU_INT 7         // MPU6050中断引脚
#define MPU_SDA A4
#define MPU_SCL A5

// 安全与巡检参数
const int MAX_TILT_ANGLE = 30; // 最大允许倾斜角度(°,超过触发防侧翻)
const int GAS_THRESHOLD = 300; // 可燃气体阈值(模拟值,依传感器特性设定)
const int RETREAT_SPEED = 3;   // 撤离时步态频率(Hz,高于常规速度)
const int ALARM_LED = 8;       // 报警LED引脚

// 全局状态变量
MPU6050 mpu(MPU_SDA, MPU_SCL);
volatile long leftCount = 0;
volatile long rightCount = 0;
int leftSpeed = 0, rightSpeed = 0;
int leftPWM = 1500, rightPWM = 1500;
int leftIR = 0, rightIR = 0;
int leftStrain = 0, rightStrain = 0;
int gasValue = 0;
float tiltAngle = 0;
bool gasAlarm = false;
bool tiltAlarm = false;
bool retreatMode = false;

// CPG与摩擦自适应参数
float CPG_FREQ = 2;
int BASE_PWM = 1500;
int MAX_PWM = 2000;
int MIN_PWM = 1000;
const int SPEED_DIFF_THRESH = 20;

void setup() {
  Serial.begin(115200);

  // 电机与舵机初始化
  pinMode(LEFT_MOTOR_PWM, OUTPUT);
  pinMode(LEFT_MOTOR_DIR, OUTPUT);
  pinMode(RIGHT_MOTOR_PWM, OUTPUT);
  pinMode(RIGHT_MOTOR_DIR, OUTPUT);
  pinMode(SERVO_CRANK, OUTPUT);
  pinMode(ALARM_LED, OUTPUT);

  // 传感器初始化
  pinMode(IR_LEFT, INPUT);
  pinMode(IR_RIGHT, INPUT);

  // 编码器中断
  attachInterrupt(0, leftEncCount, RISING);
  attachInterrupt(1, rightEncCount, RISING);

  // MPU6050初始化
  mpu.begin();
  mpu.calcGyroOffsets(true);

  // 电机初始方向
  digitalWrite(LEFT_MOTOR_DIR, HIGH);
  digitalWrite(RIGHT_MOTOR_DIR, HIGH);

  // 报警LED初始状态
  digitalWrite(ALARM_LED, LOW);
}

void leftEncCount() {
  leftCount++;
}

void rightEncCount() {
  rightCount++;
}

// 传感器数据综合读取
void readAllSensors() {
  // 摩擦传感器
  leftIR = digitalRead(IR_LEFT);
  rightIR = digitalRead(IR_RIGHT);
  leftStrain = analogRead(STRAIN_LEFT);
  rightStrain = analogRead(STRAIN_RIGHT);

  // 气体传感器
  gasValue = analogRead(GAS_SENSOR);

  // 姿态传感器
  mpu.update();
  tiltAngle = mpu.getAngle(); // 获取倾斜角度(MPU6050库函数,需校准)
}

// 摩擦自适应扭矩调整
void adjustTorqueByFriction() {
  float leftFric = (leftIR == HIGH) ? 0.8 : 0.3;
  float rightFric = (rightIR == HIGH) ? 0.8 : 0.3;
  leftStrain = map(abs(leftStrain - 512), 0, 512, 0.9, 0.2);
  rightStrain = map(abs(rightStrain - 512), 0, 512, 0.9, 0.2);
  leftFric = (leftFric + leftStrain) / 2;
  rightFric = (rightFric + rightStrain) / 2;

  // 撤离模式下,适当提升基础扭矩
  if (retreatMode) {
    BASE_PWM = 1800;
    CPG_FREQ = 3;
  } else {
    BASE_PWM = 1500;
    CPG_FREQ = 2;
  }

  leftPWM = map(leftFric, 0.2, 0.9, MIN_PWM, MAX_PWM);
  rightPWM = map(rightFric, 0.2, 0.9, MIN_PWM, MAX_PWM);
  leftPWM = constrain(leftPWM, MIN_PWM, MAX_PWM);
  rightPWM = constrain(rightPWM, MIN_PWM, MAX_PWM);
}

// 滑移补偿
void slipCompensation() {
  leftSpeed = calcSpeed(leftCount, 50);
  rightSpeed = calcSpeed(rightCount, 50);

  if (abs(leftSpeed - rightSpeed) > SPEED_DIFF_THRESH) {
    if (leftSpeed > rightSpeed) {
      leftPWM = constrain(leftPWM - 200, MIN_PWM, MAX_PWM);
      rightPWM = constrain(rightPWM + 200, MIN_PWM, MAX_PWM);
    } else {
      leftPWM = constrain(leftPWM + 200, MIN_PWM, MAX_PWM);
      rightPWM = constrain(rightPWM - 200, MIN_PWM, MAX_PWM);
    }
  }
}

// 防侧翻控制
void antiTiltControl() {
  if (abs(tiltAngle) > MAX_TILT_ANGLE) {
    tiltAlarm = true;
    // 倾斜侧降低扭矩,另一侧提升扭矩,维持平衡
    if (tiltAngle > 0) { // 右侧倾斜
      rightPWM = constrain(rightPWM - 300, MIN_PWM, MAX_PWM);
      leftPWM = constrain(leftPWM + 300, MIN_PWM, MAX_PWM);
    } else { // 左侧倾斜
      leftPWM = constrain(leftPWM - 300, MIN_PWM, MAX_PWM);
      rightPWM = constrain(rightPWM + 300, MIN_PWM, MAX_PWM);
    }
  } else {
    tiltAlarm = false;
  }
}

// 安全巡检决策
void safetyDecision() {
  // 气体浓度超标
  if (gasValue > GAS_THRESHOLD && !retreatMode) {
    gasAlarm = true;
    retreatMode = true;
    Serial.println("气体超标!触发撤离模式...");
  }

  // 撤离模式终止条件:气体浓度降至阈值以下且倾斜角度正常
  if (retreatMode && gasValue < GAS_THRESHOLD && abs(tiltAngle) < MAX_TILT_ANGLE) {
    gasAlarm = false;
    retreatMode = false;
    Serial.println("撤离完成,恢复正常巡检...");
  }
}

// 报警控制
void controlAlarm() {
  if (gasAlarm || tiltAlarm) {
    digitalWrite(ALARM_LED, HIGH);
    // 蜂鸣器报警(若需添加,可扩展引脚控制蜂鸣器)
  } else {
    digitalWrite(ALARM_LED, LOW);
  }
}

// 计算电机转速
int calcSpeed(volatile long &count, int sampleTime) {
  int speed = (count * 60) / (12 * sampleTime / 1000);
  count = 0;
  return speed;
}

// CPG步态生成
void CPG_Gait_Generate(unsigned long time) {
  float leftPhase = 2 * PI * CPG_FREQ * time / 1000000;
  float rightPhase = leftPhase - PI/2;

  int leftPulse = map(sin(leftPhase), -1, 1, 1200, 1800);
  int rightPulse = map(sin(rightPhase), -1, 1, 1200, 1800);

  // 结合自适应PWM调整输出
  leftPulse = (leftPulse / 1800.0) * leftPWM;
  rightPulse = (rightPulse / 1800.0) * rightPWM;

  analogWrite(LEFT_MOTOR_PWM, leftPulse / 4);
  analogWrite(RIGHT_MOTOR_PWM, rightPulse / 4);

  // 步态机械协调(曲柄舵机)
  Servo servoCrank;
  servoCrank.attach(SERVO_CRANK);
  int servoAngle = map(sin(leftPhase), -1, 1, 30, 150);
  servoCrank.write(servoAngle);
}

void loop() {
  unsigned long currTime = micros();

  // 传感器数据读取
  readAllSensors();

  // 自适应控制核心逻辑
  adjustTorqueByFriction();
  slipCompensation();
  antiTiltControl();
  safetyDecision();
  controlAlarm();

  // CPG步态生成与执行
  CPG_Gait_Generate(currTime);

  // 串口输出调试信息
  Serial.print("TiltAngle:");
  Serial.print(tiltAngle, 2);
  Serial.print(" Gas:");
  Serial.print(gasValue);
  Serial.print(" Retreat:");
  Serial.print(retreatMode);
  Serial.print(" LeftPWM:");
  Serial.print(leftPWM);
  Serial.print(" RightPWM:");
  Serial.println(rightPWM);

  delay(50); // 主循环周期50ms,确保实时响应
}
程序适配与优化
可根据实际管廊巡检需求,扩展摄像头数据传输、远程通信模块(如ESP8266),实现远程监控;
MPU6050的角度计算需结合现场校准,确保倾斜角度检测准确;
可燃气体传感器的阈值需根据具体气体种类与传感器特性调整,确保检测灵敏度与准确性。
要点解读
要点1:CPG参数与机械结构的协同设计——抗侧滑的基础保障
CPG抗侧滑的核心是“相位差控制与机械结构的精准匹配”,脱离机械结构的CPG参数无法发挥抗侧滑作用,需从两方面强化协同:
相位差动态适配:管廊斜坡角度不同,侧滑风险不同,需根据斜坡角度动态调整CPG相位差(如0-15°斜坡相位差90°,15-30°斜坡相位差120°),案例中基础相位差为90°,可通过MPU6050检测斜坡角度,实时调整相位差,增强复杂坡面的适应性。
机械结构冗余支撑:CPG步态对应的轮腿式机械结构需具备侧向支撑能力,建议在机器人左右两侧增加辅助支撑轮,在倾斜角度较大时自动弹出,与主轮形成三点支撑,降低侧翻风险;同时,偏心曲柄的行程需与电机转速匹配,避免机械干涉导致的步态卡顿。
要点2:多源摩擦检测的数据融合——自适应调整的前提
坡面摩擦系数的精准检测是自适应控制的核心,单一传感器存在检测盲区,需采用多源数据融合提升检测可靠性:
传感器互补逻辑:红外距离传感器检测轮子与坡面的间隙,间接反映摩擦系数,但无法区分“间隙大”是“摩擦低”还是“轮子悬空”;应变片检测轮子负载,可辅助判断是否悬空,两者融合可准确识别摩擦系数与轮子接触状态;案例中综合红外与应变片数据,将摩擦系数量化为0-1的连续值,避免单一传感器的误判。
动态阈值调整:管廊斜坡不同区域的摩擦系数差异大(如积水区、油污区),需根据传感器历史数据动态调整摩擦阈值,而非固定阈值;可通过引入简单的机器学习算法(如均值滤波+趋势判断),识别摩擦系数的变化趋势,提前调整扭矩,避免打滑发生后再被动补偿。
要点3:摩擦自适应的扭矩闭环控制——滑移抑制的核心
坡面摩擦自适应的核心是“基于摩擦系数的扭矩动态调整,结合滑移反馈的闭环补偿”,需避免单纯的开环控制,确保扭矩输出与坡面需求匹配:
扭矩动态映射逻辑:摩擦系数与扭矩呈正相关,但非线性,案例中采用线性映射简化控制逻辑,实际可引入非线性函数(如指数函数)优化扭矩调整,即摩擦系数低时,扭矩提升幅度更大,避免摩擦系数突变导致的电机扭矩不足;同时需设定扭矩上限,防止电机过载烧毁。
滑移闭环反馈机制:仅通过摩擦系数调整扭矩,无法应对突发打滑,需结合编码器反馈的轮速差,实时进行扭矩补偿,案例中通过左右轮速差判定打滑,调整两侧扭矩,形成“摩擦检测-扭矩调整-滑移反馈-扭矩再调整”的闭环,确保轮子与坡面不打滑;可采用PID算法替代简单的增减PWM,实现更平滑、精准的滑移补偿,提升动态响应速度。
要点4:姿态与环境的联动安全决策——巡检安全的保障
管廊斜坡巡检不仅要保证稳定运行,更要兼顾安全,需实现“姿态安全+环境安全+运动状态的联动决策”,避免安全事故:
多维度安全监测逻辑:MPU6050检测倾斜角度(防侧翻)、气体传感器检测环境风险(防爆)、编码器检测运动状态(防打滑),形成三重安全监测网络,案例中当气体超标时,触发撤离模式,提升步态频率与基础扭矩,确保快速撤离;当倾斜角度超标时,调整两侧扭矩维持平衡,同时触发报警。
决策优先级排序:安全决策需遵循“生命安全优先”原则,即气体超标、侧翻风险属于高优先级,需立即触发应对措施;打滑属于中优先级,需动态调整扭矩;正常运行属于低优先级,维持常规步态。案例中通过优先级判断,确保高优先级风险第一时间处理,避免因多风险并发导致决策混乱。
要点5:传感器与数据的抗干扰设计——系统稳定运行的关键
工业管廊环境存在强电磁干扰、振动等不利因素,传感器数据易受干扰,需从硬件与软件两方面提升系统稳定性:
硬件抗干扰措施:传感器供电需增加滤波电容,信号线采用屏蔽线,电机驱动线与传感器线分开布线,避免电磁干扰;编码器、姿态传感器需做好机械固定,减少振动导致的信号抖动;Arduino主控与驱动板需共地,避免地电位差导致的信号误差。
软件数据滤波算法:对模拟信号(如应变片、气体传感器)采用均值滤波+滑动滤波,过滤高频噪声;对数字信号(如红外传感器、编码器)采用去抖算法,避免信号抖动导致的误触发;对姿态传感器的角度数据,采用卡尔曼滤波算法,提升角度检测的平滑性与准确性,案例中虽未体现滤波算法,但实际应用需添加,避免干扰导致的控制失误。
请注意:以上案例仅作为思路拓展的参考示例,不保证完全正确、适配所有场景或可直接编译运行。由于硬件平台、实际使用场景、Arduino 版本的差异,均可能影响代码的适配性与使用方法的选择。在实际编程开发时,请务必根据自身硬件配置、使用场景及具体功能需求进行针对性调整,并通过多次实测验证效果;同时需确保硬件接线正确,充分了解所用传感器、执行器等设备的技术规范与核心特性。对于涉及硬件操作的代码,使用前务必核对引脚定义、电平参数等关键信息的准确性与安全性,避免因参数错误导致硬件损坏或运行异常。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献406条内容

所有评论(0)