ROS机器人-从零开始每日日志记录day12
本周来了新设备,要接着新设备做,有很多很多问题,不同品牌的硬件,每个部件都要重新设置重新部署,学习不同品牌硬件的手册、通信协议,与供应商的技术支持沟通处理各种问题,这里吐槽下:供应商发来的使用手册与实际根本就不一致,导致一些不必要的时间浪费掉,我请问这些供应商能至少认真核对下产品型号再把手册发来行吗?
再次感叹世界就是一个巨大的草台班子,一直以为我们已经够拉了,接触过其他的同类产品、公司后,打开细看,半斤八两,也不过如此...
本周有以下问题:
为什么 ROS 2 参数 YAML 文件的顶层键必须是「节点名 +
ros__parameters」的结构?什么是 TF 变换?它是如何查找某个具体变换的?完整流程是什么?
Linux 中的
dialout组到底是个什么东西?
一、为什么参数 YAML 的顶层键必须是「节点名 + ros__parameters」?
rcl_yaml_param_parser(rcl 中用 C 实现的 YAML 参数解析器)。它在加载参数文件时,遵循一套严格的层级约定:
my_agv_node: # 第一层:节点名 —— 参数的作用域
ros__parameters: # 第二层:固定保留字段
serial_port: /dev/ttyUSB0 # 第三层起:具体的参数键值对
baud_rate: 115200
max_speed: 1.5
another_node: # 同一份文件可以服务多个节点
ros__parameters:
baud_rate: 9600 # 和上面的 baud_rate 互不干扰
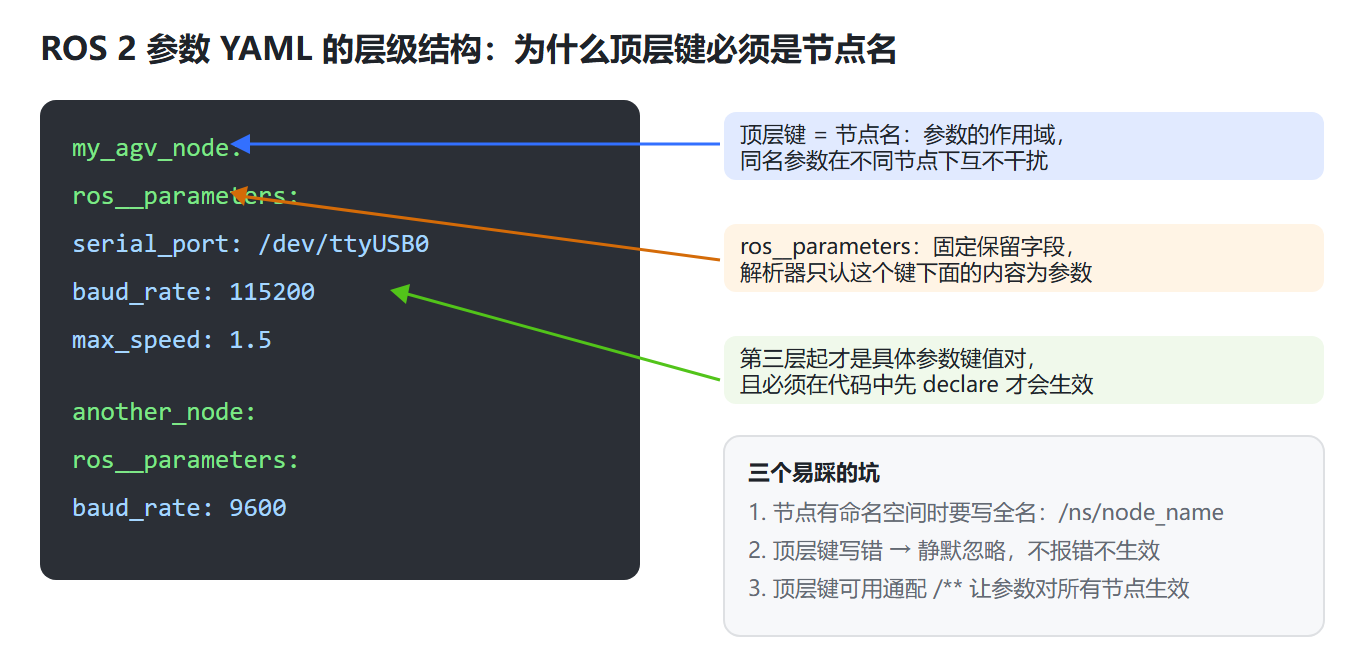
为什么要设计成这样?三个原因:
1. 顶层键 = 参数的作用域(namespace)
一份参数文件往往会被 launch 文件加载后喂给多个节点。用节点名作为顶层键,解析器就能精确地"各取所需":my_agv_node 启动时只读自己名下的参数,其他节点的参数与它无关。这样同名参数(比如两个节点都有 baud_rate)也不会互相污染。
2. ros__parameters 是保留字段,用于区分"参数"与"其他信息"
双下划线前缀是 ROS 2 的保留命名约定。解析器只认 ros__parameters 这个键下面的内容是参数,这为将来在 YAML 里扩展其他元信息(比如参数描述、约束条件)预留了空间,互不冲突。
3. 支持通配符 `/`**
如果想让某些参数对所有节点生效,顶层键可以写成 /**:
/**:
  ros__parameters:
    use_sim_time: false   # 所有节点都会收到
三个易踩的坑
| 坑 | 现象 | 解法 |
|---|---|---|
| 节点在命名空间下 | 参数不生效 | 顶层键写全名 /ns/node_name |
| 顶层键拼错 | 静默忽略,不报错 | 启动后 ros2 param list 核对 |
| 代码没 declare | 加载被忽略 / 报错 | 参数必须先在代码中声明 |
「节点名定作用域,
ros__parameters定格式,参数要先声明才生效。」
二、TF 变换:坐标系之间的"翻译官"
2.1 什么是 TF?
一台移动机器人身上有一堆坐标系:地图系 map、里程计系 odom、底盘系 base_footprint、激光雷达系 laser……激光雷达看到障碍物在"我前方 2 米",导航模块想知道的是"它在地图的哪个位置"。TF(transform 的缩写,ROS 2 中实际是 tf2)就是负责在这些坐标系之间做换算的系统。
TF 的几个核心规则:
-
所有坐标系组织成一棵树(TF Tree):每个坐标系有且仅有一个父系,不允许成环;
-
每条"边"是一个
TransformStamped消息:父系(header.frame_id)、子系(child_frame_id)、时间戳、平移 + 旋转(四元数); -
动态变换发在
/tf话题上,需要持续广播(因为机器人一直在动); -
静态变换(比如雷达焊死在底盘上的安装位置)发在
/tf_static上,latched 只需发一次,会被永久缓存。
2.2 TF 是增量流:生产者各发一条边,消费者拼出整棵树
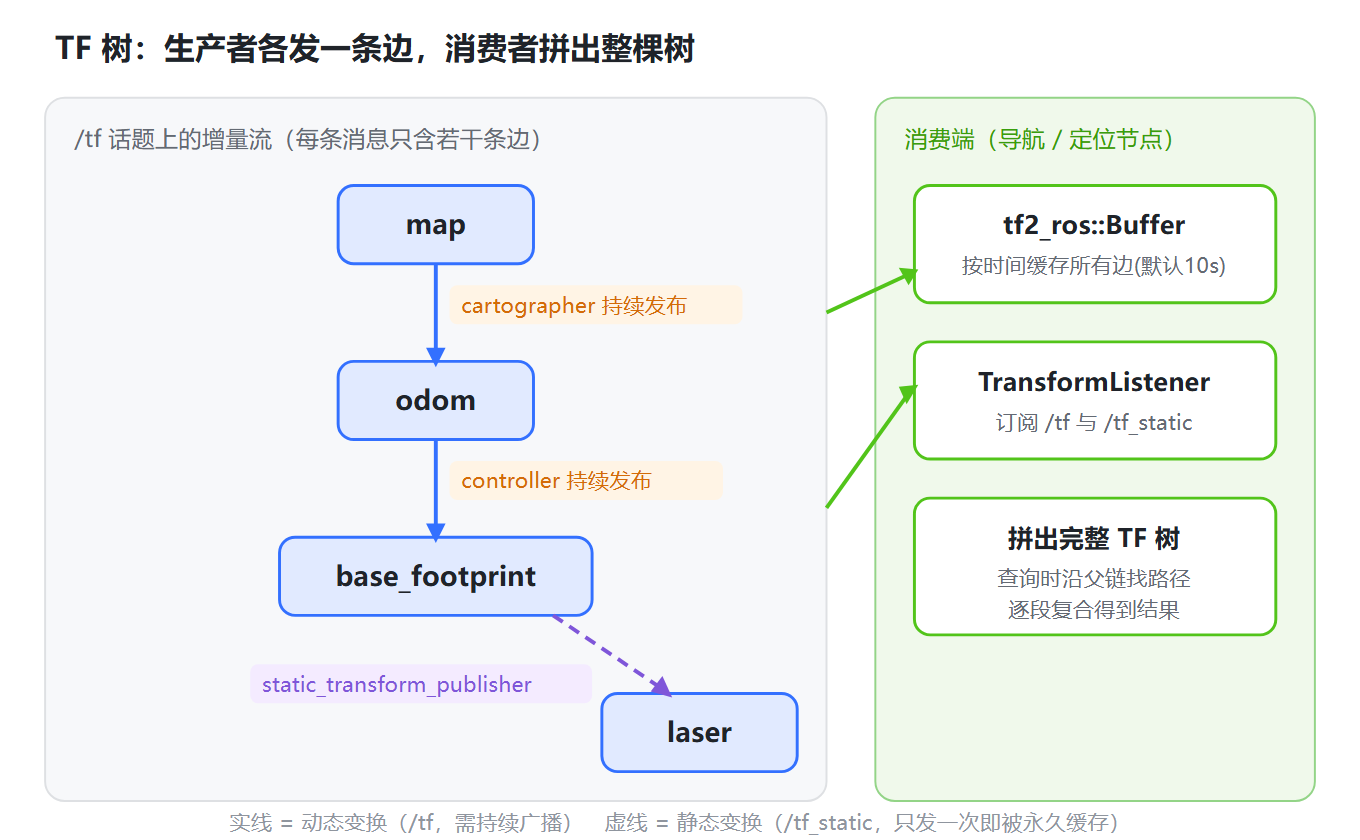
TF 发布的是增量流,生产者只管发自己生产的那条变换,例如 carto 只管发布
map -> odom,controller 只管发布odom -> base_footprint,而消费端收到这些 TF 变换再把它们拼成整个 TF 树,再按时刻查找所需的 TF 链。
上段有地方需要修正和精化:
1:消费端不是"收到再拼树",而是"缓存后查询时才找路"。 订阅方(tf2_ros::TransformListener + tf2_ros::Buffer)会把收到的每条边按时间轴缓存起来(默认缓存最近 10 秒)。它并不维护一棵实时更新的树,而是在你调用 lookupTransform 的那一刻,才从缓存里找路径、取值、复合。
2:生产者之间互相不知道彼此。 cartographer 不知道 controller 的存在,也不需要知道。这正是 TF 解耦设计的精髓——任何模块只对自己发布的那一条边负责,树是消费端"脑补"出来的。
2.3 查找某个具体变换的完整流程
假设导航节点想查「激光雷达坐标系在地图坐标系下的位姿」,即调用:
t = buffer.lookup_transform("map", "laser", tf2_ros.Time())
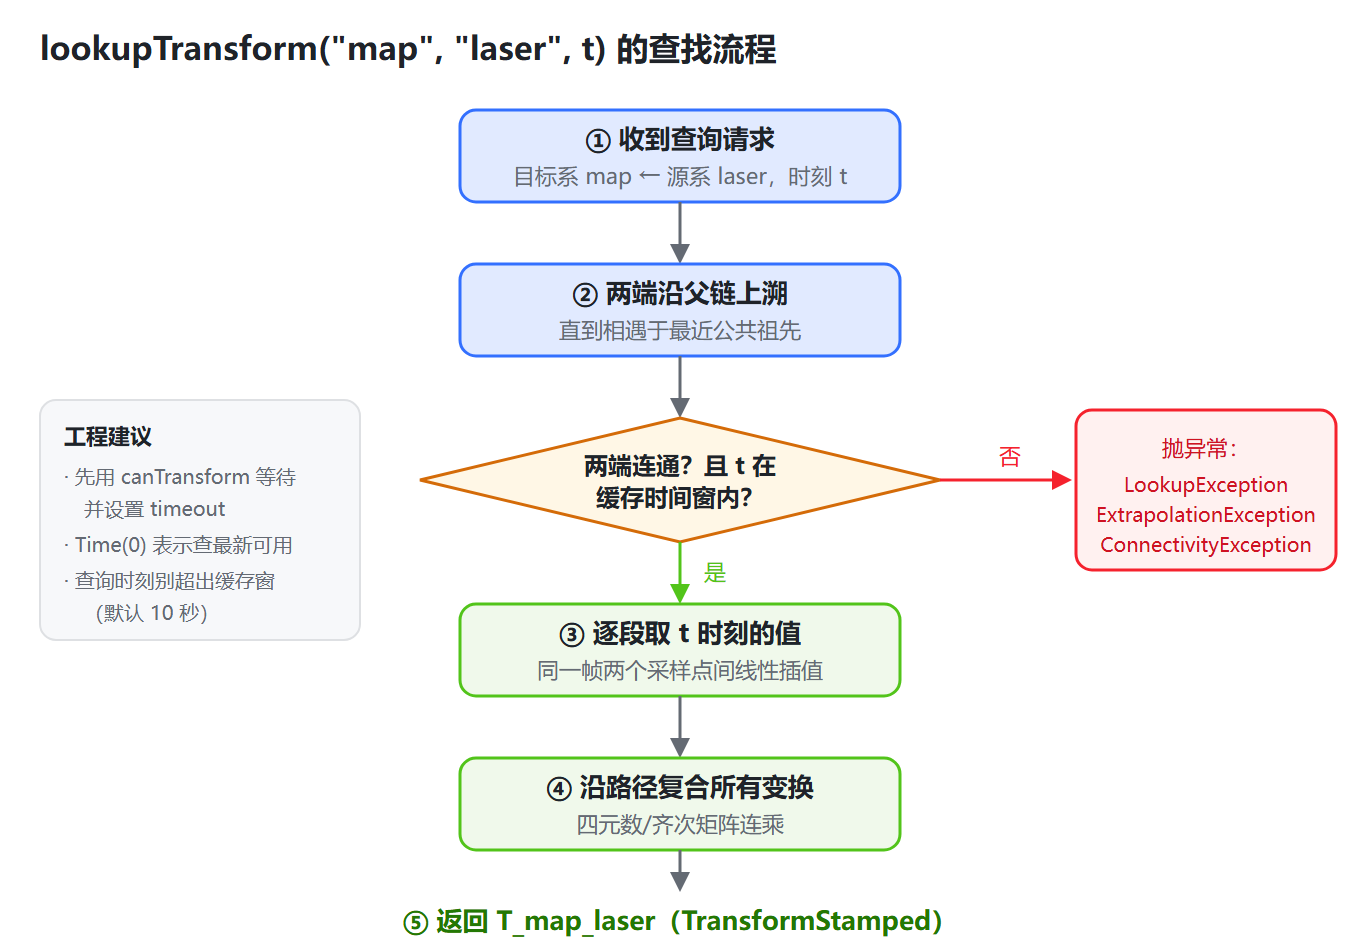
Buffer 内部的完整流程是:
-
沿父链上溯:分别从目标系
map和源系laser出发,沿着"父指针"一步步往上走,直到两条路径相遇于最近公共祖先(本例中就是map); -
连通性与时间检查:确认两端确实连通(都在同一棵树里),且查询时刻
t落在每条边的缓存时间窗内; -
逐段取值:对路径上的每一条边,取
t时刻的变换值——如果t落在两个采样点之间,就做线性插值; -
复合变换:把路径上所有变换按顺序连乘(四元数 / 齐次矩阵乘法),得到最终的
T_map_laser; -
返回
TransformStamped。
任何一步失败都会抛出明确的三类异常:
| 异常 | 含义 | 常见原因 |
|---|---|---|
LookupException | 坐标系不存在 | frame 名拼错、发布者没启动 |
ConnectivityException | 两端不连通 | 树断了,某条边没人发布 |
ExtrapolationException | 查询时刻超出缓存 | 系统时钟不同步、查询了未来/太早的时间 |
2.4 实践建议
# 先 can_transform 等待并设置超时,再 lookup
if buffer.can_transform("map", "laser", tf2_ros.Time(),
                        timeout=tf2_ros.Duration(seconds=1.0)):
    t = buffer.lookup_transform("map", "laser", tf2_ros.Time())
-
Time()(即时刻 0)表示"查最新可用的一帧",能避开大部分外推异常; -
多机/多进程场景注意 系统时钟同步(chrony / NTP),否则 Extrapolation 报错会让你怀疑人生;
-
调试:
ros2 run tf2_ros tf2_echo map laser、ros2 run tf2_tools view_frames(生成整棵树的 PDF)、ros2 topic hz /tf(看广播频率)。
「生产者只发一条边,消费者缓存拼成树,查询时刻沿父链找路、逐段插值、连乘复合。」
三、Linux 中的 dialout 组是什么?
调试的时候一定遇到过这个经典报错:
$ cat /dev/ttyUSB0
cat: /dev/ttyUSB0: Permission denied
看一下设备文件的权限:
$ ls -l /dev/ttyUSB0
crw-rw---- 1 root dialout 188, 0 Sep 13 10:00 /dev/ttyUSB0
dialout 是 Linux 中负责串口(串行端口)设备访问的用户组。 名字来自上古时代的调制解调器(modem)"拨号"场景——那时候串口主要用来拨号上网,所以叫 dial-out。如今所有串口设备(/dev/ttyUSB*、/dev/ttyACM*、/dev/ttyS*)默认都属主 root、属组 dialout,权限 rw-rw----:只有 root 和 dialout 组成员能读写。
激光雷达、二维码读码器、单片机控制板……凡是走串口/USB 转串口的设备,都归这个组管。
解决:
# 把当前用户加入 dialout 组
sudo usermod -aG dialout $USER
# 验证(需要重新登录后才生效!)
groups
# 输出里应包含 dialout
注意:加组后必须注销重新登录(或重启)才生效。
如果设备节点每次插拔都变(ttyUSB0 / ttyUSB1 漂移),更工程化的做法是写 udev 规则:按设备的 VID:PID 固定一个别名(如 /dev/agv_lidar)并直接赋权限,一劳永逸。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献12条内容

所有评论(0)