机器人动力学应用-导纳控制原理02
·
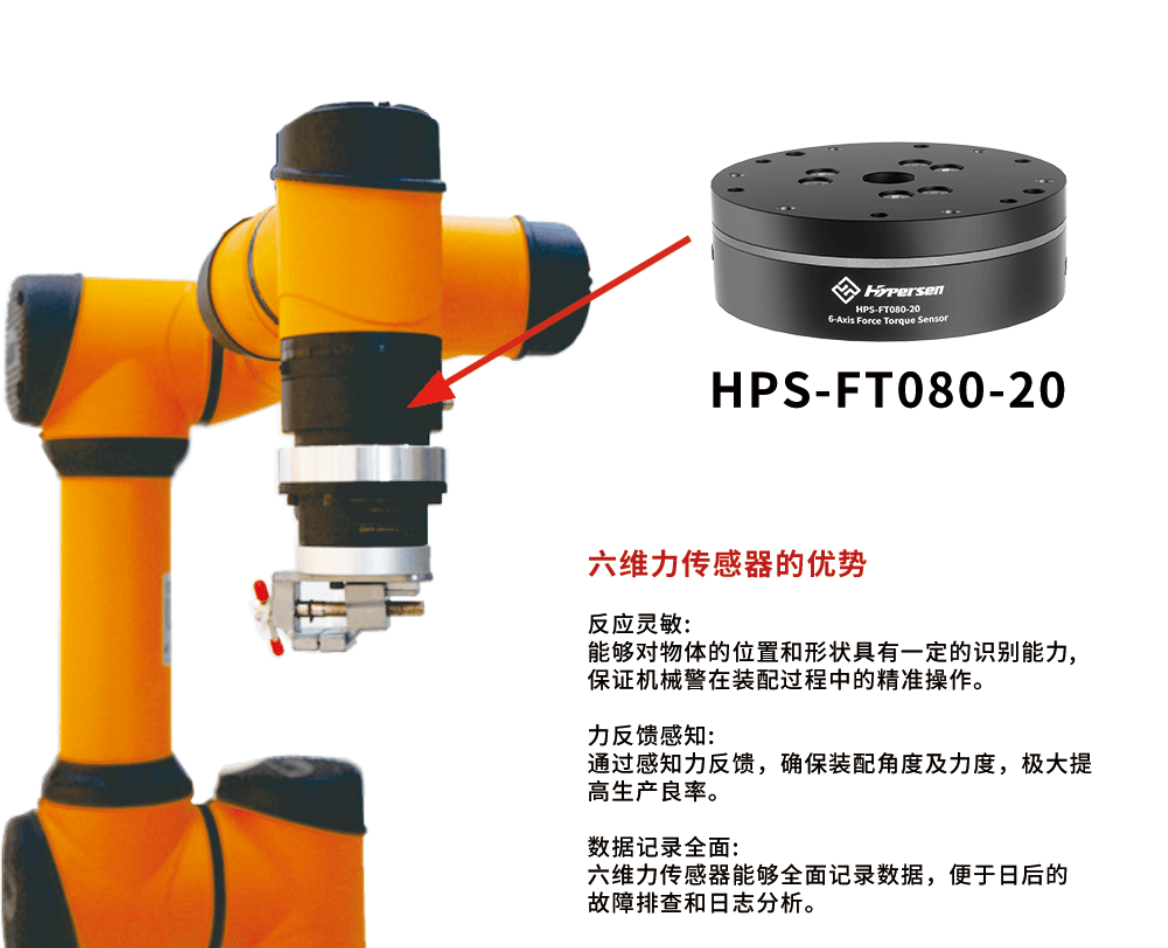
- 导纳控制需要机械臂末端装有六维力传感器,传感器可以记录下来外力及外力矩,传感器的价格至少一万元以上一个
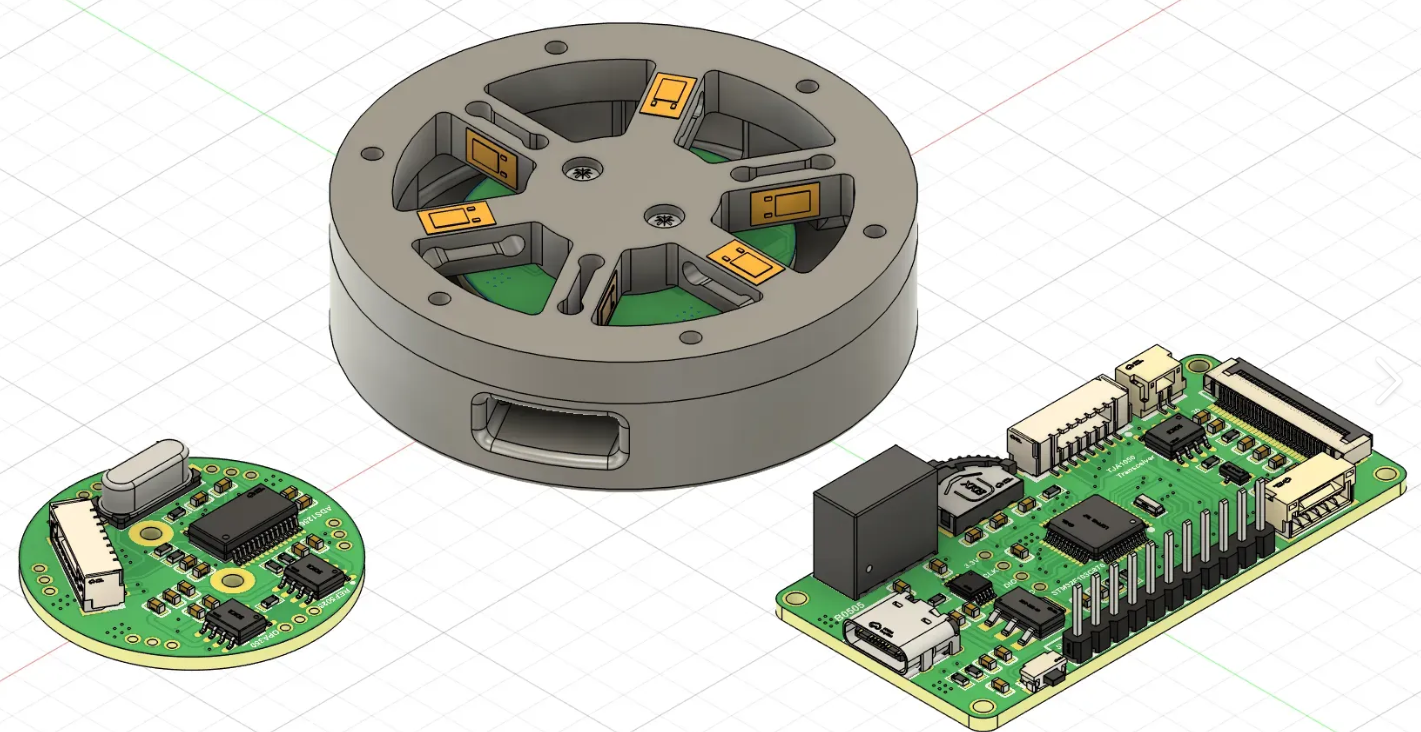
- 考虑到成本,以及力控精度不需要很准的情况下,无需安装传感器,可以对末端力进行估算算法的开发。
一.末端六维力估计计算方法
(1)
公式1,左侧为关节力矩传感器测量得到的实际关节力矩。公式1在机械臂的任意实际状态下都成立,即当手臂受外力时,将机械臂的状态都代入到动力学模型中,加上末端外力/力矩转换到关节后,恒等于左侧。
令
J维度是7*6, 外力矩的维度是6*1的,7个方程,6个未知数,因此这是个超正定方程,没有精确解,转化成为一个求最优解的问题,即
将其展开,
使用最小二乘进行求解,由于接近奇异位置时,接近奇异,
会无限大。需要使用带有惩罚项的最小二乘方式,防止F会无限大。
对F求导数
(2)
公式2可看作是Ax=b,可以进行线性方程求解
由于A本身为对称矩阵,不需要求逆,使用对A进行分解,可以快速稳定的求解出来x

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献5条内容

所有评论(0)