强化学习驱动的自主探索:无人机复杂林区穿越【挑战赛课题推荐】
林下的树干、枝叶和灌木分布不规则,通道宽度持续变化,光照、风扰和遮挡也会影响感知与控制,对无人机的快速反应提出更高要求。
传统飞控依赖人工建模、参数整定与固定规则,在树林中容易出现策略僵化。利用仿真和实飞数据训练控制策略,为复杂环境自主飞行提供了新路线。
如果无人机能够从感知数据中学习状态特征,并通过机器学习或强化学习输出控制动作,就有机会在不依赖精确地图的情况下持续穿行、识别障碍并调整航迹。
如何构建训练数据与奖励机制,让无人机学会稳定控制,并在陌生树林中实时绕开树干、枝叶和灌木?
这正是本期创新课题:基于强化学习和机器学习的无人机树林飞行,希望探索学习型飞控在非结构化林下环境中的安全自主能力。
01
挑战赛课题介绍
基于强化学习和机器学习的无人机树林飞行
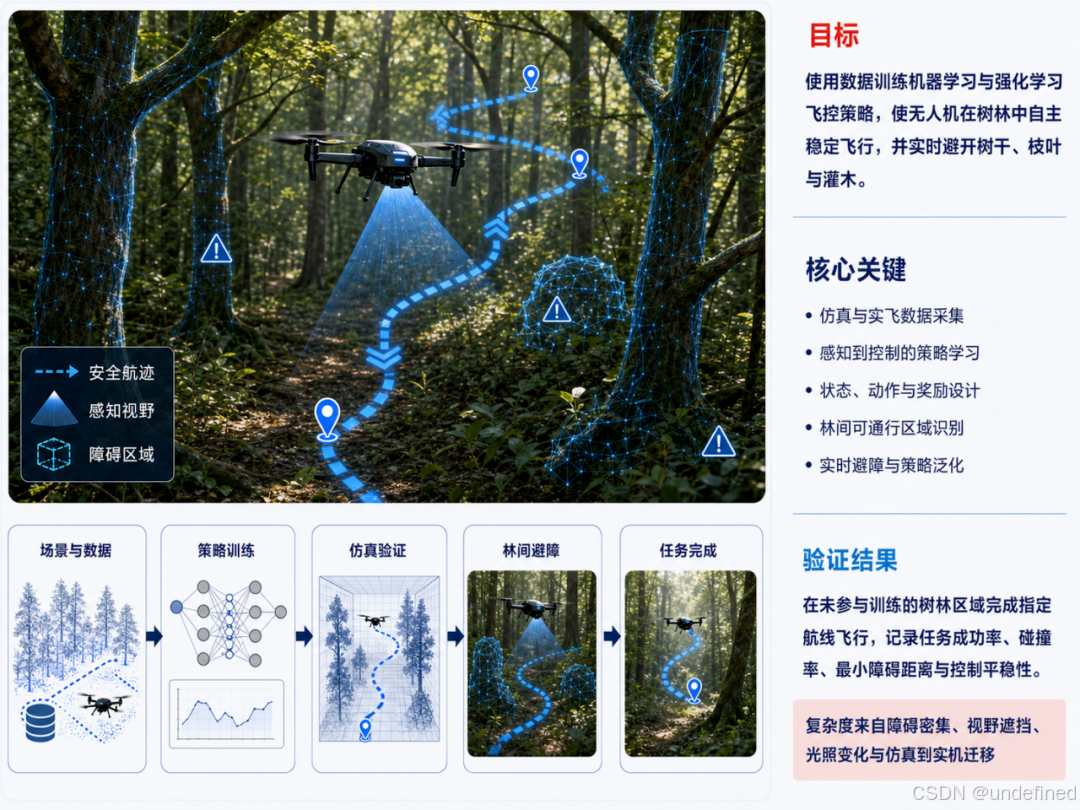
本课题面向枝干密集、空间狭窄且光照多变的树林场景,探索利用数据训练、机器学习与强化学习实现无人机自主控制和避障飞行的方法。
核心任务:
-
采集仿真与真实树林中的飞行、感知和碰撞数据,构建可复用的训练数据集与训练环境;
-
采用监督学习、模仿学习或强化学习训练飞行控制策略,实现速度、姿态和航向的自主决策;
-
面向树干、枝叶和灌木完成在线感知与安全避障,验证策略在陌生树林中的泛化能力。
无人机需要具备:
-
多源传感器数据采集与时间同步能力;
-
树林障碍物检测与空间感知能力;
-
数据驱动的飞行控制策略训练能力;
-
强化学习环境、状态、动作与奖励设计能力;
-
局部路径规划与实时避障能力;
-
仿真到实机迁移、飞行安全与性能评测能力。
最终实现从“人工调参和规则控制”到“利用数据训练自主飞行策略,并在树林中安全避障”的转变。
课题挑战目标
六大技术方向,构建从数据、训练到树林实机飞行验证的完整闭环。
训练数据与环境
让无人机拥有可学习的经验。构建包含视角、深度、惯性、控制量与碰撞标签的仿真及实飞数据。
技术方向:
数据采集|场景随机化|训练集构建
感知与特征表达
从相机、深度或激光雷达数据中提取可用于控制的树林结构特征,识别可通行空间与近距离风险。
技术方向:
多模态融合|障碍检测|可通行区估计
学习型飞行控制
采用监督学习或模仿学习建立感知到控制的映射,输出速度、姿态或航向指令并保持飞行平稳。
技术方向:
行为克隆|策略网络|端到端控制
强化学习策略训练
设计状态、动作和奖励函数,通过反复交互学习兼顾到达目标、避障、安全间距与控制平滑的策略。
技术方向:
奖励塑形|策略优化|课程学习
树林避障与泛化
面对不同树径、密度、枝叶遮挡和光照条件,实时修正航迹并安全通过未参与训练的树林区域。
技术方向:
局部规划|安全约束|域随机化
安全验证与评测
在仿真、半实物与实机阶段逐级测试,记录成功率、碰撞率、最小障碍距离、速度波动和推理时延。
技术方向:
仿真迁移|安全接管|指标评测
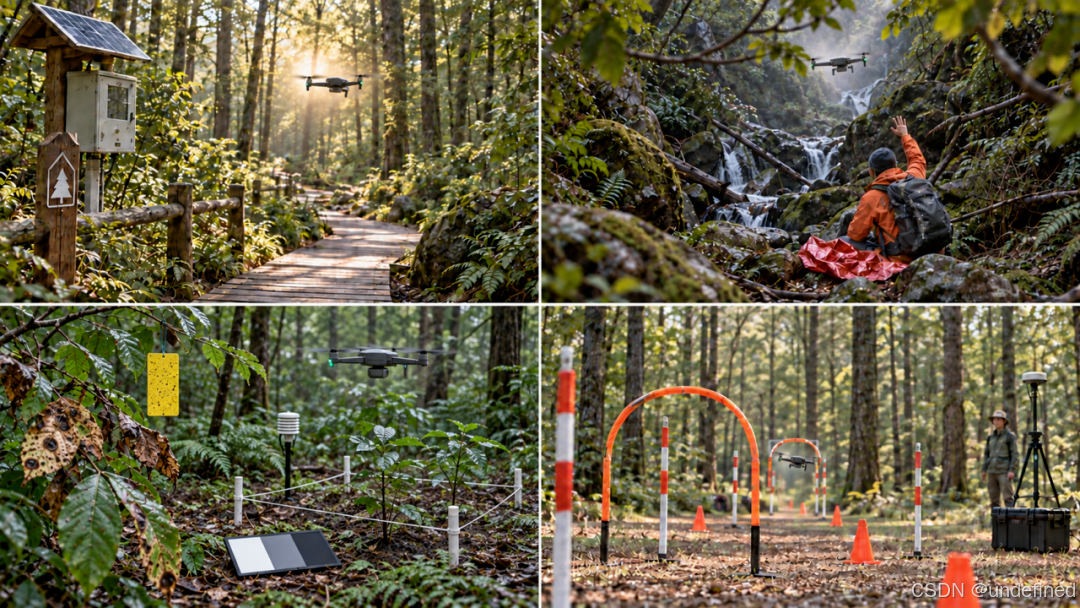
课题应用场景
基于学习的树林自主飞行不仅是一项智能控制挑战,也对应多个真实的林下无人化应用方向。
-
林下巡检
沿林间通道自主飞行,辅助完成林区设施、步道与重点区域巡查。
-
森林搜救
在树木遮挡和路径不规则区域快速穿行,为目标搜索和物资引导提供空中能力。
-
林业监测
搭载可见光、红外或多光谱传感器,在林冠下采集病虫害与生态环境信息。
-
智能飞控验证
作为学习型控制、仿真迁移和具身智能算法的综合验证场景。
建议验证结果:无人机仅依赖机载感知,在未参与训练的树林测试区域完成指定航线飞行,连续避开树干、枝叶和灌木;输出飞行轨迹、避障记录、碰撞率、任务成功率及控制平稳性等评测结果。
02
飞行机器人创新创造挑战赛
飞行机器人的发展,需要更多真实场景验证。一个创新想法,只有经过开发、测试和应用验证,才能真正转化为具有价值的产品。
为了帮助更多开发者参与其中,2026-2027年度飞行机器人创新创造挑战赛正式开启。
赛事面向高校、科研院所、科技企业、开发者团队及飞行机器人爱好者,打造集技术学习、项目开发、场景验证和成果展示于一体的创新平台。
参赛团队可基于FlyCore飞行机器人融控系统 开展项目开发,从方案设计、系统搭建,到场景验证和项目竞演,完成属于自己的飞行机器人创新作品。
同时,赛事将定期举办飞行机器人开发训练营,围绕系统搭建、技术开发、项目实践等内容,为参赛团队提供学习交流和项目成长支持。
持续发布创新课题,提供探索方向
为了帮助参赛团队快速进入开发实践,挑战赛将持续推出系列创新课题。
每期课题将结合飞行机器人技术方向和真实应用场景,为开发者提供项目参考。
开发者可以基于推荐课题开展研究,也可以结合自身兴趣进行拓展创新。
从一个技术想法,到一台真正能够完成任务的飞行机器人,这正是挑战赛希望推动的创新过程。
03
基于FlyCore,冲击百万创新基金
FlyCore飞行机器人融控系统,为开发者提供从飞行控制、定位导航到任务开发的一体化开发基础
FlyCore融合飞控、建图定位、识别规划、传感器接入等核心能力,构建感知、定位、规划、控制的完整闭环,支持开发者快速搭建飞行机器人平台,开展算法验证和应用探索。
基于 FlyCore,参赛团队可以快速完成方案设计、功能开发和场景验证,将自己的创新想法转化为真正能够飞行、能够完成任务的机器人作品。
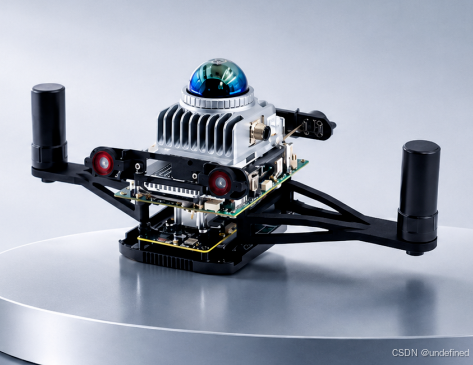
通过 FlyCore,团队可以:
✓ 快速搭建飞行机器人平台
✓ 开展算法验证与功能开发
✓ 完成真实场景测试
✓ 参与挑战赛项目竞演
让想法真正飞起来,让创新走向真实应用。
本届挑战赛设立百万年度专项激励总资金,持续征集具有真实应用价值和产品潜力的飞行机器人创新项目。除现金奖励外,赛事还将为优秀项目提供技术指导、样机打磨、工程验证、供应链与市场推广等支持;表现突出的项目有机会进入产品化共创计划,并获得产业资源、创业孵化或战略投资支持。
报名参赛
高校、研究所、科技企业及相关开发者均可报名参赛。参赛团队需基于FlyCore融控系统开展自主开发与原创设计,提交可面向实际需求落地的创新方案。
赛事将按照“技术训练—项目开发—场景验证—成果竞演—产品化共创”的路径持续推进。飞行机器人开发训练营也将每月持续开展。
报名方式:
想了解更多赛事信息扫描下方二维码联系我们。
本次活动最终解释权由成都铂贝科技有限公司所有
如果您有感兴趣的技术话题,请在留言区告诉我们!关注阿木实验室,更多技术干货不断更新!
开发遇到棘手难题可以上阿木官方论坛:
bbs.amovlab.com
有工程师亲自解答
10000+无人机开发者和你共同进步!


DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献22条内容

所有评论(0)