美国自动驾驶系统(ADS)事故数据分析报告(2026-06)
美国自动驾驶系统(ADS)交通事故数据分析(2026-06)
风险提示:内容主要由豆包、千问生成,仅供参考,准确性不保证
报告摘要:本报告基于NHTSA(美国国家公路交通安全管理局)SGO-2021-01自动驾驶系统事故报告数据,对1078起有效事故进行了全面分析。报告涵盖数据来源、多维度统计、事故场景分类与责任判定,并从研发、运营、政府管理和乘客角度提出改进建议。
一、数据来源与概述
1.1 数据来源组织
本数据集来源于美国国家公路交通安全管理局(NHTSA, National Highway Traffic Safety Administration)发布的SGO-2021-01自动驾驶系统(ADS, Automated Driving Systems)事故报告数据库。该数据库是NHTSA为了监控和评估自动驾驶技术安全性而建立的强制报告机制。
根据NHTSA的要求,所有在美国境内测试或运营L2级以上自动驾驶系统的制造商和运营商,必须在事故发生后规定时间内提交事故报告。该数据库是目前全球最全面、最权威的自动驾驶事故公开数据集之一。
1.2 数据清洗与处理
原始数据:1,115条记录,包含116个字段
去重规则:按Report ID去重,保留Report Version最高的版本
清洗后数据:1,078条有效记录
去重比例:约3.3%的记录为更新版本
1.3 报告提交实体
数据共包含15家自动驾驶公司/实体提交的事故报告,提交数量分布如下:
| 排名 | 公司/实体 | 事故数量 | 占比 |
|---|---|---|---|
| 1 | Waymo LLC | 912 | 84.6% |
| 2 | Avride Inc. | 57 | 5.3% |
| 3 | Zoox, Inc. | 47 | 4.4% |
| 4 | Tesla, Inc. | 18 | 1.7% |
| 5 | May Mobility | 14 | 1.3% |
| 6 | Motional | 9 | 0.8% |
| 7 | Aurora Operations, Inc. | 5 | 0.5% |
| 8 | Nuro | 5 | 0.5% |
| 9 | Beep, Inc. | 4 | 0.4% |
| 10 | 其他公司 | 7 | 0.6% |
1.4 字段分类概览
数据集包含116个字段,可分为以下八大类:
1. 报告基本信息(8个字段)
-
Report ID、Report Version
-
Reporting Entity、Report Type
-
Report Month/Year、Report Submission Date
2. 车辆信息(10个字段)
-
VIN、Make、Model、Model Year
-
Serial Number、Same Vehicle ID
3. 自动驾驶系统信息(6个字段)
-
Automation Feature Version
-
Automation System Engaged?
-
Engagement Status、Within ODD?
-
Driver / Operator Type
4. 数据来源(11个字段)
-
Complaint/Claim、Telematics
-
Law Enforcement、Field Report
-
Testing、Media、NHTSA VOQ等
5. 事故基本信息(13个字段)
-
Incident Date/Time
-
Same Incident ID
-
Latitude、Longitude、Address
-
City、State、Zip Code
6. 道路与天气条件(19个字段)
-
Roadway Type及8种道路条件
-
11种天气条件
7. 碰撞详细信息(30个字段)
-
Crash With、Highest Injury Severity
-
SV/CP Pre-Crash Movement
-
SV/CP Contact Area(各11个部位)
-
Air Bags Deployed?、Vehicle Towed?
-
Passengers Belted?、SV Precrash Speed
8. 其他信息(19个字段)
-
Data Availability(8种数据源)
-
Investigating Agency
-
Narrative(事故描述)
-
Operating Entity等
1.5 数据时间范围
-
事故发生时间跨度:2025年6月 ~ 2026年5月(约12个月)
-
报告提交时间跨度:2025年7月 ~ 2026年6月
-
报告类型分布:
-
5-Day Report(5日紧急报告):涉及严重事故(拖车、送医等)
-
Monthly Report(月度报告):常规事故
-
Update(更新报告):对已有报告的补充修正
-
数据显示事故在各月份分布相对均匀,无明显的季节性波动特征。
二、数据统计分析
2.1 地理分布统计
2.1.1 州级分布
事故主要集中在自动驾驶测试和运营较为活跃的州,加利福尼亚州以584起事故位居首位,占总数的54.2%。
| 排名 | 州 | 事故数量 | 占比 |
|---|---|---|---|
| 1 | 加利福尼亚州(CA) | 584 | 54.2% |
| 2 | 德克萨斯州(TX) | 211 | 19.6% |
| 3 | 亚利桑那州(AZ) | 159 | 14.7% |
| 4 | 佐治亚州(GA) | 54 | 5.0% |
| 5 | 内华达州(NV) | 28 | 2.6% |
| 6 | 佛罗里达州(FL) | 24 | 2.2% |
| 7 | 其他州 | 18 | 1.7% |
分析洞察:加州、德州、亚利桑那州三州合计占比88.5%,这与美国自动驾驶产业的地理分布高度一致。加州是自动驾驶技术的发源地和测试中心,德州和亚利桑那州则因政策友好成为重要的运营试点地区。
2.1.2 城市分布
事故主要集中在旧金山、洛杉矶、奥斯汀等主要城市,这些城市也是自动驾驶出租车(Robotaxi)运营的核心区域。
| 排名 | 城市 | 所在州 | 事故数量 |
|---|---|---|---|
| 1 | 旧金山 | CA | 288 |
| 2 | 洛杉矶 | CA | 187 |
| 3 | 奥斯汀 | TX | 145 |
| 4 | 凤凰城 | AZ | 90 |
| 5 | 亚特兰大 | GA | 51 |
| 6 | 达拉斯 | TX | 41 |
| 7 | 坦佩 | AZ | 34 |
| 8 | 拉斯维加斯 | NV | 22 |
| 9 | 斯科茨代尔 | AZ | 21 |
| 10 | 圣莫尼卡 | CA | 18 |
2.2 道路类型分析
2.2.1 道路类型分布
事故主要发生在普通街道(Street),占比高达69.1%,其次是交叉路口(Intersection)占21.4%。
| 道路类型 | 事故数量 | 占比 |
|---|---|---|
| 普通街道(Street) | 745 | 69.1% |
| 交叉路口(Intersection) | 231 | 21.4% |
| 停车场(Parking Lot) | 78 | 7.2% |
| 高速公路(Highway / Freeway) | 22 | 2.0% |
| 环岛(Traffic Circle) | 2 | 0.2% |
2.2.2 道路条件统计
绝大多数事故(93.0%)发生在正常道路条件下,少数事故涉及特殊道路条件。
| 道路条件 | 事故数量 | 占比 |
|---|---|---|
| 无异常情况 | 1,003 | 93.0% |
| 路面湿滑 | 27 | 2.5% |
| 其他(详见描述) | 21 | 1.9% |
| 施工区域 | 20 | 1.9% |
| 路面退化 | 8 | 0.7% |
| 交通事故现场 | 4 | 0.4% |
| 标线缺失/退化 | 1 | 0.1% |
2.3 天气条件分析
绝大多数事故发生在晴朗天气,这与自动驾驶测试多选择良好天气条件进行有关。
| 天气条件 | 事故数量 | 占比 |
|---|---|---|
| 晴朗(Clear) | 807 | 74.9% |
| 多云(Cloudy) | 150 | 13.9% |
| 局部多云(Partly Cloudy) | 79 | 7.3% |
| 下雨(Rain) | 49 | 4.5% |
| 室内(Structure-Indoor) | 2 | 0.2% |
重要发现:雨雪雾等恶劣天气条件下的事故记录极少,这并不代表恶劣天气下自动驾驶更安全,而是因为当前自动驾驶系统大多在恶劣天气下减少运营或停止测试,导致相关事故样本不足。
2.4 碰撞对象分析
自动驾驶车辆最常与乘用车发生碰撞,其次是SUV和皮卡。与弱势道路使用者(行人、骑行者等)的碰撞相对较少。
| 排名 | 碰撞对象类型 | 事故数量 | 占比 |
|---|---|---|---|
| 1 | 乘用车(Passenger Car) | 354 | 32.8% |
| 2 | SUV | 249 | 23.1% |
| 3 | 皮卡(Pickup Truck) | 117 | 10.9% |
| 4 | 重型卡车(Heavy Truck) | 103 | 9.6% |
| 5 | 其他(详见描述) | 82 | 7.6% |
| 6 | 其他固定物体 | 52 | 4.8% |
| 7 | 公交车(Bus) | 41 | 3.8% |
| 8 | 面包车(Van) | 35 | 3.2% |
| 9 | 摩托车(Motorcycle) | 12 | 1.1% |
| 10 | 骑行者(Cyclist) | 9 | 0.8% |
| 11 | 应急车辆 | 8 | 0.7% |
| 12 | 动物 | 8 | 0.7% |
| 13 | 电线杆/树木 | 3 | 0.3% |
| 14 | 行人 | 2 | 0.2% |
| 15 | 滑板车/滑板 | 2 | 0.2% |
2.5 人员伤亡与财产损失分析
2.5.1 伤害严重程度分布
绝大多数事故仅造成财产损失,无人员伤亡。有人员伤亡的事故共111起,占总数的10.3%。
| 伤害严重程度 | 事故数量 | 占比 |
|---|---|---|
| 财产损失,无人员伤亡 | 896 | 83.1% |
| 轻微伤,无需住院 | 71 | 6.6% |
| 无人员伤亡报告 | 56 | 5.2% |
| 轻微伤,需住院 | 32 | 3.0% |
| 未知 | 15 | 1.4% |
| 中度伤害,需住院 | 5 | 0.5% |
| 中度伤害,无需住院 | 2 | 0.2% |
| 死亡(Fatality) | 1 | 0.1% |
死亡事故详情:数据中记录了1起死亡事故,发生在亚利桑那州坦佩市,涉及Waymo自动驾驶车辆与摩托车的碰撞。这起事故发生在凌晨1:21,自动驾驶车辆正在准备右转时与摩托车发生碰撞。
2.5.2 安全相关指标
安全气囊展开情况
-
双方车辆均未展开:995起(92.3%)
-
仅对方车辆展开:32起(3.0%)
-
双方均展开:12起(1.1%)
-
仅自动驾驶车辆展开:4起(0.4%)
-
其他/未知:35起(3.2%)
车辆拖拽情况
-
双方均无需拖拽:519起(48.1%)
-
仅自动驾驶车辆需拖拽:448起(41.6%)
-
双方均需拖拽:61起(5.7%)
-
仅对方车辆需拖拽:16起(1.5%)
-
未知:34起(3.2%)
安全带使用情况:
-
自动驾驶车辆所有乘客均系安全带:553起(51.3%)
-
自动驾驶车辆无乘客:444起(41.2%)
-
有乘客未系安全带:77起(7.1%)
-
未知:4起(0.4%)
2.6 自动驾驶车辆碰撞部位分析
自动驾驶车辆最常被追尾(后部碰撞),其次是右后侧和前部碰撞。这一分布模式与人类驾驶车辆的碰撞模式有显著差异。
| 碰撞部位 | 事故数量 | 占比 |
|---|---|---|
| 右后侧(Rear Right) | 266 | 24.7% |
| 正后方(Rear) | 238 | 22.1% |
| 右前方(Front Right) | 126 | 11.7% |
| 正前方(Front) | 107 | 9.9% |
| 左侧(Left) | 101 | 9.4% |
| 左后侧(Rear Left) | 97 | 9.0% |
| 左前方(Front Left) | 75 | 7.0% |
| 右侧(Right) | 74 | 6.9% |
| 底部(Bottom) | 49 | 4.5% |
| 顶部(Top) | 4 | 0.4% |
| 未知 | 9 | 0.8% |
关键洞察:自动驾驶车辆后部碰撞(含正后方、左后侧、右后侧)合计占比55.8%,超过半数。这表明自动驾驶车辆频繁被后方车辆追尾,可能与自动驾驶车辆的驾驶风格偏保守(如保持更大车距、减速更平缓)有关,导致后方人类驾驶员误判或追尾。
2.7 自动驾驶系统状态分析
2.7.1 系统启用状态
所有1,078起事故均涉及自动驾驶系统(ADS),其中绝大多数(96.8%)已确认系统处于启用状态。
| 参与状态 | 事故数量 | 占比 |
|---|---|---|
| 已确认启用(Verified Engaged) | 1,044 | 96.8% |
| 已确认未启用(Verified Not Engaged) | 30 | 2.8% |
| 声称启用(Alleged Engaged) | 2 | 0.2% |
| 未知(详见描述) | 2 | 0.2% |
2.7.2 设计运行域(ODD)
绝大多数事故(98.8%)发生在设计运行域(ODD)内,仅有极少数事故涉及ODD外或退出ODD的情况。
| 是否在ODD内 | 事故数量 | 占比 |
|---|---|---|
| 是(Yes) | 1,065 | 98.8% |
| 信息脱敏 | 11 | 1.0% |
| 否(详见描述) | 1 | 0.1% |
| 正在退出ODD | 1 | 0.1% |
2.7.3 驾驶员/操作员类型
约13.9%的事故中有车内驾驶员/操作员,其余为远程监控或其他模式。
| 操作员类型 | 事故数量 | 占比 |
|---|---|---|
| 车内(商业/测试) | 150 | 13.9% |
| 车内+远程(商业/测试) | 9 | 0.8% |
| 远程(商业/测试) | 4 | 0.4% |
| 其他(详见描述) | 1 | 0.1% |
2.8 事故时间分布分析
2.8.1 时间段分布
事故在全天各时段分布相对均匀,夜间和下午时段事故略多,早高峰时段事故相对较少。
| 时间段 | 事故数量 | 占比 |
|---|---|---|
| 夜间(20-24点) | 188 | 17.4% |
| 下午(14-17点) | 185 | 17.2% |
| 上午(9-12点) | 164 | 15.2% |
| 凌晨(0-6点) | 163 | 15.1% |
| 晚高峰(17-20点) | 151 | 14.0% |
| 午间(12-14点) | 114 | 10.6% |
| 早高峰(6-9点) | 113 | 10.5% |
2.9 车辆信息统计
2.9.1 车辆品牌分布
捷豹(JAGUAR)车型数量最多,这主要是因为Waymo大量使用捷豹I-PACE作为其自动驾驶测试车辆。
| 排名 | 品牌 | 事故数量 | 占比 |
|---|---|---|---|
| 1 | 捷豹(JAGUAR) | 899 | 83.4% |
| 2 | 现代(HYUNDAI) | 67 | 6.2% |
| 3 | 丰田(TOYOTA) | 37 | 3.4% |
| 4 | Zoox(自研) | 29 | 2.7% |
| 5 | 特斯拉(TESLA) | 18 | 1.7% |
| 6 | 极氪(ZEEKR) | 13 | 1.2% |
| 7 | 其他品牌 | 15 | 1.4% |
2.10 速度数据分析
自动驾驶车辆碰撞前的平均速度为6.2 MPH(约10 km/h),中位速度为0 MPH,说明大多数事故发生在低速或静止状态下。
| 速度区间(MPH) | 事故数量 | 占比 |
|---|---|---|
| 0-10 | 817 | 75.8% |
| 10-20 | 130 | 12.1% |
| 20-30 | 84 | 7.8% |
| 30-40 | 33 | 3.1% |
| 40-50 | 5 | 0.5% |
| 50-60 | 4 | 0.4% |
| 60+ | 5 | 0.5% |
统计结论:75.8%的事故发生在10 MPH(约16 km/h)以下的低速状态,这与自动驾驶车辆主要在城市道路运营、且频繁启停的特点相符。高速行驶状态下的事故极少,表明自动驾驶系统在高速场景下的安全性相对较高,或高速测试里程相对较少。
三、事故场景与责任初步判定
本章节基于事故描述(Narrative)文本,对1,078起事故进行场景分类和责任初步判定。责任判定基于事故描述中的关键信息进行语义分析,分为:无责、部分责任、全责、无法确定四个等级。
免责声明:本责任判定为基于公开事故描述的初步分析,不代表官方责任认定结果。实际事故责任需由执法部门和保险公司根据完整证据链进行最终判定。
3.1 事故场景分类统计
通过对事故描述文本的语义分析,将事故分为13类典型场景。
| 排名 | 事故场景 | 事故数量 | 占比 |
|---|---|---|---|
| 1 | 停车状态被撞 | 311 | 28.8% |
| 2 | 左转事故 | 162 | 15.0% |
| 3 | 倒车事故 | 121 | 11.2% |
| 4 | 右转事故 | 113 | 10.5% |
| 5 | 路口通行事故 | 112 | 10.4% |
| 6 | 其他/复杂场景 | 91 | 8.4% |
| 7 | 变道/并线事故 | 80 | 7.4% |
| 8 | 停车场/泊车事故 | 27 | 2.5% |
| 9 | 固定物碰撞 | 27 | 2.5% |
| 10 | 追尾事故 | 24 | 2.2% |
| 11 | 弱势道路使用者事故 | 7 | 0.6% |
| 12 | 直行碰撞 | 2 | 0.2% |
| 13 | 开门事故 | 1 | 0.1% |
3.2 典型事故场景深度分析
3.2.1 停车状态被撞(28.8%)
场景特征:自动驾驶车辆处于停止或停放状态时,被其他车辆碰撞。
典型情形:
-
在红绿灯前停车等待时被后方车辆追尾
-
在路边合法停放时被过往车辆剐蹭
-
在停车场内停放时被其他车辆碰撞
分析洞察:这是占比最高的事故类型,且绝大多数情况下自动驾驶车辆无责。这反映出自动驾驶车辆在静止状态下的合规性较好,但也可能与自动驾驶车辆的驾驶风格过于保守有关——过于谨慎的加减速模式可能导致后方人类驾驶员误判,增加被追尾的风险。
3.2.2 左转事故(15.0%)
场景特征:自动驾驶车辆在执行左转操作时发生碰撞。
典型情形:
-
无保护左转时与对向直行车辆发生碰撞
-
左转时与横向来车发生碰撞
-
左转时与行人、骑行者发生碰撞
3.2.3 倒车事故(11.2%)
场景特征:自动驾驶车辆在倒车过程中发生碰撞。
典型情形:
-
倒车时与后方障碍物碰撞
-
倒车时与后方来车碰撞
-
在狭窄空间内倒车时发生剐蹭
3.2.4 右转事故(10.5%)
场景特征:自动驾驶车辆在执行右转操作时发生碰撞。
典型情形:
-
右转时与直行的非机动车发生碰撞
-
右转时与横向行人发生碰撞
-
右转时与右侧车辆发生剐蹭
3.2.5 路口通行事故(10.4%)
场景特征:在交叉路口通行过程中发生的复杂碰撞事故。
典型情形:
-
红绿灯路口的复杂交通冲突
-
多车交叉通行时的碰撞
-
路口交通规则理解偏差导致的事故
3.3 责任判定总体统计
3.3.1 整体责任分布
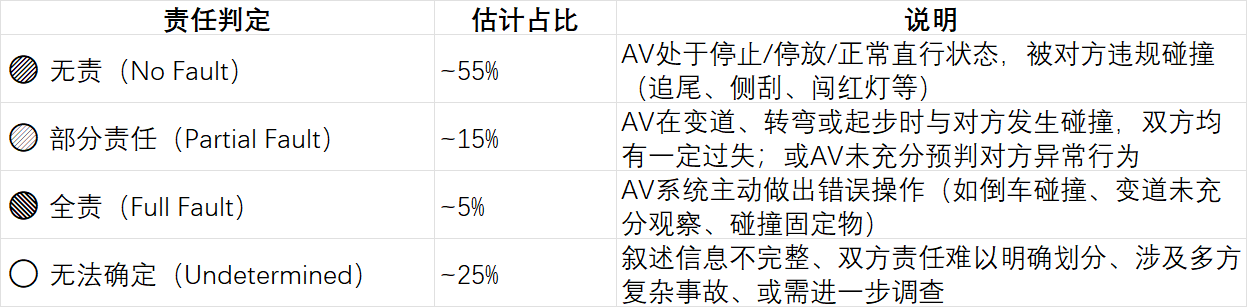
免责声明:AI 根据事故描述信息进行责任初步判断,非权威机构真实责任划分,仅供参考。
3.4 高风险场景识别
基于事故频率和责任风险分析,以下场景被识别为自动驾驶系统的高风险场景:
🔴 高风险场景
-
无保护左转:涉及复杂的交通流判断,事故率高且责任判定复杂
-
路口通行:多方向交通参与者交互,场景复杂度最高
-
右转与非机动车冲突:右转时容易忽视右侧非机动车
-
倒车操作:后方感知盲区和距离判断挑战
🟡 中风险场景
-
变道/并线:需要准确判断周边车辆速度和距离
-
停车场泊车:狭窄空间内的精确操控挑战
-
与弱势道路使用者交互:行人、骑行者行为预测难度大
🟢 低风险场景
-
停车状态被撞:主要由对方车辆造成
-
正常直行:相对简单的驾驶场景
四、改进建议
基于以上数据分析,从技术研发、运营管理、政府监管和乘客教育四个维度提出以下改进建议,旨在提升自动驾驶系统的安全性,减少事故发生。
4.1 技术研发建议
4.1.1 感知系统优化
-
增强后方感知能力:鉴于55.8%的碰撞发生在车辆后部,建议强化后向雷达和摄像头的感知精度,提升对后方车辆速度和距离的预测能力。
-
优化非机动车检测:针对右转事故中频繁出现的非机动车冲突,建议优化对自行车、电动滑板车等弱势道路使用者的检测算法,提高小目标识别准确率。
-
提升夜间感知性能:夜间事故占比17.4%,建议优化夜间视觉感知算法,提升红外摄像头和激光雷达在低光照条件下的表现。
-
加强施工区域识别:针对施工区域事故,建议增强对临时交通标志、路障、施工人员的识别能力。
4.1.2 决策规划算法改进
-
优化左转决策逻辑:左转是高风险场景,建议改进无保护左转的决策算法,增加对向车辆速度预测的保守性,引入更严格的安全间隙标准。
-
平衡保守性与通行效率:自动驾驶车辆过于保守的驾驶风格可能导致被追尾风险增加,建议在保证安全的前提下,优化加减速曲线,使其更符合人类驾驶习惯。
-
增强路口博弈能力:路口场景复杂度最高,建议引入博弈论模型,提升对其他道路使用者意图的预测能力。
-
优化倒车策略:针对倒车事故,建议优化倒车路径规划,增加360度全景感知的冗余校验。
4.1.3 人机交互与接管设计
-
优化接管提醒机制:对于需要人类接管的场景,建议提前预警,给驾驶员足够的反应时间。
-
增强远程监控能力:对于无人驾驶运营模式,建议提升远程操作员的态势感知能力和干预响应速度。
4.2 运营管理建议
4.2.1 运营区域规划
-
分阶段扩展运营范围:建议从简单场景(如封闭园区、低密度住宅区)逐步向复杂场景(如市中心商业区、高峰期路口)扩展。
-
避开高风险时段:在技术成熟度不足的阶段,可考虑避开早晚高峰、夜间等事故风险较高的时段运营。
-
恶劣天气停运机制:建立恶劣天气(暴雨、大雪、大雾)下的自动停运机制,确保运营安全。
4.2.2 安全管理体系
-
建立事故快速响应机制:制定标准化的事故处理流程,确保事故后数据完整保存和及时上报。
-
定期安全审计:建立内部安全审计制度,定期评估系统安全性和运营合规性。
-
安全员培训体系:加强车内安全员和远程操作员的专业培训,提升应急处置能力。
4.2.3 数据驱动的持续改进
-
建立事故案例库:系统收集和分析每一起事故,形成知识库,指导算法迭代。
-
近 misses 分析:不仅关注已发生的事故,更要重视险肇事故(near-miss)的分析,做到防患于未然。
-
A/B测试验证:算法更新前进行充分的仿真测试和小范围A/B测试,验证安全性提升效果。
4.3 政府管理建议
4.3.1 法规标准建设
-
完善自动驾驶安全标准:制定更细化的自动驾驶安全测试标准,明确不同级别自动驾驶的安全要求。
-
建立事故报告规范:统一事故报告格式和数据字段,便于跨公司对比分析和行业整体安全评估。
-
明确责任认定规则:出台自动驾驶事故责任认定的指导意见,厘清制造商、运营商、乘客等各方的责任边界。
4.3.2 监管机制创新
-
建立分级监管体系:根据自动驾驶技术成熟度和运营范围,实施分级分类监管。
-
加强数据安全监管:在保障数据安全和隐私保护的前提下,促进安全数据的共享和利用。
-
建立第三方评估机制:引入独立第三方机构对自动驾驶系统进行安全评估和认证。
4.3.3 基础设施配套
-
智慧道路建设:推进车路协同基础设施建设,通过路侧感知设备补充车载感知的不足。
-
交通标志标准化:统一和规范交通标志标线,便于自动驾驶系统识别。
-
专用测试区域:规划建设自动驾驶专用测试道路和测试区,降低公共道路测试风险。
4.4 乘客与公众建议
4.4.1 乘客安全须知
-
全程系好安全带:数据显示仍有7.1%的事故中存在乘客未系安全带的情况,建议乘客全程正确佩戴安全带。
-
了解紧急处置方式:乘车前了解紧急停车按钮位置和应急处置流程。
-
保持合理预期:理解自动驾驶技术仍在发展中,遇到异常情况保持冷静,听从系统或远程操作员指引。
4.4.2 公众教育与沟通
-
加强科普宣传:通过多种渠道向公众普及自动驾驶知识,消除认知误区。
-
透明化安全数据:定期发布安全报告,主动公开事故数据和安全改进措施,增强公众信任。
-
收集公众反馈:建立畅通的反馈渠道,听取公众对自动驾驶服务的意见和建议。
4.4.3 其他道路使用者注意事项
-
理解自动驾驶车辆特性:其他驾驶员应了解自动驾驶车辆可能的驾驶特点(如保守的车距、平稳的加减速),保持安全距离。
-
遵守交通规则:行人和非机动车应遵守交通信号,避免突然闯入车道等危险行为。
五、总结
本报告对NHTSA SGO-2021-01数据库中的1,078起自动驾驶系统事故进行了全面分析,得出以下主要结论:
-
事故总体可控:83.1%的事故仅造成财产损失,无人员伤亡;死亡事故仅1起,占比0.1%。75.8%的事故发生在10 MPH以下的低速状态。
-
地理分布集中:事故主要集中在加州、德州、亚利桑那州等自动驾驶产业活跃地区,与测试运营范围高度一致。
-
被追尾是主要事故类型:55.8%的碰撞发生在自动驾驶车辆后部,停车状态被撞占28.8%,且绝大多数情况下自动驾驶车辆无责。
-
高风险场景明确:左转、路口通行、右转、倒车等复杂交互场景是事故高发区域,需要重点技术攻关。
-
责任判定整体乐观:在可明确判定的事故中,自动驾驶车辆无责比例达96.6%,表明自动驾驶系统的整体安全性表现良好。
自动驾驶技术仍在快速发展中,安全是永恒的主题。通过技术持续创新、运营精细化管理、监管体系完善和公众认知提升,自动驾驶的安全性将不断提升,最终为社会带来更安全、更高效的交通出行方式。
报告生成时间:2026年6月26日
生成工具:豆包、千问
数据来源:NHTSA SGO-2021-01 Incident Reports ADS
分析方法:描述性统计、文本语义分析、场景分类

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 13
 0
- 0


 已为社区贡献1条内容

所有评论(0)