小型搬运机器人设计与实现
2 气动搬运机器人的设计方案
2.1气动搬运机器人结构设计
本次设计的气动搬运机器人主要是用来搬运小型箱体,气动搬运机器人在搬运通道内进行移动搬运。搬运的货物分为入口左、右、下三个通道,搬运货物的终点也是为3个出口分为左、右、上三个通道。如下图1所示为搬运通道布局图。
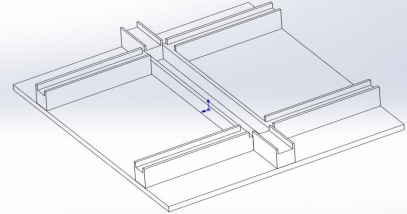
图1 搬运通道布局图
设计搬运气动机器人主要由:搬运机器人驱动部、升降机构、3个旋转机构、双推送机构、抓手机构、支撑架等组成的。
(1)搬运机器人驱动部:驱动部是为机器人提供移动,主要是通过2个电机带动前后轮运动。
(2)升降机构:升降机构是将抓手上升到可以抓到箱体的指定高度。
(3)3个旋转机构:旋转机构是3个,分别让气动搬运机器人抓取3个方向的箱体。
(4)推送机构:推送机构是将抓手伸出到货槽内,让抓手到达抓取的指定位置。
(5)抓手机构:抓手机构是对货物进行抓取和放下。
本次设计中3个机构都是都是由气动元件组成,分别为单行程气缸控制上下运动,旋转气缸为控制其选抓抓取3个不同角度的箱体,双行程气缸控制前后伸缩运动。如下图2所示为气动搬运机器人结构图。
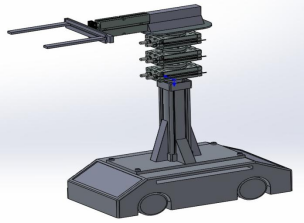
图2 气动搬运机器人结构图
2.2机器人控制方案设计
本文对于气动搬运机器人的系统控制的设计主要是通过PLC可编程控制器集成控制,PLC通过控制电磁阀再控制气缸动作,驱动主要是通过电机的正反转控制实现搬运机器人的初始点和终点往返。搬运机器人的上下升降通过限位传感器控制其上升和下降是否到。旋转气缸选择了3个分别代表3个方向初始位置为0°,3个箱体的方位分别是90°、180°、270°,每一个旋转气缸都有2个限位传感器一个是初始点0°限位,另一个为3个方位的限位。前后伸缩气缸也是通过限位传感器控制,限制其伸出和缩回的位置。气爪二爪抓紧和松开也是通过2个限位传感器,根据箱体的大小满足正好抓紧箱体为抓紧限位,正好能让箱体落下为松开限位,可以根据实际情况进行传感器的调试。控制流程具体为:
(1)搬运的货物为箱体起始位置分别为左搬运口、下搬运口、右搬运口。(初始搬运口为进)
(2)搬运的货物通过气动搬运机器人实现搬运至终点搬运口,同样分为左搬运口、上搬运口、右搬运口。(终点搬运口为出)
(3)启动搬运机器人通过2台电机分别驱动前后轮运动。两台电机为同步电机,同时向前或者同时向后运动。
(4)气动搬运机器人有一个上下升降气缸、360°旋转气缸、前后伸缩臂气缸、箱体抓松气缸组成。
运行流程为:按下气动按钮后,如果机器人不在初始位置进搬运口先进行复位到初始位置,机器人的升降气缸(下降到下限位)、机器人的前后气缸(缩回至后限位)、机器人的抓送气缸(为抓紧状态),旋转气缸为向0°位置。在进搬运口的3个运输口都有3个箱体检测传感器分别检测搬运口是否存在箱体,如果不存在箱体气动搬运机器人保持复位状态。如果任意一个进搬运口出现箱体需要搬运,流程如下:(1)进搬运口(左存在货物)-气动搬运机器人抓送气缸松开-升降气缸上升至上限位-旋转气缸旋转至270°位置停止-前后伸缩气缸伸出-抓紧气缸抓紧箱体-前后气缸缩回至后限位-旋转气缸旋转至0°位置-上下升降气缸缩回至下限位-机器人电机1和电机2同时启动正转向前-到达出搬运口位置停止(起始点哪个搬运口的箱体就搬运至终点搬运口对应的位置)-升降气缸上升至上限位停止-旋转气缸旋转至270°位置停止-前后伸缩气缸到前限位-抓紧气缸松开放下货物-前后伸缩气缸缩回-旋转气缸转动至0°位置-上下气缸下降至下限位-抓紧气缸抓紧-电动机1和电动机2反转搬运气动机器人回到搬运初始位置。进搬运口左、下、右旋转气缸对应角度分别为270°、180°、90°,从哪个方向搬运的箱体,终点就放置在哪个位置。进搬运口下对应的是180°,在出搬运口对应的是0°,所以搬运进搬运口下的时候,搬运气动机器人搬运到终点位置则不需要旋转气缸改变放置方位。气动搬运机器人搬运的优先条件为先从90°右到180°下到270°左,依次循环搬运,如果在搬运过程中有一个方位箱体传感器没检测到箱体则跳过搬运下一个方位依次循环。同时在搬运终点出口也设置有箱体检测传感器,如果被检测到相应方位的箱体没有被拿走则气动搬动机器人在初始位置搬运箱体时也会被跳过。气缸搬运机器人搬运条件:首先满足初始位置有箱体被检测到,按照顺序循环90°-180°-270°初始位置没有箱体则被跳过,终点位置有箱体也会被跳过搬运。如果3个搬运出口都存在箱体则搬运气动机器人在初始位置待命。搬运机器人前和后都安装了物体碰撞传感器,如果检测到物体则即可停止并报警蜂鸣器提示。
3 系统硬件设计
3.1PLC
在整个气动搬运机器人的设计中,硬件选型首先要确定编程控制器的选择。在整个控制系统当中,控制的工艺流程以及工艺的要求都是PLC选型的重要依据。根据对可编程控制器的工程大小可以对PLC存储器大小进行估算,同时根据整个系统的工作流程和工艺,明确需要使用到的功能,根据功能要求估算出I/O端口输入和输出数量、PLC存储器大小、外部模块的选择等。还需要根据自身对于各个系列的PLC的了解选择最合适的编程语言,最后选择出能满足设计需求的PLC型号。
3.1.1I/O端口点数的估算
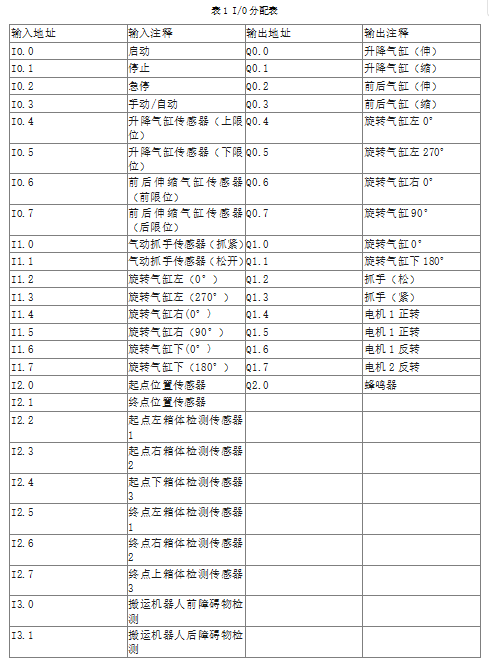
PLC的I/O分配端口的是非常重要的,它直接决定了PLC的输入端和输出端可接元件的数量。估算I/O分配端口的点数需要先对整个控制系统进行分析,在整个编程系统中使用到多少个输入口和输出口。同时要对I/O端口留出一定的余量,一般情况下I/O端口的数量要比实际应用到的端口数量多出30%。这是为了保证后期设备的可变性,可以方便对设备添加更多的功能,让编程的多样性灵活性更加的高。在本次气动搬动机器人的I/O表如表1所示:
4 系统软件设计
4.1搬运机器人控制流程
按下气动按钮后,如果机器人不在初始位置进搬运口先进行复位到初始位置,机器人的升降气缸(下降到下限位)、机器人的前后气缸(缩回至后限位)、机器人的抓送气缸(为抓紧状态),旋转气缸为向0°位置。在进搬运口的3个运输口都有3个箱体检测传感器分别检测搬运口是否存在箱体,如果不存在箱体气动搬运机器人保持复位状态。
情况1:进搬运口(左存在箱体)-气动搬运机器人抓送气缸松开-升降气缸上升至上限位-旋转气缸旋转至270°位置停止-前后伸缩气缸伸出-抓紧气缸抓紧箱体-前后气缸缩回至后限位-旋转气缸旋转至0°位置-上下升降气缸缩回至下限位-机器人电机1和电机2同时启动正转向前-到达出搬运口位置停止-升降气缸上升至上限位停止-旋转气缸旋转至270°位置停止-前后伸缩气缸到前限位-抓紧气缸松开放下货物-前后伸缩气缸缩回-旋转气缸转动至0°位置-上下气缸下降至下限位-抓紧气缸抓紧-电动机1和电动机2反转搬运气动机器人回到搬运初始位置。情况2:进搬运口(右存在箱体)-气动搬运机器人抓送气缸松开-升降气缸上升至上限位-旋转气缸旋转至90°位置停止-前后伸缩气缸伸出-抓紧气缸抓紧箱体-前后气缸缩回至后限位-旋转气缸旋转至0°位置-上下升降气缸缩回至下限位-机器人电机1和电机2同时启动正转向前-到达出搬运口位置停止)-升降气缸上升至上限位停止-旋转气缸旋转至90°位置停止-前后伸缩气缸到前限位-抓紧气缸松开放下货物-前后伸缩气缸缩回-旋转气缸转动至0°位置-上下气缸下降至下限位-抓紧气缸抓紧-电动机1和电动机2反转搬运气动机器人回到搬运初始位置。
情况3:进搬运口(右存在箱体)-气动搬运机器人抓送气缸松开-升降气缸上升至上限位-旋转气缸旋转至180°位置停止-前后伸缩气缸伸出-抓紧气缸抓紧箱体-前后气缸缩回至后限位-上下升降气缸缩回至下限位-机器人电机1和电机2同时启动正转向前-到达出搬运口位置停止)-升降气缸上升至上限位停止-旋转气缸保持不动-前后伸缩气缸到前限位-抓紧气缸松开放下货物-前后伸缩气缸缩回-上下气缸下降至下限位-抓紧气缸抓紧-电动机1和电动机2反转搬运气动机器人回到搬运初始位置。搬运机器人搬运顺序依次是90°右搬运口-180°下搬运口-270°左搬运口依次循环,在循环至下一个搬运口对应的箱体传感器未检测到箱体则跳过以此类推。如下图13为程序流程图。
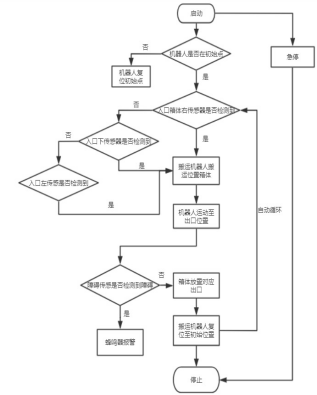
图13 系统程序流程图
结论
通过这次的气动搬运机器人设计,在学习和制作的过程中了解了自动化电气控制的工艺要求及流程。从整体的机构设计,到方案的指定细化每个一个设计细节。通过PLC可编程控制器完成对气动搬运机器人的集成控制,实现了搬运机器人的自动循环搬运控制。通过结合组态软件MCGS完成了上位机实时检测反馈搬运机器人的运行情况,提高了搬运机器人的智能化程度。本文主要是通过搬运机器人的综合介绍,叙述了搬运机器人的发展情况以及发展趋势,对搬运机器人在当代工业生产中的巨大优势。本文通过设计简单且实用的控制理念,并通过西门子编程软件STEP7完成了气动搬运机器人的LAD梯形图程序设计。并通过离线程序仿真调试程序,使程序不存在逻辑上的错误和控制流程相符合。搬运机器人在未来的发展还有巨大的空间,不断的提升其控制的智能化、多元化。希望未来搬运机器人能为人们的工业生产带来更大的效益,提高人们的生产作业效率。
文章底部可以获取博主的联系方式,获取源码、查看详细的视频演示,或者了解其他版本的信息。
所有项目都经过了严格的测试和完善。对于本系统,我们提供全方位的支持,包括修改时间和标题,以及完整的安装、部署、运行和调试服务,确保系统能在你的电脑上顺利运行。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 29
 0
- 0


 已为社区贡献15条内容

所有评论(0)