年龄对人机交互偏好的影响
年轻用户与老年用户在与人形机器人交互时的差异:一项定性可用性研究
摘要
随着全球人口老龄化,人形机器人正被应用于老年人群,例如中风患者和痴呆症患者。目前已有越来越多关于人们如何与机器人交互的知识,但在年轻人和年长成年人与人形机器人交互时的偏好差异及其影响因素方面,相关信息仍然有限。我们开发了一个用于认知运动任务的游戏化机器人平台。我们开展了两项实验,旨在测试年龄、触摸交互位置(触摸机器人的平板电脑或手部)、以及人形机器人的具身存在感如何影响不同年龄组用户持续执行认知运动任务的动机。共有60名参与者(30名老年人和30名年轻人)参与了使用Pepper机器人(软银机器人公司)进行的两项实验。年轻和年长成年人都表示他们喜欢与机器人的交互,认为其具有吸引力且有趣,并更倾向于选择具身机器人而非非具身的计算机屏幕。本研究强调,为了使用户体验保持积极,需要根据用户的年龄、用户需求、特征以及任务节奏实现交互个性化。
关键词 :社交辅助机器人, 人机交互, 老年人, 年轻人, 老龄化, 游戏化, 存在感, 具身性, 节奏
1 引言
大多数工业化国家由于预期寿命延长和出生率下降而迅速老龄化。西方世界的老年人数量正在增长,美国的老年人数量预计将从2016年的4000万增加到2050年的8000万。在这一老龄化社会中,家庭、医疗和护理服务的需求预计将持续增长。为此,机器人特别是基于人体外形的机器人,有望承担诸如提供个人协助、帮助老年人群的社会照护或辅助认知治疗等任务。
社交辅助机器人(SARs)是这一领域的自然分类。马塔里奇及其同事将SAR定义为“采用非接触式交互策略的系统,包括使用语音、面部表情和交流性手势,根据特定的医疗保健环境提供协助”。随着人们对社交辅助机器人所提供各种机会的兴趣日益增加,这一类别不断扩展,现在也包括机器人与人类之间的身体互动,例如本文及其他研究中所描述的内容,如萨巴诺维奇等人使用PARO机器人面向痴呆症患者的研究。社交辅助机器人已被应用于不同的场景中,例如用于健康的老年人以增强其锻炼动机,或协助个体更好地完成日常生活活动,以提高生活质量。其他应用还包括中风患者的康复以及针对患有痴呆的成年患者的辅助。
为了使机器人成为有效的辅助技术工具,它们必须被预期的用户群体所接受和采用。很少有研究探讨老年人与人形机器人的关系。这些研究发现,参与者与类人机器人互动的体验是积极的。尽管人机交互(HRI)正变得无处不在,但关于年轻人和老年人在与人形机器人交互时的偏好差异以及影响这些偏好的因素的信息仍然非常有限。这一信息至关重要,因为同一台机器人或同一机器人的相同任务可能并不同样适合老年人群和年轻人群,而且老年人对机器人的需求可能与年轻用户不同。野村和佐佐比较了年轻和年长成年人与实体机器人和虚拟机器人的交互。他们发现,与年轻组相比,老年组中有更多的人服从实体机器人,对两种机器人都有更积极的印象,并对虚拟机器人产生更强的依恋感。埃泽尔等人通过邮件对年轻和年长成年人进行了一项关于机器人任务偏好的问卷调查。他们发现,与年轻人相比,老年人更愿意让机器人执行关键监控任务,这些任务需要机器人与人类之间的互动较少。他们得出结论,这可能是因为老年人比年轻人更能看到监控型机器人带来的益处。这些研究展示了不同年龄组在与机器人交互时存在的一些差异。但仍有许多交互方面的内容需要进一步研究,特别是影响人机交互的年龄相关差异。许多因素会影响一个人与技术辅助工具的关系,这些因素可能包括个人的年龄、系统是否具身化以及与技术交互的类型。因此,在一组健康参与者中,我们通过两个定性可用性实验,研究了与人形机器人交互时年龄对用户偏好的影响。在当前实验中,我们的目标是测试年龄、触摸交互位置(触摸机器人的平板电脑或抚摸它的手)以及人形机器人的具身存在如何影响不同年龄组用户继续执行认知运动任务的动机。
2 材料和方法
2.1 参与者
共有60名参与者(30名年轻人和30名老年人)参加了两项实验。一项便利样本。
年轻参与者从大学的学生社交团体中招募。老年参与者通过向退休的大学工作人员(包括学术和非学术职位)以及所有大学考试监察员的邮件列表发送广告进行招募。老年人可行走且在社区中生活独立。排除标准如下:存在影响其观看屏幕能力的视力损伤;存在限制手部活动的神经或骨科损伤;以及简易精神状态检查(MMSE)得分低于24(仅对老年人进行MMSE测试)。所有参与者均按照内盖夫本‐古里安大学伦理委员会批准的实验方案要求,签署书面知情同意书后参与研究。
2.2 机器人
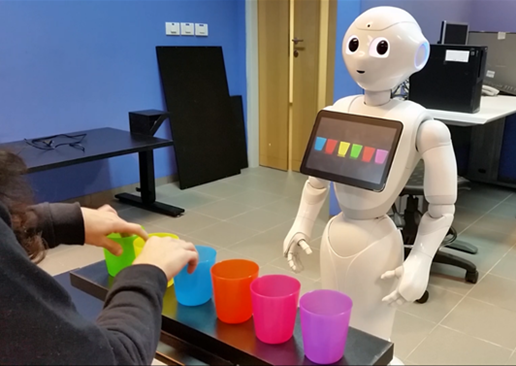
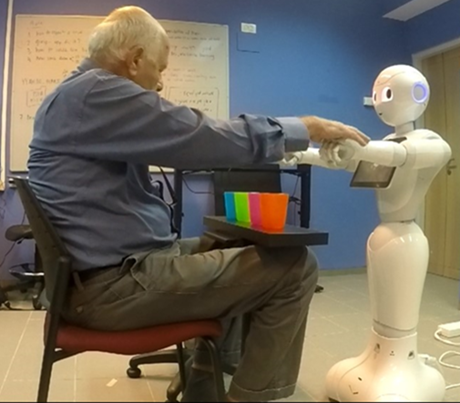
实验中使用的机器人是Pepper机器人(Aldebaran SoftBank机器人公司)。它是一种人形机器人,高120厘米(见图1)。参与者坐在机器人前方的椅子上,距离适中,可以触摸到机器人的胸部平板。在参与者与机器人之间放置了一张窄桌(60*15厘米)。
2.3 实验1
2.3.1 参与者
十名老年人(70.8±5.7岁,6名女性)和十名年轻人(24.6±2.6岁,5名女性)参与了本实验。所有年轻参与者和七名老年人为右利手。参与者可根据自身方便选择使用单手或双手进行游戏。
2.3.2 程序
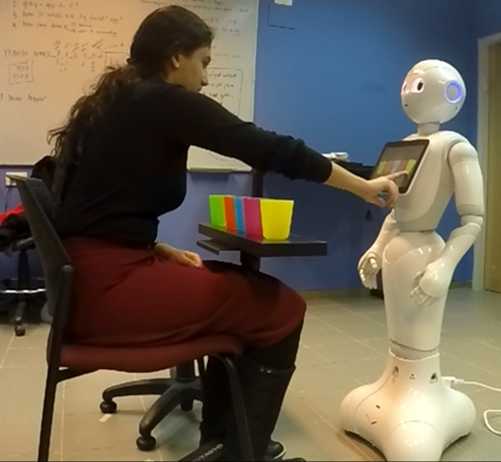
在12次试验中的每一次,机器人平板电脑上都会显示一行彩色杯子。参与者需要根据机器人平板电脑上显示的图片,在桌子旁摆放一组相应的实际物理杯子(见图1)。游戏难度分为三个级别:第一级有四个杯子,第二级有五个杯子,第三级有六个杯子。指令和反馈均由机器人提供。显示杯子目标顺序的图片会在屏幕上停留8到10秒后消失。当参与者完成任务后,他们需要触摸机器人的平板电脑(见图2)或轻拍机器人的手(见图3)。一半的参与者在前六次试验中触摸平板电脑,之后改为轻拍机器人的手;另一半则先轻拍机器人的手,在最后六次试验中改为触摸平板电脑。每次试验结束后,机器人会提供关于表现的反馈(例如,“下次请做得更快一些”)或关于结果的反馈(例如,“你成功了!”、“你这次不对,但再试一次!”)。机器人提供的反馈包括语言以及头部和手臂手势(例如鼓掌)。为了判断每次试验的成功或失败,我们采用了“巫师模式”(WOZ)方法。参与者并不知道实际上是实验员而非机器人在决定如何做出反馈。在基础级别(四个杯子)进行两次试验后,或在第二级别(五个杯子)进行四次试验后,参与者可以选择继续当前级别,或切换到更难的级别(更多杯子)。在基础级别完成四次试验后,或在第二级别完成六次试验后,参与者必须进入下一级别。所有参与者共进行了240次试验。
2.3.3 问卷
实验结束时,参与者回答了一份定制的问卷,内容涉及他们对与机器人互动的偏好、感受和想法。该问卷基于“Godspeed问卷”,包含李克特量表问题和开放式问题。问卷采用五点李克特量表(1 – 负面感受,5 – 正面感受)结构,问题包括:“您觉得机器人是自然还是虚假?”、“您喜欢与机器人的互动吗?”、“机器人是否友好?”、“与它相处是否容易?”、“机器人聪明吗?” 实验1的所有问题见表1。此外,问卷还包括一些开放式问题,例如参与者更倾向于触摸机器人的平板电脑还是抚摸它的手,以及原因。我们选择使用包含李克特量表和开放式问题的定制问卷,以捕捉偏好的本质以及两个年龄组之间的差异。
2.4 实验2
在第二次实验中,我们旨在拓宽关于人形机器人互动过程中影响不同年龄组偏好的差异因素的问题。我们着手测试的不仅是触摸位置的偏好交互(机器人手与平板电脑),以及机器人的具身性是否影响了他们的偏好。
2.4.1 参与者
本实验共招募了40名参与者:20名年轻大学生(24.7±2.2岁,10名女性)和20名老年人(69.4±5.6岁,10名女性)。
2.4.2 程序
我们研究了年轻和年长成年人在与机器人互动以及与电脑屏幕互动时的偏好差异。在屏幕条件下,我们使用了一块液晶屏幕和一个放置在标准桌子上的计算机键盘。42英寸屏幕被安装在墙上桌子前方约1米处。要求参与者按照实验1中描述的方式玩杯子游戏。每名参与者先用一个系统进行10次游戏,再用另一个系统进行10次游戏,每个系统共完成400次试验。每个年龄组中有一半的参与者从屏幕条件开始,另一半从机器人条件开始。在开始与机器人玩游戏之前,每位参与者先进行两次练习试验。与实验1相同,当参与者使用机器人并完成任务后,在十次游戏中有五次需要触摸机器人的胸部平板,另外五次则抚摸机器人的手。该顺序在参与者之间采用区组设计并进行平衡。当参与者在屏幕条件下进行游戏时,他们在完成杯子排列后需按键盘上的空格键。在屏幕条件下,表现反馈以文字形式显示在屏幕上,没有语音反馈。目标彩色杯子的正确顺序图片会显示在屏幕或机器人胸部平板上,持续6‐8秒。在机器人条件下,我们使用机器人内置的摄像头以及自定义的图像处理算法来判断参与者是否正确排列了杯子。机器人摄像头捕捉桌子上的杯子排列情况,图像被传送给图像处理算法,该算法输出放置杯子的顺序。此输出结果会自动且自主地与正确顺序进行比对,以判断该次试验是否成功。随后机器人向用户反馈他们是否成功。在屏幕条件下,我们采用WOZ范式来判断每次试验的成功与否。在实验2中,当参与者完成了连续三次成功试验后,将自动进入下一级别(增加杯子数量)。
2.4.3 问卷
实验结束时,参与者填写了一份关于其偏好以及对交互和游戏感受的开放式自编问卷(见表2)。他们被询问更喜欢哪种条件及其原因,以及如果需要再玩两局或十局游戏,他们的首选系统会是什么。此外,还询问了他们希望将哪个系统带回家。我们使用了开放式自编问卷,以了解两个年龄组在偏好上的差异本质,为未来的进一步研究提供依据。
3 数据分析与结果
使用SPSS Statistics工具箱(版本25)进行统计分析。
3.1 实验1
3.1.1 抚摸手或触摸屏幕
我们使用卡方检验来比较两组在抚摸手与触摸平板电脑屏幕之间的偏好。老年人和年轻人在触摸机器人的平板电脑或抚摸它的手方面的偏好没有差异。我们发现,与胸部平板电脑相比,人们更倾向于触摸机器人的手,但这种偏好并不显著(两个年龄组中均有70%的人更喜欢手,p=0.115)。那些更喜欢抚摸机器人手的人表示,这种方式让他们感觉更“类人”且更“亲密”。而偏好触摸胸部平板电脑的人则指出,这种方式对他们来说更为熟悉,因为他们平时也经常触摸其他科技设备的屏幕。
3.1.2 与机器人交互的偏好
所有参与者在5点李克特量表上对机器人的评分均较高。他们表示喜欢该机器人(老年组为5.0±0.0,年轻组为4.0±1.3),认为它友好(分别为4.8±0.4和4.6±0.7)且有能力(分别为4.2±1.3和4.0±1.2)。为了了解两个年龄组在李克特量表问卷测量的对机器人的感知差异,我们对独立样本进行了曼‐惠特尼秩和检验。老年人认为机器人比年轻人更具类人特征(老年组为4.0±0.9,年轻组为2.8±1.1,p=0.029,U=22);他们更喜欢该机器人(分别为5.0±0.0和4.4±1.3,p=0.013,U=25),并认为它更有反应(分别为4.8±0.6和4.4±1.1,p=0.033,U=26)。在其他参数中,两个年龄组之间无显著差异。
3.1.3 在杯子游戏中的表现
所有参与者均表示他们喜欢这个游戏。老年人反映,由于游戏的记忆和速度要求,他们觉得游戏具有挑战性。所有参与者在首次被询问时都选择进入下一级别,而不是停留在同一游戏级别。所有参与者都在基础级别(四个杯子)玩了两轮游戏,在第二级别(五个杯子)玩了四轮游戏,在高级别(六个杯子)玩了六轮游戏。年轻人的成功率(87.5%)高于老年人(72.5%)。在十二次试验中全部成功的老年参与者仅有两人,而年轻组中有五人。大多数失败的试验发生在从一级过渡到二级以及从二级过渡到三级增加杯子时。从图片显示到参与者触摸屏幕或抚摸机器人的手为止,每次试验的平均时间为:老年参与者15.1秒(±1.7),年轻人13.3秒(±3.8)。为了检验两个年龄组在完成任务所需时间上的差异,我们对独立样本使用了曼‐惠特尼U检验。两个年龄组在完成任务所需时间上无显著差异(p=0.123)。十名年轻参与者中有七人的平均时间短于12.0秒,其余三人的平均时间为17.0‐19.7秒。
3.2 实验2
3.2.1 机器人 versus 屏幕
为了检验参与者更喜欢机器人条件还是屏幕条件,以及两个年龄组在这一偏好上的差异,我们使用了卡方检验。尽管机器人设置的响应时间较慢,我们仍发现人们显著更倾向于与机器人而非屏幕进行互动(p<0.001)。80%的年轻人和50%的老年人表示他们更喜欢与机器人互动,而分别有20%和35%的人更喜欢屏幕条件。其余参与者没有偏好。所有结果总结于图4。我们发现年龄对这种偏好(机器人与屏幕)的影响不显著(p=0.053)。年轻人组对机器人而非屏幕的偏好更强(p < 0.0001),而老年组则无显著偏好(p = 0.157)。
90%的年轻人和75%的老年人表示他们希望将机器人带回家。开放式问卷的结果显示,参与者认为机器人比屏幕更吸引人。参与者表示,机器人“玩起来更有趣”;“与机器人的互动更具类人性”;“能够从机器人那里获得真实的反馈,而不仅仅是从计算机屏幕上获取书面反馈”。
3.2.2 抚摸手部或触摸屏幕
45%的年轻人和60%的老年人更倾向于抚摸机器人的手,而分别有40%和30%的人更倾向于触摸机器人的胸部平板来表示试验结束。其余参与者没有偏好。在所有受试者中进行检验时,我们发现触摸机器人的手相较于其胸部平板具有显著偏好(p=0.008)。老年组对触摸机器人手部与平板电脑之间没有表现出显著偏好(p=0.212),而老年人组则表现出对触摸机器人手部的显著偏好(p=0.022)。见图5。
与实验1中一样,那些更喜欢触摸机器人手的参与者表示这种体验感觉更“类人”,而那些更喜欢触摸机器人屏幕的参与者则表示,这种交互方式更类似于日常生活中与其他熟悉技术设备的互动。
3.2.3 在杯子游戏中的表现
老年人的整体成功率为83%,年轻人的整体成功率为93%。在机器人条件下,成功率为84%;在屏幕条件下,成功率为92%。在机器人条件下,年轻组平均成功完成了9.2(±0.8)项试验,老年组平均完成了7.6(±1.6)项试验。在屏幕条件下,年轻组平均成功完成了9.5(±0.8)项试验,老年组平均完成了9.0(±1.1)项试验。采用曼‐惠特尼U检验对两个年龄组在两种条件下的表现差异进行检验。在机器人条件下,两个年龄组之间存在显著差异(p<0.0001),而在屏幕条件下,两个年龄组的表现无显著差异。
为了检验在任一条件下(屏幕与机器人)进行杯子游戏的表现与首选系统之间的相关性,我们使用了Spearman相关性检验。在两个年龄组中,无论是在哪个系统上完成任务的表现与偏好的系统(ROBOT或SCREEN)之间均未发现相关性。
为了检验第二次实验中两组在完成任务时间上的差异,我们对独立变量使用了单样本t检验。在机器人条件下,年轻人每局平均时间为11.0秒(±0.9秒),老年人为13.3秒(±2.2秒)。在电脑屏幕条件下,老年人每局平均时间为8.1秒(±1.4秒),年轻人为6.5秒(±1.0秒)。在两种条件(机器人/屏幕)下,年轻人都比老年人显著更快地完成任务(p<0.001)。对于两个年龄组而言,机器人条件下的完成任务时间均比屏幕条件更慢(p<0.0001)。
4 讨论
这两项连续实验的目的是研究年轻和年长成年人在与人形机器人交互时的偏好、感知和表现上的差异(实验1和实验2),将这些偏好与计算机屏幕的交互进行比较(实验2),并测试影响这些偏好的因素。
在两次实验中,老年人和年轻人都表示他们认为机器人具有吸引力,喜欢与机器人的互动,并且希望将来能进一步与机器人互动。在第二次实验中,当机器人与屏幕进行比较时,年轻人表现出显著更倾向于与机器人而非屏幕互动(p<0.001)。两个年龄组都表示他们享受了与机器人互动的新奇体验。不同年龄组在两种条件下的偏好差异将在下文讨论。造成这种差异的原因之一可能是第二次实验中机器人响应时间较慢。使用图像处理算法时,机器人的响应时间比采用WOZ范式时计算机的响应时间更慢。参与者的反应强调了用户在面对Pepper机器人这样类人的新奇机器人时的期望与其实际表现(即响应速度慢)之间的差距。Lohse提到,用户对机器人的期望会强烈影响他们对交互的评价。如果机器人满足了用户的期望,用户通常会感到满意;否则,他们对交互的体验将是负面的。
在研究工作中,洛舍发现,导致用户期望与机器人实际表现之间差距的原因是机器人的表现,而非其社交行为。通过比较两次实验中完成任务的时间,我们发现第一次实验中完成任务的平均时间比第二次实验中ROBOT条件下的平均时间更长。这可能是因为在第一次实验中,图片在机器人屏幕上显示的时间(8‐10秒)比第二次实验(6‐8秒)更长。在第二次实验中,由于图片消失得更快,参与者完成每次试验所用的时间也更短。
科米托等人提到了与Nao和Pepper(具有类人面孔的机器人)进行互动的特征。他们指出,由于机器人的响应时间相对较慢,导致机器人与参与者之间的交流缺乏流畅性。在我们的第一次实验中,我们通过使用WOZ范式部分克服了这一问题,因为是由“巫师”而非机器人来决定如何回应。在第二次实验中,机器人是一个自主系统,而对于屏幕条件,我们使用了WOZ范式,其响应速度确实比机器人自身的响应更快。尽管机器人响应所需时间更长,但老年人和年轻人都更倾向于与机器人互动,而不是与屏幕互动。即使是那些偏好屏幕条件的参与者也提到,如果机器人的响应速度更快,他们会更喜欢机器人条件,因为他们认为后者更“有趣”、“类人”且“吸引人”。然而,这种偏好可能是由于与机器人及游戏互动的新奇效应所致,这一效应还需进一步研究。科亚等人在为期五周的与人形机器人的纵向交互中表明,人们对机器人存在习惯化效应。相比之下,莱特等人在其综述中描述了在治疗或健康相关场景下与人形机器人的不同纵向交互。在他们所描述的所有研究中,纵向交互均表现出积极且累积的效果。然而,每种人群组(例如老年人、自闭症儿童)仅有一项研究,且样本量有限。需要更大规模的研究来确立与人形机器人进行长期交互的效果。
参与者对与机器人的互动给出的相对高评分,部分原因可能在于Pepper机器人在交互中使用的富有表现力的手势。两项实验中的参与者均表示他们喜欢机器人的手势。当将机器人条件与屏幕进行比较时,这一点尤为明显。第二次实验的参与者表示,他们更喜欢机器人提供的类人物理反馈,而不是仅显示在电脑屏幕上的书面反馈。这些发现与之前的研究结果一致。Chidambaram等人证明,当机器人使用手势时,其说服力显著增强。多项研究发现,手势能够提升用户对机器人在喜爱度和未来接触意愿等方面的评分。
我们询问了人们在屏幕与机器人分离时(具身性表现为机器人的物理存在),以及在屏幕作为机器人身体一部分时的偏好。具身性是指人与机器人之间的关系,这种交互是类似于与平板电脑等技术设备的交互,还是类似于与另一个人类互动(如触摸对方的手)。我们还测试了年龄对这些偏好的影响。
我们在实验1中发现,年轻和年长成年人都更喜欢抚摸机器人的手,而不是触摸其平板电脑。在第二次实验中,老年组的这一倾向更为明显(p=0.022),他们认为这种交互方式更具类人和亲密感。参与者倾向于以类人的方式与机器人进行触觉交互(触摸其手而非平板电脑)的结果,与Adalgeirsson和Breazeal的研究结果一致,也与Mamode等人的研究结果相符,后者发现具身性能比屏幕带来更强的社会参与度。Mann等人还发现,人们更倾向于与机器人交互,而不是与平板电脑交互。他们提到,参与者认为与机器人交互比与计算机平板交互更有趣,并且表示未来再次与机器人交互的愿望更强。Lee等人比较了与具身机器人和虚拟机器人的交互,同样发现人们对于物理具身社交代理的评价高于非具身社交代理。他们得出结论:物理具身性对人们与代理的社交交互具有附加价值,然而,若缺乏触觉交互的可能性,则会降低代理的社会存在感。
一个应该提出的问题是,为什么老年组更倾向于抚摸机器人的手,并且认为这种交互更具类人特征。我们认为,老年阶段的特征是这些偏好的基础。老年人往往更容易感到孤独感。孤独感伴随着身体互动和沟通的缺乏。触摸,特别是与他人的触摸,在建立社会交互、依恋和认知的基础方面至关重要,早期的社会性触摸具有独特而有益的神经生理和表观遗传效应。Lee等人表明,一个人感到越孤独,在与社交辅助机器人进行身体互动时,其感受到的社会存在感就越强。因此,有必要进一步研究触摸交互的重要性以及机器人身体互动的影响,尤其是在老年人群中。
在两个实验中,由于游戏的记忆和速度要求,老年人都认为该游戏更具挑战性。尽管老年人指出图像在机器人平板电脑上显示的时间较短对他们来说具有挑战性,但当他们认为机器人的后续响应时间过慢时,这会削弱交互的成功性。米德和马塔里奇指出,在与机器人交互时,确保交互成功非常重要。他们发现,影响用户对机器人能力、拟人化、参与度、喜爱度和技术采纳评价的关键因素是机器人性能因素,而非人机空间关系。信任也是患者与社交辅助机器人(SARs)在康复环境中实现成功交互的核心条件。凯尔梅耶等人提出,安全、共同意向性、行为可预测性和相互协调是建立人类与社交辅助机器人之间信任尤为显著的前提条件。当机器人表现得比预期更慢时,可能会削弱其与人类参与者之间建立的信任。在本研究的实验2中,老年参与者主要提到以下因素影响了他们的偏好:(1)机器人相较于计算机的较慢响应时间;(2)计算机屏幕比机器人平板屏幕更大,使图像更容易看清;(3)屏幕条件下的桌子尺寸比机器人条件下的窄桌更大,使得放置杯子更加容易,因为无需过多注意和精确度来防止杯子从桌子上掉落。年轻人没有一人提及实验设置是影响其偏好的因素,但部分年轻人在被问及长期交互时提到了较慢的响应时间是影响其首选系统的一个因素。艾齐科维茨等人的研究发现,相比计算机控制的系统,机器人系统的较慢响应时间对年轻组继续游戏的动机产生了负面影响,但并未影响老年组。该研究中老年组的反应与本研究中的差异凸显了个性化人机交互设计并针对特定任务进行定制的重要性。卡什和莱维‐泽代克也在一项涉及机器人参与的镜像游戏任务中讨论了任务的个性化问题。他们在研究中展示了在用户与机器人交互时,表现出不同用户的偏好存在个体差异。在为老年人群设计干预措施时,应考虑机器人距离、屏幕大小以及系统反应时间等因素,这些因素会影响交互的成功率以及人们对机器人的评价。为了获得用户的信任并提升其参与度的感知和感受,机器人的响应时间应更快,并与交互特征及任务节奏相匹配。这一点在老年人或中风幸存者等脆弱人群中尤为重要,因为机器人可协助维持训练方案,而用户需要体验到交互的成功才能持续坚持训练。总之,为了使用户体验保持积极正面,必须根据年龄、用户需求、任务特征和任务节奏来个性化交互。通过这两项实验我们了解到,人形机器人受到不同年龄组的欢迎,且相较于非具身系统更受青睐,尽管其响应时间较慢。然而,每个年龄组的特征确实会影响与人形机器人的交互。这些差异应在设计人形机器人交互时进一步研究并予以考虑。
第二次实验的一个局限性在于,两种实验设置的机器人响应时间存在差异,参与者报告称这影响了他们的偏好。然而,尽管机器人系统的响应时间较慢,但它仍受到两个年龄组的青睐,这表明如果响应时间相同,对具身机器人的偏好可能会更强烈。需要进一步研究来探讨这些问题。
5 结论
我们的研究表明,老年人和年轻人在与人形机器人交互的感知和偏好方面存在差异。两个年龄组都享受与类人机器人的交互,但为了使这种交互更加成功,机器人的响应时间应更短。未来还需进一步研究不同人群在与人形机器人交互时的偏好,以及纵向交互对这些偏好的影响。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 10
 0
- 0


 已为社区贡献5条内容

所有评论(0)