微型线性伺服执行器 vs 舵机:机器人抓手怎么选
·
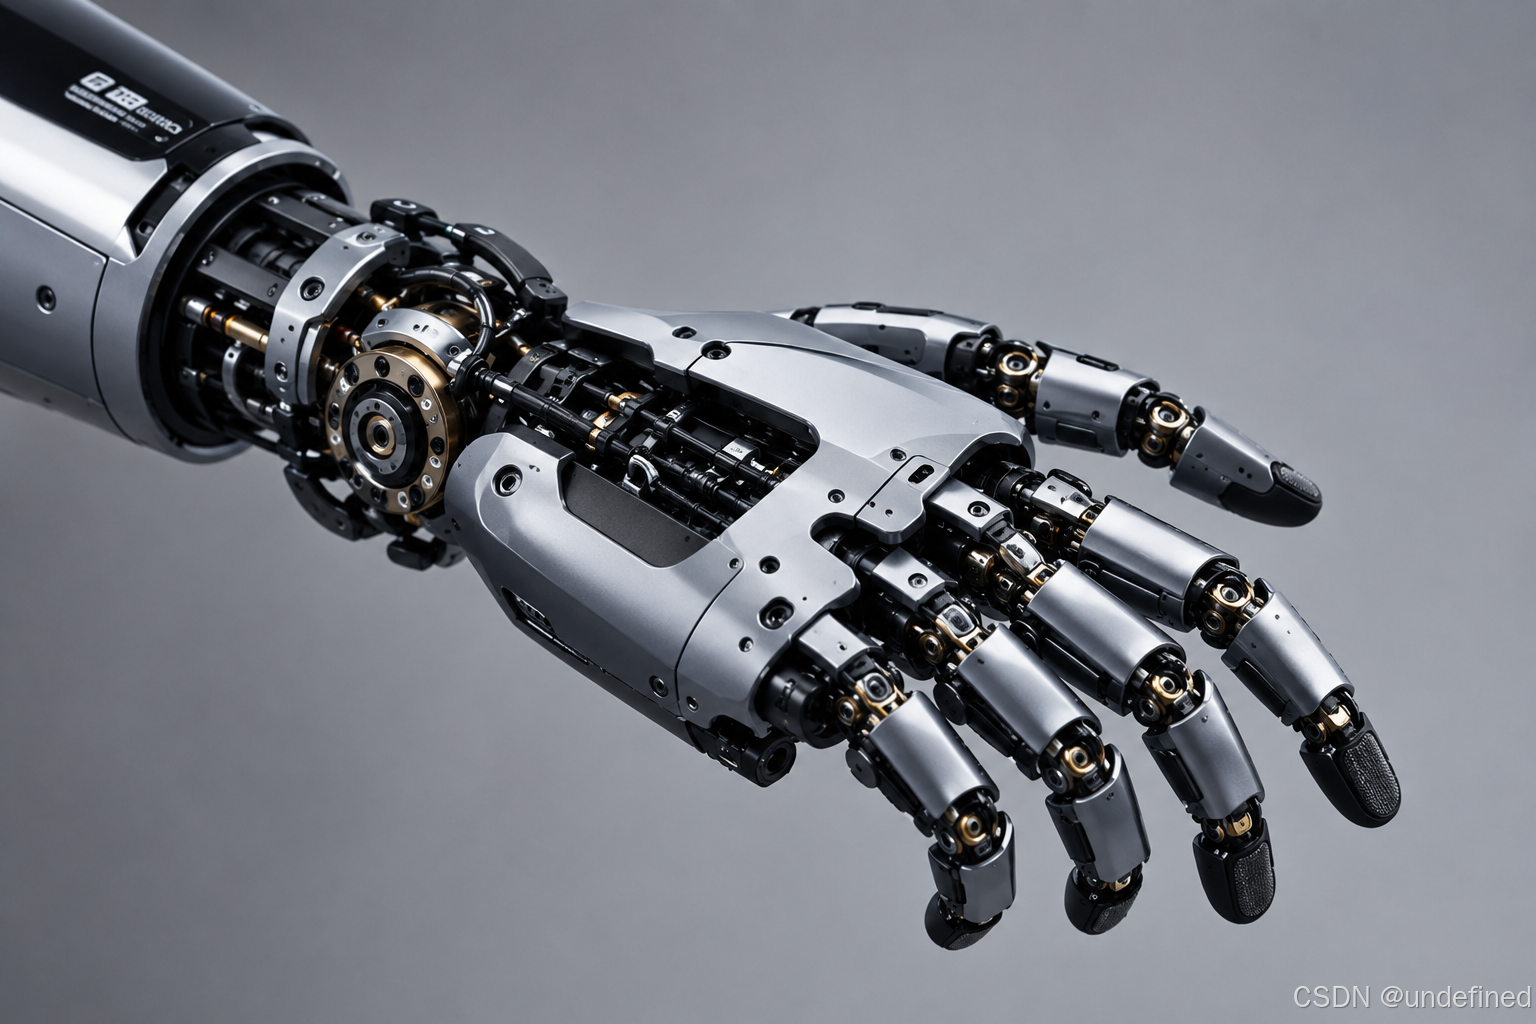
一个机器人抓手看起来只是完成“张开—闭合”,但进入实际设计后,需要同时考虑夹持力、运动行程、动作速度、末端尺寸、重量以及控制方式。尤其在人形机器人、协作机器人和小型自动化设备中,抓手空间往往非常有限,驱动机构本身的尺寸和质量会直接影响末端结构设计。
因此,舵机和微型线性伺服执行器并不是简单的替代关系,而是两种不同的运动驱动思路。
舵机本质上提供旋转运动,再通过连杆、齿轮、曲柄或丝杠转换成夹爪需要的直线运动;线性伺服执行器则将电机、减速机构、直线传动和控制部分进行集成,直接输出直线运动。机器人抓手应该采用哪一种,关键取决于机械结构和控制需求,而不是单纯比较电机参数。
一、先确定抓手真正需要什么
对于抓手而言,最基本的三个参数是夹持力、行程和速度。
夹持力决定工件能否稳定抓取,行程决定夹爪能够适应多大的工件范围,而速度则直接影响抓取节拍。
例如夹取一个质量为100 g的工件,如果夹爪与工件之间的摩擦系数为0.3,仅从静态平衡考虑,两侧夹爪产生的总法向力就需要达到约3.3 N。实际设计还需要考虑机器人加速度、工件表面状态以及安全系数,因此实际需求通常会高于这个理论值。e
这也是为什么不能直接用“执行器最大推力”判断抓手是否合适。执行器输出的力最终还要经过夹爪机构传递到工件上,连杆长度、夹角以及机械效率都会改变最终夹持力。
ISO 9283针对工业机器人位置精度、重复性和轨迹性能等指标规定了测试方法。对于抓手设计而言,同样应该从完整运动链评价性能,而不是只看执行器本身的定位精度。
二、舵机的问题不在于“不能做直线运动”
传统舵机用于机器人抓手已经非常普遍,其主要原因是结构成熟、控制简单,而且旋转输出很容易与齿轮、连杆等机械机构结合。
真正需要注意的是,舵机输出的是角位移和扭矩,而平行夹爪通常需要的是直线位移和夹持力。
因此,两者之间需要增加机械转换机构。
这会带来一个工程上的变量:舵机输出轴的扭矩并不会以固定比例转换成夹爪的直线力。随着夹爪位置变化,连杆之间的夹角也会发生变化,因此同一个舵机在不同位置可能对应不同的实际夹持力。
对于结构简单、成本敏感的抓手,这种机械转换并不是问题;但如果抓手尺寸较小,同时要求较高的重复性和力控制,机械机构本身就需要成为重点设计对象。
三、微型线性伺服执行器改变的是整个机械传动链
微型线性伺服执行器的思路不同:电机产生旋转运动后,通过内部减速和丝杆等机构转换成直线运动,最终由推杆直接输出。
这样做的意义并不只是“把电机做小”,而是将原本位于抓手外部的一部分运动转换机构集成到了执行器内部。
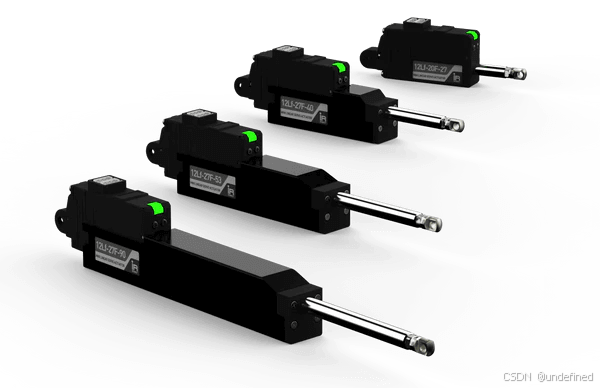
例如宏集IR Robot线性伺服执行器的12Lf系列,将驱动电路与微型执行机构结合,并提供位置、速度和电流控制能力,部分型号支持RS-485或TTL/PWM通信。公开资料显示,该系列覆盖不同的行程和负载规格,可用于机器人手指、夹爪等需要紧凑直线驱动的场景。
对于抓手设计人员来说,这种结构更接近“直接选一个直线动力单元”,再围绕推力和行程设计夹爪。
四、为什么末端执行器特别关注尺寸和重量?
机器人末端的一个特殊问题是:增加的质量会被放大到机器人关节的负载上。
假设一个抓手增加100 g质量,这100 g不仅影响机器人末端的静态负载,还会在加减速过程中形成额外惯性负载。距离末端关节越远,这种影响越明显。
因此,抓手驱动机构通常需要同时满足三个条件:
足够的输出能力、较小的体积,以及合理的质量。
公开资料显示,IR Robot部分微型线性执行器采用直径约17 mm的无铁芯电机,并提供不同长度和行程规格。12Lf系列部分型号的行程覆盖27~90 mm左右。
例如12Lf-55F-40公开参数中,额定负载为55 N,最大允许负载为110 N,空载最高速度约10.3 mm/s。
这些参数不能直接等同于某种抓手的实际性能,但可以帮助工程人员建立一个基本的尺寸、推力和速度量级。
五、抓手真正值得关注的另一个问题,是“接触之后怎么办”
抓手在没有接触工件时,主要进行位置控制;一旦夹爪接触工件,控制目标就发生了变化。
如果继续按照原来的位置指令运动,可能导致夹持力不断增加,最终造成工件变形、表面损伤或者执行机构过载。
因此,在电子元件、玻璃、食品、柔性包装等对夹持力敏感的场景中,接触状态检测和力控制的重要性往往不低于位置控制。
部分微型线性伺服执行器可以通过电机电流变化判断负载状态。IR Robot的部分12Lf型号支持电流反馈以及电流控制,可用于堵转力控制或接触状态判断。
不过这里需要区分“电流反馈”和“力传感器”。
电机电流可以反映执行器负载变化,但它并不能直接等同于夹爪实际作用在工件上的力。如果项目需要精确测量夹持力,仍需要结合力传感器、机械结构标定和控制算法进行完整设计。
六、典型场景:小型电子装配抓手
以一个桌面级电子装配机器人为例。
机器人需要抓取质量约10~100 g的电子元件,夹爪空间有限,同时要求动作重复性较高,并且需要判断工件是否已经被夹住。
如果采用传统舵机,通常需要在舵机外部设计安装座和机械传动机构,再通过角度控制实现夹爪开合。对于空间较大的抓手,这种设计比较容易实现;但当抓手进一步缩小时,舵机本体、连杆以及安装结构可能成为限制因素。
如果采用微型线性执行器,则可以直接根据所需的直线行程和推力选择执行单元,再设计夹爪导向和力传递结构。
这种情况下,真正需要验证的不只是“能不能夹住”,还包括执行器的工作频率、温升、机械间隙、反馈稳定性以及长期循环寿命。
例如每天执行20,000次抓取动作,按照每年300个工作日计算,一年就是约600万次动作。此时机械磨损和热管理的重要性会明显高于一次性的最大夹持力测试。
七、两种技术应该如何比较?
从工程角度看,可以把两种方案理解为不同的机械架构。
| 指标 | 舵机+机械机构 | 微型线性伺服执行器 |
| 输出形式 | 旋转 | 直线 |
| 机械转换 | 通常需要外部机构 | 集成于执行器内部 |
| 机构设计 | 适合连杆、齿轮等复杂结构 | 更适合直线推拉结构 |
| 末端空间 | 取决于舵机及机械结构 | 可围绕执行器尺寸进行紧凑设计 |
| 力控制 | 取决于舵机和控制系统 | 部分型号支持电流反馈/控制 |
| 位置反馈 | 取决于具体产品 | 部分产品集成 |
| 通信 | 取决于具体舵机 | 部分型号支持RS-485等 |
| 主要设计变量 | 扭矩、角度、机械传动比 | 推力、行程、速度、占空比 |
因此,如果抓手本身需要旋转输出,或者机构需要利用连杆和齿轮实现复杂运动,舵机仍然具有明确的适用范围。
如果抓手的核心需求是小尺寸直线运动,并希望将驱动、反馈和通信进一步集成,则微型线性伺服执行器值得进入选型范围。
八、不要忽略占空比:额定推力不等于持续推力
执行器选型中经常被忽略的是Duty Cycle(工作占空比)。
假设一个执行器最大允许负载为100 N,并不意味着它可以长期以100 N连续运行。高负载通常意味着更高的电机电流、温升以及机械传动负荷。
以IR Robot部分12Lf产品公开数据为例,不同负载条件对应不同的建议工作占空比,部分型号在额定负载下的建议占空比为50%,而在最大允许负载下则可能降低至20%。
因此,如果抓手每分钟动作30次,每次运行0.5秒,与连续施加负载30秒,是完全不同的热工况。
实际设计应该根据:
负载 × 动作时间 × 动作频率 × 停顿时间
评估执行器,而不能只比较最大推力。
九、从选型顺序来看,先确定运动,再确定执行器
机器人抓手的驱动选型可以按照一个比较简单的逻辑展开。
首先确定夹爪到底需要什么运动。如果核心动作是旋转,旋转执行器自然更直接;如果需要的是直线推拉,则应该优先从推力、行程和速度三个参数出发。
其次计算实际负载,而不是直接拿工件重量与额定推力比较。夹爪机构的力臂、摩擦、加速度以及安全系数都会影响最终需求。
然后再考虑控制方式。如果抓手只需要简单的开闭动作,位置控制可能已经足够;如果需要判断工件接触、控制夹持力或实现多个抓取动作,则需要进一步考察位置、速度和电流反馈。
最后才是尺寸、质量、通信接口以及安装方式。
宏集IR Robot线性伺服执行器可以作为微型直线驱动方案进行参数评估,重点考察其推力、行程、速度、控制模式、通信方式以及实际工作占空比是否与抓手需求匹配。
十、真正决定抓手性能的不是电机,而是完整运动链
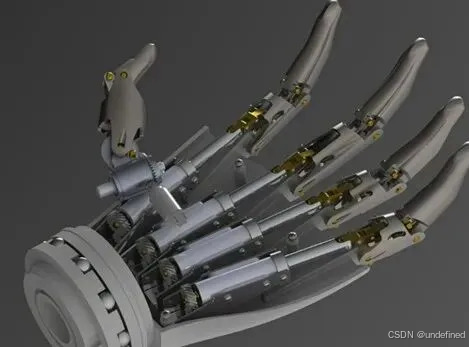
机器人抓手最终表现出来的夹持力、定位精度和重复性,并不由执行器单独决定。
它实际上取决于:
执行器 → 传动机构 → 夹爪结构 → 工件 → 控制算法
任何一个环节存在明显误差,最终性能都会受到影响。
例如,执行器具备较高的位置分辨率,但夹爪导轨存在较大的机械间隙,最终夹爪仍然无法获得相同水平的重复定位精度;执行器具有较大的推力,但夹爪力臂设计不合理,也可能无法产生足够的实际夹持力。
因此,“舵机还是微型线性伺服执行器”最终并不是一个单纯的产品选择问题,而是一个运动形式、机械结构和控制策略的匹配问题。
对于结构简单、需要旋转输出的抓手,舵机依然有较大的应用空间;对于空间受限、需要直线运动,并希望进一步集成位置和负载反馈的抓手,则可以将微型线性伺服执行器纳入设计评估。
机器人末端执行器正在向更小尺寸、更高集成度发展后,真正值得关注的问题也逐渐从“用什么电机”转向“如何把驱动、传感、通信和机械结构整合成一个完整的执行单元”。
FAQ
微型线性伺服执行器和舵机有什么区别?
舵机通常输出旋转运动,需要通过连杆、齿轮等机构转换为夹爪的直线运动;微型线性伺服执行器则直接输出直线位移。两者主要区别在运动形式和机械传动方式。
机器人抓手应该选择舵机还是线性执行器?
需要结合抓手结构、推力、行程、速度和安装空间判断。需要旋转运动或复杂连杆机构时可以考虑舵机;需要紧凑直线运动、位置控制或负载反馈时,可以评估微型线性伺服执行器。
微型线性伺服执行器可以控制夹持力吗?
部分产品可以利用电机电流反馈实现一定程度的负载或堵转力控制,也可以根据电流变化判断执行器是否接触工件。但电流反馈并不等同于独立力传感器,精确力控仍需要进一步标定。
线性执行器推力越大越好吗?
不是。执行器需要同时满足推力、行程、速度、工作占空比和热负荷要求。最大推力只能说明短时间内的输出能力,不能直接作为连续工作能力的判断依据。
微型线性执行器适合人形机器人手指吗?
如果手指机构需要较小体积的直线推拉驱动,微型线性执行器可以作为候选方案。实际设计还需要综合考虑执行器质量、行程、推力、速度、通信、关节结构、寿命以及持续工作时的温升。
机器人抓手选型最应该关注哪些参数?
至少需要关注夹持力、有效行程、动作速度、重复定位能力、执行器尺寸和质量、反馈方式、通信接口以及工作占空比。对于高频抓取,还需要进一步验证寿命、温升和机械间隙。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 5
 0
- 0


 已为社区贡献3条内容

所有评论(0)