从秀场到产线:WRC2026 具身智能11大场景与技术全景
**核心判断:**2026世界机器人大会(WRC)标志着具身智能从"秀场炫技"全面转向"真干活"的产品化落地阶段。工业搬运拆码垛、零售拣选、餐饮服务等场景已进入小批量商用验证;具身大模型、灵巧手、数据采集三大底层技术成为竞争焦点;但长程复杂任务、非结构化环境泛化、成本控制仍是规模化落地的核心瓶颈。
2026世界机器人大会(World Robot Conference, WRC)于2026年8月19日至23日在北京亦创国际会展中心举行,主题为**“人机共生、产需共融”**。本届大会首发新品超过150件,发布具身世界模型、绳驱灵巧手、柔性触觉数采设备等44项新技术、新方案。北京、上海、浙江、湖北、广东、四川、吉林等七地的人形机器人创新中心首次同台竞技,集中入驻"智创馆"。
大会同期举办2026世界人形机器人运动会,来自六大洲、16个国家的666支队伍、2056台机器人同台竞技,项目涵盖自由搏击、自由体操、400米障碍等。值得关注的是,宇树科技在大会开幕当天于科创板挂牌上市,开盘报1100元/股,较发行价暴涨629.44%,创下2026年新股首日开盘涨幅最高纪录,成为具身智能产业资本化的标志性事件。
从现场观察来看,本届大会呈现出三个显著转变:一是演示内容从跳舞、翻跟头的运动炫技转向搬箱、分拣、制作咖啡等真实作业任务;二是厂商关注点从本体参数比拼转向系统能力(研发、供应链、场景工程、售后服务)的综合较量;三是落地场景从单一Demo走向产线级、门店级的闭环方案验证。
基于现场实拍素材与公开报道,本届WRC展示的具身智能应用可归纳为十一大典型场景。各场景的展商参与度与技术成熟度存在明显差异:工业搬运与拆码垛场景参与厂商最多、成熟度最高;长程复杂任务虽受关注但实际完成率仍有提升空间。
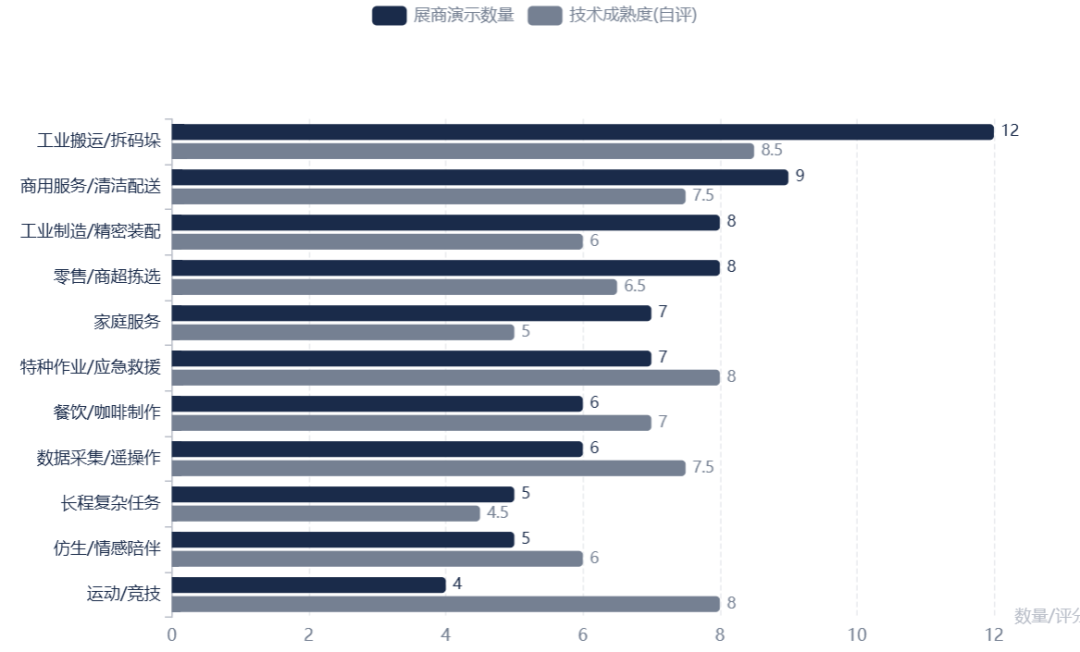
来源:(数字仅供参考,覆盖不全)现场观察与公开报道整理|2026年8月|技术成熟度为基于现场演示完成度的综合自评(满分10分)
3.1 工业搬运与拆码垛
工业搬运与拆码垛是本届WRC中参与厂商最多、演示最成熟的场景,也是具身智能最接近规模化商用的领域。乐聚智能、鹿明机器人、优必选、银河通用、自变量科技等厂商均展示了相关方案。
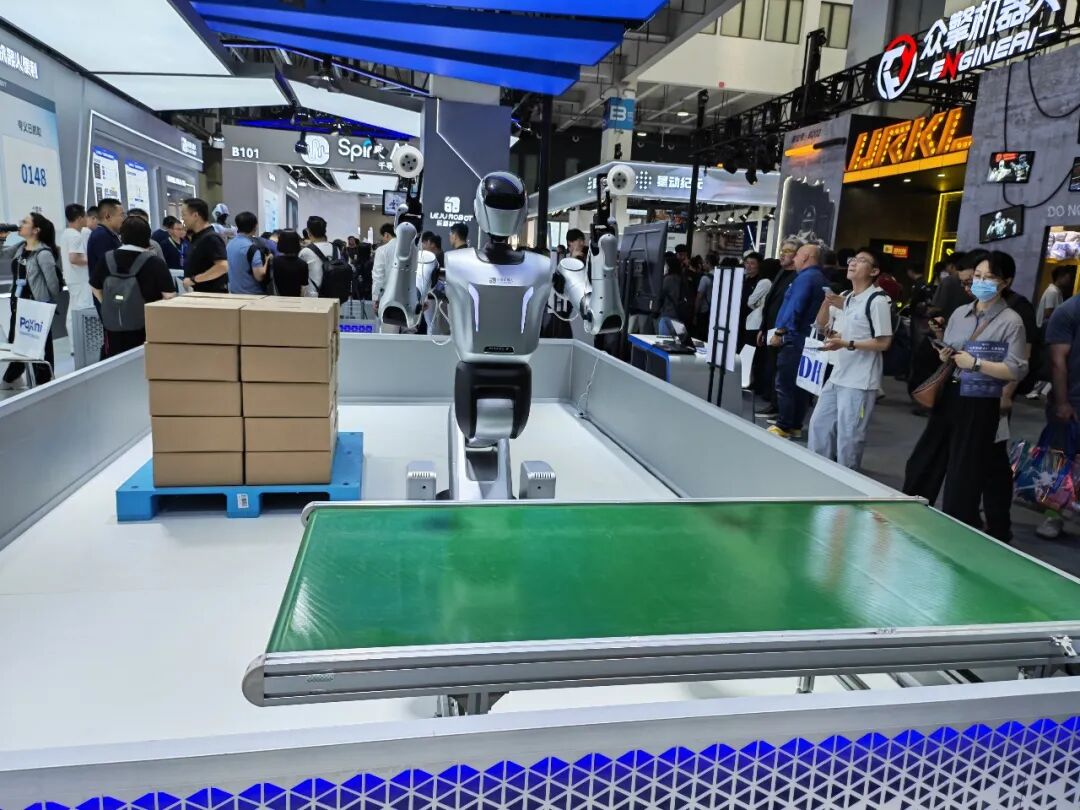
乐聚智能展示了轮式人形机器人在传送带与托盘之间的纸箱搬运作业,机器人能够自主识别箱体位置、规划抓取路径并完成码放。优必选则将客户真实产线1:1搬到现场,展示了Cruzr Y1轮式人形机器人在料箱拆码垛和纸箱拆码垛中的连续作业能力,强调"真机全程干活取代Demo演示"。银河通用和星海图也展示了拆码垛方案,其中星海图号称能泛化到万级SKU,但现场抓取出现过多次失误。
**鹿明机器人(Lumos Robotics)**展示了第二代重载轮臂式具身智能机器人 MOS2 的料箱搬运全流程演示。MOS2 身高约1.65米,占地仅0.5平方米,通行通道需求0.8米,双臂负载达50kg,支持末端工装快速切换,搭载腕部双六维力传感器。现场循环演示料箱识别—抓取—搬运—放置连续作业,并同步展示随机骰子识别抓取、柔性质检等工业操作能力。MOS系列已在三菱电机工厂实现部署,覆盖工厂9成物料转运场景。
瑞为技术的机场行李搬运机器人采用VTFLA技术架构,融合视觉(Vision)、触觉(Tactile)、力觉(Force)、语言(Language)、动作(Action)五模态统一协同,解决了行李形状不规则、重量差异大时的抓取力度与姿态控制问题。
3.2 零售与商超拣选
零售场景聚焦于货架商品识别、抓取与分拣,核心挑战在于SKU种类繁多、包装形态各异、货架空间紧凑。
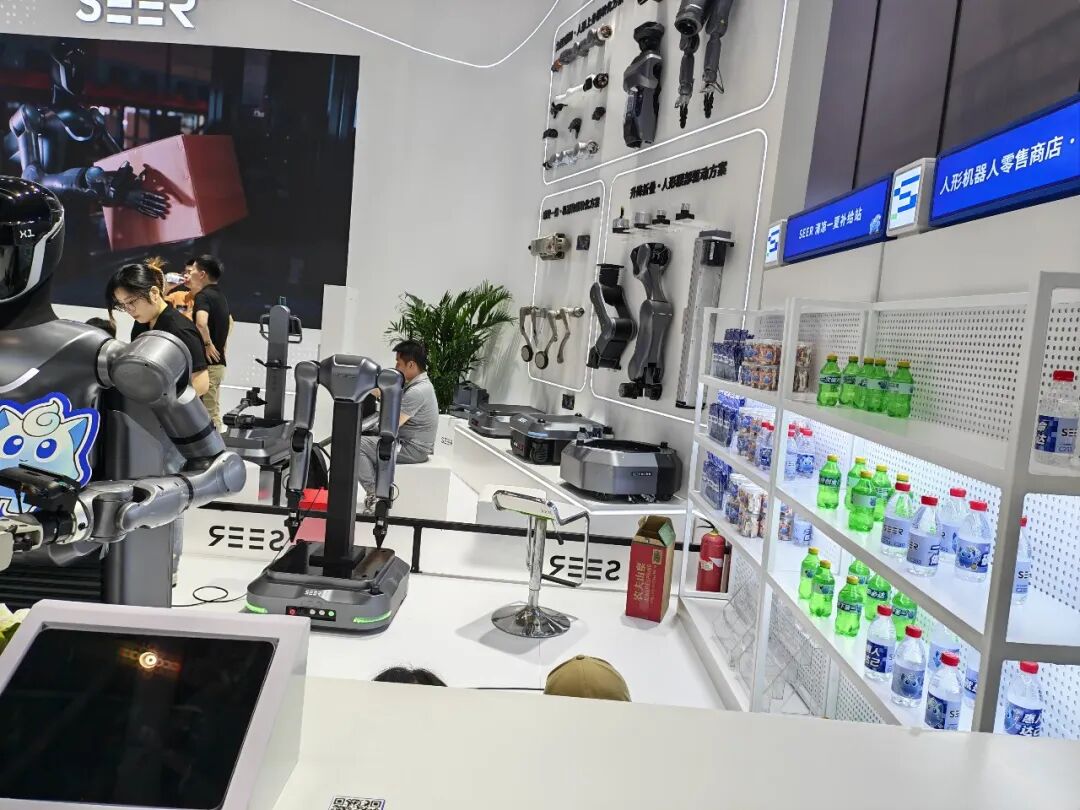
**SEER(仙工智能)**搭建了完整的"人形机器人零售商店"场景,展示从货架补货、商品拣选到收银的全流程,并同步展示了其一体化关节、升降折叠人形腰部等核心部件方案。星海图打造了支持在线下单、全自动闭环履约的机器人前置仓,在京东物流前置仓完成万级SKU无编程自主拣选,作业速度较传统人工示教方式提升30%以上。RoboScience机器科学展示了零售商超端到端作业能力,观众可语音操控搭载Visics具身大模型的灵巧手抓取任意物品。
值得注意的是,有行业观察指出今年零售场景的演示相比2025年似乎有所"退步"——去年货架商品摆放更紧密、非标特征更明显,而今年部分演示的货架布置相对规整,实际泛化能力仍需在真实门店中验证。
3.3 家庭服务
家庭服务场景涵盖客厅整理、衣物折叠、厨房操作等任务,是具身智能面向C端消费市场的核心方向,但也是环境非结构化程度最高、任务复杂度最大的场景之一。
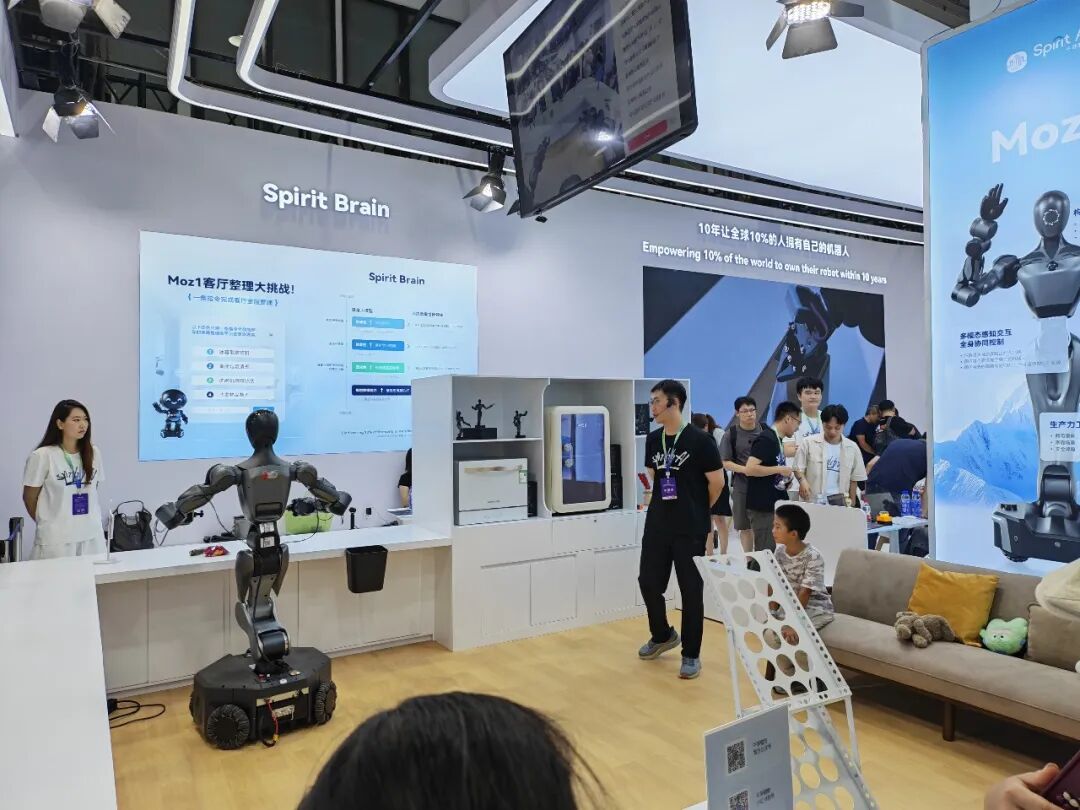
**千寻智能(Spirit AI)**展示了Moz1轮式人形机器人的"客厅整理大挑战",一条指令即可完成冰箱取放饮料、桌面垃圾清理、衣物收纳、沙发物品整理等全屋整理任务。其技术架构强调多模态感知交互与全身协同控制,愿景是"10年让全球10%的人拥有自己的机器人"。
星海图展示了叠衣服操作,银河通用也进行了叠衣服演示,反映出柔性物体操作仍是当前技术难点。家庭场景还包括披萨制作、果汁榨取等厨房任务,对双臂协同、工具使用和多步骤规划提出了较高要求。
3.4 餐饮与咖啡制作
餐饮服务是商业化进展较快的场景之一,机器人咖啡亭已在部分城市实现规模化部署。
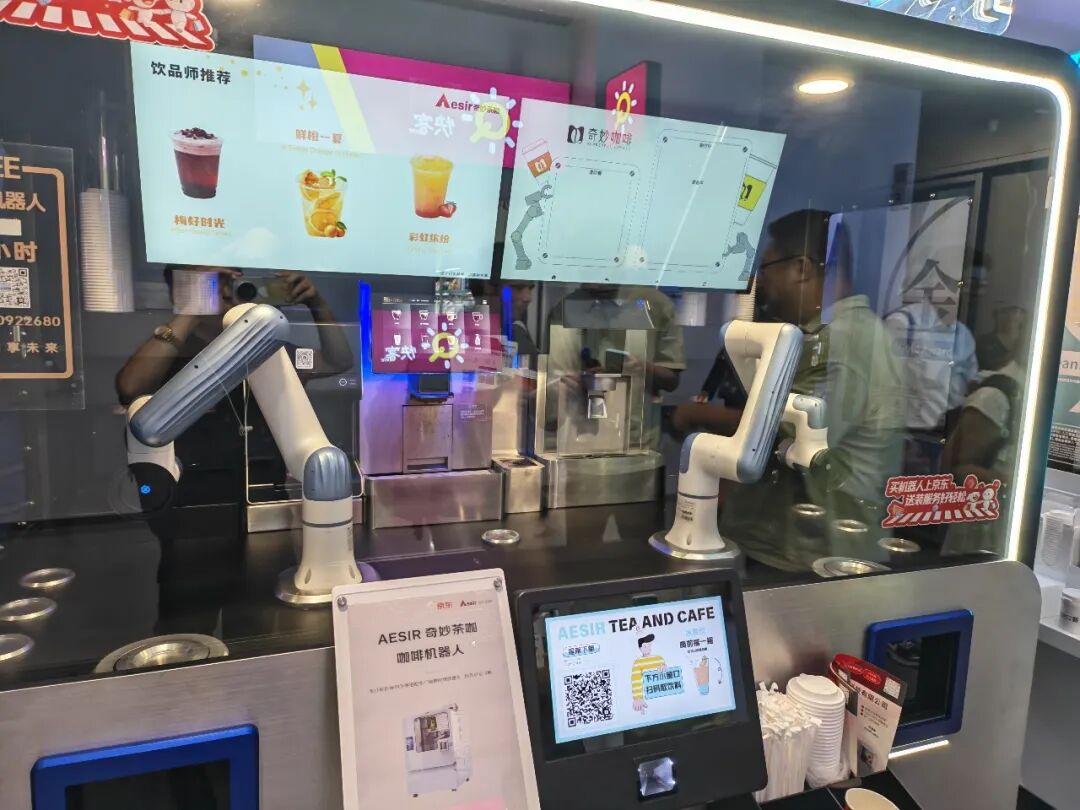
AESIR奇妙茶咖(京东与奇异鸟联名)展示了双臂协作咖啡机器人,可完成点单、研磨、萃取、加奶、出杯全流程,支持冰果茶、咖啡等多种饮品。无界动力与韩国KG集团旗下咖啡品牌HOLLYS合作展示咖啡制作方案。橡鹿机器人发布"现炒方舟"微型无人后厨解决方案,从净菜保鲜储存、烹饪、供碗出餐、油烟处理到设备自清洁全流程无人化闭环,支持中式爆炒、西式意面、炒饭等品类,标志着AI从"执行菜谱"走向"理解烹饪"。
3.5 长程复杂任务
长程任务(Long-horizon Task)是衡量具身智能规划能力的核心标尺,要求机器人在多步骤、多物体、多约束条件下保持任务连贯性和错误恢复能力。
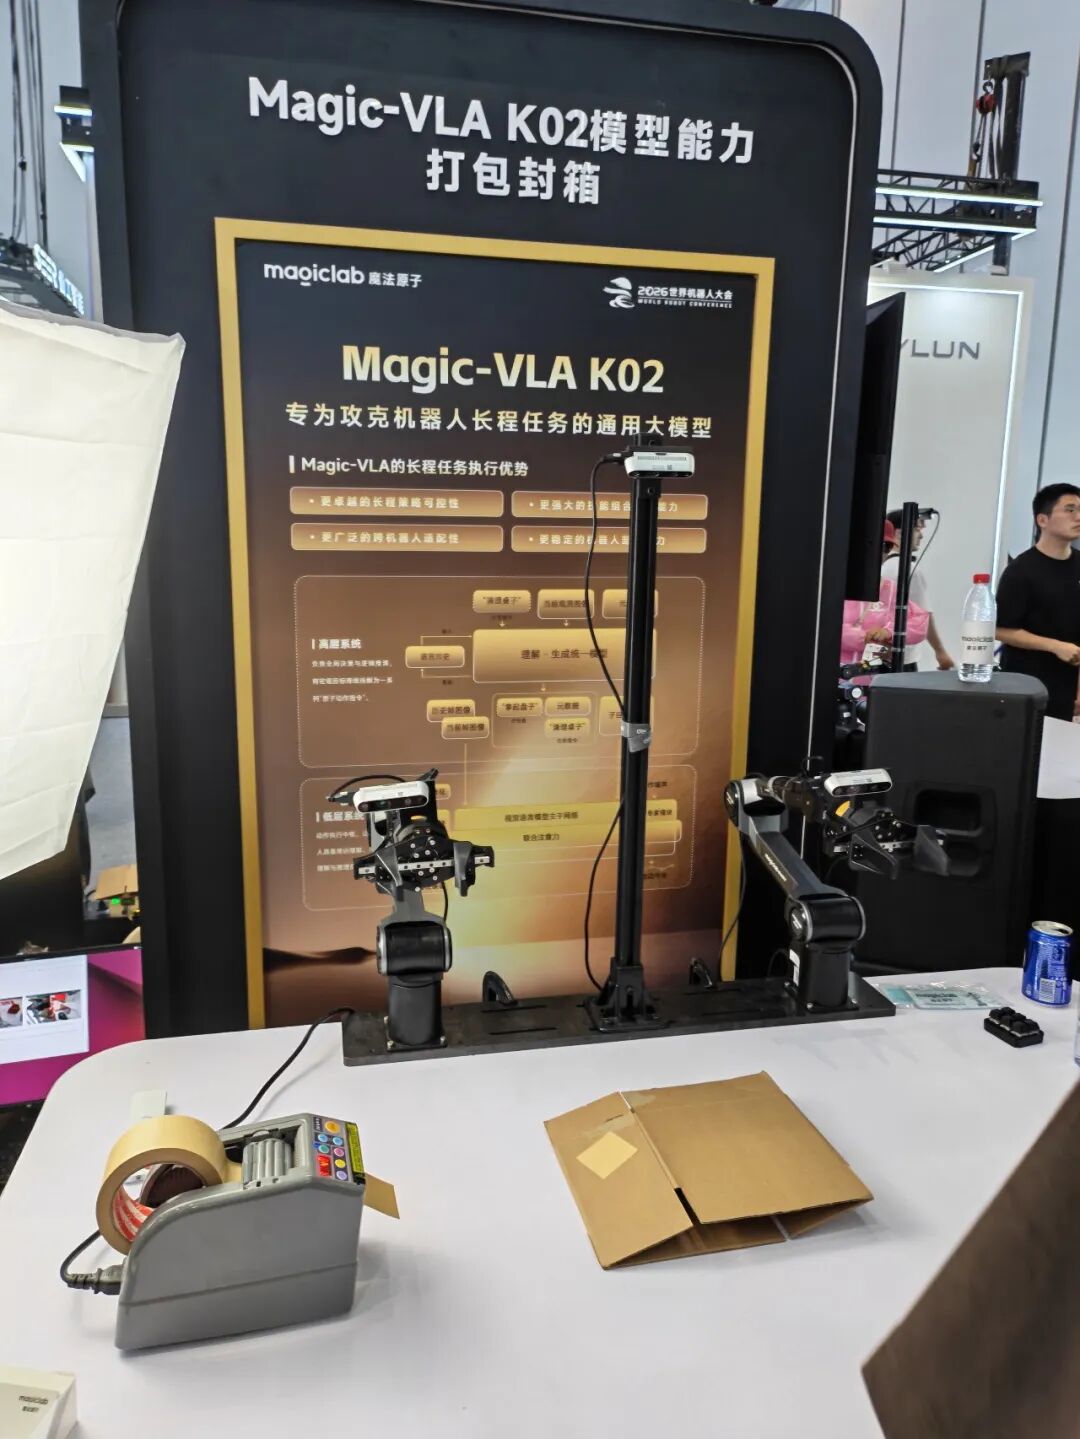
**魔法原子(MagicLab)**发布了专为攻克机器人长程任务的通用大模型Magic-VLA K02,现场演示打包封箱任务,展示了更卓越的长程策略可控性、更强的技能组合能力、更广泛的跨机器人适配性和更稳定的机器人首能力。其技术架构分为高层系统(全局决策与逻辑推演)和低层系统(动作执行控制),通过视觉-语言-动作统一模型实现任务分解与执行。
无界动力展示了折纸盒、插线等长程操作;自变量科技展示了拆风扇任务;此外还有做三明治等多步骤烹饪任务。长程任务的普遍挑战在于:步骤越多,累积误差越大,中间任一环节失败都可能导致整体任务中断,当前方案在错误检测与自主恢复方面仍有明显不足。
3.6 数据采集与遥操作
数据是具身智能的"燃料"。本届大会上,数据采集设备与遥操作方案成为一大技术热点,多家厂商推出了从第一视角采集到全身动捕的完整数采方案。
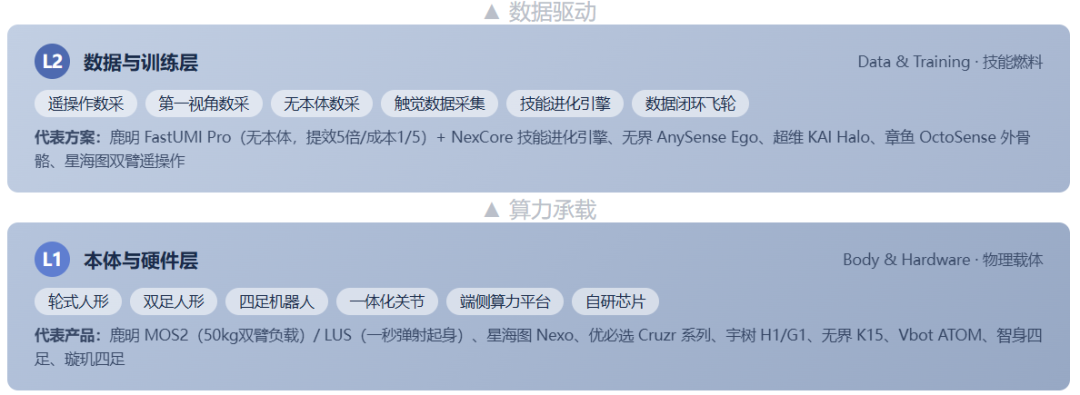
**星海图(GALAXEA)**展示了双臂遥操作系统,操作员可通过遥操作设备远程控制机器人完成精细操作,采集的数据用于模型训练。无界动力发布AnySense Ego多模态第一视角采集终端,可实现厘米级姿态感知与环境重建。超维动力发布KAI Halo全身第一视角数采设备,多相机视觉融合IMU,通过无本体预训练降低数据采集成本。章鱼动力发布OctoSense具身数据采集方案,搭配外骨骼数采手套,将人类手部运动与触觉数据直接映射到灵巧手。
行业普遍认识到,真实场景数据(尤其是工厂、物流仓等封闭场景)难以通过开源或购买获得,数据采集能力正在成为具身智能公司的核心竞争力之一。
3.7 运动与竞技
运动能力是人形机器人基础技术的综合展示。本届大会的运动场景包括乒乓球对打、骑行、行走、机器人乐队、弹琴等。
宇树科技联合无论科技展出ANNIE机械歌姬,将仿生面部与人形运动底盘结合完成演唱表演,并设置了格斗展台。乒乓球方面,宇树和极佳(Extreme Robotics)分别展示了乒乓球对打机器人,场馆顶部架设了密集的动捕相机阵列用于高精度轨迹追踪。灵心巧手的"灵心乐府"机器人乐队自主演奏,两台钢琴机器人搭载Linker Hand高性能灵巧手与自研机械臂。运动场景的成熟度较高,但更多体现本体控制能力,与真实作业场景的直接关联有限。
3.8 仿生与情感陪伴
仿生人形机器人聚焦于外观拟真、情感交互和社交陪伴,是具身智能面向消费端的另一条路径。
大象安泰展示了身着苗族服饰的高仿真人形机器人,站在移动底盘上可完成手臂伸展等动作,外观仿真度极高。优必选6月底发布的超仿生人形机器人品牌"优世界"U1系列定价11.98万元至99万元,全渠道订单已突破1.3万台,兼顾硅胶躯体与情感大模型交互,将于9月16日启动首批交付。松延动力带来春晚同款技术的小月、小辰仿生头,基础款头部模块定价9.9万元,支持软件切换多套妆造人设。
3.9 工业制造与精密装配
工业制造场景聚焦于产线上的精密操作,包括上下料、焊接、装配、插接等任务,是具身智能从物流搬运向制造环节渗透的关键领域。与搬运拆码垛相比,精密装配对定位精度、力控能力和多机协同要求更高。
优必选展示了全尺寸通用轮式人形机器人 Cruzr S2 在汽车钣金件上下料场景中的双机协同作业:一台机器人从货架抓取超过1米的大尺寸钣金件,移动到机台并精准放置于工装治具,完成定位孔与定位销的高精度对齐;另一台负责下料和转运,实现取料—上料—下料连续作业。Cruzr Y1 还展示了机加件上下料、物流小件分拣等柔性作业。
光象科技演示了行业首次单台具身智能机器人双工位自主循环作业:Phi-Bot X1 在焊接上料工位的料架上用右手夹爪抓取工件,移动至滑台进行双孔对准放置,对准精度达毫米级、姿态精度控制在0.3°以内,随后与滑台协同完成工件流转。
中联重科展示了人形机器人后视镜预装配、线束处理等汽车制造工序,其双足人形 Z01 和轮式人形 Z03 分别配置于不同制造任务。乐聚智能将1:1真实产线搬到展台,展示零件拣选等操作。千寻智能 Moz1 已进入宁德时代产线执行精密插接任务。行业数据显示,近10家主流车企(包括比亚迪、上汽等)已在产线上测试具身智能系统,用于物料搬运和零件上下料。
3.10 特种作业与应急救援
特种作业是四足机器人商业化落地最成熟的领域之一,核心价值在于替代人类进入高温、有毒、爆炸风险等危险环境执行任务。本届大会上,电力巡检、应急消防和安防巡逻成为四足机器人的三大主力场景。
电力巡检方面,璇玑动力 Hypertron-SW01 中型智慧四足机器人实现全场景自主巡检,可精准读取表计数值与设备外观缺陷,红外热成像实时监测温升异常,声纹相机捕捉异常放电声。智身科技作为电力巡检四足机器狗行业标准制定参与方之一,累计交付上百个电力巡检项目,覆盖变电站、储能站、光伏站、发电厂升压站等,并拓展至矿山、林草、农业、水务、铁路等巡检场景。云深处打造了覆盖发、输、变、配、用的全场景智慧巡检体系。
应急消防方面,璇玑动力 Hypertron-T01 重载型四足机器人可背负80公斤负载深入火场,承担物资运输与远程灭火任务;SW01 则负责前置侦察,搭载双光云台穿透浓烟识别火源与被困人员,携带自组网模块在三断(断电、断网、断路)场景下搭建通信链路。普渡科技 D5 四足机器人可搭载水炮、脉冲灭火枪和惰性气体系统,替代人员进入石化厂区、物流园区等高风险区域执行灭火。国地中心发布的灵龙 L2.0 消防人形机器人首次公开动态演示,可自主找到燃气阀门并关闭、切断电气开关、识别危险标识、取灭火器对准火源,全程无遥控操作。
安防巡逻方面,多家厂商展示了7×24小时全天候自主巡逻能力,搭建人机协同立体安防体系。四足机器人在特种作业领域的落地逻辑清晰——任务边界明确、ROI可计算、人类替代意愿强,是当前机器人商业化最务实的赛道之一。
3.11 商用服务与清洁配送
商用服务场景覆盖清洁、配送、导览、零售等面向公共空间的服务任务,是机器人规模化部署量最大的领域,也是具身智能技术从工业向消费端渗透的过渡带。
清洁机器人是商业机器人领域增长最快的细分品类。明略科技联合海康机器人展示了为商用服务机器人装上AI大脑的方案,使清洁机器人在开放、非结构化环境中具备自主完成完整任务链路的能力,解决软硬件协同和长线程任务执行的行业痛点。海康机器人同时展示了工业物流、商业服务、智能巡逻三大场景解决方案。
园区配送方面,穿山甲机器人展示了搭载自主乘梯模块的跨楼层无人配送方案,可广泛应用于医院物资转运、社区配送、写字楼文件递送,构建室内一体化无人配送闭环。蚂蚁灵波科技展示了通用具身大脑在智慧药房、工业上下料、仓储分拣等场景中的应用,其大脑可搭载于不同本体(如乐聚机器人)完成快递分拣等任务。
导览与交互方面,优必选商用服务人形机器人 Walker C1 担任展台导览,展示自然语言交互与环境引导能力。商用服务场景的特点是部署环境相对结构化、任务重复性高,但对人机交互安全性和连续作业稳定性要求严苛,当前以轮式底盘+单臂/双臂的半人形形态为主,全人形在该场景的渗透仍需成本进一步下降。
4. 核心技术维度分析
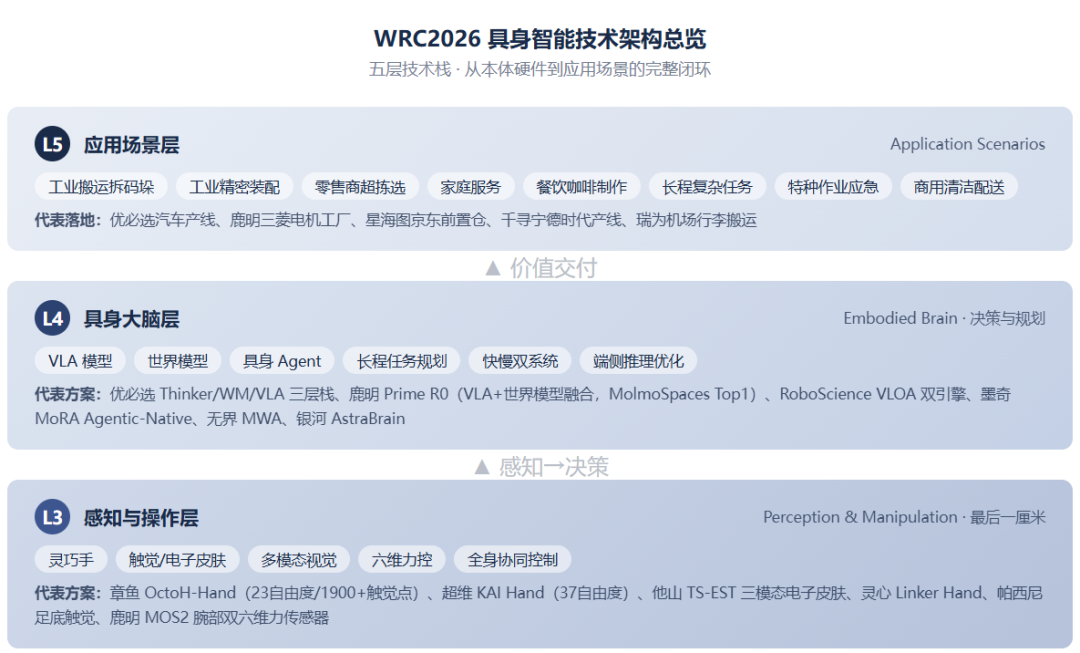
4.1 具身大模型与世界模型
具身大模型是本届大会的技术核心,多家厂商发布了各自的大模型方案:
-
章鱼动力 SYNWorld:具身原生世界基础模型,对应机器人的"大脑",与灵巧手和数采方案构成"脑-手-数据"完整技术体系。
-
无界动力 MWA™:具身通用大脑,搭配K15机器人本体、Anyverse ADA 7自由度类人手臂和Anyverse ASC中央计算平台。
-
RoboScience Visics:通用具身大模型,支持云端开放式跨本体操作,实现灵巧手抓取任意物品。
-
魔法原子 Magic-VLA K02:专注长程任务的视觉-语言-动作统一大模型。
-
明略科技:为商用服务机器人提供"AI大脑",使其在开放非结构化环境中自主完成完整任务链路。
-
银河通用 AstraBrain(银河星脑):自研具身大模型,同一套通用模型可驱动双足(Galbot ET1)、轮式(G1)和重载(S1)等不同形态机器人,完成任务理解、行动规划与执行。发布全球首款具备自主学习能力的智能体人形机器人 Galbot ET1(银河星仔),搭载 AstraBrain-Agent 智能体模型;AstraBrain-WBC通用小脑基模依托全球规模领先的人类运动语料库训练,推动认知智能与运动智能协同落地。
-
自变量科技 WALL-B:世界统一模型,将视觉、语言、触觉、动作和物理预测融进同一个神经网络,避免多模态模块间传话带来的信息损失与误差积累;使机器人理解重力、摩擦力等物理规律,实现实时预测与应对。在物流供包分拣、拆风扇、家庭操作等场景验证模型泛化能力。
-
千寻智能(Spirit AI)Spirit v1.6:走VLA+世界模型融合路线,Spirit 基座模型赋予机器人拆解长程任务、自主生成任务计划的能力。Moz1客厅整理长程任务效率30天内提升超15%,已进入宁德时代产线执行精密插接任务;Moz2 商用服务机器人升级自然语音交互,支持模糊指令的意图理解与任务编排。
-
极佳视界(GigaAI)GigaBrain:国内首个利用世界模型生成数据实现真机泛化的 VLA 基础模型,以世界模型为核心驱动,围绕基模-本体-场景三位一体布局。GigaBrain-PingPong 乒乓球竞技系统完成134次连续击球,以高速对抗验证大脑决策—小脑执行—本体控制完整具身闭环;配套 Maker L01 双足人形机器人(31关节,最高速度4m/s,千赫兹级全身控制)。
-
鹿明机器人 Prime R0:产业具身大脑,走 VLA+世界模型深度融合路线,将世界模型的预判能力直接融入 VLA 决策框架,让语义理解、行为执行和态势预判形成闭环(而非把世界模型当外挂)。仅2.8亿参数,在全球权威零样本具身智能评测基准 MolmoSpaces 中拿下包含单臂精细操作与双臂协同操作在内的全任务谱系综合成功率 Top1,击败 NVIDIA Cosmos 16B。轻量化架构,普通消费级显卡即可流畅运行,毫秒级响应适配连续工业生产。
4.1.1 VLA 与世界模型的融合路线分化
本届大会的一个核心技术趋势是 VLA(视觉-语言-动作)模型与世界模型从各自独立走向深度融合,但各家的融合架构出现明显分化。单一 VLA 模型能看场景、懂指令、出动作,在短程封闭场景够用,但缺乏对环境全貌和因果关系的理解,任务一长误差越滚越大、换个陌生环境就失败;世界模型则补上先想再做的推演能力。
优必选形成了最完整的三层技术栈:基座大模型 Thinker(最大版本100B参数,负责第一视角场景认知与任务规划)→ 具身世界模型 Thinker-WM(采用 Diffusion Transformer 与 Flow Matching 进行动作预测,长程任务能力登顶 Libero 评测基准榜首)→ Thinker-VLA 执行层(将理解落到物理动作)。三层共同构成感知—推理—行动链路。
RoboScience创新性采用 **VLOA(Vision-Language-Object-Action)**架构,以物体为中心打通感知到控制的完整链路,内部由双引擎驱动:具身世界模型负责理解物理世界并预演物体的3D动态轨迹,通用操作模型将预演轨迹精准转化为不同本体的底层控制信号,是行业首个公开展示世界模型实时可视化推理的方案。
星源智发布 JEPA-WAM世界模型,首创 Shared Predictor(共享预测器)双任务协同架构,由同一预测器同时承担潜状态时序预测与连续动作生成,将环境动态变化的监督信号直接反向优化动作生成网络,让策略主动适配环境动态。维他动力的 Vbot-WorldModel则像棋手落子前推演,在行动之前预测、比较不同动作的后果,先在脑内筛掉坏棋再到现实中出手,已使用超77万条真实导航片段、3000多小时视频和约5000公里轨迹训练。
4.1.2 具身 Agent 与长程任务规划
长程任务(Long-horizon Task)是具身智能从短程反应走向持续作业的核心门槛,本届大会上具身 Agent(Embodied Agent)成为新的技术焦点。
墨奇智能(前华为智驾AI一号位黄青虬创办)发布自研具身智能模型架构 MoRA(MORPHI Reasoning & Autonomy),系统性提出 Agentic-Native 技术路线——让 Agent 能力原生存在于策略模型中,而非外挂在 VLA 之上,从而实现更好的长时序任务执行。现场演示机器人连续15分钟完成收纳、补货、叠衣服等多步骤家务。
无界动力 MWA具身通用大脑验证了面向业务目标的长程任务规划能力:深度解析服务意图,将宏观目标拆解为连续子任务;面对任务变更或环境干扰时,具备任务级纠错与动态重排能力。千寻智能 Spirit v1.6在客厅整理任务中,仅接收一句自然语言指令即自主拆解多端子任务、规划全流程动线,并实时应对物品移位、环境干扰、动作偏差等意外,30天内长程任务综合效率提升超15%。银河通用则强调在连续扰动下始终保持任务闭环,并在路径中断时进行实时规划。
4.1.3 快慢双系统与大小脑分层架构
2026年上半年,具身智能行业出现明显的架构收敛趋势——从端到端单模型走向高层语义理解+中层规划推理+底层物理控制的层次化统一架构,多家厂商采用大脑+小脑的快慢双系统设计。
银河通用的 AstraBrain 体系中,AstraBrain-Agent 作为智能体大脑负责理解、决策与自主学习,AstraBrain-WBC 通用小脑基模依托全球规模领先的人类运动语料库训练,负责全身运动控制,解决认知跑得快、身体跟不上的割裂问题。极佳视界同样采用大脑决策—小脑执行—本体控制三层闭环,在乒乓球高速对抗中验证毫秒级协同。
行业层面,智元采用快慢系统+世界模型架构,北京人形创新中心慧思开物采用VLM大脑+运控小脑,宇泛采用异构双脑,Physical Intelligence采用VLA叠加世界模型。智身科技则规划了四阶段技术路线:2025年聚焦运动智能(小脑)→2026年空间智能爆发(能理解空间)→2026-2027年交互智能(大脑小脑高效协同)→2027年后群体智能(多机协作)。
4.1.4 端侧推理与算力优化
随着机器人从展台走向产线和家庭,模型的端侧部署能力成为落地关键。优必选 Thinker-VLA在工业场景中实现推理效率提升176%,存储用量降低60%,端侧全功能模块 GPU 显存需求从64GB优化至32GB,并从 x86 平台迁移到低功耗 ARM 板。公司正与沐曦股份合作自研端侧专用芯片,通过软硬件协同设计对核心算法进行硬件级加速。端侧推理的突破意味着机器人可以脱离云端依赖,在网络不稳定或数据敏感场景中独立完成感知—决策—控制全链路,是规模化商用的必要前提。
行业判断认为,具身智能正处于"ChatGPT时刻"的前夜,竞争焦点正从单模型能力转向"模型+数据+本体+场景工程"的系统能力。
4.2灵巧手与触觉感知
灵巧手被视为人形机器人"最后一厘米"的核心部件,决定了机器人从"会移动"到"会操作"的跨越。本届大会灵巧手技术取得显著进展:
|
厂商
|
产品
|
核心参数
|
技术特点
|
| — | — | — | — |
|
章鱼动力
|
OctoH-Hand
|
23个主动自由度,1900+触觉传感单元
|
腱绳+小臂电机直驱混合驱动,数采孪生闭环,可完成夹花生、拧瓶盖
|
|
超维动力
|
KAI Hand
|
37个自由度
|
缓冲抗碰撞、耐高温、模块化可维修
|
|
灵心巧手
|
Linker Hand
|
高性能灵巧手
|
搭载于钢琴机器人,实现"灵巧手组装灵巧手"的自复制案例
|
|
他山科技
|
TS-EST电子皮肤
|
力分辨率0.01N,温度分辨率0.1°C,接近觉>1cm
|
触觉+温度+接近觉三模态,可全身覆盖部署,接触前完成安全预判
|
|
帕西尼
|
足底触觉感知
|
全球首发
|
足底触觉感知技术突破,提升行走稳定性与地形适应能力
|
来源:各厂商WRC2026现场发布信息与公开报道|2026年8月
4.3 数据采集与训练体系
数据采集方案从单一遥操作向多模态、第一视角、无本体预训练方向演进:
-
第一视角采集:无界动力AnySense Ego、超维动力KAI Halo均采用头戴式多相机+IMU方案,实现厘米级姿态感知与环境重建。
-
触觉数据采集:章鱼动力外骨骼数采手套可同步采集人类手部运动与触觉数据,直接映射到灵巧手。
-
遥操作数采:星海图、自变量等展示双臂遥操作系统,用于采集真实操作数据。
-
数据闭环:行业开始构建"采集-训练-部署-再采集"的数据飞轮,但封闭场景数据共享仍是行业痛点。
-
无本体数采与技能进化引擎:鹿明机器人绕开主流遥操作路线,自研 FastUMI Pro 无本体数据采集系统,将单条数据采集时间从50秒缩短至10秒,提效5倍、成本降至1/5,目标2026年建成100万小时真机数据产能。同期发布 Lumos NexCore 机器人技能进化引擎,打通任务定义、数据接入、模型训练、技能评测、部署运行、持续学习全链路,将机器人新技能开发周期从数周压缩至数天,构建技能生产—真机执行—数据反哺的产业具身闭环。
4.4 运动控制与本体设计
本体设计呈现出双足、轮式、轮足混合等多路线并行的格局:
-
轮式人形成为商用落地主流选择:星海图Nexo(30自由度,双臂20kg负载)、优必选Cruzr Y1、无界动力K15、Vbot ATOM(1.6米,31自由度)、鹿明MOS2 等均采用轮式底盘,在保证操作能力的同时提升移动效率和稳定性。
-
双足人形仍以技术展示为主:中联重科Z01、天工Omni(1.35米,39kg,可爬梅花桩和楼梯)等。
-
四足机器人:宇树、中联重科D15/D40等,侧重巡检和复杂地形通行。
-
核心部件:SEER展示一体化关节、升降折叠腰部方案;智身科技展示从核心关节到整机的全栈技术。
5. 主要厂商布局对比
|
厂商
|
核心产品/方案
|
重点展示场景
|
技术定位
|
| — | — | — | — |
|
宇树科技
|
H1/G1人形、四足、ANNIE歌姬
|
乒乓球对打、格斗、运动表演
|
本体运动控制领先,上市资本化
|
|
优必选
|
Cruzr Y1/S2轮式人形、U1超仿生系列、Thinker三层模型栈
|
工业拆码垛、钣金上下料、情感陪伴
|
工业落地最早,全尺寸产品线,订单1.3万+
|
|
星海图
|
Nexo轮臂机器人、Kengo人形、Lemo
|
前置仓拣选、叠衣服、抓取、数采
|
"1+3+N"生产力战略,整机+智能
|
|
银河通用
|
Galbot系列、AstraBrain-Agent、AstraBrain-WBC
|
拆码垛、叠衣服、零售、早餐制作
|
跨本体通用模型平台,场景泛化
|
|
无界动力
|
MWA大脑、K15、AnySense Ego、ADA手臂
|
折纸盒、插线、咖啡制作
|
全栈自研:大脑+本体+数采+计算
|
|
章鱼动力
|
SYNWorld模型、OctoH-Hand、OctoSense
|
灵巧手操作、数采
|
"脑-手-数据"底层技术供应商
|
|
乐聚智能
|
轮式人形机器人
|
搬箱、零件拣选
|
工业场景落地,海外市场拓展
|
|
千寻智能
|
Moz1/Moz2、Spirit v1.6
|
客厅整理、家庭服务、精密插接
|
C端家庭机器人,VLA+世界模型融合
|
|
魔法原子
|
Magic-VLA K02
|
打包封箱等长程任务
|
长程任务专用大模型
|
|
自变量科技
|
WALL-B世界统一模型、供包分拣、数采
|
物流分拣、拆风扇、数据采集
|
五模态融合世界模型+数采设备
|
|
鹿明机器人
|
MOS2重载轮臂、LUS全尺寸人形、NIX迷你人形、Prime R0具身大脑、NexCore技能进化引擎、FastUMI Pro数采
|
料箱搬运、随机骰子抓取、柔性质检、工业产线部署
|
产业具身全栈:VLA+世界模型融合大脑+无本体数采+技能进化闭环,三菱电机工厂已落地
|
来源:WRC2026现场观察与各厂商公开信息|2026年8月
6.1 从"能跑会跳"到"能干活":场景工程成为核心竞争力
本届大会最显著的变化是演示内容的务实化。往年占据C位的跳舞、翻跟头、后空翻等运动炫技大幅减少,取而代之的是搬箱、分拣、做咖啡、叠衣服等真实作业任务。厂商开始将客户真实产线1:1搬到展会现场,用连续作业时长和任务完成率取代自由度数量和奔跑速度作为核心卖点。这意味着具身智能行业的竞争焦点已从本体参数转向场景工程能力——如何让机器人在真实、非结构化、存在干扰的环境中稳定完成完整任务链路。
6.2 "脑-手-数据"三层技术栈分层加速
行业正在形成清晰的技术分层:上层是具身大模型/世界模型(大脑),中层是灵巧手与触觉感知(操作接口),底层是数据采集与训练体系(燃料供给)。章鱼动力、无界动力、鹿明机器人等厂商试图覆盖全栈,而更多厂商选择聚焦其中一层。这种分层意味着未来的产业生态可能类似智能手机行业——有做芯片的、有做操作系统的、有做整机的、有做应用的,专业化分工将加速技术迭代。
6.3 轮式人形成为商用落地首选形态
从现场展示来看,轮式人形机器人(Wheeled Humanoid)已成为商用场景的主流选择。相比双足人形,轮式底盘在移动效率、稳定性、载重能力和成本控制上具有明显优势,而双臂上半身保留了人形操作能力。星海图Nexo、优必选Cruzr Y1、无界动力K15、Vbot ATOM、鹿明MOS2等新品均采用这一形态。双足人形更多出现在技术展示和运动竞技场景,距离真实商用仍有距离。
6.4 数据壁垒正在形成,封闭场景数据成稀缺资源
多位业内人士指出,工厂、物流仓、品牌门店等封闭场景的数据难以通过开源或购买获得,场景方通常要求局域网数据管理。这意味着拥有真实场景数据采集渠道的公司(如优必选之于汽车产线、星海图之于京东物流仓)正在构建数据壁垒。数据采集设备(第一视角、触觉、遥操作)的热销也反映了全行业对训练数据的渴求。
6.5 成本与可靠性仍是规模化瓶颈
尽管技术展示令人印象深刻,但现场观察也暴露出诸多问题:万级SKU拣选出现多次抓取失误、叠衣服演示失败、长程任务中间步骤出错后缺乏自主恢复能力。当前人形机器人单价仍在数万至数十万元区间,优必选U1系列定价11.98万至99万元,Vbot ATOM面向消费市场但交付时间在2026年底。在可靠性未达到工业级标准、单台成本未降至合理区间之前,大规模商用仍需时日。
6.6 外部环境:出口管制与国产化加速
2026年7月底,美国联邦通信委员会(FCC)以国家安全为由禁止新型外国制造的人形和四足机器人进入美国市场。这一限制虽然短期内对中国厂商的海外拓展造成压力,但也加速了核心零部件国产化进程。本届大会上,从关节电机、灵巧手到具身大模型,国产替代方案已形成较完整的产业链。
WRC2026是具身智能产业发展的一个重要里程碑。它清晰地传递了一个信号:具身智能的"试用期"正在结束,行业正从技术验证期进入产品化落地期。工业搬运、零售拣选、餐饮服务等场景已具备小批量商用条件;具身大模型、灵巧手、数据采集等底层技术快速迭代;轮式人形成为落地首选形态。
但同时也要清醒地看到,当前的"能干活"更多是在半结构化、预定义场景中的有限能力。真正的通用具身智能——能够在任意非结构化环境中自主理解任务、规划多步骤操作、从错误中恢复——仍需要在世界模型、长程规划、触觉感知、数据效率等方面取得根本性突破。对于技术研发者而言,未来1-2年的关键课题包括:如何提升长程任务的完成率和错误恢复能力、如何降低对场景特定数据的依赖、如何实现跨本体的模型泛化,以及如何将灵巧手的成本降至可规模化部署的水平。
-
现场实拍素材:WRC2026展会现场拍摄(2026年8月20-22日),涵盖展厅、搬箱、家庭、咖啡机器人、超市、长程任务、数采、乒乓球、仿生人等场景
-
新华网:《2026WRC观察丨指尖破局:感知具身智能的"最后一厘米"》
-
人民网英文版:《From the stage to the shop floor: China’s embodied AI shines at WRC 2026》
-
China.org.cn:《Robot conference spotlights commercial push for China’s robot sector》《China’s humanoid robots move from exhibition floors to real-world applications》
-
电子发烧友网:《wrc2026:整机、零部件齐迭代,具身智能走向产品化落地》
-
36氪:《逛完WRC,我们发现机器人行业最该回答的5个问题》
-
钛媒体:《WRC 2026:机器人的"试用期"结束了?》
-
中国经营报:《直击WRC 2026|优必选秀"肌肉":不谈出货量谈复购》
-
各厂商WRC2026现场发布信息与官方宣传资料
具身智能&世界模型blog: https://jinxindeep.github.io/blog/blog2026.html

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 10
 0
- 0


 已为社区贡献19条内容

所有评论(0)