语义信息赋能点云配准:复杂场景点云配准更稳更准
Robust point cloud registration based on semantic iterative closest point algorithm
原创 田智强、杜少毅等 Fundamental Research 2026-07-15
关键词:点云配准、语义引导、迭代最近点算法、激光雷达、三维重建
导读
点云配准是三维视觉、自动驾驶、机器人定位和三维重建中的基础问题,但在真实激光雷达场景中,点云常常存在噪声、离群点、遮挡、重叠率低和初始姿态差等困难,传统 ICP 方法容易陷入局部最优。本文提出一种基于语义信息的双向最大相关熵 ICP 算法 BSC-ICP,将物体类别这一高层信息引入点云匹配过程,并结合双向匹配与噪声抑制策略,提高复杂场景下的配准准确性与鲁棒性。实验结果表明,该方法在公开 Semantic-KITTI 数据集和自建地下煤矿数据集上均表现优异,为复杂交通、矿山巡检和大规模三维重建等应用提供了可靠的点云配准方案。
作者简介(通讯 / 第一作者)
通讯作者:田智强,西安交通大学
第一作者:杜少毅,西安交通大学
为什么要点云配准
在自动驾驶、机器人导航、三维重建和智慧矿山等场景中,激光雷达会不断扫描周围环境,生成一帧帧由大量三维点组成的点云。如果想让机器理解自己在哪里、周围有什么、前后两次扫描是不是同一个地方,就需要把不同时间、不同位置采集到的点云准确对齐,这一过程被称为点云配准。
听起来,点云配准似乎只是把两团点挪一挪、转一转,让它们重合起来。但真实世界远比理想模型复杂:道路上有车辆、行人、交通标志和建筑物,地下矿井中有煤壁、巷道和移动目标;激光雷达数据还可能出现噪声、遮挡、缺失和离群点。当两帧点云初始位置差别较大,或者重叠区域较少时,经典的 ICP 算法很容易认错对象,把不该对应的点强行匹配在一起,最终导致配准失败。
给点云配准加入语义理解
为了解决这一问题,本文提出了一种名为 BSC-ICP(Bidirectional Semantic Correntropy Iterative Closest Point)的鲁棒点云配准算法。它的核心思想可以概括为一句话:不仅看点与点之间离得近不近,还要看它们是不是同一类东西。在传统 ICP 方法中,算法主要根据空间距离寻找对应点。例如,两帧点云中距离最近的两个点,往往会被认为是同一位置的对应关系。但在复杂场景下,仅凭距离并不可靠。本文引入语义信息作为约束:如果一个点属于车辆、行人、墙体或煤层等类别,那么它应优先与同类别点进行匹配。这样,算法就像拥有了认物能力,能在寻找对应关系时避开大量不合理匹配。
三项策略提升鲁棒性
具体来说,BSC-ICP 主要包含三项关键设计,可以理解为让点云配准经历“先认身份、再互相确认、最后排除干扰”的过程。
① 先看身份牌
算法引入语义信息,让点云中的点不再只是空间坐标,而是带有类别标签,例如道路、车辆、墙体、煤层或行人等。这样点云配准时就不再盲目寻找最近点,而是优先在语义一致的点之间建立对应关系:先看是不是同类,再看距离近不近。
② 双向确认
传统匹配常常是源点云单方面去目标点云中找对应点,而 BSC-ICP 进一步采用双向匹配策略,让两帧点云互相寻找、互相确认。这样可以减少单向匹配带来的误判,让点云配对更像“双方都认可”的关系,而不是算法单方面乱点鸳鸯谱。
③ 过滤捣乱点
真实点云中常常混有噪声点和离群点。本文利用最大相关熵准则,对可靠的点对赋予更高权重,对距离异常、可能由噪声造成的错误匹配降低影响。也就是说,算法不仅会找搭子,还会把影响配准结果的“捣乱点”尽量压下去。
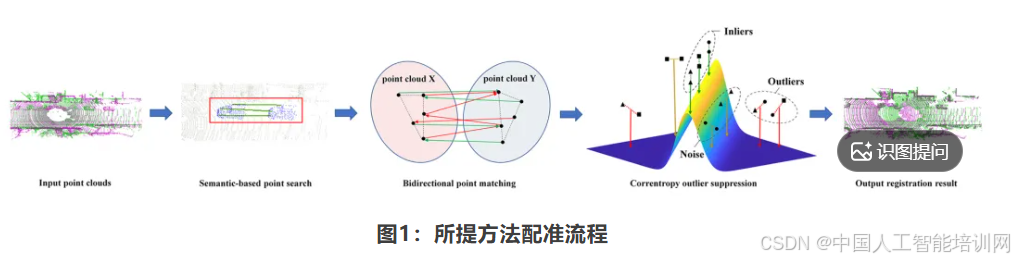
图 1 展示了 BSC-ICP 的整体配准效果。原始点云首先经过语义分割,不同类别的信息被提取出来,用于指导后续匹配;随后,算法在输入的两帧点云之间建立更加可靠的对应关系,并通过双向约束和抗噪机制不断优化位姿变换。即使输入点云之间存在明显错位、局部重叠不足或噪声干扰,BSC-ICP 仍能将源点云与目标点云较好地对齐。这个过程也体现了本文方法的核心思想:点云配准不应只是“谁近就配谁”,而应该先看清“谁是谁”,再判断“谁和谁真正对应”。
在道路与矿井场景中验证效果
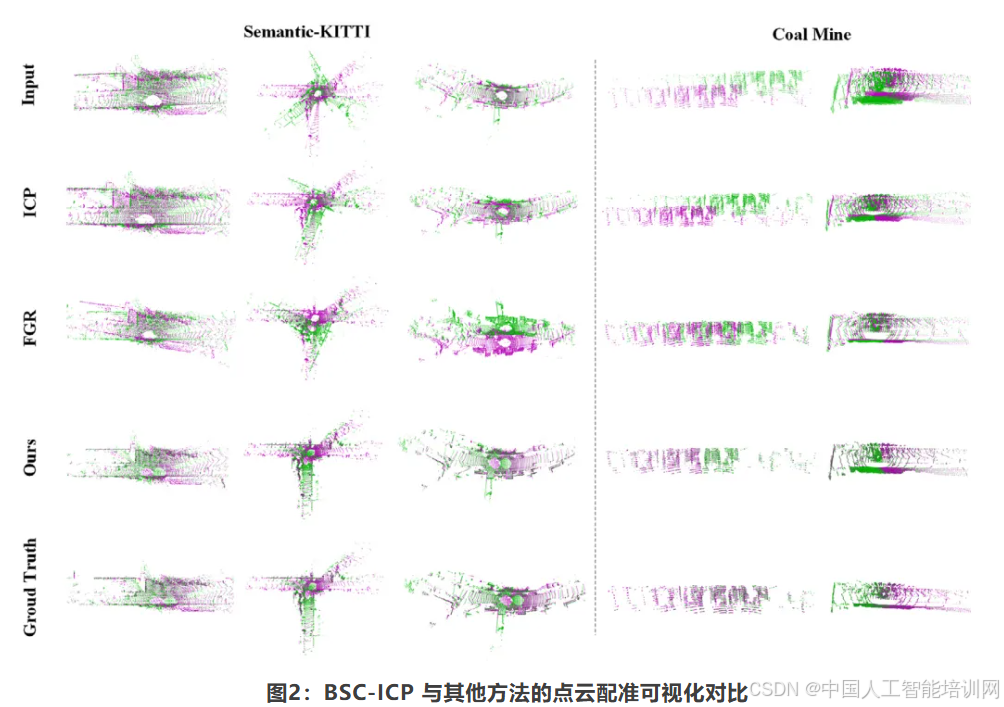
如图 2 所示,研究团队在公开道路场景 Semantic-KITTI 数据集和自建地下煤矿数据集上进行了可视化和定量对比,其中绿色和粉色分别表示待配准的源点云与目标点云。结果可以看到,当输入点云存在明显错位、局部重叠不足、结构相似或噪声较多时,传统 ICP 和 FGR 方法在部分场景下仍容易出现较大偏差,甚至导致配准失败;相比之下,BSC-ICP 的配准结果与实际值(Ground Truth)更接近。
在定量结果上,BSC-ICP 在 Semantic-KITTI 数据集上的配准召回率达到 95.7%,在煤矿数据集上的配准召回率达到 93.1%,均优于多种传统方法,并展现出较好的精度和稳定性。这说明语义信息、双向匹配和抗噪机制能够帮助算法在复杂场景中建立更可靠的对应关系,即使面对初始位姿较差、点云局部重叠、存在噪声和离群点等挑战,也能保持较高的配准成功率。
未来应用前景
准确、鲁棒的点云配准是机器理解三维世界的重要基础。本文提出的 BSC-ICP 方法为复杂激光雷达场景中的三维感知提供了新的思路。未来,该算法有望进一步应用于大规模交通场景三维重建、移动机器人定位、自动驾驶环境感知以及地下矿山智能巡检等任务,帮助机器在真实复杂环境中“看得清、认得准、对得上”。
参考文献
Shaoyi Du, Tiancheng Shao, Canhui Tang, et al. Robust point cloud registration based on semantic iterative closest point algorithm. Fundamental Research, 6 (3) (2026) 1665-1673.
排版说明:本文整理自 Fundamental Research 公众号科普推文,已按 CSDN 技术博客版式重排。文中“图1 / 图2”为原图位置占位,发布到 CSDN 时请在该位置插入对应配图。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 7
 0
- 0


 已为社区贡献32条内容

所有评论(0)