【开源】RRT*结合CMU-local_planner 移动机器人导航框架
一、项目开源地址
https://github.com/jiale67/autonomous_navigation
视频:【开源】基于RRT*全局搜索的移动机器人自主导航系统_哔哩哔哩_bilibili
二、局部规划器实现
CMU团队设计的局部规划器摒弃了传统DWA、MPC等优化算法实时求解最优路径的做法,而是提前使用Matlab通过采样的离散点做前向模拟三次样条生成路径点,在考虑车辆动力学模型和转弯半径下生成7×7×7=343条路径。

对于碰撞检查,使用覆盖了传感器范围的体素网格。根据样条距离,传感器范围为3.2*4.5,在该区域生成体素网格,如下图所示,在这里考虑了车辆半径的遮挡。
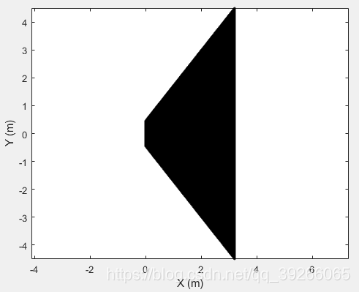
机器人在运行过程中通过将当前帧点云数据映射到体素网格中,对每条路径进行评分,剔除掉存在障碍遮挡的路径,选择出代价最小的路径执行。
三、局部规划局限性
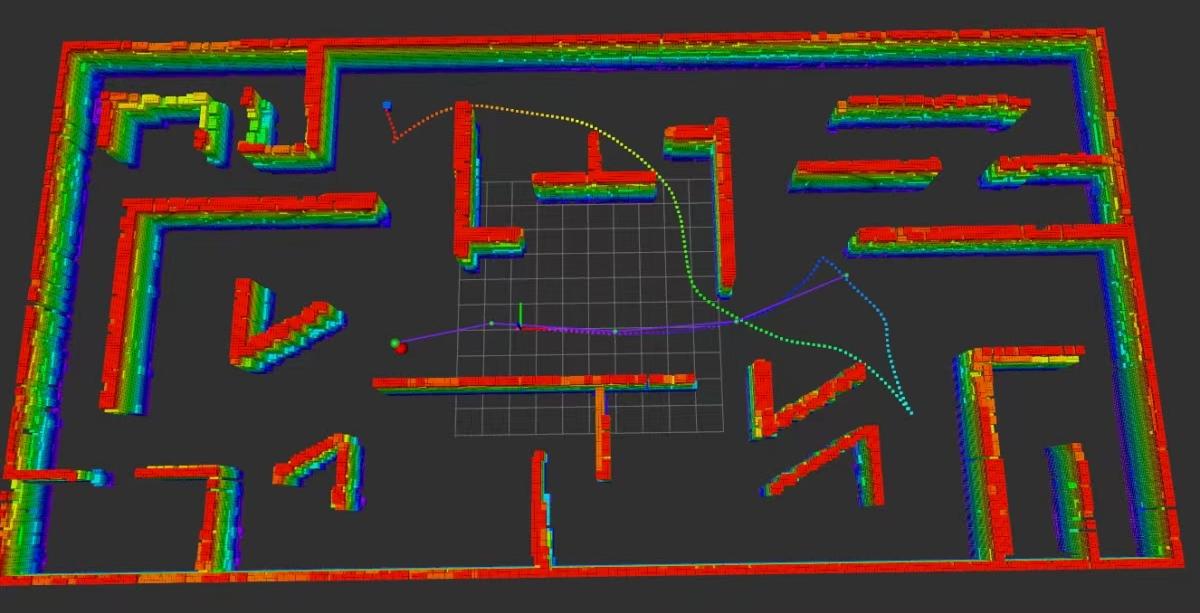
local_planner本身已经足够强大,完全可以满足大多数简单环境下的导航,但是对于迷宫这类复杂环境由于缺少全局规划器的指引,只使用local_planner容易使机器人陷入死区,如下图:

机器人在一面墙的前方(rviz中表示坐标系),发送目标点是墙的另一侧(rviz中粉色圆点),由于避障约束远远强于其他约束,导致机器人一直在来回摆动,无法到达指定导航点。
针对这种情况,可以给local_planner加上全局规划器来解决这个问题,一些比较常见的A*、RRT等算法都可以实现,但是都需要先验地图的支持,需要先通过雷达数据建出地图。
四、RRT*全局规划器实现
RRT算法是比较经典的搜索算法,选择牺牲一部分路径质量换取了搜索效率,具体实现流程 如下:
复杂全局路径规划采用 RRT 地图采样策略,区别在于采用偏向采样策略而不
是随机采样。每次采样时,有概率 p 直接采用目标点作为采样点,采样随机空间自
由点的概率 1 − p。若 p 设为 0.2,每 5 次迭代至少 1 次强制向目标扩张,树以 20%
的概率直线延伸至目标方向
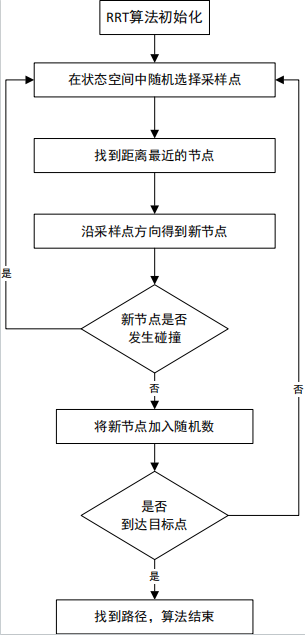

复杂全局路径规划采用 RRT 地图采样策略,采用偏向采样策略而不是随机采样。每次采样时,有概率 p 直接采用目标点作为采样点,采样随机空间自由点的概率 1 − p。若 p 设为 0.2,每 5 次迭代至少 1 次强制向目标扩张,树以 20%的概率直线延伸至目标方向。
本项目采用的是RRT*算法来实现全局路径规划。相比于RRT,RRT* 的核心改进在于引入了“重布线”机制。它不仅像 RRT 一样快速扩展随机树以找到可行路径,还会在树生长过程中不断检查并优化已有路径:当发现某个新节点能为周围节点提供更短的路径时,就重新连接它们。这一机制使得 RRT* 找到的路径能够随着时间推移不断被“拉直”和优化,从而渐进地逼近理论上的最短路径,而 RRT 找到的路径一旦生成就不再改变。
考虑到local_planner的特殊性,本项目摒弃了传统覆盖全局路径执行规划的策略,而是赋予local_planner更高的自主权,而全局规划器生成的RRT*路径只提供方向指引。全局规划器规划出全局路径后不进行平滑处理,而是将路径拐点提取出来发送给local_planner,local_planner依次将全局路径拐点作为阶段性航点进行追踪,最终指引机器人完成导航任务。
该导航框架在圆柱障碍和迷宫环境进行测试,均取得较好的效果。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 14
 0
- 0


 已为社区贡献1条内容

所有评论(0)