英飞凌TLE986x系列芯片BDRV模块学习笔记
1 电荷泵
电荷泵的目的是为了给驱动电路中的高边N沟道MOSFET提供足够且稳定的栅极驱动电压。NMOS的驱动需要解决高侧浮动驱动问题,所谓高侧浮动驱动问题指的是H桥NMOS的栅极电压需要比源极电压高一定阈值才可以导通MOS管,低边MOS管的源极接地,栅极只需要比阈值高就行,但是高边MOS关的源极与电机相连,当电机工作的时候源极电压不是固定值,栅极电压需要在这个电压的基础上高出阈值才行,这就是高侧浮动驱动问题。然后为了提供稳定驱动的电压就出现了电荷泵。
1.1 为什么需要电荷泵时钟抖动
设置电荷泵时钟抖动 主要是为了 降低电磁干扰(EMI)和优化系统可靠性。
- 降低电磁干扰:如果电荷泵时钟频率固定,其开关噪声会集中在单一频率及其谐波上,形成窄带干扰峰值。这种干扰容易通过辐射或传导方式影响其他电路,甚至导致系统无法通过EMC认证。通过为时钟频率添加伪随机抖动(轻微、可控的频率调制),电荷泵开关噪声的频谱会被分散到更宽的频带中,从而 降低峰值噪声能量。这类似于开关电源中的“扩频时钟”技术,能显著减少对敏感电路(如通信模块或传感器)的干扰。
- 避免与系统其他部分产生共振:电机控制系统通常包含多个功率开关器件(如MOSFET、IGBT),其开关频率可能与电荷泵时钟频率产生耦合或共振,导致电压尖峰或振荡。时钟抖动可以 打散潜在的共振频率,避免能量在特定频率上叠加,从而增强系统稳定性。
- 缓解开关噪声对敏感噪声的影响:电荷泵本身是开关型电源电路,其快速开关动作会通过寄生参数(如PCB走线电感、电容)耦合到电源或信号线上。分散开关噪声频谱后,高频噪声对模拟电路(如电流采样、位置编码器接口)的影响会被平均化,降低误触发或采样失真的风险。
- 优化电荷泵效率与电压稳定性:在负载突变或输入电压波动时,固定频率的电荷泵可能无法快速响应,导致输出电压纹波增大。部分芯片通过抖动机制间接调节电荷泵的等效占空比或开关时机,从而改善轻载效率或负载瞬态响应。不过这一效果通常不如专门的闭环控制明显。
设置电荷泵时钟抖动的核心目的是 通过频谱扩散降低EMI,同时提升系统在复杂电磁环境中的可靠性。电荷泵频率抖动的上下限由硬件同事设计并测量,软件进行配置。电荷泵的时钟频率表示的是电荷泵单位时间内的充放电频率。
1.2 PWM控制外部MOS的逻辑
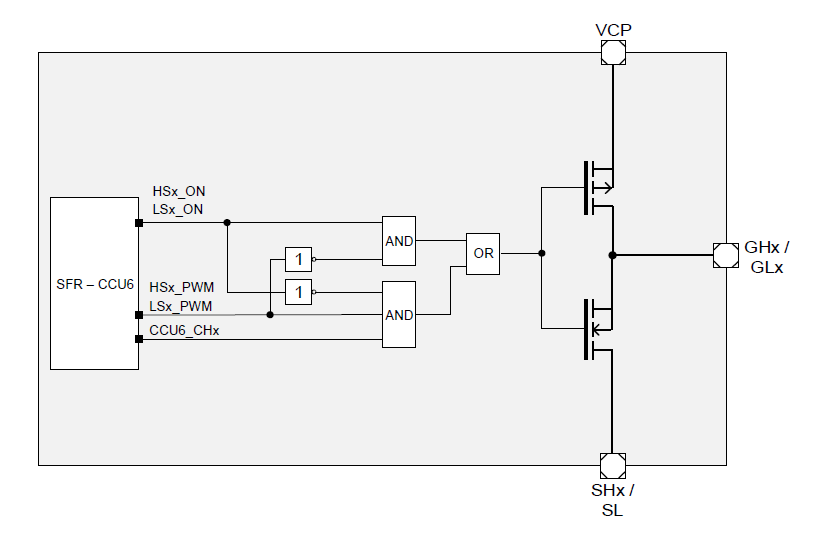
左侧定时器模块输出PWM波,然后经过或门电路产生控制信号,分别作为上下两个MOS管的栅极,上面为NMOS,下面为PMOS,输出互补,然后将高压VCP或者低压SHx/SL输出至栅极控制端。
1.3 电荷泵输出原理
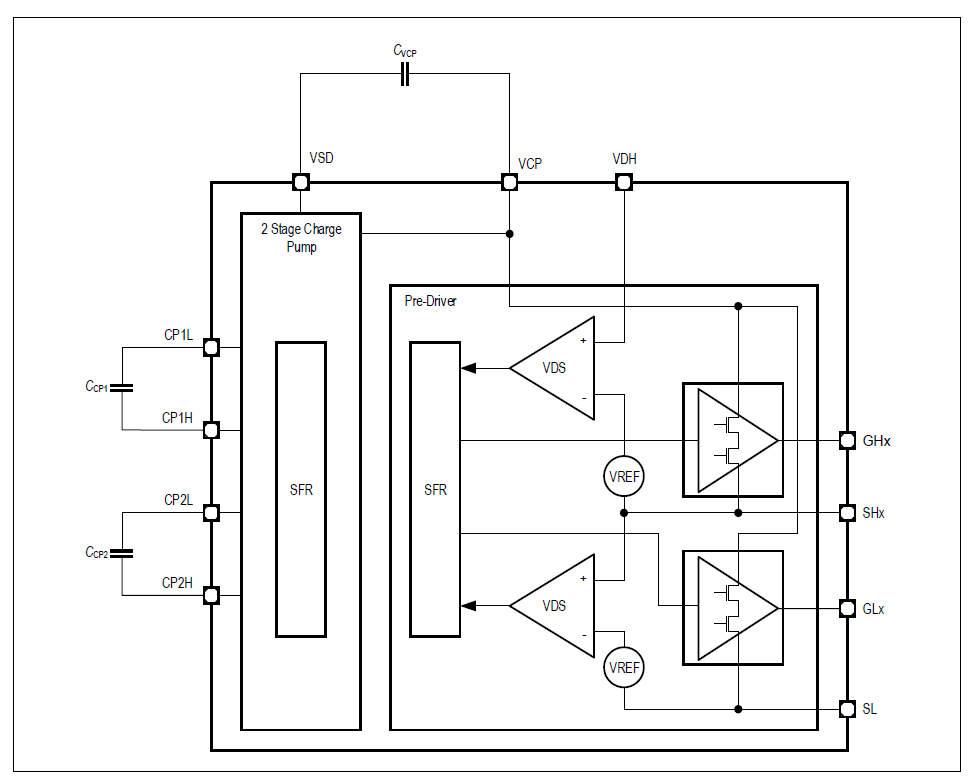
这个驱动模块由一个2 Stage Charge Pump提供能量,2 Stage的意思就是左边的Ccp1和Ccp2这两个电容,称为一级电荷泵和二级电荷泵,就像通过两个水泵将水可以提高到更高的位置一样,Cvcp的作用是对高压的VCP电压进行稳压和滤波,相当于在高处建立一个蓄水池,来使得高处流出的水压更稳定。VSD是电荷泵的输入电压,通过Ccp1和Ccp2这两个电容之后将电压抬升至VCP,然后进行驱动输出。
1.3.1 二级电荷泵协同工作原理
电荷泵工作在两相不交叠的时钟控制下,假设有两个相位:Φ1 和 Φ2。
- 相位 Φ1(充电阶段):
在此阶段,开关网络使两个飞跨电容(C1和C2)并联到输入电源Vin上。具体路径是:- C1和C2的正端分别通过开关连接到VSD。
- C1和C2的负端分别通过开关连接到地(GND)
两个电容被同时充电至输入电压VSD,储存电荷。
- 相位 Φ2(泵升/转移阶段):
在此阶段,开关动作改变电容的连接方式,使其与输入电源串联:- C1的负端被切换到VSD,使其正端电位被抬升至 VSD + VC1(VC1是C1两端的电压,约等于VSD)。
- 同时,C2的正端被连接到C1的正端(此时电位约为VSD + VC1 ≈ 2VSD),而C2的负端则连接到输出端。
- 这样,输入电压Vin、C1上的电压VC1和C2上的电压VC2串联叠加,共同向输出电容Cout充电,使输出端电压Vout被泵升至接近 2*VSD的水平
通过这两个相位的高速循环切换,电荷被源源不断地从输入 VSD“泵送”到输出 VCP,从而产生所需的高侧驱动电压。
VCP Low Voltage Filter Time:VCP欠压的判定时间
2 BDRV
2.1 Over-Current和Pre-Driver Over-Current的区别
Over-Current是全局电流过流,Pre-Driver Over-Current指的是超过VDS过流保护阈值
2.1.1 过流保护配置(VDS阈值)
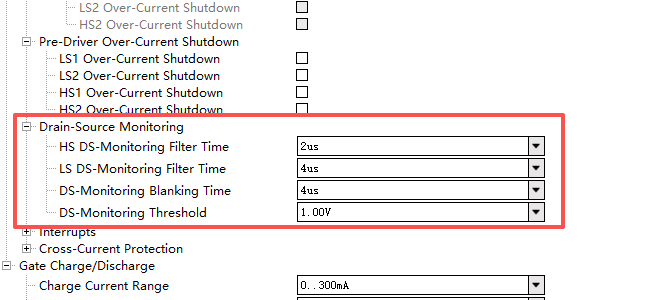
| 参数项 | 核心作用 | 物理意义 | 如何影响系统 |
|---|---|---|---|
| 1. HS DS-monitoring Filter time | 高边管专用滤波时间 | 在高边管VDS电压持续超过阈值后,需等待此时间以确认非噪声,再触发保护。 | 主要影响保护可靠性。时间太短易受干扰误报;太长则故障响应延迟。 |
| 2. LS DS-monitoring Filter time | 低边管专用滤波时间 | 在低边管VDS电压持续超过阈值后,需等待此时间以确认非噪声,再触发保护。 | 通常可与高边分开设置,以适应不对称的布线或噪声环境。 |
| 3. DS-monitoring Blanking time | 通用消隐时间 | 在任何一路MOSFET开通的瞬间,强制屏蔽保护电路,无视一切过压信号。 | 主要防止误触发。必须覆盖开关尖峰,是保护能正常工作的前提。 |
| 4. DS-monitoring threshold | 监测阈值电压 | 比较器的参考电压。Vds(on)超过此值即认为“过流”。 阈值(V) ≈ 保护电流(A) × MOSFET的Rds(on)(Ω) | 直接设定保护电流点。是灵敏度和允许最大负载的权衡。 |
根据1.3中的图可以看出来两个保护通道(分别对应上管和下管)的 VDS检测电路,都连接到了同一个名为 VREF的节点上。这个 VREF是芯片内部生成的一个公共参考电压源,为两个比较器提供基准。说明较器翻转的阈值由这个共同的 VREF电压决定。只要电路对称,且没有其他可编程的偏移设置,上下管比较器的动作点就是相同的。2.2 Fast Dischage含义加快栅极电容关断的放电速度,影响开关的瞬态性能。指的是每个MOS管对应的 “栅极下拉强度” 或 “关断放电电阻”。当需要关断某个MOS管时,如果使能了该管的“快速放电”,预驱芯片会使用一个更强的下拉电流或更小的电阻,来更快地抽走栅极电容上的电荷,从而使MOSFET从导通到关断的切换时间更短。
优点:
- 减少开关损耗:MOSFET在“开”和“关”的过渡过程中损耗最大,加快切换可以减少这个时间,从而降低发热,提高效率。
- 改善波形质量:更快的关断可以使电压和电流波形更陡峭、更干净。
- 增强可靠性:在某些需要严格防止上下管同时导通的场合,更快的关断可以为“死区时间”提供更充裕的安全边际。
2.3 Cross Current含义
Cross Current(交叉电流) 是一个需要重点关注和防止的现象。它特指在H桥或三相逆变桥的同一桥臂上,两个开关管(通常是高边和低边的MOSFET)在极短时间内同时导通,从而在电源(VCC)和地(GND)之间形成的低阻直通短路电流。
2.3.1 交叉电流产生的原因
死区时间设置不充分就会产生交叉电流,死区时间是在互补的PWM信号切换之间,人为插入的一段两者都为低电平的短暂时间。确保一个管子完全关断后,另一个管子才开始开启。死区时间的长度必须大于开关管的最大关断延迟时间。这个时间可以在MOSFET的数据手册中找到。通常,现代电机驱动MCU都提供可编程的死区时间插入功能。
- 开关的延迟:MOSFET或IGBT从接收到“关断”信号到实际关断,存在一个短暂的关断延迟时间。同样,从“开启”到完全导通也有开启延迟时间。
- 重叠导通:如果在PWM控制中,发送给高边管的“关断”信号和低边管的“开启”信号之间没有足够的间隔时间(即死区时间, Dead Time),就会发生:高边管还没完全关断,低边管已经开始导通了。
- 形成短路:在这段纳秒到微秒级的重叠时间内,电流会同时流过高边管和低边管,直接从电源正极流到负极。这个电流不流经电机绕组,是纯粹的短路电流,其大小仅受器件本身导通电阻和线路寄生参数的极低限制,因此会达到非常大的峰值。
2.3.2 交叉电流保护时间
死区时间是防止交叉电流产生而配置的,交叉电流保护时间是防止死区时间设置不合理而上的第二道保险,如果死区时间过小,发生过流的时候交叉电流保护时间就会从硬件角度强行关断MOS管。如果死区时间足够大,那么交叉电流保护时间就不起作用。没有足够死区时间的保护,交叉电流就可能发生。设置死区时间的根本目的,就是为了让“交叉电流保护时间”在任何实际情况下都为零。
死区时间是“预防针”,交叉电流保护是“急救药”。我们要做的是打预防针,而不是等到病发了再去抢救。
2.4 Gate Charge/Discharge
Gate Charge/Discharge(栅极充电/放电)是电机控制MCU中与栅极驱动器(Gate Driver)相关的配置,用于调节功率开关器件(如MOSFET、IGBT)的开关特性。
功率器件(如MOSFET)的栅极存在寄生电容(CgsCgs、CgdCgd)。在开关过程中,需要对栅极电容充电至阈值电压以上才能导通,放电至阈值以下才能关断。
- 充电阶段:栅极电压从低到高,器件导通。
- 放电阶段:栅极电压从高到低,器件关断。
通过对这里的内容配置可以修改充放电速度来对开关速度与损耗进行权衡。这些配置数据由硬件同事提供,软件进行配置。
Tips1. PMOS和NMOS的记忆与区分
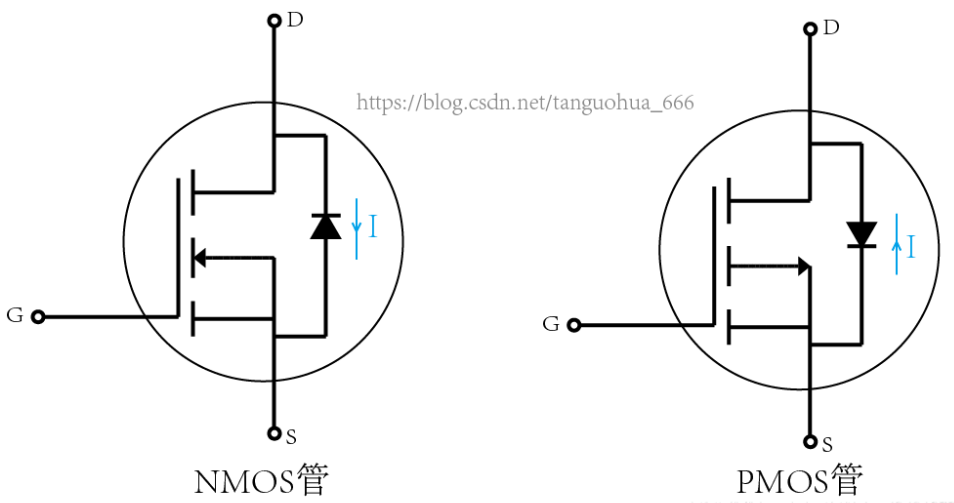
不管PMOS还是NMOS,栅极就是G极,栅极控制漏极D和源极S导通。PMOS是positive MOS,是积极的MOS管,也就是从源到漏,符合人的正常思维;而NMOS是negtive MOS,是消极的MOS管,也就是从漏到源,不符合人的正常思维。PMOS导通条件:栅极电压小于阈值电压,且阈值电压为负;NMOS导通条件:栅极电压大于阈值电压,阈值电压为正。
Tips2. 为什么电机驱动要用NMOS不用PMOS
既然使用NMOS会额外需要增加电荷泵,那为什么不能使用PMOS?因为PMOS的导通电阻更大,开关速度慢,成本高,所以综合考虑下来电机驱动芯片基本全都是用的是NMOS。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 19
 0
- 0


 已为社区贡献1条内容

所有评论(0)