机器人知识体系
1、机器人运动学
Introduction to Robotics Mechanics and Control 3rd edition
Robotics_ Modelling, Planning and Control-Springer-Verlag London (2009)
Springer Handbook of Robotics-2nd
Robotics, vision and control fundamental algorithms in MATLAB
2、机器人动力学
Introduction to Robotics Mechanics and Control 3rd edition
Robotics_ Modelling, Planning and Control-Springer-Verlag London (2009)
Springer Handbook of Robotics-2nd
Robotics, vision and control fundamental algorithms in MATLAB
mark spong的书robotics dynamics and control
Rigid Body Dynamics Algorithms
机器人操作的数学导论
3、机器人运动规划
1.Principles of Robot Motion Theory, Algorithms, and Implementations
2.Planning Algorithms
4、机器人轨迹规划
5、伺服电机控制
6、数值分析—C++数值算法
7、Matlab矩阵计算、算法验证、符号运算等
8、控制理论:
建立控制理论的基本概念,如状态方程、传递函数、前馈、反馈、稳定性等等,推荐Stanford大学教授Franklin的《Feedback Control of Dynamic Systems》。
关于机器人控制的入门读物,解释的最清晰的当属MW Spong的《Robot modeling and control》,书中不仅详细讲解了基于机器人动力学的控制,也讲解了执行器动力学与控制(也即电机控制)。
9、非线性控制、最优控制:关于非线性控制理论,推荐MIT教授J.J.E. Slotine的《Applied Nonlinear Control》
10、微分几何
11、机器人研究工具及仿真:
选择研究工具很重要(https://zhuanlan.zhihu.com/p/27908902)
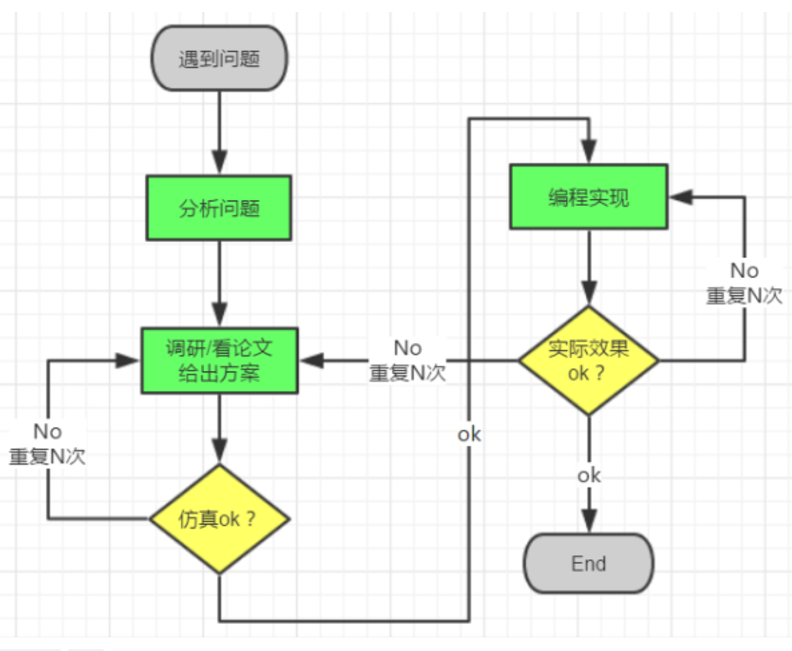
兜兜转转尝试过和了解过研究机器人的一些研究工具,至此个人才感觉是步入正轨。至少不用再重复的造轮子了。
Matlab 机器人工具箱:由PeterCorke教授团队编写,对于想要从零开始学习机器人的运动学和动力学的小白来说极易上手。里面有基本的机器人运动学和动力学函数,可通过查看底层函数,加强理论知识的学习,还可以在此基础上快速开发自己的算法。这也是我所用的最早的工具。
ROS+Moveit:近几年来最闪耀的工具。在我看来十分好用的工具,不过坑略多。但其集成了最先进的运动规划、操作、3D感知、运动学、控制与导航算法。再结合Rviz和Gazebo等工具,就十分完美了。可参看qqfly大神的介绍。
Robotstudio,Webots,V-Rep等小众的工具,由于本人没有使用过,因此便不作评论了。
1.Matlab GUI+Robotics Toolbox
通过编写操作界面演示机器人的运动,并能够快速完成算法的验证。
2.ROS+Moveit
利用ROS完成机械臂的关节空间规划、笛卡尔空间规划以及完成机械臂的避障和抓取。
---------------------
作者:木2木
来源:CSDN
原文:https://blog.csdn.net/yy16808/article/details/78080305
版权声明:本文为博主原创文章,转载请附上博文链接!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献3条内容

所有评论(0)