【原创学习笔记】第二趴: JAKA机器人程序分享,看懂了吗?
·
一、机器人的应用场景
在工业需要精准控制和快速操作,工业机器人不仅能够做到,而且能够在较短的时间内完成大量复杂的任务,与人工相比,机器人不仅速度更快,而且减少了误差,提升了产品的质量。
而且有许多危险的工作,让人来完成会导致许多危险情况的发送,这时机器人就能够代劳了。
二、硬件配置
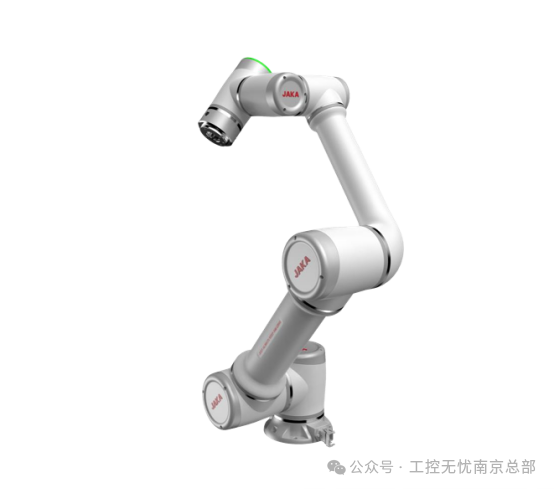
1.jaka c5 机器人
2.JAKA app
三、所学程序
下面就要开始写一号夹爪的具体动作程序
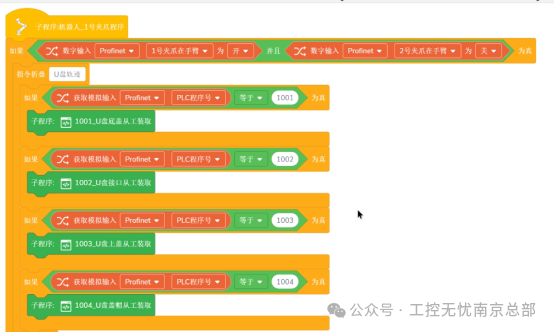
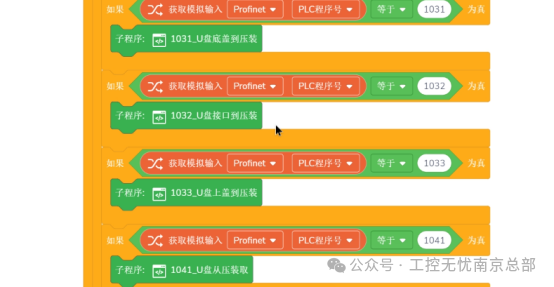
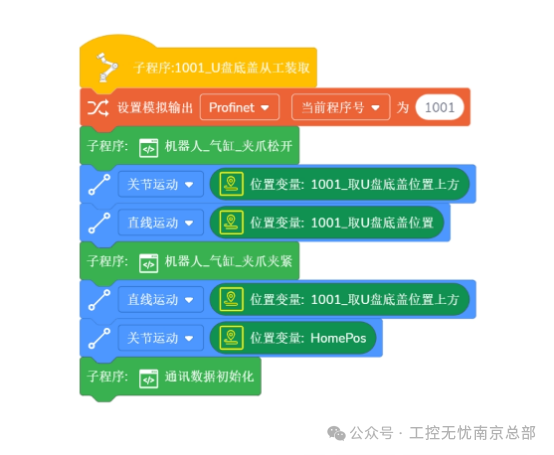
1001 u盘底盖从工装取出,首先先告诉plc动作编号,让plc知道机械手动作,然后机器人夹爪松开准备取u盘上盖,走到能取盘上盖的地方上方准备下降,下到能夹住盘位置,夹紧夹爪,升到一定高度,到一个安全的地方,等待下一个命令。
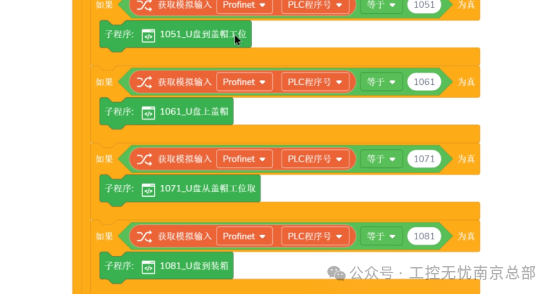
同理就可以将取U盘接口,U盘上盖,U盘盖帽等几个相似程序按照模板写出框架。
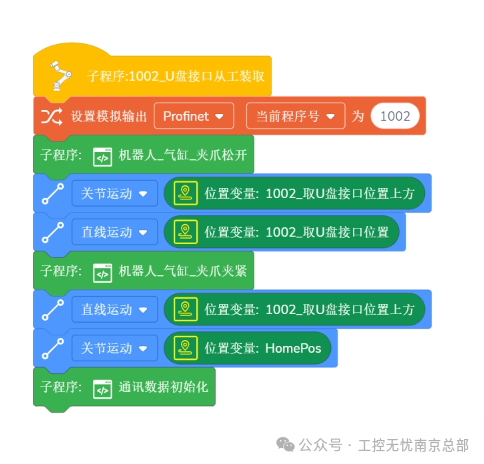
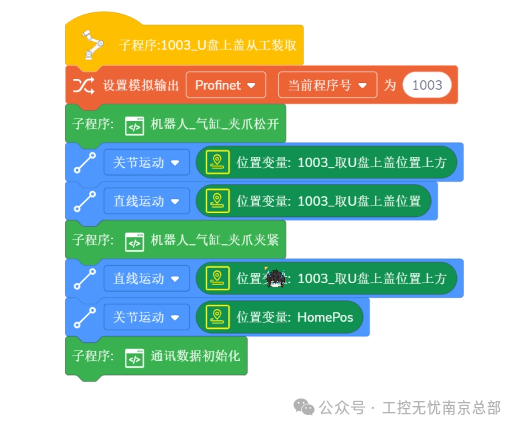
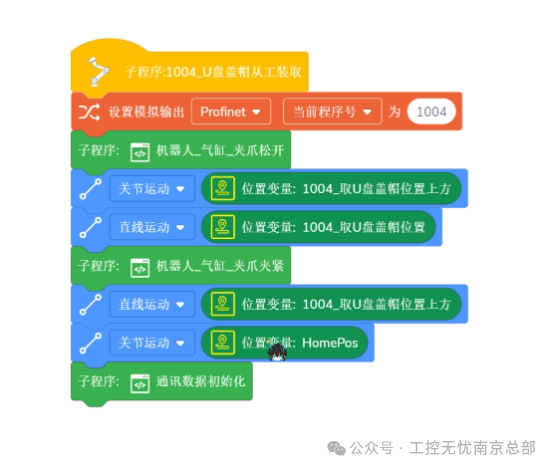
先夹爪松开准备,再移动到位置,夹紧,移走部件。
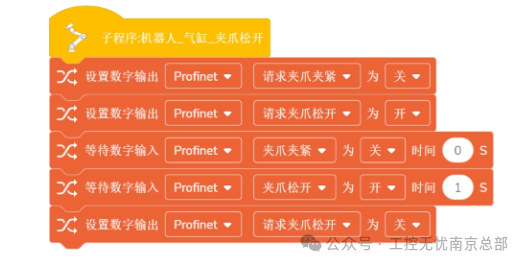
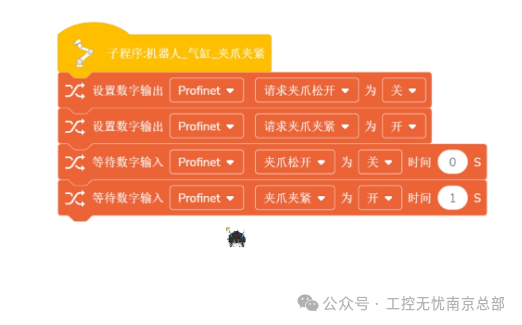
下一部分:料仓取箱子轨迹,同理写出框架
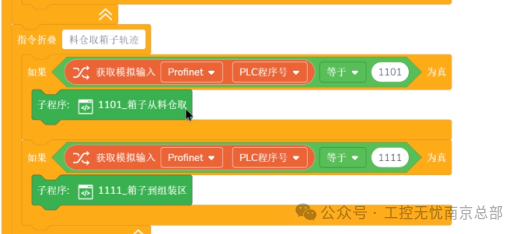
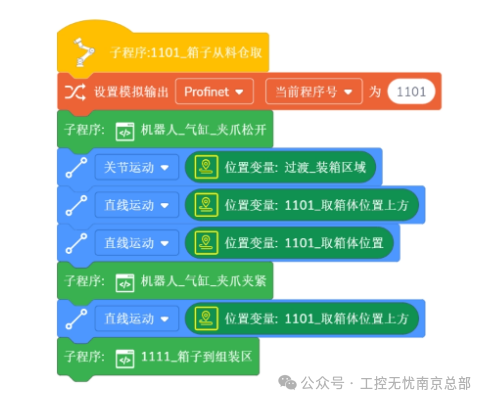
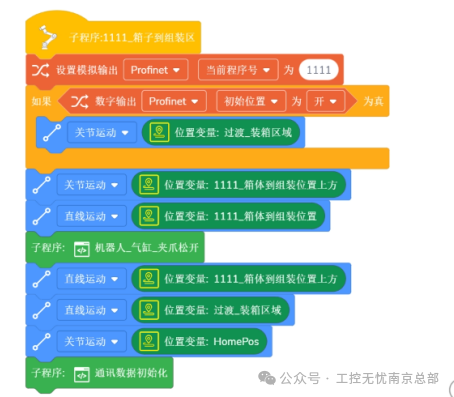
因为箱子从料仓取出,到组装区,机械手会跟组装台有碰撞,所以需要先到一个相对安全的过渡区域待命,再从过渡区域走向组装台。同时,回原点这一程序也需要考虑这件事,
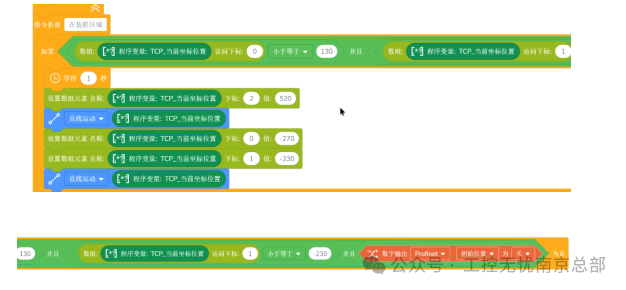
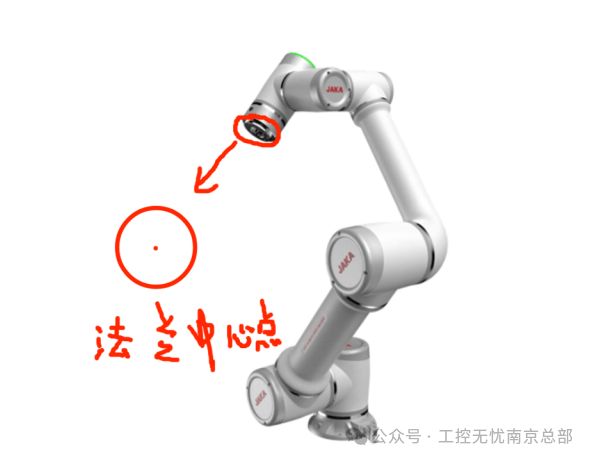
这里的“访问下标:“是访问数组的下标为第 位的意思,因为当前坐标系创建时就创建的一个数组,数组包含六位:(X,Y,Z,Rx,Ry,Rz),数组的下标排序为012345,所以这里的下标0位就是代表X的数值了。因为机械手位置判定用到了两个坐标系,X,Y,Z就是法兰末端中心点在用户坐标系(这里我们使用的是世界坐标系)的坐标,法兰中心的就是机器人末端的圆盘的圆心。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献4条内容

所有评论(0)