Cesium 路径分析(纯前端计算)
·
最近写了个基于高德在线服务的路径分析功能。纯前端计算
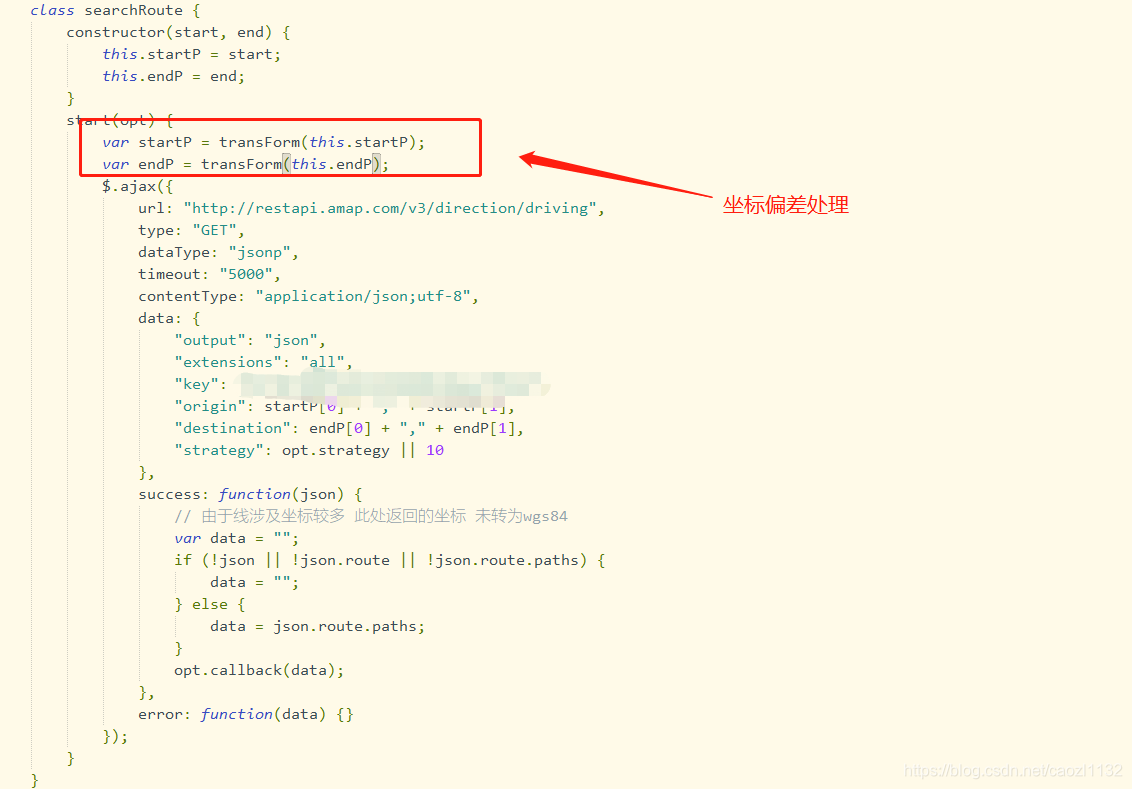
先说下此功能的思路,由于高德的坐标系是国测局的,而cesium的坐标系是wgs84的,故要对偏差进行处理,处理之后再进行模拟;
先上个图看下效果:这里调用的是驾驶车辆的路径规划,高德支持步行、驾车等多种路径规划;
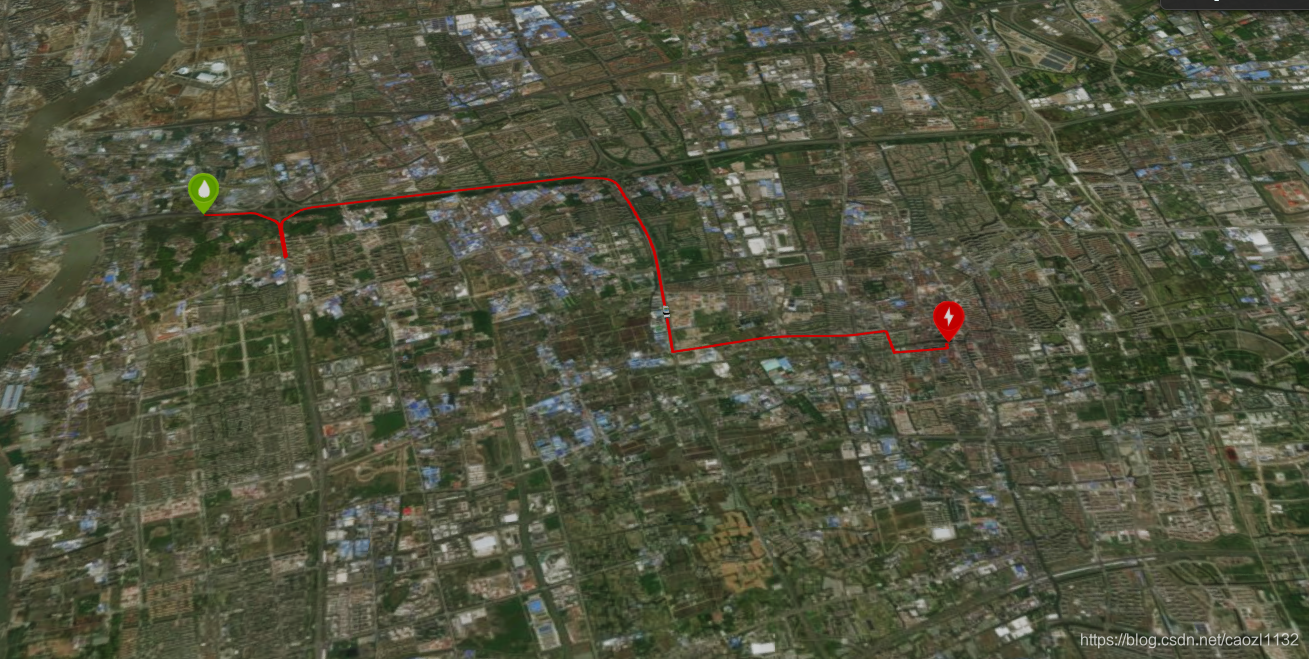
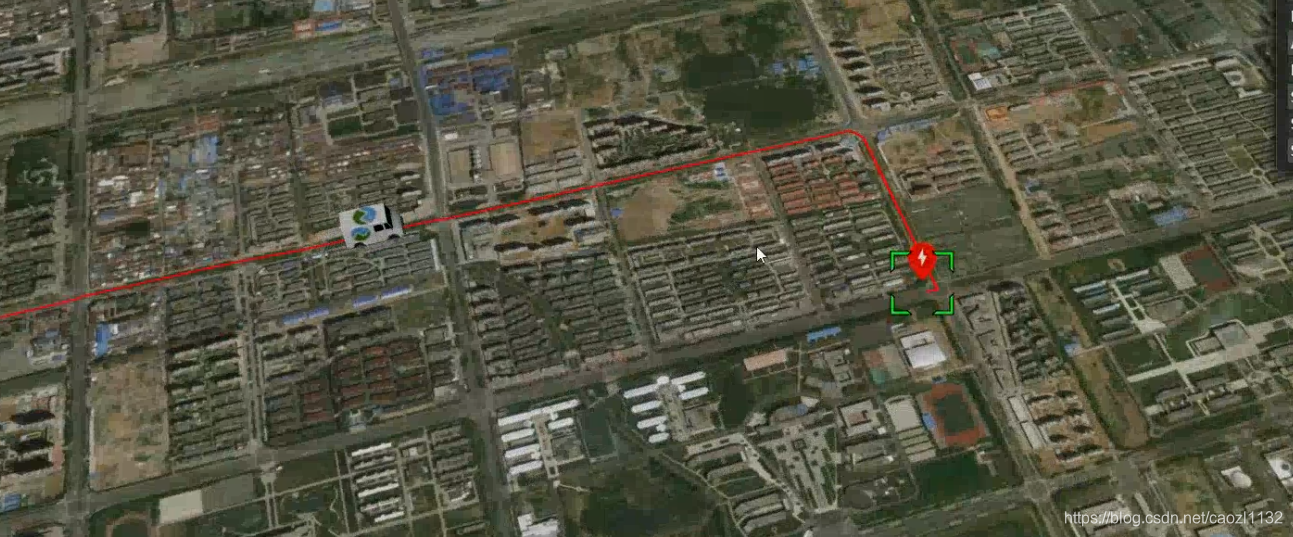
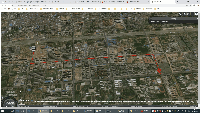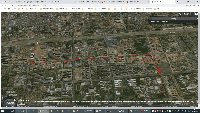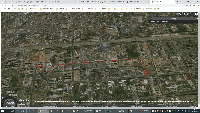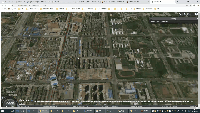
一般高德一次性会计算出多条线路,此处为了展示方便,取第一条线路来进行展示。此处计算的是两点之间的用时最少的路线。
高德计算两点之间的路径后,会提供多种选择,比如 用时最少、距离最短、躲避拥堵、避免收费等,多种结果的选择为项目的开发提供了极大的便利,并提供了丰富的效果展示;
大致步骤:
1、先在图上拾取两点坐标,对坐标进行偏差处理;
2、传入高德服务接口,获取路径结果。
3、对路径结果进行二次偏差处理。
4、展示路线,及模拟车辆运动,模拟沿此路径跑完全程。
其中车辆的模拟运动支持设置跑完全程的时间,及车辆移动的速度;
下面说下代码结构:
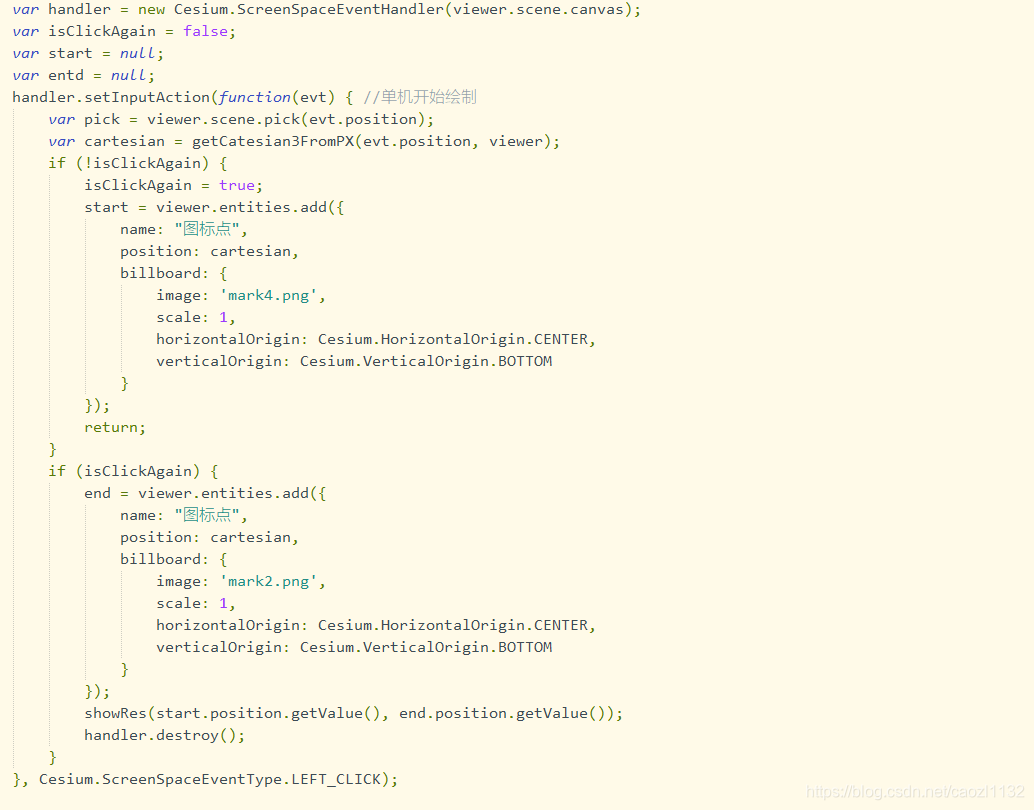
点的创建:
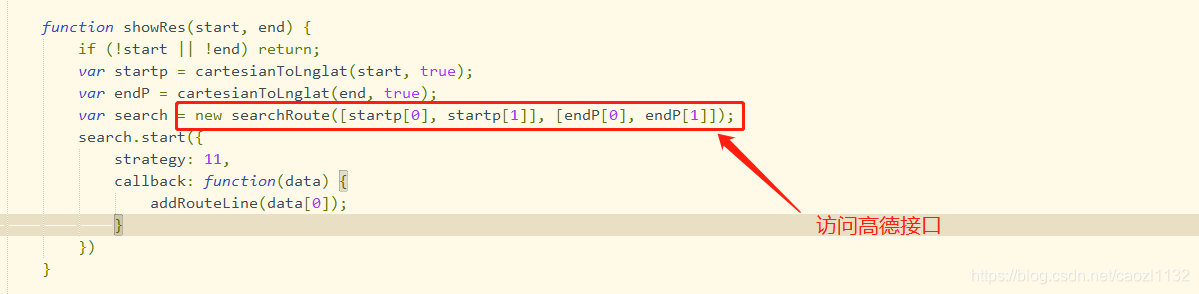
访问高德接口:
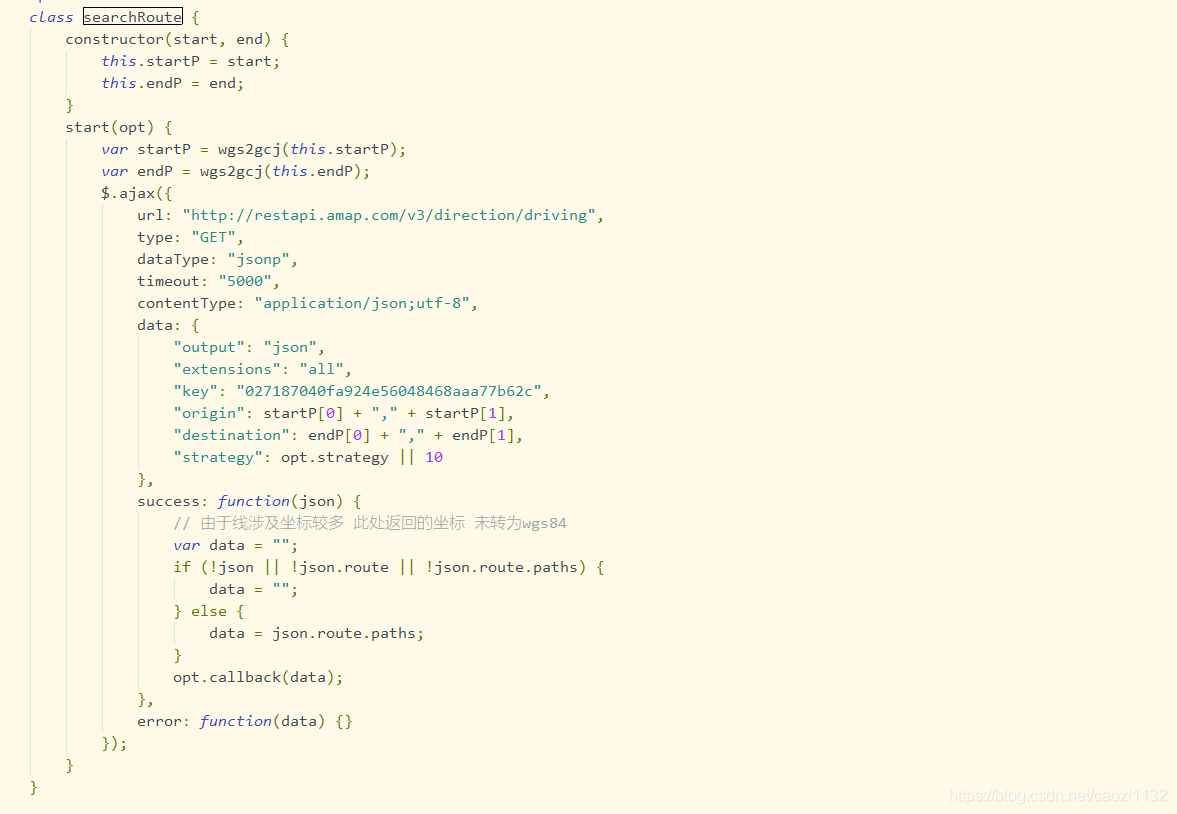
坐标处理:
有疑问可以给我留言或者联系我的qq951973194;感谢大家的关注。
以上晒出了部分代码,如果有疑惑或者需要可以给我留言或者关注本人的小专栏订阅;

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 4
 0
- 0


 已为社区贡献3条内容

所有评论(0)