登录社区云,与社区用户共同成长
邀请您加入社区
在 RobotStudio 中完成初始参数设置、自动路径生成、位姿调整、轴配置与路径优化后,机器人运动更加平稳、轨迹更加准确。而对于加工外形复杂且精度要求高的工件,则需要利用 RobotStudio 软件自动生成路径,再进行路径的完善和优化,针对示教点多、路径复杂的情况,这种方式可以大大提高路径规划的效率。对比手动示教,自动路径效率提升情况:自动路径可一次性生成全部轨迹点,无需逐点手动示教,路径点
通过本次方形路径示教任务,我完整经历了从工作站准备、手动示教、路径编程到仿真运行的全过程,加深了对工业机器人离线编程的理解。在示教操作方面,我掌握了先通过虚拟示教器将控制器切到手动模式、电机上电后再用 Freehand 手动线性拖动机器人到目标点的流程,理解了 MoveJ 关节运动用于快速到位、MoveL 线性运动用于保证轨迹平直的区别。在工程应用方面,这种“任务分析→路径设计→示教编程→仿真运行
验收。每个资产还。
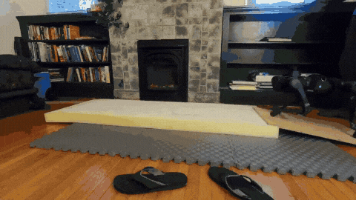
▲图5 | 可以观察到机器狗的脚落在黄色泡沫上时,材料随受力变形的情况和木板不一致,从而给机器人的足部带来了不一样的物理反馈,这种没有见过的反馈最终导致机器狗的运动控制出现问题。经过滤波和融合的状态,又有自己的更新节奏。▲图4 | 上方为真机,下方为仿真,可以看到在地面材质接近仿真环境时,机器人的行走姿态和关节变化也能够和仿真保持一致,从而获取比较好的迁移效果。但如果要判断它是否已经具备可用的任务
GALATEA给出了一条完整链路:利用AI生成视频作为灵巧机器人的动作设想来源,通过手‑物体联合重建拿到时序3D参考,再通过仿真强化学习克服重建噪声与物理约束,蒸馏得到统一闭环跟踪控制器,最终在真机复现视频中的抓取、推拉、姿态调整行为。同时训练全程开启域随机化:PD增益、物体质量、摩擦系数、执行器时延随机扰动,观测物体位姿加入噪声,提升sim‑to‑real迁移能力。动作准确、接触关系清晰,但动捕
本文为FPGA新手提供了Quartus II 18.1与ModelSim SE-64联合仿真的详细避坑指南。文章从环境准备、软件关联、TestBench编写到仿真执行与调试,系统讲解了如何为Cyclone系列芯片搭建稳定高效的仿真工作流,帮助开发者快速掌握核心配置技巧,避免常见错误。
具身智能发展面临数据获取难题,硬件部署和数据采集成本高昂。仿真环境成为关键解决方案,可低成本高效积累交互经验。RoboScience推出高精度仿真平台「RoboMirage」,具备全物体兼容建模、高精度动力学仿真、工业级稳定算法等特性,成功复现复杂魔术场景和家具拼装任务。该平台结合多源数据验证体系,有效缩小仿真与现实差距,推动具身智能技术落地应用。
Altair Compose 是一个用于数学计算、数据操作和可视化、编程和调试脚本的环境,对重复运算和流程自动化非常有用。Altair Compose 让用户能够执行各种数学运算,包括线性代数和矩阵运算、统计、微分方程、信号处理、控制系统、多项式拟合和优化。广泛的原生 CAE 和测试结果读取器,可加速您对系统的理解,并与 Altair Activate® 一起支持基于模型的开发,可用于多个领域的系
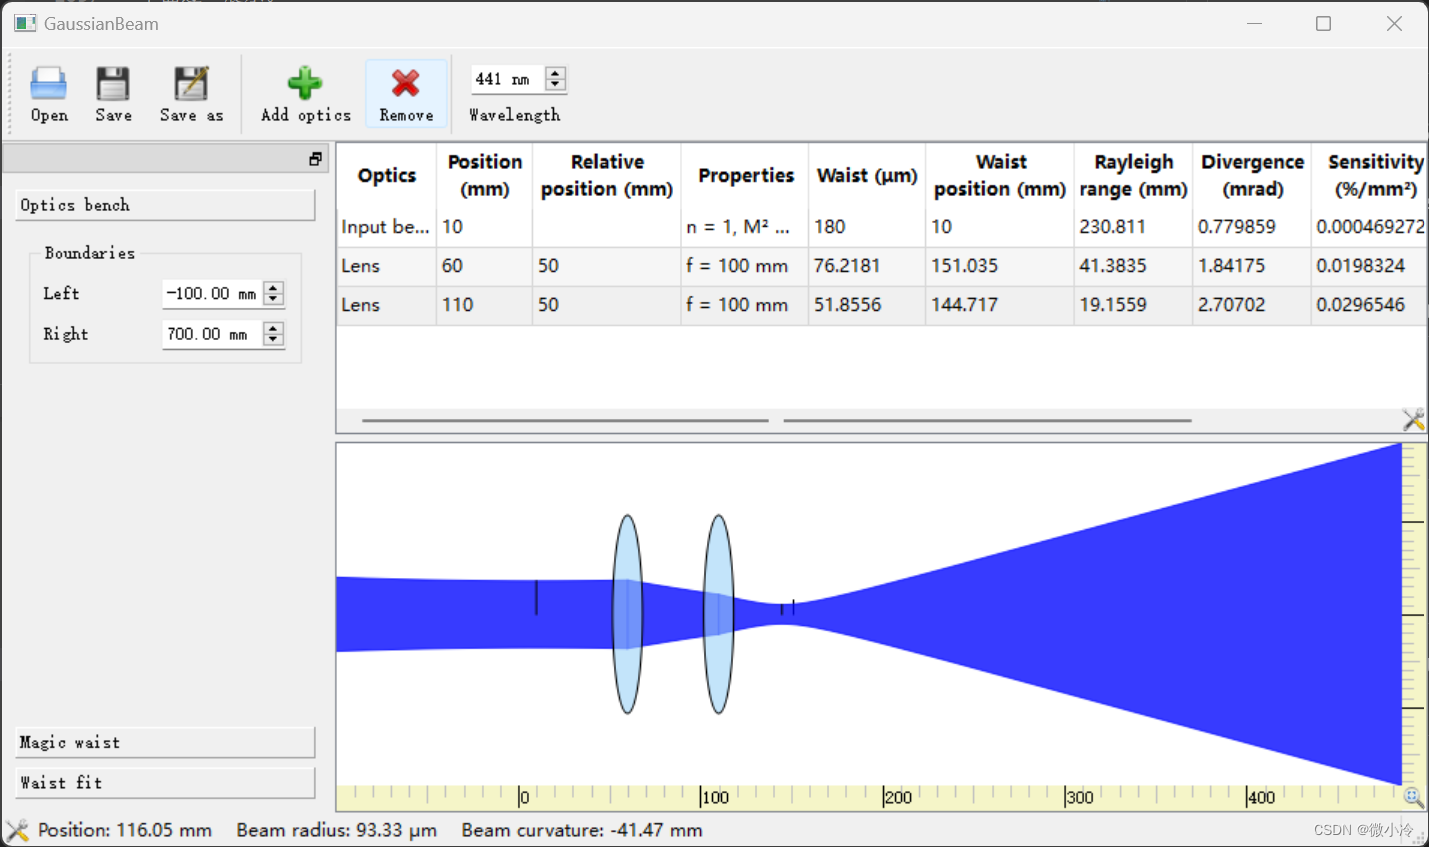
Magic Waist是束腰优化工具,其功能是,给定一组输出的束腰参数,软件会调整现有的光学器件,以实现尽可能地束腰优化。右侧的➕和❌分别用于添加和删除光学元件,最右侧的wavelength即为示范光的波长,调整波长时,光束的颜色也会发生变化,当然到了红外或紫外之后,就只有红色和紫色了。打开软件,界面如下,十分直观,图窗中的透镜可以左右拖动,光束的传播形态也随着透镜的变化而实时变化,一般会有一个随
本文基于 MuJoCo 和 Allegro Hand V3 构建一套独立的四指灵巧手接触抓取实验台。系统使用仿真接触力和物体状态驱动抓取状态机,完成渐进合拢、多指接触确认、稳定抬升、横向转移、受控释放和托盘放置验收;同时提供手动控制面板、失败关闭、JSON/CSV 报告、批量扰动测试和历史失败记录。本文重点说明关节到位为何不等于抓取成立、提高托盘摩擦为何不能替代正确撤手,以及如何为仿真抓取建立可复
本文基于 MuJoCo、Python 及上游预训练步态,构建一套支持 Unitree G1 与 EngineAI T800 的独立人形机器人运动控制与验证工程。系统将目标点或手动速度指令转换为策略观测,通过 PyTorch/MNN 推理获得关节动作,再使用 PD 力矩和物理接触完成前进、转向、侧移、定点行走与动态位置保持。项目同时实现独立手动控制面板、输入超时、平滑减速、受控取消、有限推力、跌倒检
本文基于 ROS 2 Lyrical、Gazebo Sim、AMCL 与 Nav2,实现一个独立的移动机械臂视觉搬运仿真。差速 AMR 导航到取料台后,通过俯视 RGB 相机、CameraInfo 和已知平面反投影定位蓝色物料,使用四自由度 SCARA 解析逆运动学完成抓取和托盘装载,再将货物运输到目标台并根据红色视觉标记完成放置。任务结束后,机器人采用 Nav2 粗返航与紫红色地面标记视觉精对位
本文记录 ROS 2 Lyrical 与 Gazebo 移动机械臂仿真中的三个典型问题:轮轴错误继承机械臂速度上限,导致 `/cmd_vel` 正常但底盘龟速;垂直升降轴缺少重力补偿,导致无法到位或持续下坠;LiDAR 扫描到相机立柱、升降柱和夹爪,导致 Nav2 Costmap 出现跟随机器人的虚假障碍。文章给出了速度计算、力 PID 与重力前馈、本体回波过滤以及分层诊断方法。
本文基于 ROS 2 Lyrical、Gazebo Sim、AMCL 与 Nav2,将单目标导航升级为可独立运行的 AMR 仓库多任务执行系统。项目通过 YAML 定义五个业务站点,使用状态机管理导航、站点动作、暂停、取消、失败重试与自动返航,并通过机器人实际位移和 Nav2 剩余距离双指标识别通道阻塞,实现 BLOCKED、WAITING_FOR_CLEARANCE、RECOVERING 恢复链
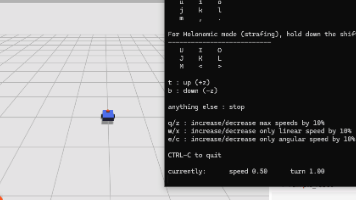
这篇教程介绍了如何将Xacro机器人模型集成到Gazebo仿真环境中。主要内容包括:1) 检查并安装必要的ROS2软件包(ros_gz、tf2等);2) 在Xacro文件中添加Gazebo插件配置,包括差速驱动控制器和激光雷达传感器;3) 创建启动文件处理模型解析、Gazebo启动、机器人生成和话题桥接;4) 编译运行后通过键盘控制机器人移动。特别提醒虚拟机用户需要开启3D加速功能,并提供了相关解
最后,还有几个开放性的问题想和大家一起探讨。
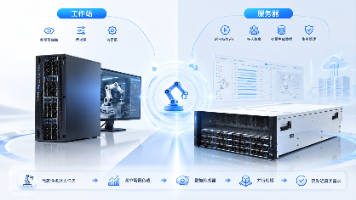
从场景复杂度、传感器、并行环境和持续运行方式分析机器人仿真对CPU、GPU、显存、内存、NVMe与网络的需求,并说明工作站、服务器和多GPU平台的适用边界。
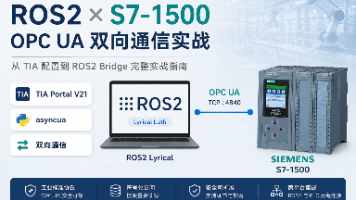
本文介绍了如何通过 OPC UA 协议实现 ROS2 与 西门子 S7-1500 PLC 的通信。内容涵盖从 TIA Portal 配置(激活 OPC UA 服务器、许可证设置、变量暴露)、安全策略调试(免加密测试与生产证书配置)、Python 最小验证(使用 asyncua 实现读写测试),到最终封装为 ROS2 节点的完整流程。文中对比了 OPC UA 与 snap7 的优劣,提供了 常见问题
本文针对ROS2与Gazebo仿真通信的核心问题,提出实用解决方案。关键点包括:1)两者通过ros_gz_bridge协议转换器连接;2)给出核心桥接命令模板及常见消息类型对照表;3)总结三个典型问题(激光数据异常、话题静默、TF失效)的排查方法;4)提供完整的五终端操作流程,包含时钟同步、传感器数据桥接和运动控制。特别强调仿真时钟同步、QoS设置和frame_id识别等易错点,帮助开发者快速搭建
摘要: 机器人离线编程(OLP)通过虚拟环境编程与仿真,显著提升效率(精度达±0.5mm)并减少产线占用时间。西门子Tecnomatix Process Simulate和达索DELMIA是主流平台,前者在国产机器人适配、CAD集成及成本方面更具优势,尤其适合使用NX CAD或预算有限的企业。Process Simulate支持多机器人协同仿真和数字孪生对接,广泛应用于汽车、电子等行业。选型需结合
硬件试错太昂贵?CoppeliaSim让算法验证告别“等实物”。分布式控制+多语言接口,一个仿真平台打通机械臂、移动机器人研发全流程。本文带您吃透 CoppeliaSim 核心能力与典型应用
1、https://github.com/PRBonn/agribot2、https://github.com/ros-mobile-robots/diffbot
Matlab机器人工具箱7——搬运动画展示
具身智能仿真
机器人系统常用仿真软件介绍和效果1 主要介绍以下七种仿真平台(侧重移动机器人仿真而非机械臂等工业机器人仿真): 1.1 USARSim-Unified System for Automation and Robot Simulation USARSim是一个基于虚拟竞技场引擎设计高保真多机器人环境仿真平台。主要针对地面机器人,可以被用于研究和教学,除此之外,U
之前跟着古月居的博客一步一步学ROS,发现可能大神写的博客很早了,然后代码有些版本存在问题.所以LZ要自己在记录下.环境为Ubuntu14.04+ros indigo.参开书籍:ROS by ExampleLZ假设小伙伴已经安装成功ROS indigo的版本.1.检查环境并安装依赖cd ~wget https://raw.githubusercontent.com/pirobo...
转自:http://blog.csdn.net/ZhangRelay/article/details/425864911 主要介绍以下七种仿真平台(侧重移动机器人仿真而非机械臂等工业机器人仿真): 1.1 USARSim-Unified System for Automation and Robot Simulation USARSim是一个基于虚拟竞技场引擎设计高保真多
Matlab机器人工具箱使用2 DH建模与加载模型
已知r是地球半径, h1, h2是天线高度,求AD距离图中AD距离Distanced1d2,d1d1rh12−r2d12rh1h12h1h12d12rh1d2d1ADd1d22rh12rh2d1d22rh1h2)r6371000mD≈。
嵌入式开发神器Velxio:浏览器仿真,零硬件门槛!这款开源工具支持Arduino、ESP32等主流开发板,无需安装IDE或购买硬件,直接在网页中搭建电路、调试代码。40+外设全仿真,支持多板联动,实时串口输出,与真机体验无异。新手避免烧板风险,老手提升调试效率,还支持本地部署保障隐私。提供在线版和GitHub开源版本,自带丰富示例,5分钟快速上手。Velxio解决了嵌入式开发中最劝退的硬件门槛问
CAE高级工程师7 人赞同了该文章是一款 GPL 许可的基于的多物理场求解器。它包括流体动力学、结构力学、电磁学、传热学、声学等模块。该项目包括一个(ElmerGUI),能够导入各种文件格式的网格、设置 PDE 系统以及导出模型数据和结果。后处理是通过 Paraview 完成的。项目以有限元法 (FEM) 的偏微分方程 (PDE) 数值求解为中心。因此,它涵盖了从热机械到电磁学的众多应用。
搞定了第八章的机器人建模,本章节尝试采用之前介绍过的gazebo让机器人在仿真环境中动起来。有不明白的地方欢迎加小鱼微信和小鱼一起沟通,快点开始你的升级打怪之路吧~通过本章节的学习,你将有以下收获~
Matlab机器人工具箱使用3 模型展示、视图调整与正逆解计算
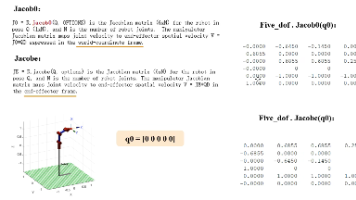
Matlab机器人工具箱8——雅可比