搜维尔科技:机械臂触物,人亦有感:力反馈让操作“手感”回归
把一个灯泡交给机器人,会发生什么?
它看得见灯泡,也知道要伸手去抓。难的是抓住的那一瞬间:劲小了会滑,劲大了可能碎。换成一个较重的零件,同样的握力又可能不够。人拿东西时会不断调整手劲。换成远程操作机械臂,问题就来了:人能在画面里看到夹爪合上,却未必知道它碰到物体的那一刻用了多大力。
遥操作,为什么还需要“感觉”?
遥操作很好理解:人移动主手端,远处的机械臂跟着动。但让机器人动起来,只完成了半圈。如果从端有相应的力或接触传感,系统还能把接触信息送回主手端,通过力反馈让操作者感到阻力。人收到提示,才好决定是继续握紧,还是赶紧松一点。这里有两件事要分清:从端传感器负责测到接触,主手端力反馈设备负责把提示呈现给人。它们要靠通信和控制软件连起来,才构成一条真正可用的双向回路。

一件手持装置,测试“碰到了”有多重要
这项研究由Kevin Avdiu、Seongjin Bien、Yannik Blei等九位作者署名,作者单位包括德国西门子、纽伦堡工业大学和慕尼黑工业大学。他们在2026年11月11日把论文提交到arXiv。论文中的RUMI,是研究团队做的一件手持示教装置,名字来自“Robotiq Universal Manipulation Interface”。它模仿常见的Robotiq 2F-85双指夹爪:操作者用拇指和食指捏动后部的输入板,遥操作时,机器人夹爪跟着开合。

RUMI的手持结构与接触阻挡机构
夹爪还没碰到东西,手指可以自然合拢;系统判断接触后,装置内部的阻挡机构限制进一步闭合,手里就多了一下明确的阻力。此时操作者继续施加的力由手持端传感器记录,作为抓握力指令。这让人既能知道“碰到了”,也能决定“接下来用多大力”。
要注意,RUMI的阻挡提示不是把远端测到的每一分外力原样复制到人手上。论文自己也指出,装置尚缺少对外部作用力的完整反馈;它检验的是接触参照与握力示教能带来什么变化。
研究者分别在开启和关闭阻挡提示的条件下采集示范。没有提示时,操作者主要凭画面判断夹爪是否抓稳;有提示时,轻物体与重物体的示范用力区分得更明显。

进一步的仿真训练里,使用有接触提示的示范数据,机器人抓取灯泡的成功率为94%;使用无接触提示的数据,灯泡任务为0%。不过在较重的变压器任务中,两组都接近成功。这说明反馈是否有价值,也要看任务对力度有多敏感。
把镜头拉到遥操作演示
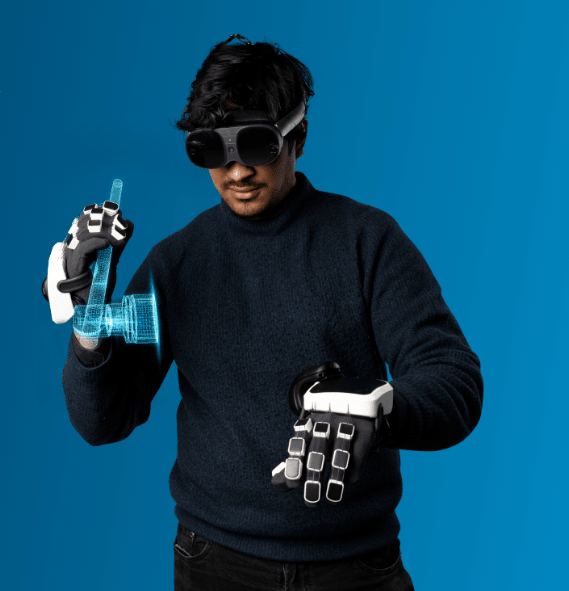
人可以通过画面判断机械臂的位置,但如果换成易碎件或需要贴边装配的零件,碰到的那一瞬间,光看画面就不一定够了。这也是我们在遥操作主手端方案里考虑力反馈的原因:力反馈对应手腕、手臂方向的操作与反作用力,从端的传感、通信和控制配合,操作人才可能同时知道“手往哪儿走”和“抓得有多紧”。

若要把遥操作用于具身智能示教,下一步还得让动作指令、夹爪状态、接触与受力信息在时间上对齐。否则,录下来的也许只是“手怎么动”,却漏掉了“为什么这时要收力”。

机器人学动作,也要学会轻重RUMI还是预印本,文中灯泡结果来自仿真,不能直接当成真实产线能力。但它给了一个清楚的提醒:遥操作不只是把动作送到机械臂,力反馈也不只是让人觉得“更真实”。当接触提示改变了人的操作方式,留下来的示教数据也会跟着变。下次看到机器人稳稳抓起一件东西,不妨多看一秒:它学到的,是“手伸过去”,还是“碰到之后该怎么拿”?
关于搜维尔科技
我们热衷于触觉力反馈技术的研发与推广。我们热衷于推动技术发展,使其处于技术前沿甚至更前沿。在这个频道上,我们想分享我们基于力反馈技术的最新体验。搜维尔科技与Haply总部签署代理合作协议,成为其在中国大陆地区总代理商+战略合作伙伴。搜维尔科技现支持相关产品购买、咨询与售后支持等服务,欢迎垂询。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献68条内容

所有评论(0)