西门子博途PLC编程入门到ABB机器人编程实例 涵盖触摸屏组态工业机器人轨迹电气原理图识图与伺服控制技术
·

本文从西门子博途编程出发,按照PLC编程入门教程的思路介绍软件操作和基础逻辑编写。接着结合ABB机器人编程实例,展示工业机器人轨迹编程的具体方法。文中穿插了PLC触摸屏组态的画面搭建、电气原理图识图技巧,以及PLC伺服控制系统参数调试的内容。这些模块围绕电气自动化实际工作场景展开,清晰说明了PLC与工业机器人之间如何配合、信号如何交换,适合刚入行或希望弥补短板的工程技术人员参考。
## 西门子博途软件基础操作与编程入门
打开西门子博途软件后,第一步是创建新项目并选择相应的PLC型号。软件界面分为项目树、编辑器和诊断窗口几个区域,新手可以先熟悉左侧的项目结构。编程时,将梯形图或功能块拖拽到程序段中,双击即可直接设置参数。常用指令如逻辑运算、定时器、计数器都在指令树中,可以点击调用。以下列出几个起步要点:
<!--TABLE_PLACEHOLDER_0-->
掌握这些基础后,就能开始书写简单的控制逻辑了。
## ABB工业机器人轨迹规划编程实操
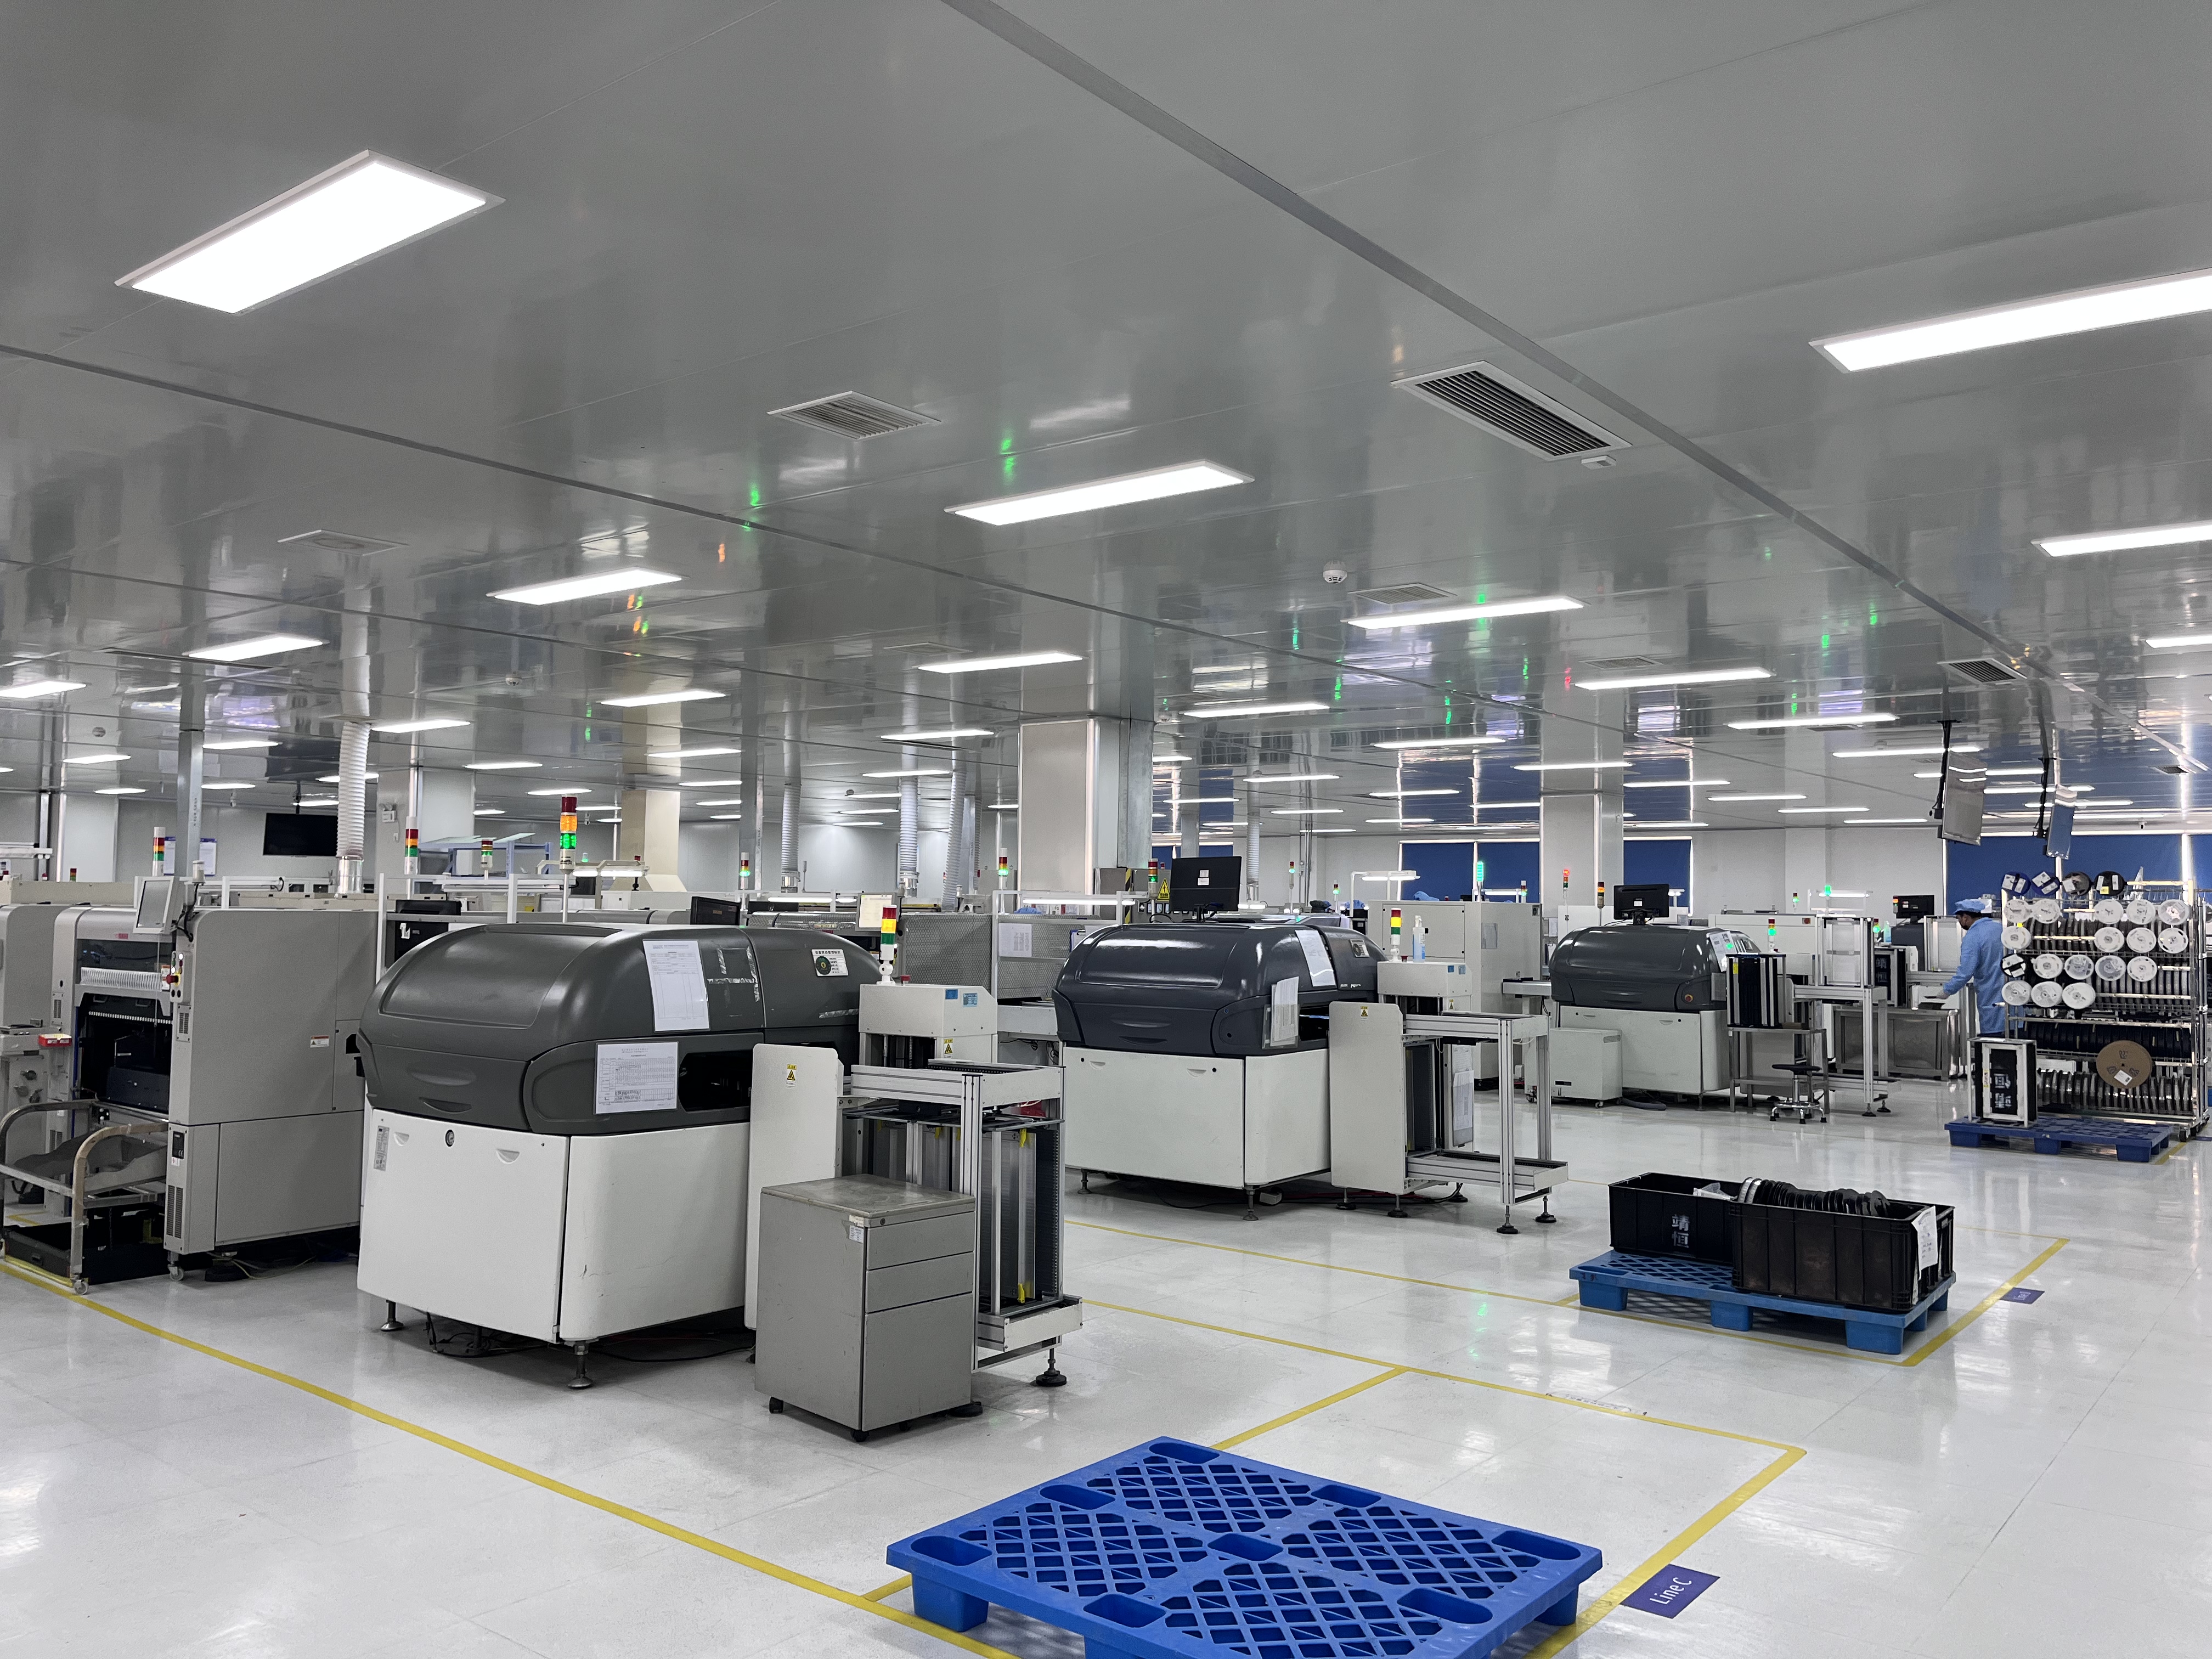
ABB工业机器人的轨迹规划主要在RobotStudio软件中完成,操作者需先建立工件坐标系和工具坐标系。在编程时,利用MoveL和MoveC指令可以实现机器人沿直线或圆弧路径运动,同时通过速度和加速度参数控制运动节奏。在ABB机器人编程实例中,节拍优化与奇异点规避是两个常见难题。
> 建议初学者从简单的搬运轨迹开始练习,逐步过渡到复杂焊接路径。
借助 [](https://www.binhuedu.com/) 可以获取更多关于工业机器人轨迹编程的实操资料。在实际项目中,轨迹点越密集,运动越平滑,但对PLC与机器人的通信响应速度要求也随之提高。
## PLC触摸屏组态画面设计核心步骤
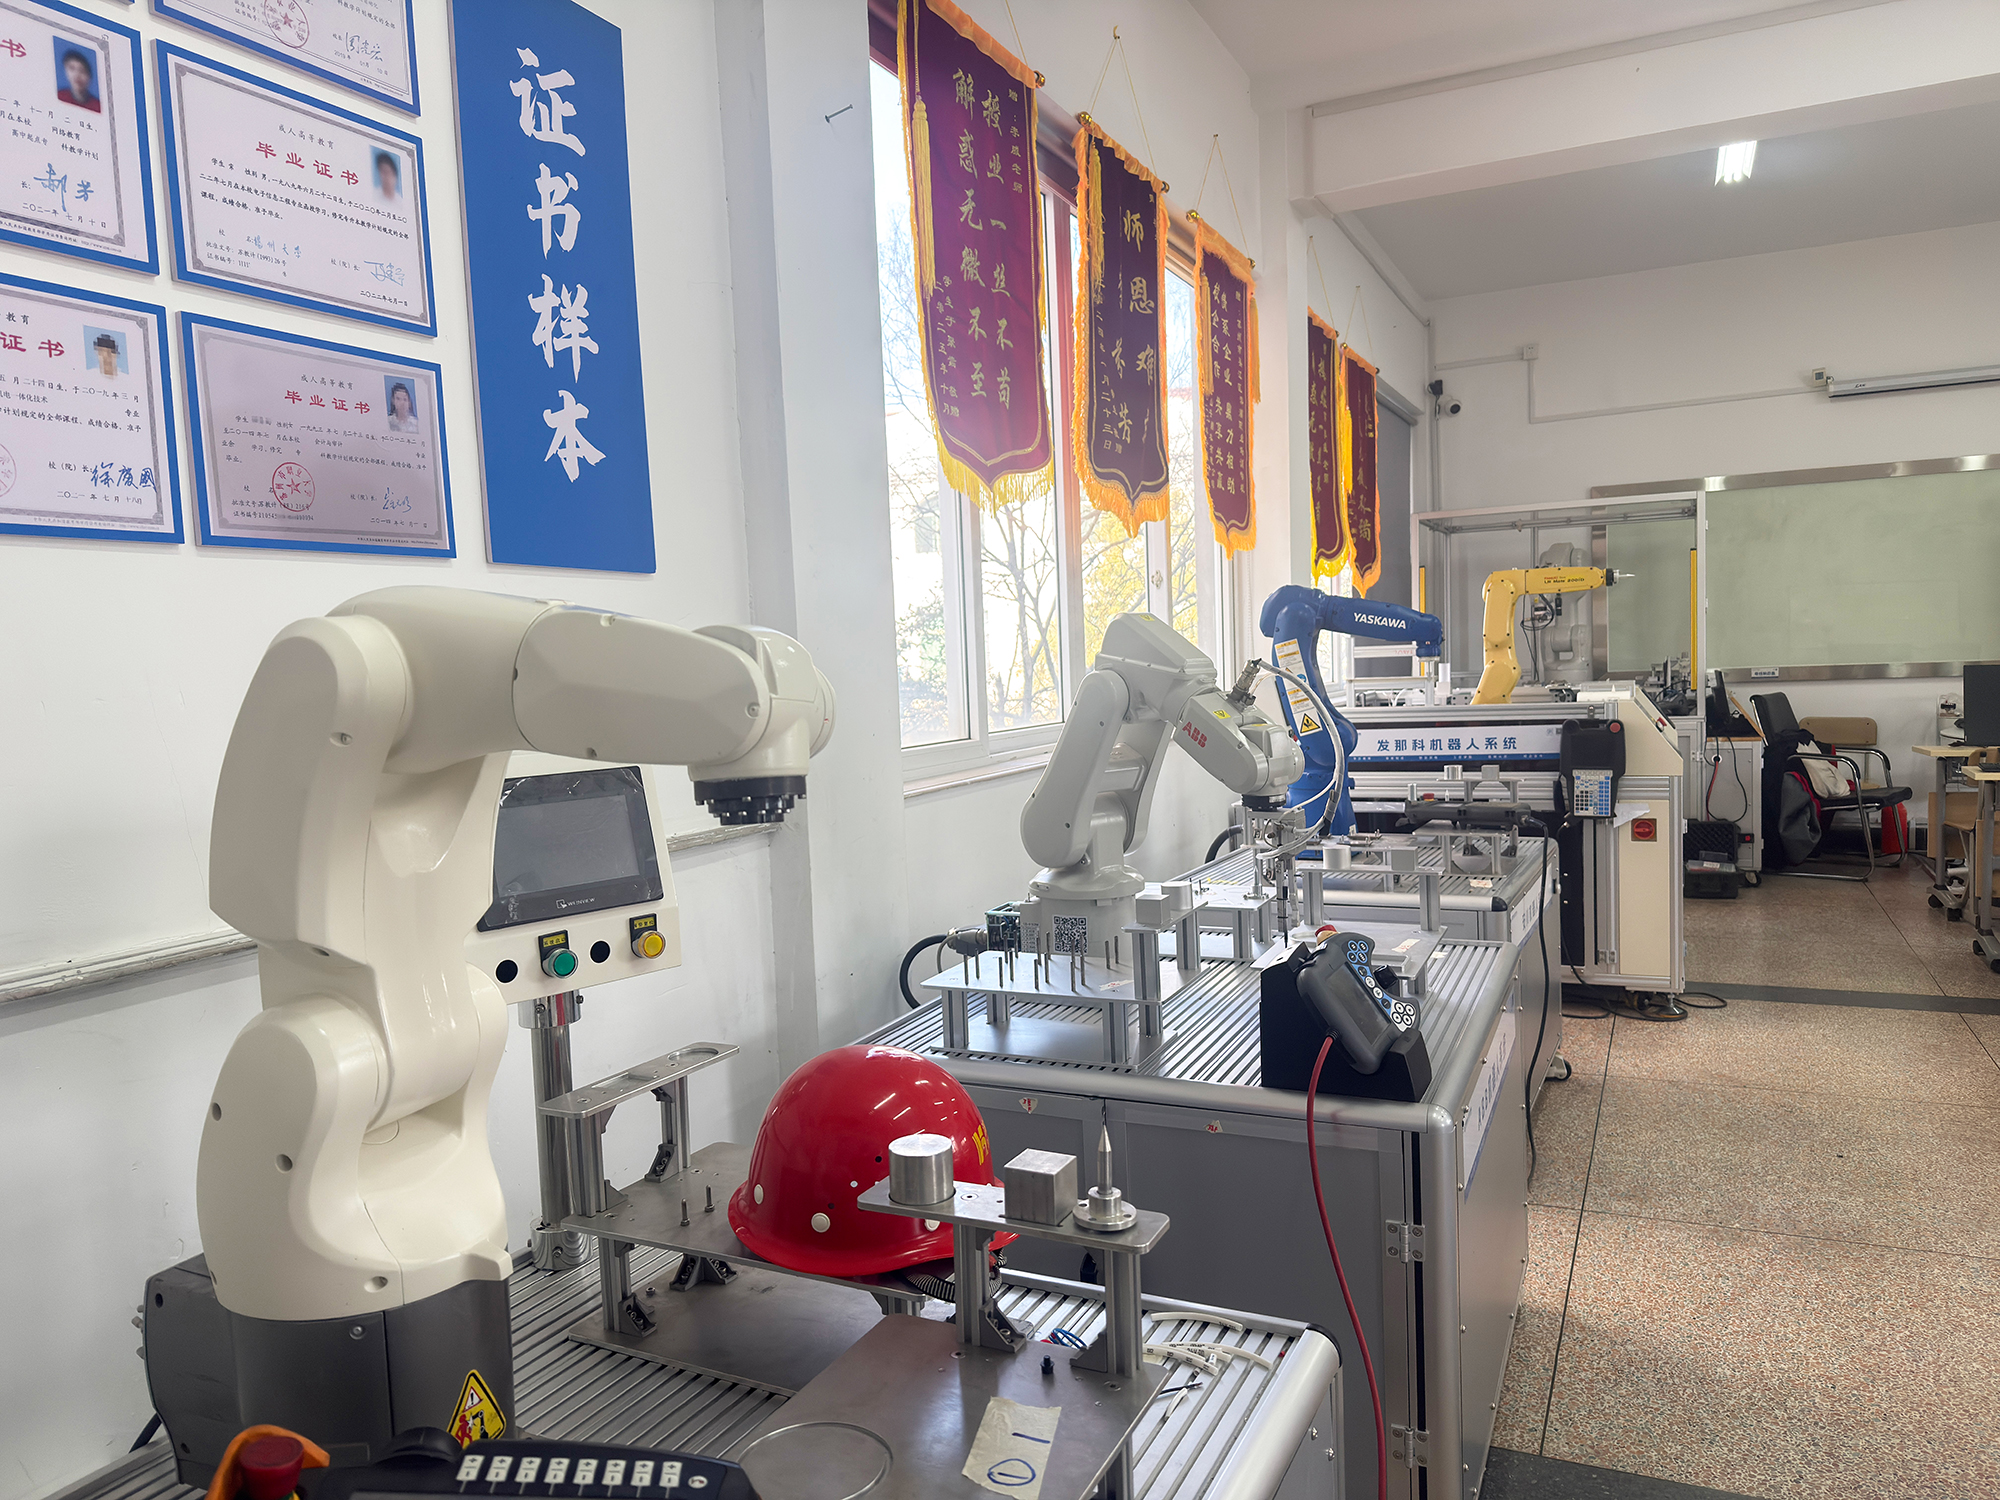
进行PLC触摸屏组态时,第一,要合理规划画面布局,把按钮、指示灯和数据显示区安排妥当。然后,在组态软件中创建变量并与PLC内部地址绑定,以确保画面元素能够实时反映设备状态。接下来,再设置报警记录与趋势曲线等功能页面,以便操作人员监控运行情况。在完成初稿后,需要下载到触摸屏上进行实际测试,并根据操作反馈调整显示效果。想了解更多关于 [](https://www.binhuedu.com/) 的信息,可以帮助设计出更实用的组态界面。
## 电气原理图识读方法与常见符号解析
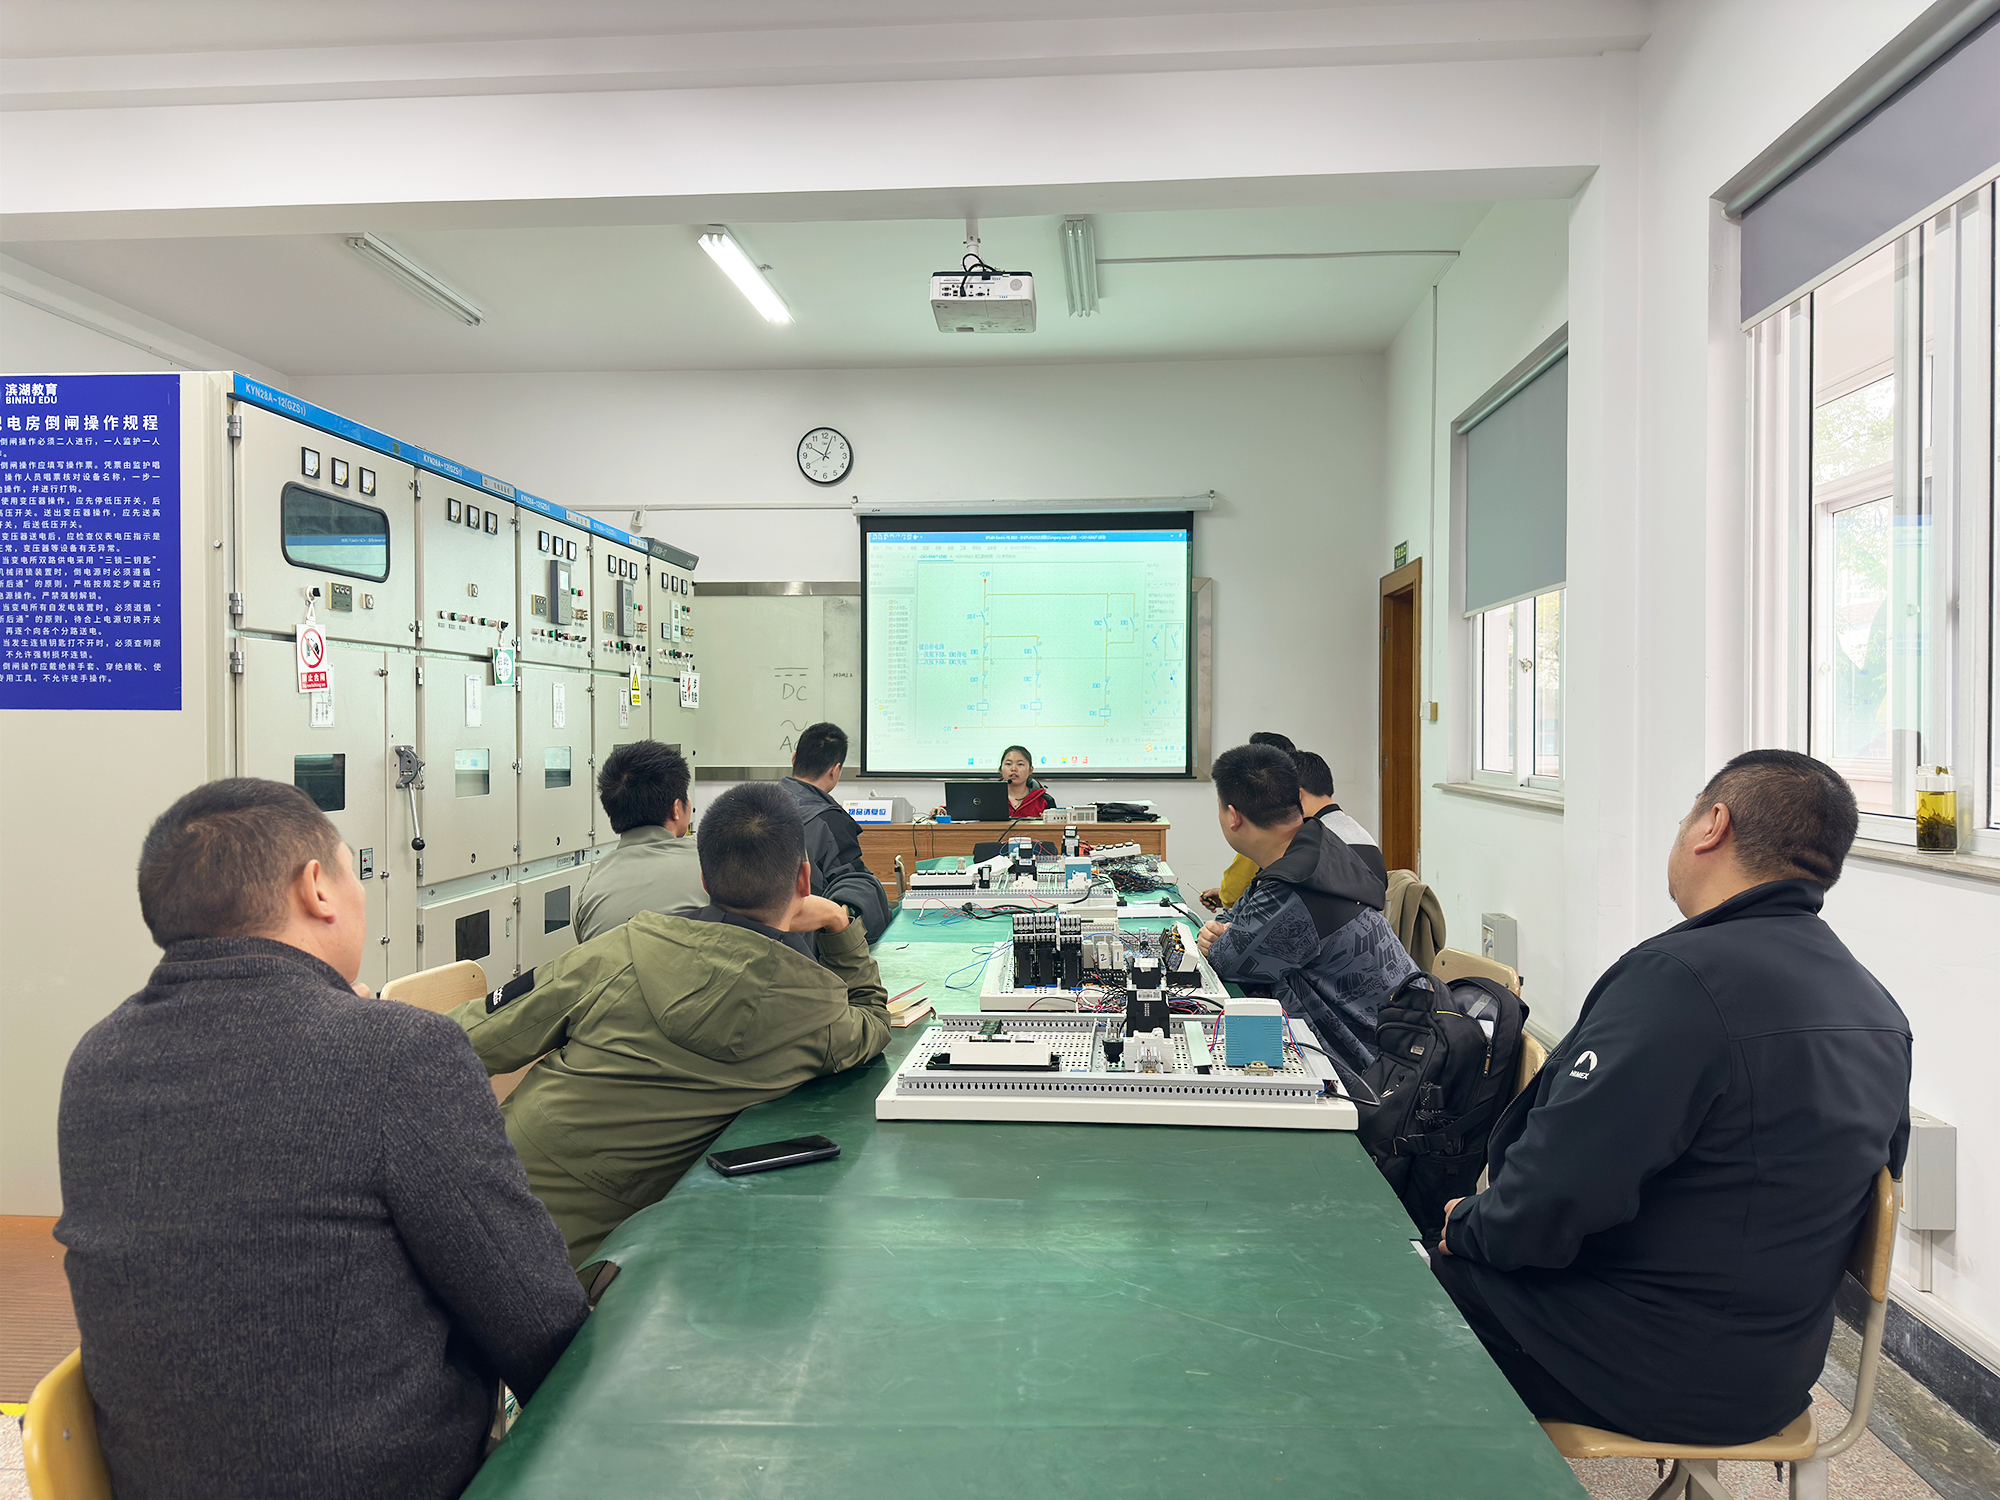
电气原理图识图是电工和自动化工程师必须掌握的重要技能。在看图时,从上到下,从左到右沿着电流方向走一遍,就能理清电路逻辑。常见符号包括继电器线圈、交流接触器触点、按钮开关等,这些元件在图中都有固定形状表示。了解更多关于 [](https://www.binhuedu.com/) 的信息,可以帮助你快速辨别动力回路与控制回路。在实际工作中,无论是西门子博途PLC编程还是PLC伺服控制系统,都离不开对原理图准确理解;把符号认清后,在调试时就不容易出错。
## PLC伺服电机控制系统调试与参数设定
在西门子博途软件内进行PLC伺服控制时,参数设定是一项关键步骤。首先,需要设置电子齿轮比和脉冲输出方向,以便伺服驱动器能够准确接收信号。然后,一步一步地调整PID参数,从比例项开始,再调整积分和微分项,每次修改都要观察电机运行状态。在此过程中,要留意是否出现抖动或超调,一旦发现问题就需要微调参数。此外,还要仔细核查接线,上电前确认正负极以及屏蔽线没有接错,以避免设备损坏。如果想深入了解调试流程,可以参考 [](https://www.binhuedu.com/) 的相关资料。
## 工业机器人与PLC协同控制应用要点
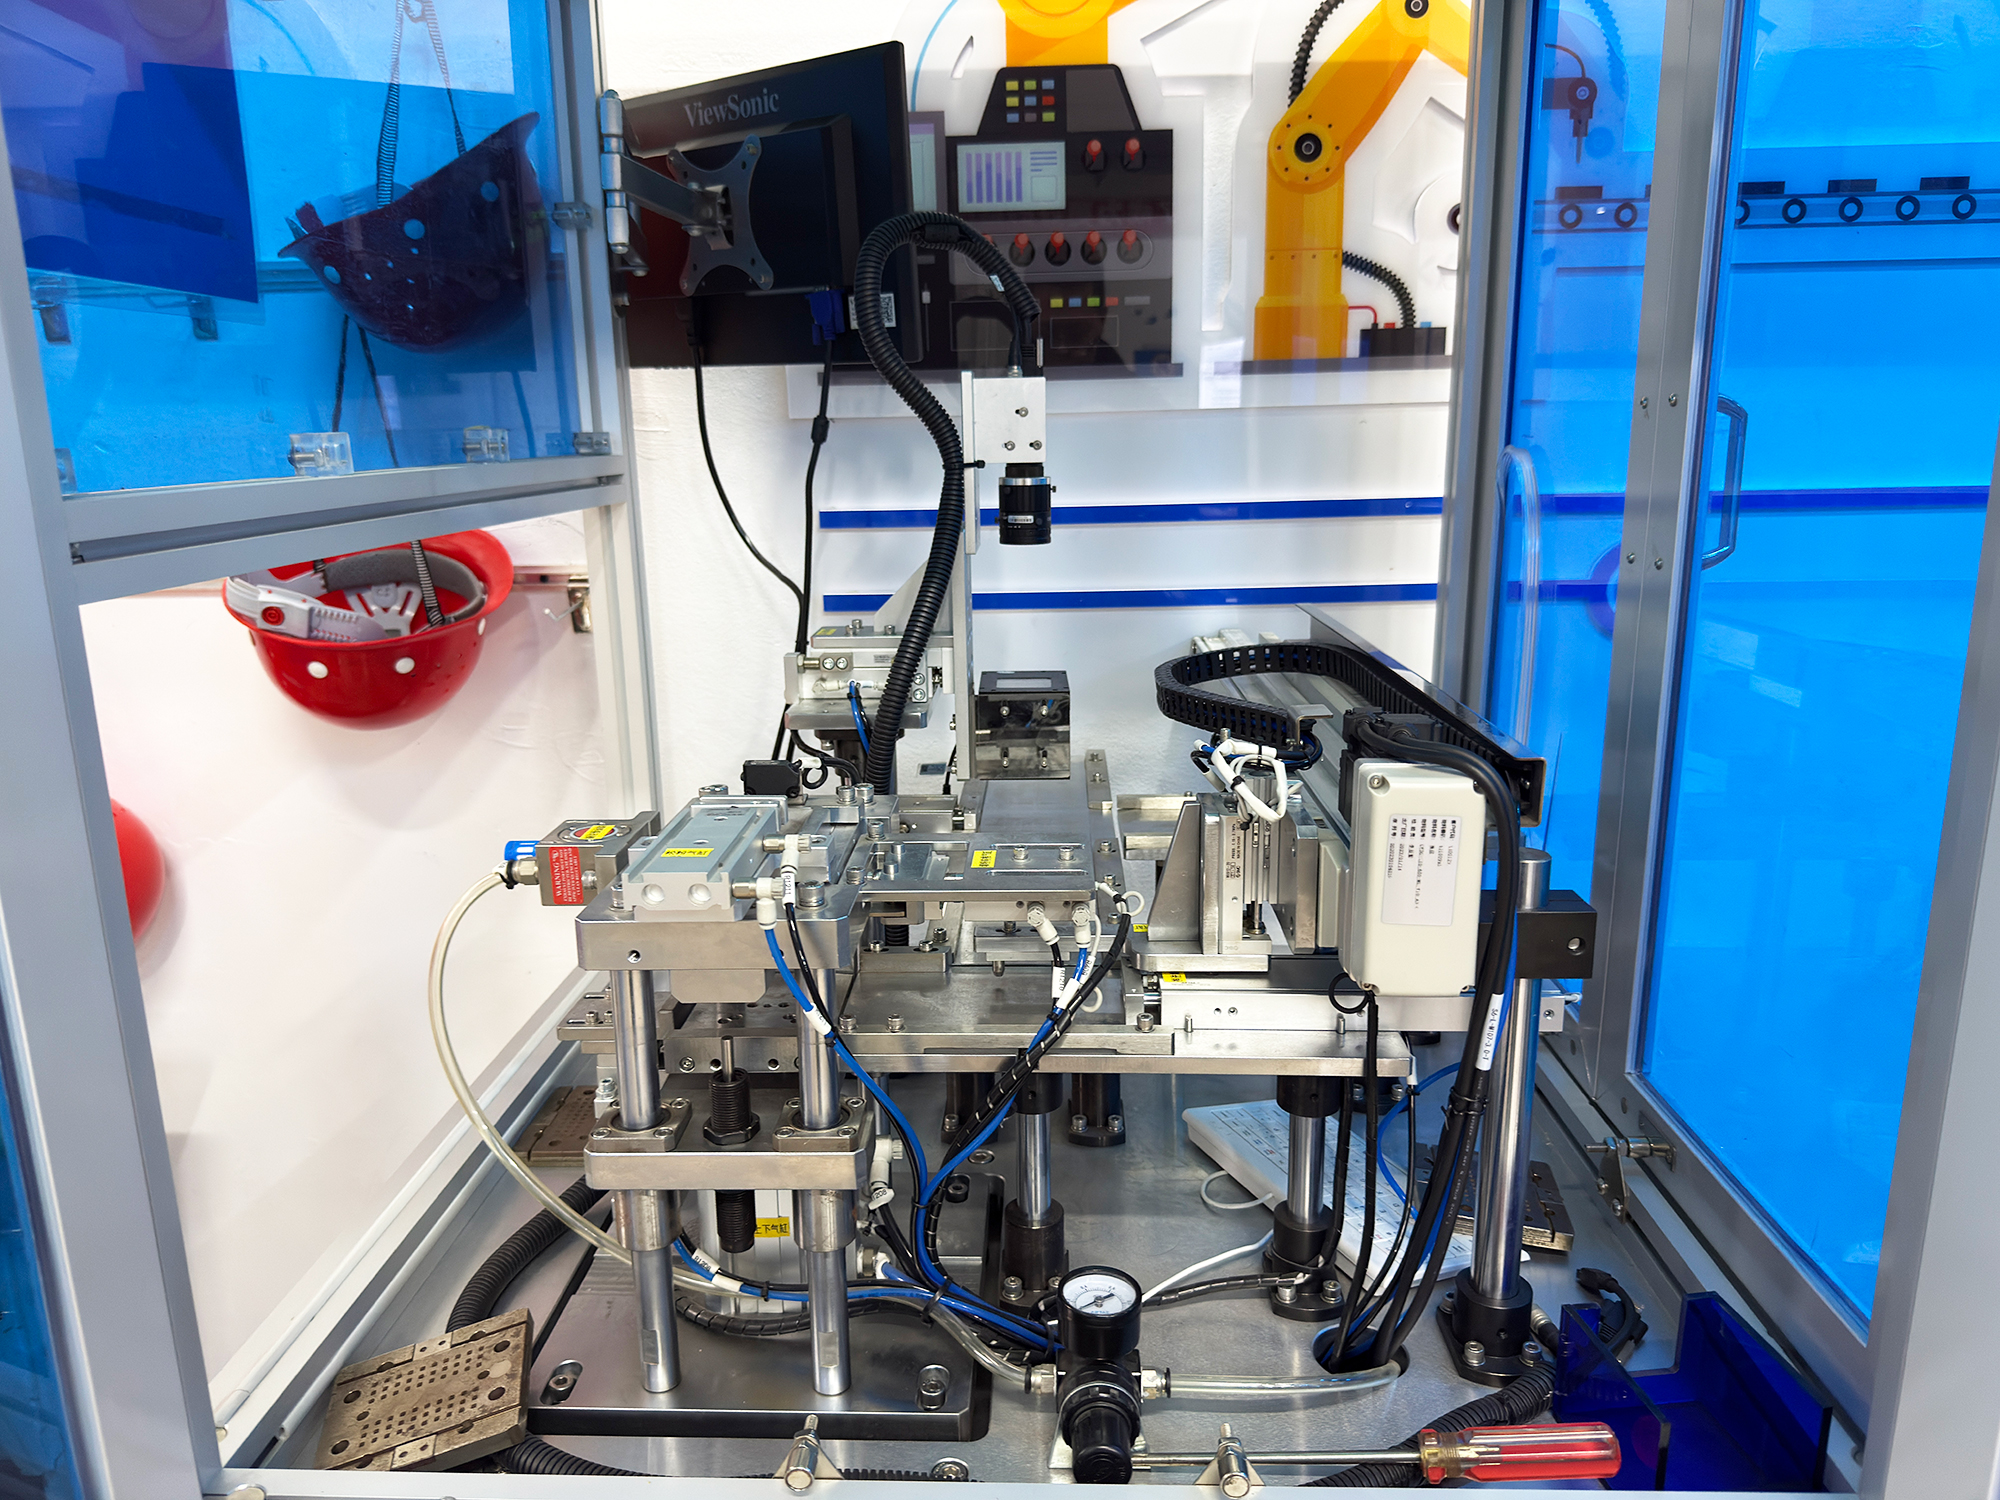
工业机器人与PLC协同工作时,两者需要通过通信接口进行信号交换。PLC负责逻辑判断及流程控制,而机器人则执行具体动作,例如搬运、焊接及码垛。在西门子博途编程过程中,可以使用Profinet协议实现与ABB机器人的通信,实现数据实时传输。另外,PLC伺服控制模块必须与机器人运动指令对齐,以避免动作冲突。在调试阶段,电气原理图识图能力显得尤为重要,它能帮助快速定位接线错误。如需了解更多联动方案,可以参考 [](https://www.binhuedu.com/),在实际项目中还需注意安全互锁及急停信号配合。
## 博途编程从入门到进阶实战技巧总结
掌握西门子博途编程需要从基础逻辑开始,逐步学习定时器、计数器以及数据块等常用指令。在实际调试过程中建议先通过 PLC 编程入门教程中的小项目来练手,然后结合 ABB 机器人的实例来学习工业机器人轨迹编程方法。当进行 PLC 触摸屏组态及 PLC 伺服控制时,你对电气原理图的识别能力将直接影响排错速度。从 [](https://www.binhuedu.com/) 可以获取更多实际操作参考资料,多花时间实践程序,并在遇到问题的时候查阅手册,你将会更快地进步。
## 结论
从学习西门子博途 编程入门到进行 ABB 机器人的实操,这条学习路径将 PLC 编程入门教程中的基础知识和工业机器人轨迹编程应用需求结合在了一起。当你处理 PLC 触摸屏组态、电气原理图识读以及 PLC 伺服控制等模块内容时,多动手练习将比单纯阅读材料更有效。在工业机器人与 PLC 协同控制项目中,通信调试及参数设定通常会占用大量时间。一旦掌握这些技能,在面对生产线改造或设备升级任务时,你会应对自如。
## 常见问题
问:西门子博途 编程入门需要哪些准备?
答:有基本的电气知识就可以了,请先安装好软件并选择正确的 PLC 型号,从梯形图逻辑开始练习。
问:在 ABB 机器人的编程实例中轨迹规划如何起步?
答:首先在 RobotStudio 中建立好工件及工具坐标系,通过 MoveL 指令走直线,然后逐步叠加路径点并进行调试。
问:完成 PLC 触摸屏组态画面后怎样测试?
答:通过网口将项目下载至屏幕上,然后点击几个按钮以观察数据变化和报警是否能正常显示。
问:有没有快速上手的方法来识读电气原理图?
答:顺着电流方向从主回路追踪至控制回路,并记住继电器、接触器以及按钮这些常见元件的符号即可。
问:如果在 PLC 伺服控制参数调试过程中总是出错,该怎么处理?
答:请首先确认接线及电子齿轮比没有问题,然后从低比例值开始调整 PID,每次只修改一个数值,以观察电机是否出现抖动或者异常情况。
问:如何实现工业机器人与 PLC 协同控制之间的通信?
答:在西门子博途 编码环境下使用 Profinet 协议较为普遍,只需确保两边 IP 地址及数据交换区设置一致即可正常运行。
DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献11条内容

所有评论(0)