足式移动操作机器人进变电站:巡检不只要看,还要动手
变电站的巡检点位,过去主要靠人走过去看。
看表计读数、看指示灯状态、看设备外观有没有异常、听运行声音、记录温度。这些工作重复、有周期性,也需要人在特定环境下作业。用巡检机器人替代一部分人工,是这几年推进得比较多的方向。
但真正做过变电站巡检项目的人会知道,光"看"只能解决一部分问题。
有些点位上除了观察,还要动手:合上或者断开某个开关、取一份样品、对表计做一次核查确认。如果机器人只能看不能动,这些环节仍然需要有人到现场,巡检的价值就被切成了两半。
一个现实中的需求,真正要的往往是把巡检点位上的操作也一起做掉,"买一条机器狗"只是它听起来的样子。
一个具体的项目需求
上海肉包机器人科技有限公司接触到的这个需求,来自某能源央企。
客户提出的问题很直接:现有巡检流程里,有一部分点位需要人工到场完成操作,希望机器人不仅能完成巡检记录,也能把这些操作环节接过去。
这个需求把项目的技术形态定住了。单纯的巡检机器人做不了,需要在移动的平台上加装操作能力,形成"能走、能看、能动手"的复合系统。
技术形态:足式移动操作机器人
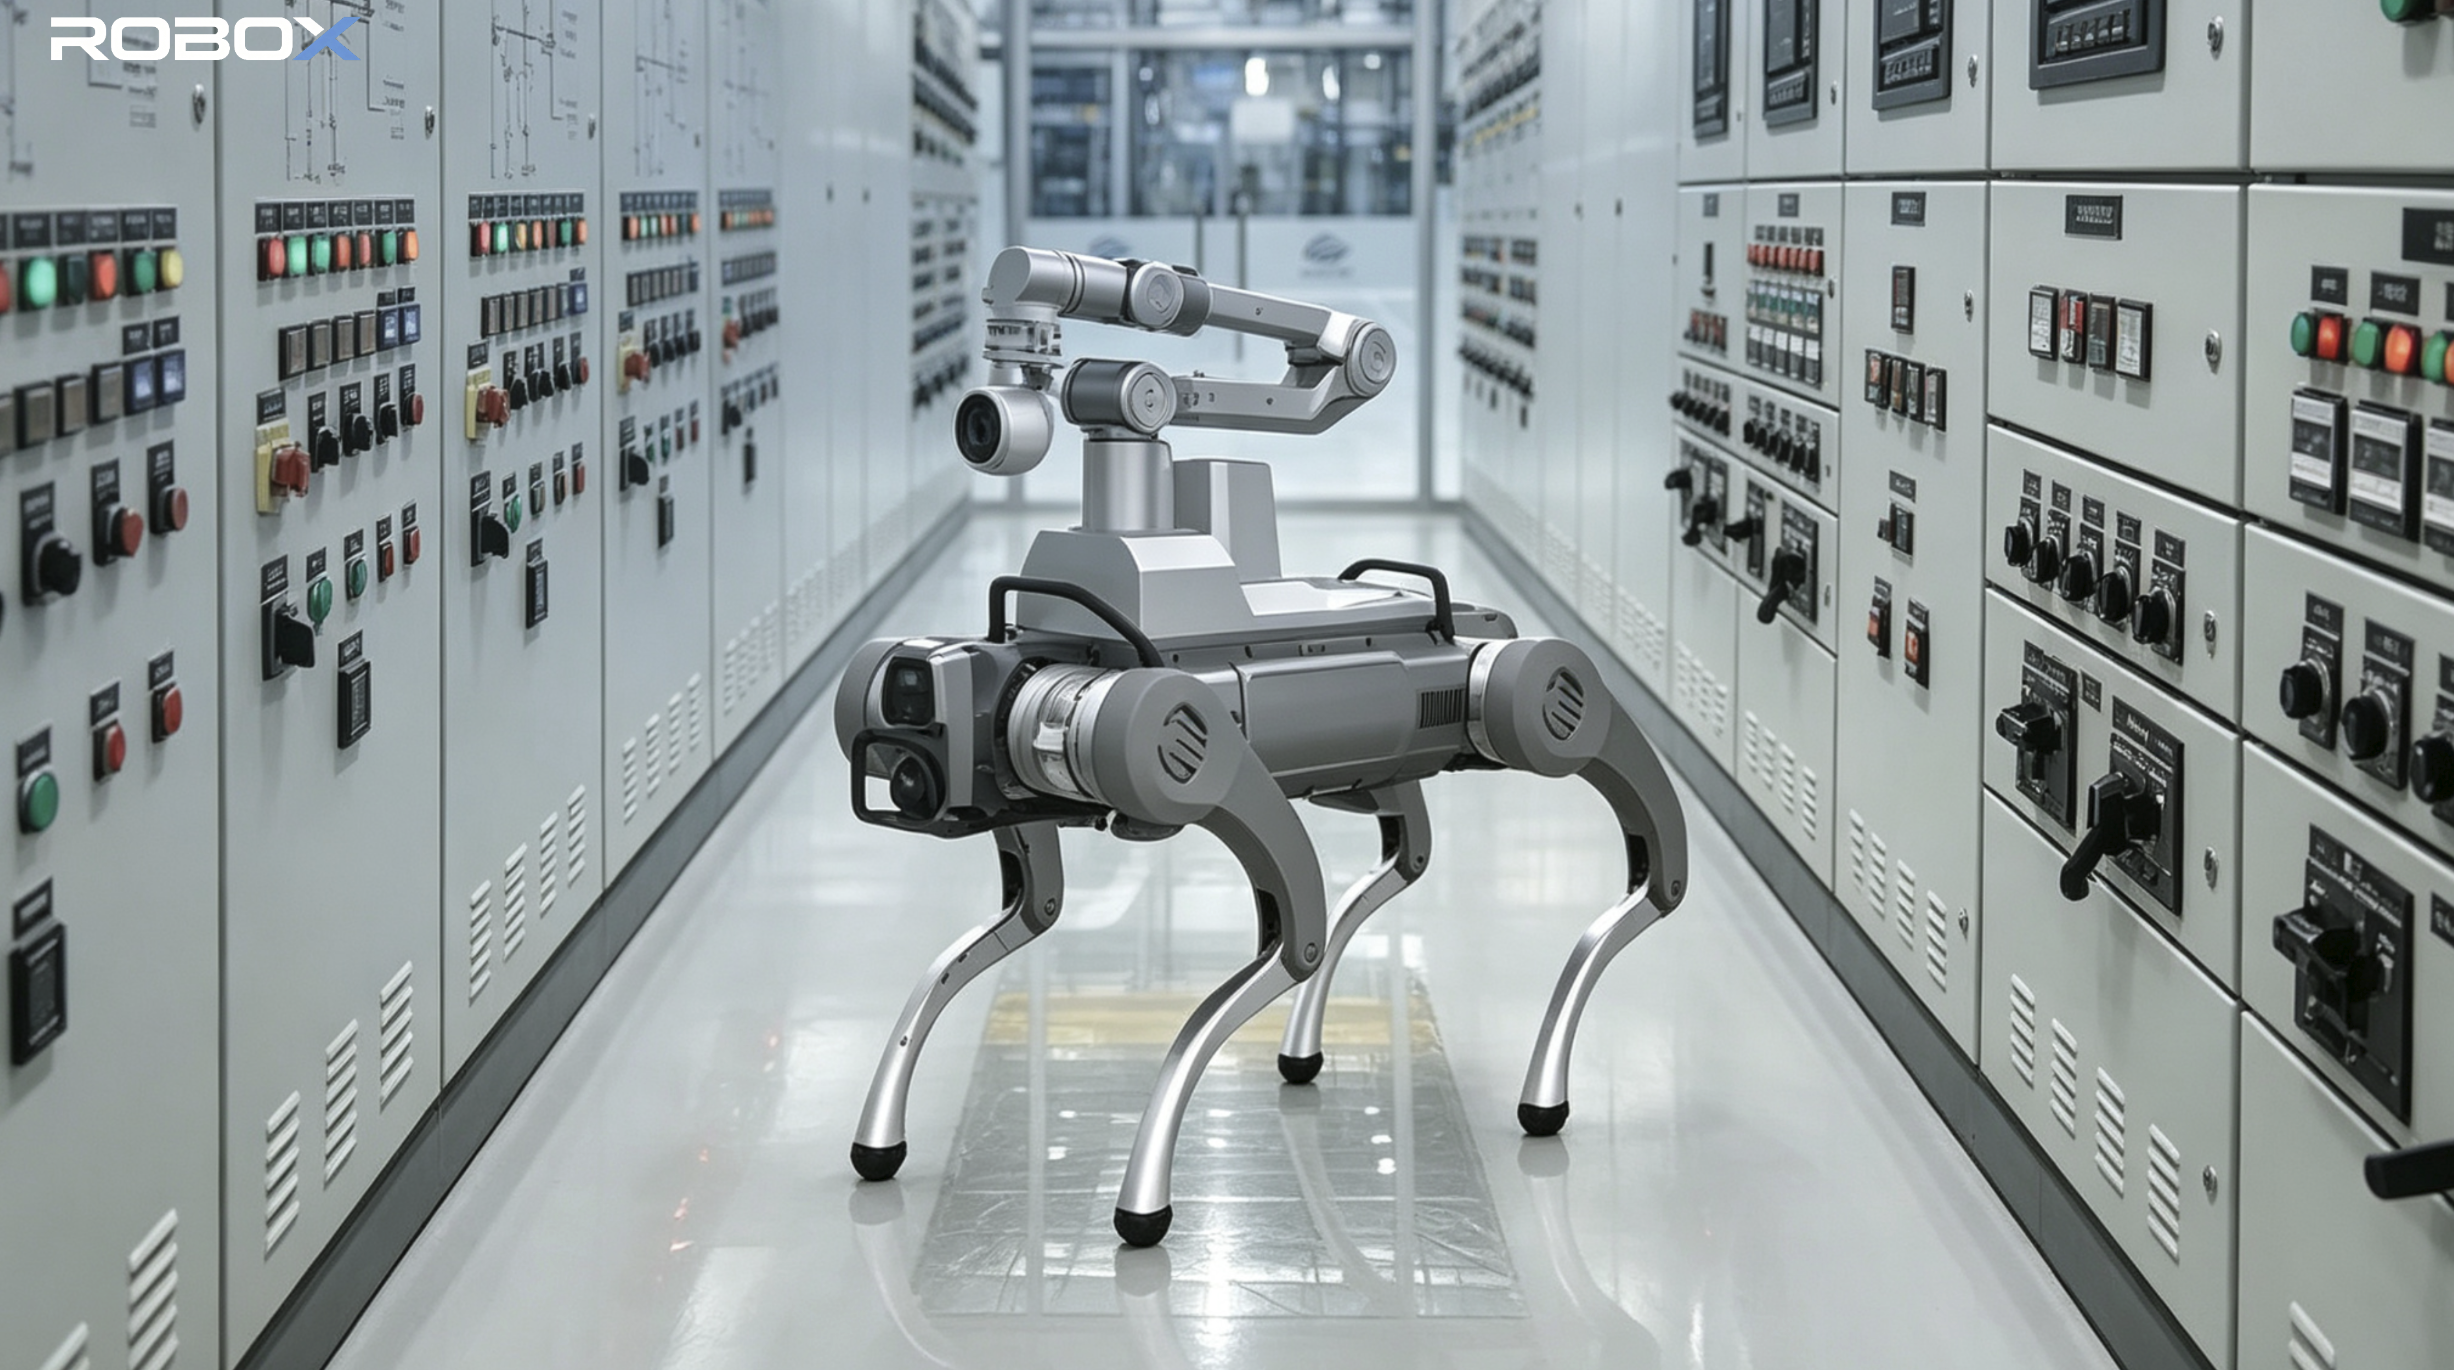
这类机器人在行业里有一个相对标准的叫法——足式移动操作机器人(legged mobile manipulator),指的是四足本体加机械臂的复合形态。也有人称它四足移动操作机器人。
之所以用足式而不是轮式,是因为变电站现场存在台阶、沟道、草地、碎石等不规整地形,轮式平台通过性受限。四足的优势在于能适应这类地面条件。
之所以要加机械臂,是因为这个项目的巡检点位上有实际的操作动作。机械臂的加入,让机器人从"观察者"变成"执行者"。
但两个成熟产品的简单叠加,不会自动得到一个可用的系统。
交付内容与工程难点
这个项目的交付形态,是四足本体、机械臂与远程操作系统的整体集成。要求完成的操作包括开关操作、取样与表计核查。
集成过程中的难点,集中在三个相互牵制的地方。
- 配重问题。 机械臂伸出去作业时,重心会随之偏移。四足本体原本的重心设计,是按只承载自身平台的重量来做的。加上机械臂以及作业时产生的力,会改变整机的平衡条件。这需要重新考虑机械臂的安装位置、作业姿态和配重方案。
- 行走稳定性。 足式机器人在行走时本身就是动态平衡的过程。挂载机械臂之后,本体的质量和重心都发生了变化,行走控制的参数需要重新调整。地面不规整的情况下,这个调整会更复杂。
- 作业精度。 开关操作、取样、表计核查这类动作,对末端定位有明确要求。四足平台在站定状态下仍存在一定的姿态浮动,机械臂的末端要在这种条件下达到操作所需的精度,需要两者在控制层面协同。
这三个难点不是彼此孤立的。为了精度增加本体配重,会影响行走能耗和灵活性;为了稳定性降低作业时的动作幅度,又可能影响操作能否到位。找到平衡点,是这个项目在实际工程中最花时间的部分。
用远程操作切入的现实考虑
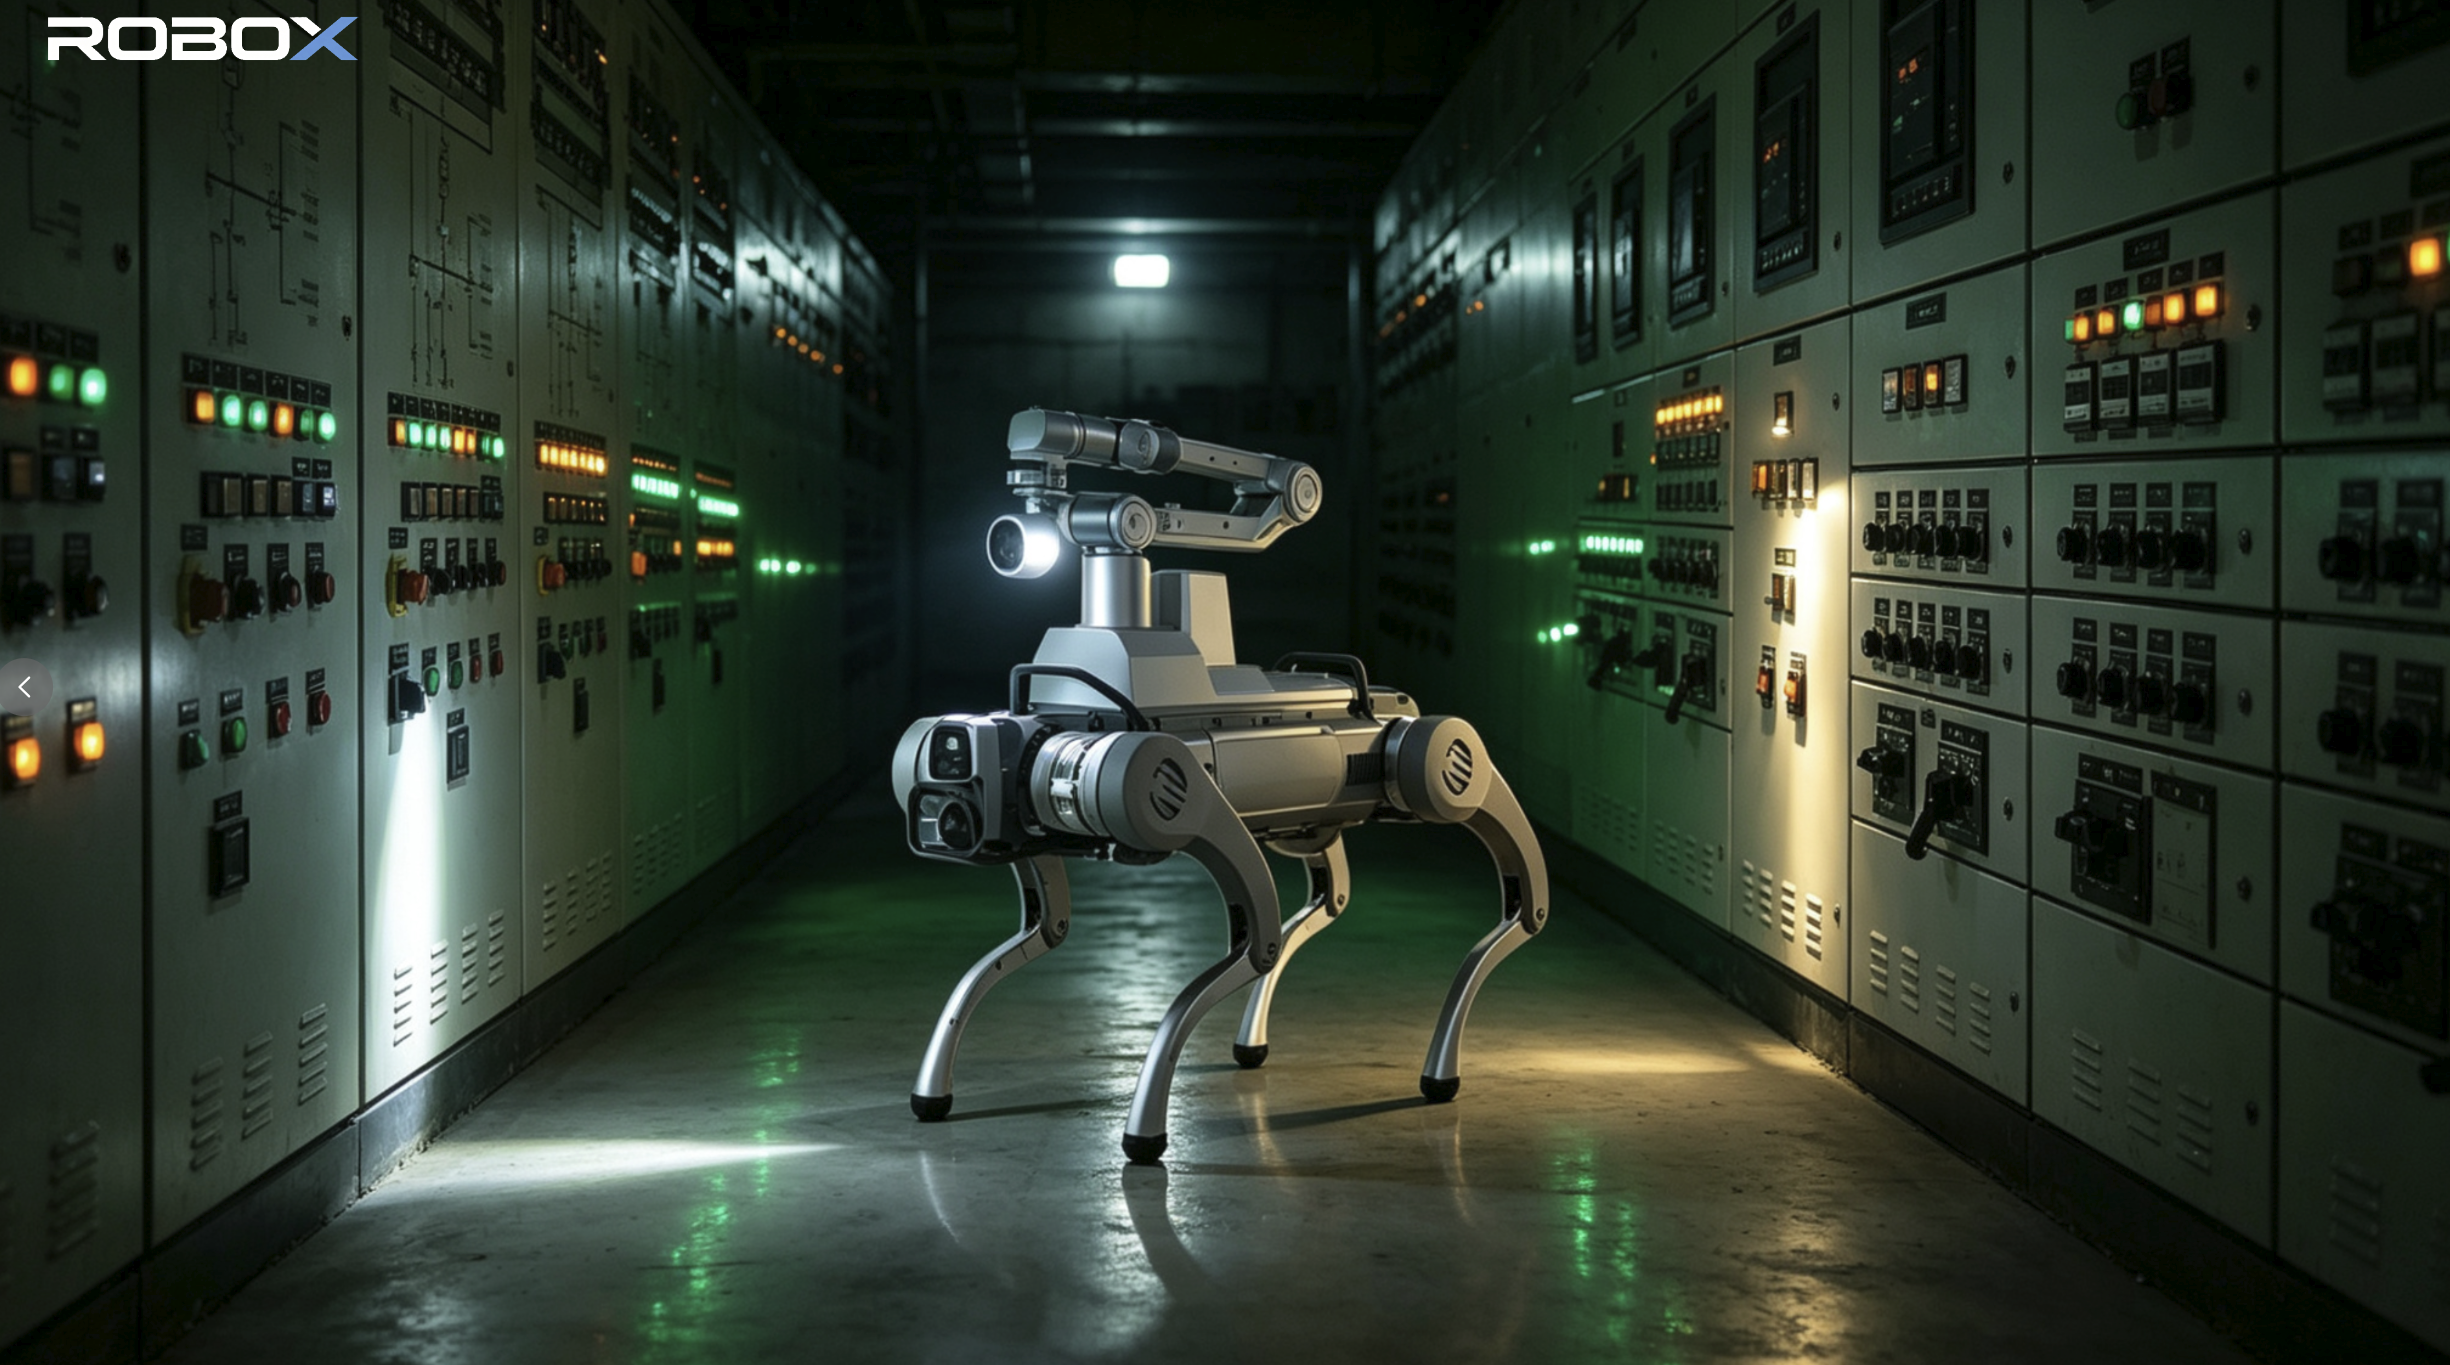
系统集成了远程操作能力,操作人员可以在安全距离外完成控制和确认。
这个安排有两个层面的考虑。一是作业安全,变电站属于对人员进入有明确限制的环境,减少人员在特定区域停留的时间,本身就有价值。二是过渡期的可靠性,在机器人自主作业能力的成熟度还不足以覆盖全部操作类型和异常情况时,由人来处理复杂判断,是让项目能真正上线的现实路径。
远程操作与自主作业的比例,需要根据具体点位的任务特点来确定,不同项目之间差异较大。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献12条内容

所有评论(0)