变电站四足机器狗跨层巡检机器人梯控工程实操
导语: 变电站中的机器狗可能先完成底层设备区域巡检,再前往其他设备层继续执行既定任务。对机器人来说,电梯并不是普通导航道路,而是一段状态不断变化的共享交通资源。因此,机器人梯控工程实现应从“完整巡检任务”出发,而不是单独调通几个电梯控制动作。
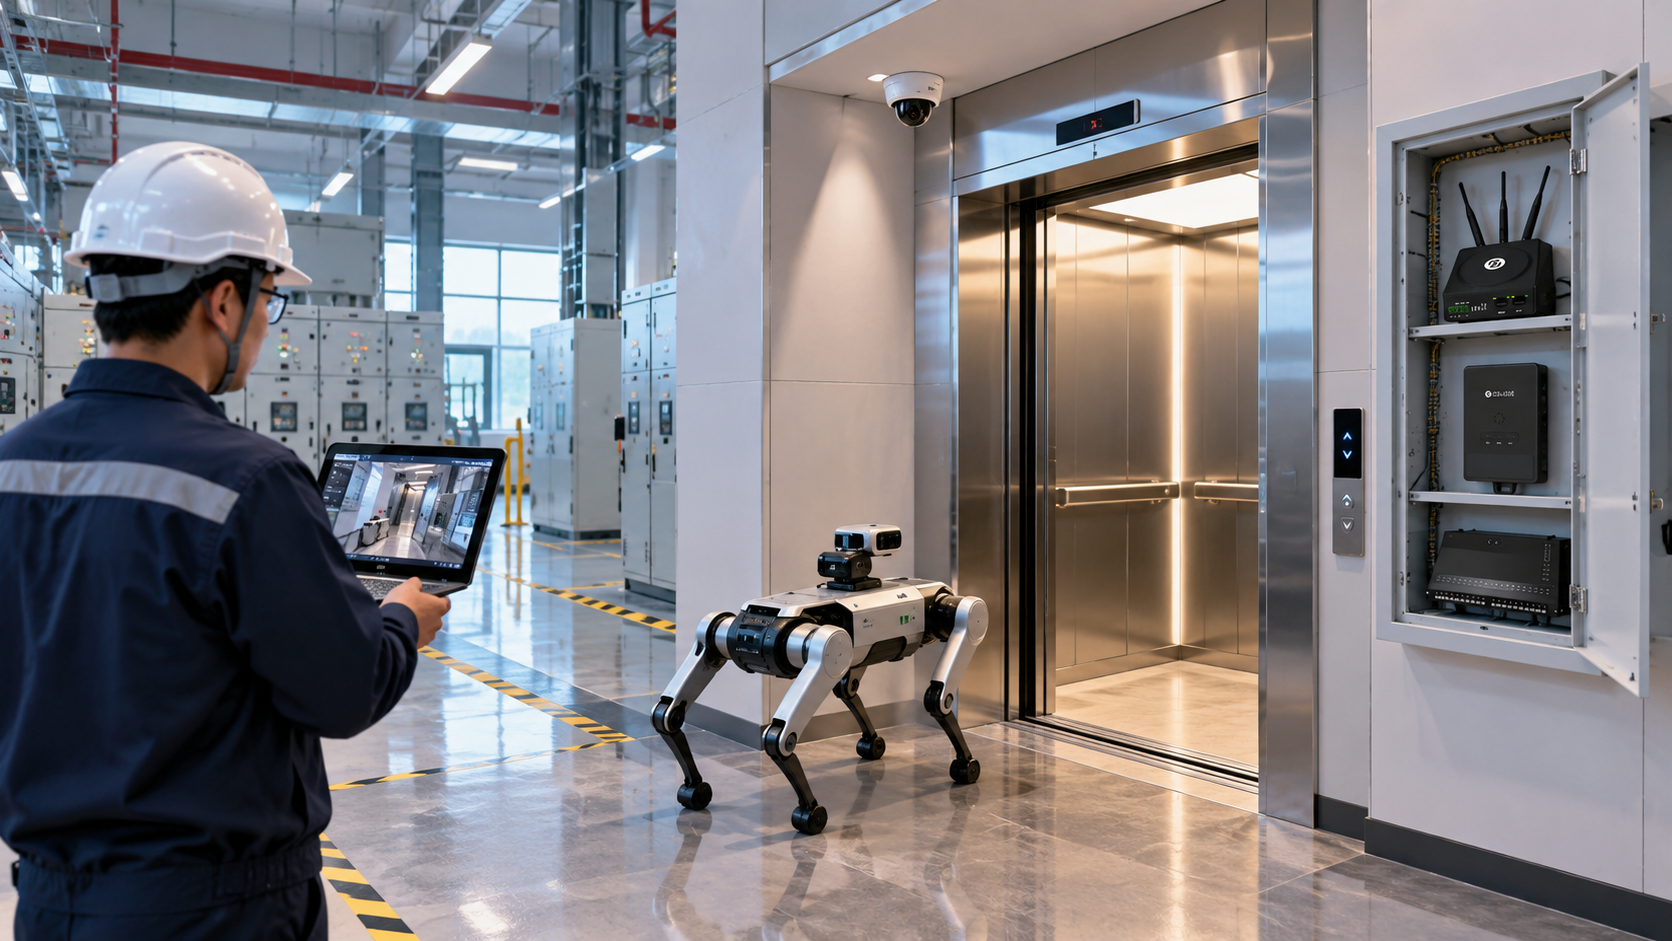
一、现场勘察先解决三个基础问题
正式开发以前,建议把现场信息拆成机器人、电梯、通信三个部分。
机器人侧需要确认网络能力、任务平台接口、地图管理方式以及候梯和出梯后的导航机制。电梯侧需要明确实际楼层、轿厢空间、开门方向和目标电梯的适用条件。通信侧则不能只测试设备层,应实际检查候梯区、轿厢内以及电梯运行过程中的网络表现。
这一步很容易被低估。四足机器人在设备区域网络稳定,不代表进入金属轿厢以后仍保持相同条件。如果跨层任务持续依赖网络交互,那么通信方案必须在正式联调前确定。
现场还应同步确认机器人运行边界。梯控解决的是机器人与电梯之间的任务协同,并不替代变电站自身的安全管理、作业权限和机器人巡检规范。
二、建图时就把“水平路线”和“实际楼层”对应起来
单层巡检通常以SLAM地图作为导航基础,多楼层项目则需要增加统一的楼层模型。
例如机器人系统中拥有Map_A、Map_B、Map_C三张地图,不能仅根据地图建立顺序默认它们对应一层、二层和三层。工程上更稳妥的做法,是为实际楼层建立唯一标识,再分别绑定机器人地图、候梯点、进梯点、出梯区域和巡检任务。
可以按照这样的部署顺序进行:
完成当前楼层建图 → 设置候梯位置 → 确认电梯实际楼层 → 建立地图与楼层关系 → 乘梯进入下一层 → 重复建图和标定。
这样做的价值是把很多问题提前暴露。比如机器狗地图名称与实际楼层不一致、候梯位置影响正常通行、出梯方向不利于重新定位等,都可以在建图阶段解决,而不是全部留到最后一次联调。
三、把乘梯做成独立任务,而不是写进每一条巡检路线
如果每条巡检路线都自己包含“呼梯—等待—进梯—到层”的代码,业务越多,维护越困难。更合适的设计是将跨层行为抽象为通用任务。
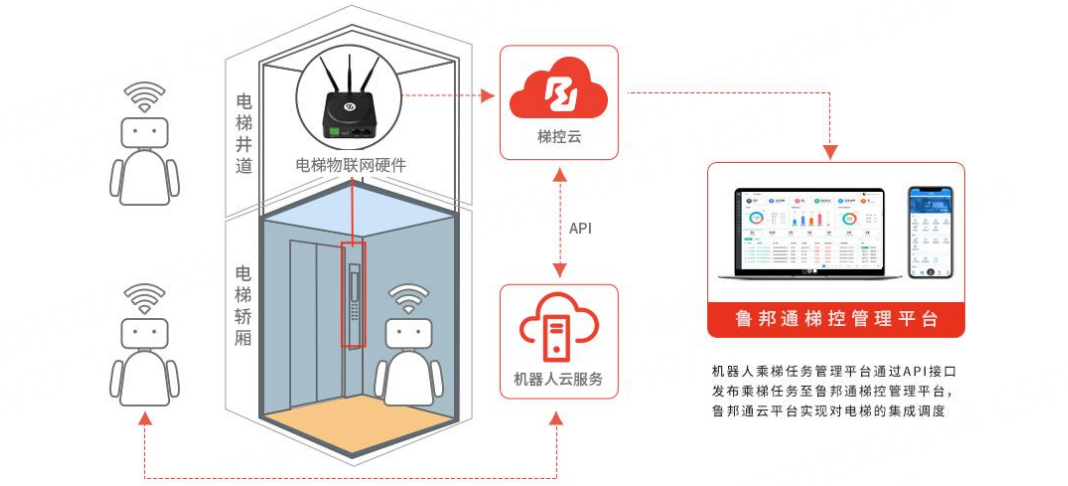
机器人平台只需提交当前楼层、目标楼层、Robot_ID、Task_ID等信息,梯控层负责维护电梯侧状态;巡检业务则在跨层任务完成后继续执行。
接口可以围绕CreateTask、QueryTaskStatus、CancelTask等基础动作设计。关键并不在于接口名称,而在于返回状态必须足够清晰,例如WAITING、ASSIGNED、ENTERING、RUNNING、ARRIVED、EXITING、COMPLETED以及异常状态。
这样一来,无论机器狗是在执行设备巡视、仪表检查还是定点任务,跨楼层过程都复用同一套逻辑。巡检应用不需要因为目标楼层不同而重新开发乘梯流程。
四、状态驱动比固定延时更适合无人巡检
工程项目中最危险的简化方式之一,是使用大量固定时间判断。比如呼梯20秒后默认电梯已经到达,进入轿厢15秒后默认已经到目标层。
真实现场存在中途停靠、等待、人员使用以及网络波动,固定延时并不能代表电梯实际状态。
因此,乘梯流程应围绕可确认状态推进。机器人到候梯点后等待任务分配;电梯到达并满足当前任务条件后进入下一阶段;目标楼层没有确认时,不切换机器人地图;出梯动作结束后,再恢复原巡检任务。
状态机可以设计为:
WAITING → ELEVATOR_READY → ENTERING → IN_CAR → MOVING → TARGET_CONFIRMED → EXITING → COMPLETE
异常路径则增加TIMEOUT、RECHECK、RETRY、CANCEL或ABORT。
这里有一个重要工程原则:关键状态不明确时,不继续执行依赖它的动作。对于需要长期无人值守的巡检任务,这比“尽量让流程继续跑”更可靠。
五、通信恢复后要先重新校验任务上下文
四足机器狗进入轿厢以后,如果出现短时网络异常,恢复连接时最忌讳直接从中断前最后一条指令继续。
系统首先需要重新获取当前任务状态,再确认机器人所在位置和电梯所处阶段。假设网络中断前机器人正在运行途中,而恢复时电梯已经到达目标层,系统应该进入状态重新同步,而不是再次发送相同控制动作。
同理,如果机器人与任务系统判断不一致,就应该进入RECHECK流程。只有状态重新一致,才能恢复巡检。
这种异常恢复能力不会在正常演示时显得突出,但它决定了一套梯控能否真正用于长期无人巡检。
六、验收应按照巡检路线,而不是按照电梯动作
工程师完成联调后,可以直接建立一条覆盖多个楼层的验收路线。
机器狗从起始区域出发,完成第一批设备点巡检;到达电梯区域后触发跨层任务;进入目标楼层以后恢复地图导航;完成第二层任务,再继续前往下一层。
正常流程跑通后,再加入几类测试:电梯中途停靠、目标资源暂不可用、网络短时断开、任务取消以及机器人未按预期进入轿厢。
验收人员需要检查的不是“机器人最终有没有上楼”,而是每次异常以后任务是否仍处于可解释状态,系统是否能够安全等待、恢复或者结束。
对于变电站等长期周期性巡检场景,这种完整任务验收比单纯测试几次呼梯更能反映实际工程质量。
FAQ:
问题1:四足机器狗能爬楼,为什么还要设计机器人梯控?
答:爬楼属于机器人本体运动能力,多楼层周期巡检还需要综合考虑路线效率、续航和现场楼梯条件,电梯可以作为另一类垂直交通资源。
问题2:楼层映射为什么要与建图同步?
答:可以较早发现地图、实际楼层和候梯位置之间的错误,减少后期重新调整导航数据。
问题3:乘梯任务一定要独立成状态机吗?
答:对于简单演示不是绝对必要,但长期无人巡检采用独立状态机更便于复用、诊断和异常恢复。
问题4:网络中断恢复以后为什么不能直接继续?
答:中断期间电梯和机器人状态可能已经发生变化,需要重新确认任务上下文,避免重复执行或状态错位。
问题5:机器狗跨层巡检怎样验收更合理?
答:以完整多楼层巡检路线进行测试,并加入通信、电梯等待和任务取消等异常场景。
总结: 变电站四足机器狗通过机器人梯控实现跨层巡检,技术重点集中在楼层模型、任务接口、真实状态和异常恢复。把乘梯设计为独立任务,并与机器人地图和巡检业务清晰解耦,才能让跨层能力从一次现场演示转变为可重复运行的工程功能。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献81条内容

所有评论(0)