数字的世界
具身智能不是新概念,它的学术根源可以追溯到几十年前的机器人学和人工智能研究。但2025年以来,它突然从实验室走向产业,背后是三股力量的交汇。
第一股力量是大模型提供了"大脑"。传统机器人依赖人工编写的规则程序,换一个任务就要重新编程。大语言模型和多模态大模型让机器人获得了理解自然语言指令、识别物体、推理空间关系的能力。一句"把桌上红色的螺栓拿到三号工位",机器人可以自己拆解任务、规划路径、调整动作,而不是逐条执行预设代码。
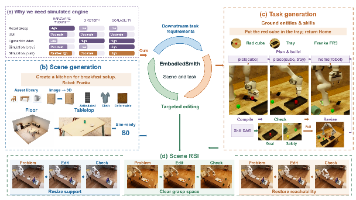
第二股力量是仿真技术降低了训练成本。真实世界中训练一个机器人需要海量数据,且硬件损耗高、周期长。高保真仿真环境可以在虚拟世界里并行训练成千上万次,把合成数据喂给模型。2025年底的研究显示,用世界模型生成的数据在具身策略训练中的占比已可提升至90%,同时性能提升超过300%。这解决了"真实机器人数据极度稀缺"的核心瓶颈。
第三股力量是劳动力结构的现实压力。制造业招工难、高危岗位无人愿做、养老护理人力短缺——这些问题不是未来时,而是现在进行时。产业界需要的不是更聪明的聊天机器人,而是能真正干活、能替代重复危险劳动的物理智能体。需求端的拉力,正在加速技术从实验室走向产线。
理解具身智能的技术架构,需要分清几个关键概念。
VLA模型(Vision-Language-Action)是当前主流路线。它把视觉输入、语言指令和动作输出统一在一个模型里:机器人看到场景、听到指令,直接输出关节运动指令。VLA让机器人具备了"看一张图、听一句话、动一下手"的端到端能力,而不是先识别再规划再控制的串联流程。
世界模型(World Model)是更底层的方向。它不只是响应指令,而是让模型在内部"推演"物理世界:推一下杯子会怎么倒、踩在地毯上和水泥地上走路有什么区别、两个物体碰撞后会怎样。具备世界模型的机器人可以在行动前预演后果,从错误中学习,而不需要每次都在真实世界里试错。2026年世界机器人大会上,多支团队展示了基于世界模型的自主乒乓球对局——机器人不是按预设轨迹挥拍,而是实时判断球的旋转、落点和对方站位,做出反应。
|
技术层次 |
核心能力 |
代表方法 |
|---|---|---|
|
感知层 |
视觉识别、空间定位、物体检测 |
多模态大模型、4D激光雷达融合 |
|
认知层 |
语言理解、任务规划、物理推理 |
VLA模型、世界模型、强化学习 |
|
执行层 |
精密操作、平衡控制、力觉反馈 |
灵巧手、关节伺服、阻抗控制 |
|
学习层 |
从仿真到现实迁移、持续学习 |
域随机化、合成数据、人类反馈 |
需要澄清一个常见误解:具身智能不等于人形机器人。机械臂、AGV搬运车、四足巡检机器人、分拣线上的传送带系统,只要具备感知—决策—执行闭环,都属于具身智能的范畴。人形只是众多本体形态中的一种,它的优势在于适应为人类设计的环境(楼梯、门把手、工具),但在很多工业场景,专用本体反而更高效。
2026年被行业公认为"具身智能规模化应用元年"。中国电子学会的数据显示,2026年上半年中国人形机器人出货量已超4万台,全球占比约97%。但比出货量更重要的是,这些机器人到底在干什么活。
工业是具身智能落地最扎实的场景。2026年春天,数台具身智能机器人正式并入平板电脑生产流水线,8小时内连续执行2283次精密上下料,成功率100%。在汽车工厂,人形机器人以±0.1毫米的重复定位精度完成电芯搬运,占地仅为传统自动工位的15%。
更具标志性的是纺织服装行业。2026年10月,全球首座缝制机器人工厂正式投产,年产能达1万台缝制机器人。此前已经有服装企业签下200台人形机器人采购订单,用于服装制造中的缝制、裁剪和分拣环节。民生证券测算,纺织服装人形机器人出货量将从2028年的6万台增长至2040年的89万台,对应市场规模从75亿元增长至894亿元。
灵巧操作是工业落地的硬指标。一家机器人企业在真实产线上的累计数据显示:作业总数64828次,整体任务成功率99.99%,作业精度波动控制在2毫米范围内,稳定匹配22秒产线节拍。从"展台演示"到"产线节拍",这中间的差距就是工程化的价值。
把人从危险环境中替换出来,是具身智能最直接的社会价值。电力巡检、储能电站运维、矿山井下作业、化工园区巡检——这些场景环境恶劣、风险高、人力成本贵,机器人的替代意愿最强。
实测数据显示,单台巡检机器人可覆盖传统3名巡检工的日均工作量,人工替代比例达75%。传统人工巡检单次约4小时,受天气和人员状态影响,漏检率约8%;机器人单次巡检1.5小时,配合多传感器融合,设备缺陷识别准确率超过90%。在储能电站场景,具身智能运维系统部署后,日常巡检人力投入减少70%以上,热失控应急响应时间从数分钟缩短至30秒以内,整体设备故障率明显下降。
医疗康养是具身智能正在探索的民生场景。2026年世界机器人大会上,一台康养人形机器人展示了七大能力:智能宣教、巡房监测、药物配送、情感陪伴、安全巡视、活动支持、送物送餐。它不需要替代医生,而是承担护士和护工中重复性高、流程标准化的工作——按时送药、夜间巡房、提醒康复训练。
这个方向的价值不只是效率,更是缓解医疗资源供需错配。基层医院和养老机构最缺的不是高端专家,而是能日复一日完成基础护理的人力。具身智能机器人的"耐心"——不会因为重复上千次而疲劳、不会因为情绪波动而出错——恰恰是这个场景最需要的品质。
电商仓储和物流分拣是机器人密度最高的场景之一。人形机器人在这个领域的切入点是"非人形态机器人做不了的事":不规则货架上的取放、混合形状货物的码垛、需要出入传统门洞和楼梯的搬运。与固定安装的AGV不同,人形和四足机器人可以在现有设施中工作,不需要改造仓库布局,这对中小企业尤为重要。
尽管进展迅速,具身智能距离大规模普及仍有明显差距。中关村智友研究院的专家总结了三道现实坎。
第一道坎是"大脑"的可靠性。在结构化的工厂环境里,机器人可以稳定运行;但一旦环境出现未预期的变化——地上多了一根线、灯光突然变暗、物体位置偏移——系统就容易出错。真实世界的开放环境远比实验室复杂,当前模型的泛化能力还不足以应对所有长尾情况。
第二道坎是硬件的寿命与成本。人形机器人全身有几十个关节,每个关节都需要精密电机、减速器和传感器。在实验室里跑通不等于在产线上连续跑三年。核心零部件的成本下降曲线,直接决定了具身智能机器人能否从"示范项目"变成"批量采购"。目前人形机器人整机价格仍在数十万到上百万元区间,距离大规模替代人力的经济性拐点还有距离。
第三道坎是数据与生态。Open X-Embodiment数据集汇集了100万条机器人操作轨迹,涵盖22种机器人本体,但与真实世界的多样性相比仍然远远不够。不同品牌、不同形态的机器人之间数据难以互通,开发者需要为每种本体单独适配。标准化的缺位,抬高了整个行业的协作成本。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献13条内容

所有评论(0)