协作机器人对比工业机器人在加减速时容易抖动的原因
·
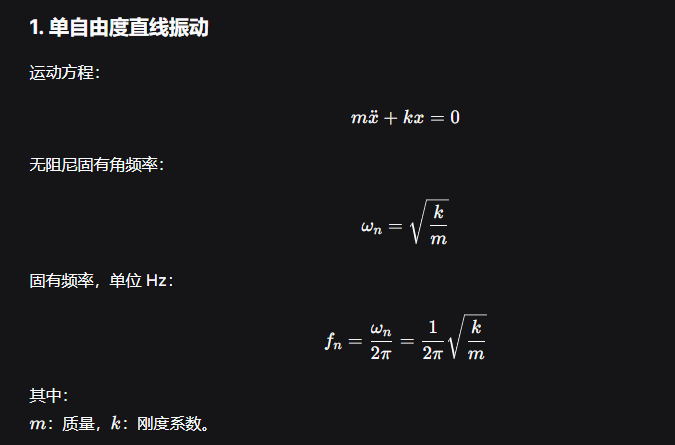
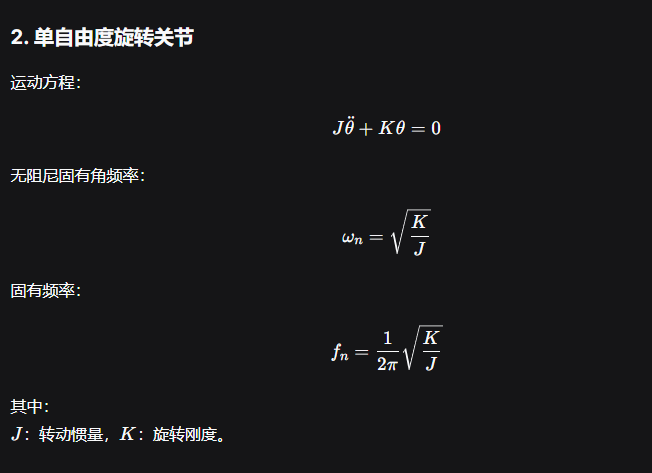
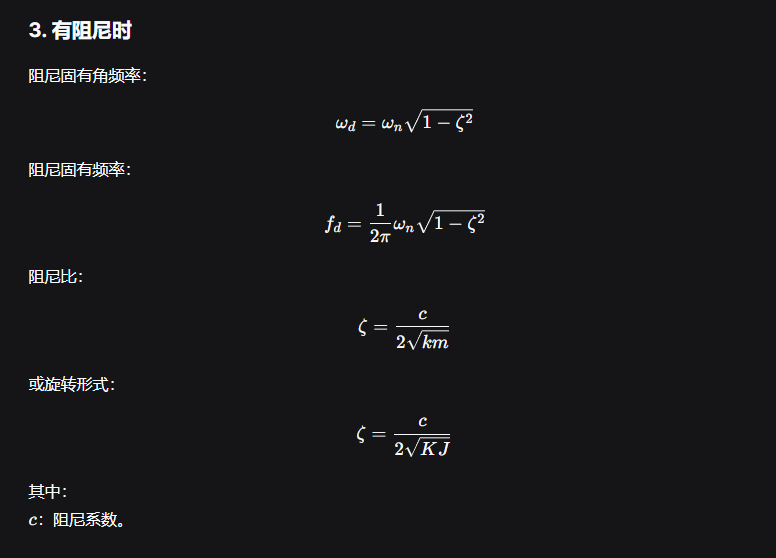
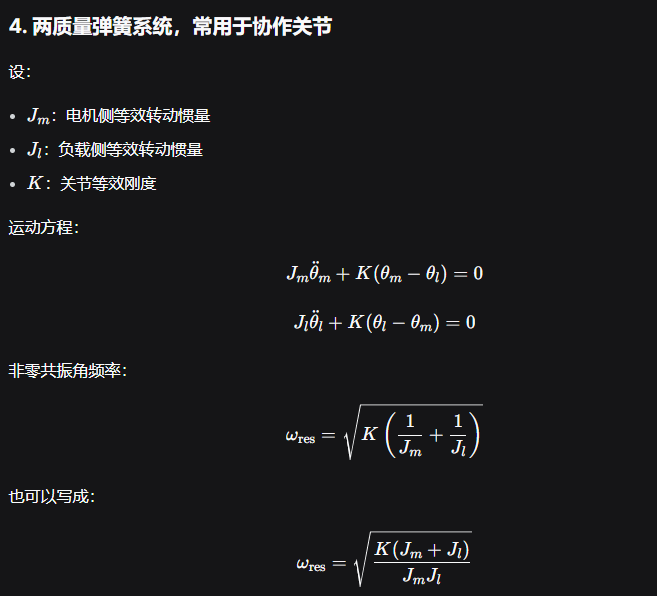
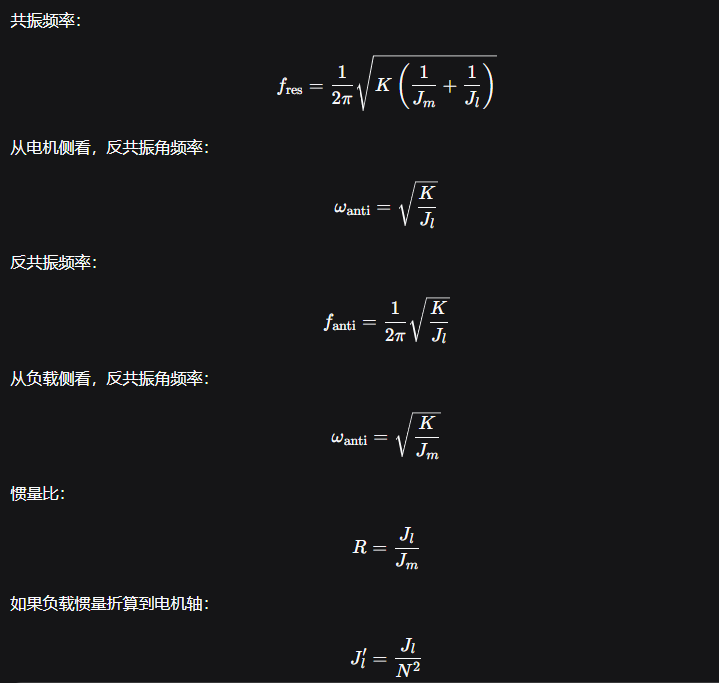
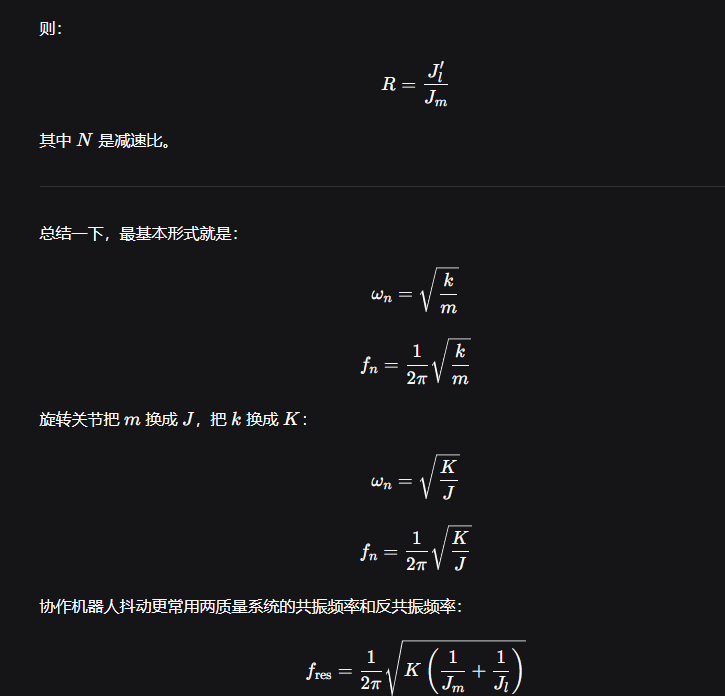
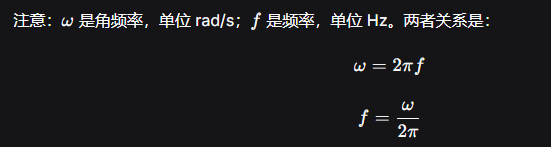
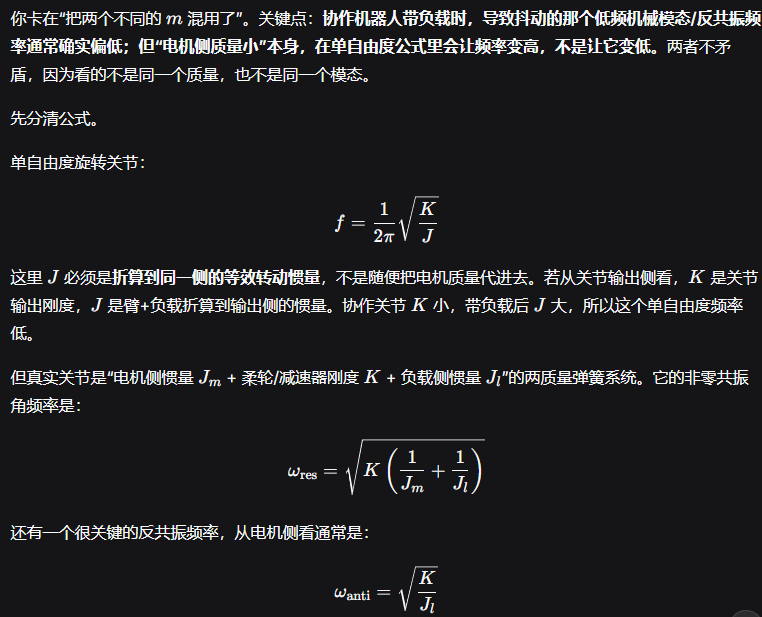
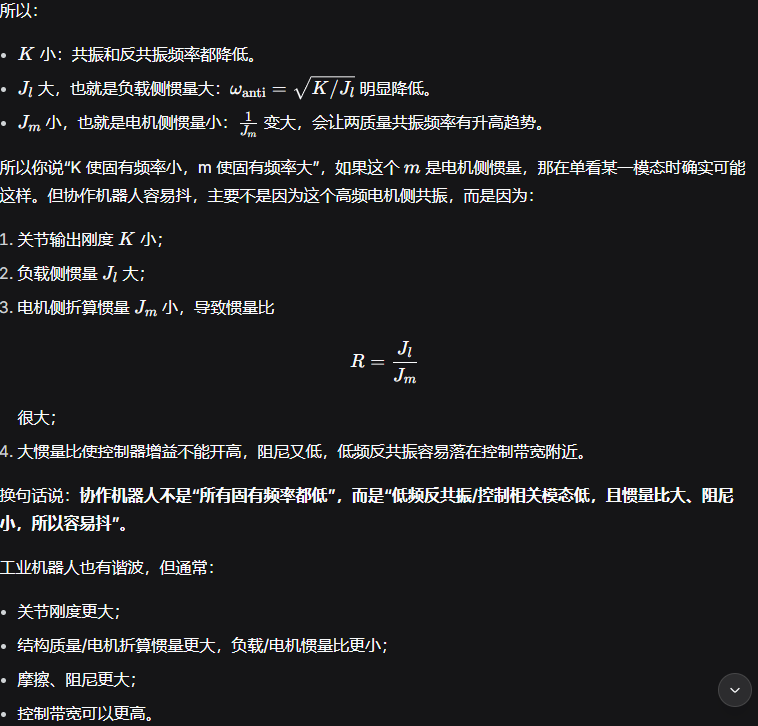
所以它不容易出现协作机器人那种低频抖动。
一句话总结:
如果问“协作机器人带负载时那个导致抖动的低频振动频率”,它通常比工业机器人低。
如果问“电机侧小惯量按 f=K/Jf=K/J 怎么变”,它会让该侧频率变高。
协作易抖的原因是:输出刚度低 + 负载侧惯量大 + 电机侧惯量小导致惯量比大 + 阻尼小,低频反共振低,而不是简单的“m 小所以频率小”。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献4条内容

所有评论(0)