变径自适应:解析 SQR-ADR-250 变径管道机器人
前言
在城市的供水、排水、油气和化工管网中,管道并非理想的等径直筒。腐蚀结垢、法兰内凸、材质老化变形、施工公差,都会让同一根管道的内径在几米之间产生明显变化。传统定径管道检测机器人一旦遇到"管径忽大忽小"的情况,要么卡死在收窄处,要么因轮组贴壁不足而丧失驱动力,这也是管道机器人工程化应用中最常见的"卡管"与"打滑"难题。
公司推出的 SQR-ADR-250 变径管道机器人,正是针对这一痛点设计的自适应管内作业平台。本文从机械结构、驱动系统、感知与控制三个层面,对这款设备的技术特点做一个梳理。
一、变径系统:丝杆 + 连杆的自主自适应机构
SQR-ADR-250 的核心能力是 自主变径,适用管径范围为 220–300mm,采用 丝杆 + 连杆 的传动方式。
这一构型在工程上有几个明显的好处:
1.1、刚度与自锁性。丝杆传动具有天然的减速增扭与自锁特性,变径到位后即使停机断电,支撑姿态也不易"塌陷",比纯弹性张紧式变径结构更适合承担爬坡负载。
1.2、可编程的姿态调节。丝杆的行程与电机转角严格对应,控制精度高,便于与传感器闭环配合实现"边走边变径"。
1.3、前后独立变径。该机器人支持前后两段轮组各自独立调节直径。这意味着机器人可以通过"先收前段、过弯后展开"的策略,分步通过异径段与弯头,这是整机变径方案难以做到的。
结合 居中运行 能力,变径机构不仅改变"径向尺寸",还通过多轮对称支撑让机身始终保持在管道轴线上,保证摄像头视野居中、图像质量稳定——这对后续的缺陷定量分析至关重要。
二、驱动系统:12 轮全驱 + 90° 垂直爬升
驱动参数是这款产品的另一个亮点:
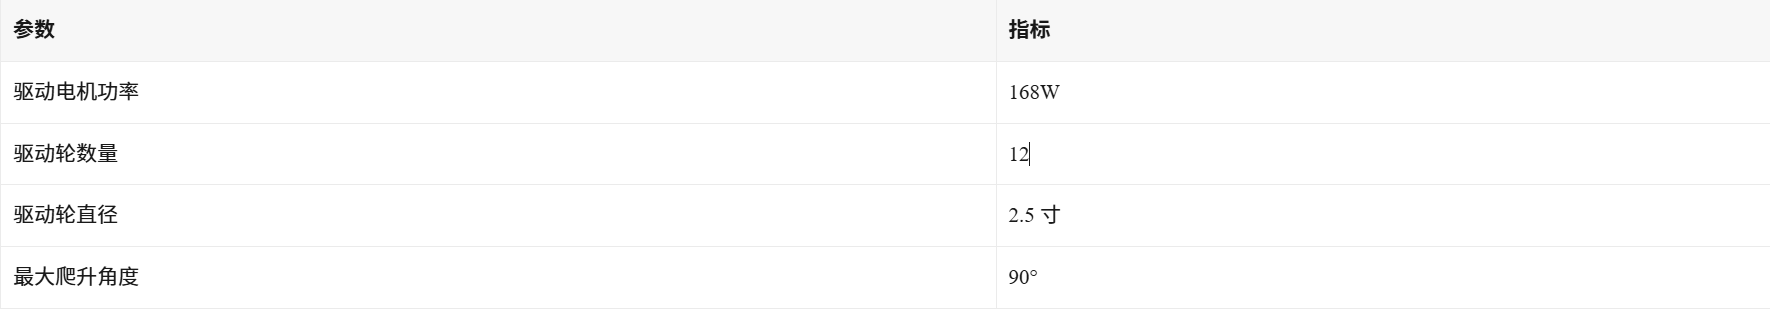
几点解读:
- 12 轮全轮驱动。管内轮式机器人常见的三臂(6 轮)或四臂(8 轮)布局中,单轮载荷与附着裕度往往偏紧。12 个驱动轮参与出力,显著提高了轮-壁附着冗余,在湿滑管壁、结垢面上更不容易打滑。
- 90° 最大爬升角度。意味着机器人可以在垂直立管中上下通行。配合变径系统在垂直段收紧轮距增大贴壁正压力,"爬垂直管道"从"理论可行"变成了工程可用。
- 168W 驱动功率。对于 220–300mm 口径的中小型管道机器人,这一功率配置兼顾了爬坡扭矩与整机功耗、发热之间的平衡,为长时间连续巡检留有余量。
三、感知与控制:800 万像素视觉 + 定距巡航
成像系统
机器人搭载 800 万像素摄像头,最大分辨率 1920×1080,定焦镜头,并支持 3D 降噪 和 强光抑制 两项图像增强功能。
- 强光抑制解决的是管内近距离照明的不均匀性:管壁近处的反光点(如水膜、金属闪光)常会导致局部过曝,掩盖缺陷细节。
- 3D 降噪则在弱光长曝光场景下压制噪点,提高暗管成像的信噪比。这两项功能组合,本质上是让机器人在"又暗又反光"的管道环境下尽量输出可用于缺陷判读的画面。
定距巡航与路径位姿显示
定距巡航 允许操作员设定行程距离,机器人自动行进至目标位置,保证缺陷定位的里程精度与检测的完整性(不漏检、不重检)。
路径位姿显示 则将机器人实时位姿可视化管理——配合上位机软件中的 3D 传感器数据界面,操作员可以直观掌握机器人在管内"走到哪儿、朝向哪里"。
上位机软件
上位机软件支持 Windows 与 Android 双平台,操作方式覆盖 鼠标、键盘、触屏和手柄,适配-desktop 工控机与移动平板等不同现场条件。功能包括:
- 实时视频监控、拍照、录像;
- 运动控制与定距巡航;
- 传感器数据实时显示(实时电压、实时电流、实时速度、车体温度、实时视频距离等);
- 拓展设备(如机械臂、清洁装置等)的远程控制。
软件界面中"手动/自动"模式切换与故障复位、姿态归位等按钮的设计,也体现了现场作业中"快速恢复"的运维需求。
四、供电与收线
- 电池系统:DC48V/AC220V 双供电规格,电池容量 28AH。DC48V 是移动机器人平台的安全低压主流选择,而 AC220 供电支持则适合单井长时作业或大负载拓展场景。
- 自动收线:线缆管理是管内机器人的经典工程难题——收线张力过大会拖拽机器人,过小则线缆堆积缠绕。自动收线机构解放了人工盘线,同时保持线缆张力随机器人行进动态匹配。
五、可拓展性:一个"平台化"的底座
产品特点中的可拓展性强值得单独一提。从参数表可以看到,操作软件已内置"拓展设备控制"功能,说明整机在设计之初就预留了机械、电气与软件的扩展接口。典型拓展方向包括:
- 管道内壁切割、除垢机械臂;
- 清洗刷、喷涂等作业工具;
- 超声/涡流等非视觉检测模块。
变径 + 全驱 + 平台化拓展的组合,使 SQR-ADR-250 不只是一台"CCTV 检测车",更是一个可以在 220–300mm 管径区间内执行多任务的通用管内作业平台。
结语
管道机器人的技术竞争,正在从"能进管"走向"进得稳、走得准、干得了活"。SQR-ADR-250 的设计思路清晰地体现了这一趋势:以丝杆连杆变径解决"管径不确定",以 12 轮全驱与 90° 爬升解决"姿态与驱动力不确定",以定距巡航与路径位姿显示解决"位置不确定",最终通过开放的拓展接口把机器人变成可持续增值的作业平台。对于市政管网、工业管道的检测与维护场景,这类自适应变径机器人正在成为标准答案之一。
主要技术参数速览
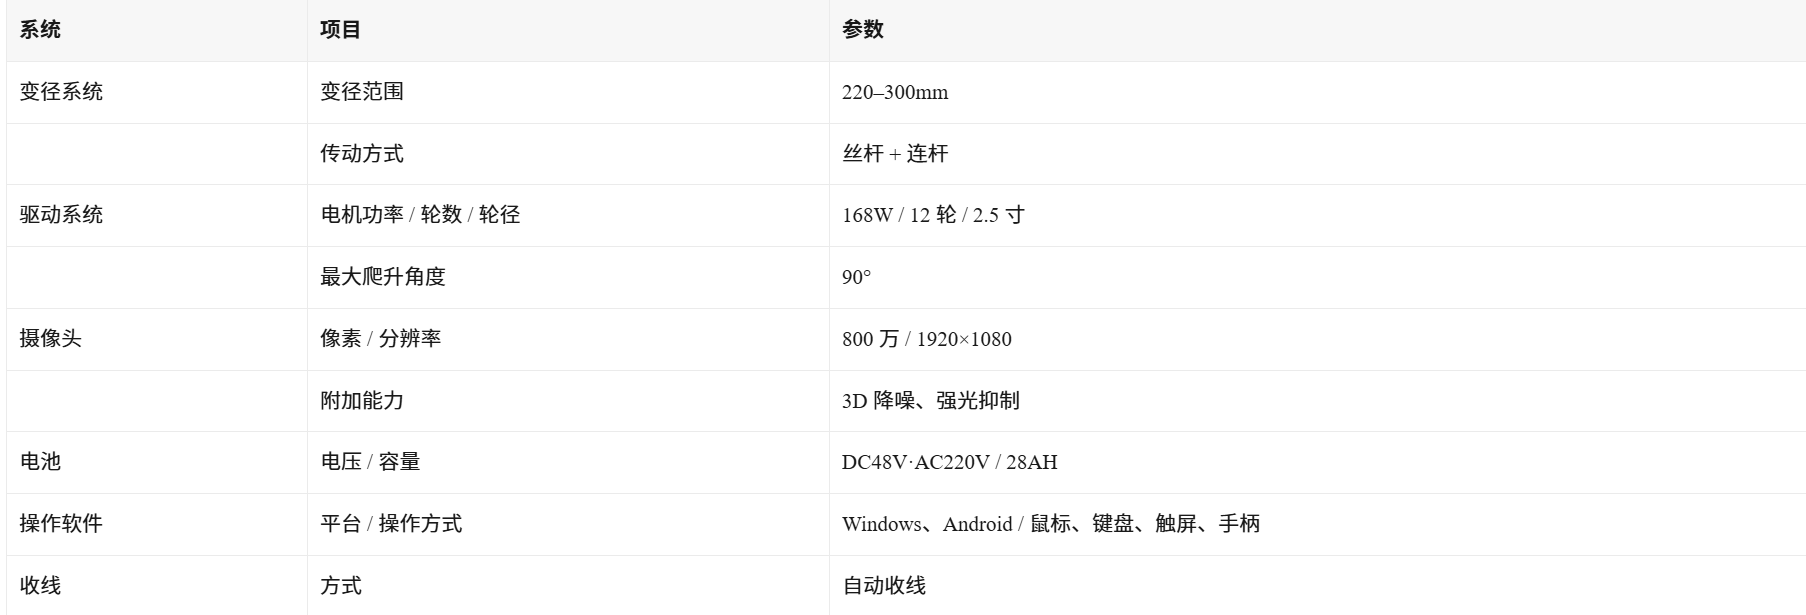
备注:资料来源:重庆叁青机器人《变径管道机器人 SQR-ADR-250 产品资料》技术提供。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献7条内容

所有评论(0)