DRV8311 灵巧手FOC驱动方案:微型集成三相BLDC驱动芯片选型与应用
前言
在机器人灵巧手、多指机械手这类场景中,驱动器选型一直存在非常尖锐的矛盾:关节体积极小、多电机密集排布、供电电压低、需要FOC矢量控制,同时还要严控BOM数量与PCB面积。
传统方案有两类痛点:
- 外置栅驱+分立MOS:如DRV8301 + 外部功率管,器件多,PCB占板大,灵巧手指尖/手掌狭小空间很难塞下;
- 普通集成驱动芯片:很多集成驱动不带内置电流采样,需要额外大功率采样电阻+运放,进一步挤占空间,多关节灵巧手(4~6个BLDC关节)布线复杂。
TI DRV8311作为全集成三相BLDC驱动芯片,集成半桥功率管+三路CSA电流采样放大器,小封装、支持FOC,非常适配灵巧手微型关节驱动。本文围绕机器人灵巧手场景,从芯片原理、型号选型、电路设计、FOC开发要点、坑点总结完整介绍,适合做灵巧手FOC关节的硬件与嵌入式工程师参考。
关键词:DRV8311;灵巧手;多指机械手;BLDC;FOC;微型电机驱动;机器人关节
一、DRV8311芯片概述
DRV8311是TI推出的单芯片三相无刷电机驱动,内部集成3组半桥功率MOS、栅极驱动、三路电流检测放大器CSA,内置3.3V LDO,封装为WQFN24(3mm×3mm),是专为中小体积BLDC设计的一体化驱动。
核心参数(灵巧手场景重点关注项)
| 参数 | 指标 | 灵巧手意义 |
|---|---|---|
| VM供电 | 3~20V(最大24V) | 适配灵巧手常用1S~4S锂电,12V系统最常见 |
| 峰值输出电流 | 5A峰值 | 灵巧手微型BLDC关节,堵转电流一般2~4A,满足抓握冲击负载 |
| HS+LS导通电阻 | 典型210mΩ@25℃ | 小电流下损耗可控,持续大电流需重视散热 |
| PWM最高频率 | 200kHz | 高PWM频率有利于FOC电流环带宽,降低电机电流纹波,减小关节振动 |
| 内置CSA | 三路集成电流采样,无需外部采样电阻 | 灵巧手最大亮点,省去采样电阻+运放,大幅压缩BOM和PCB面积 |
| 内置LDO | 3.3V/100mA | 可直接给关节板MCU、编码器供电,减少额外稳压芯片 |
| 逻辑电平 | 支持1.8V/3.3V/5V逻辑输入 | 适配低功耗STM32、GD32等关节主控 |
| 保护 | UVLO欠压、OCP逐周期过流、TSD过热、故障nFAULT | 灵巧手抓握容易堵转,多重保护防止电机烧毁 |
| 工作温度 | -40~125℃ | 满足机器人室内工作环境 |
DRV8311三个子型号怎么选(灵巧手选型关键)
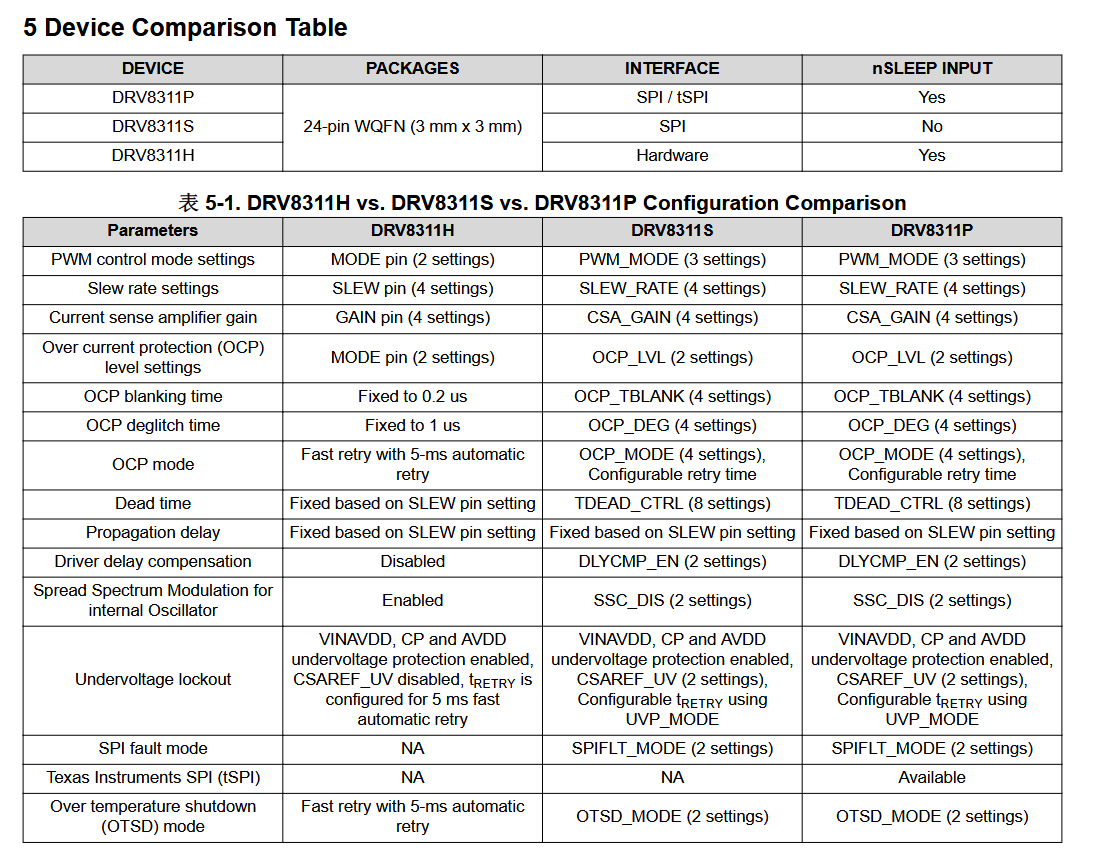
DRV8311分H/S/P三个版本,灵巧手多关节场景优先区分IO资源:
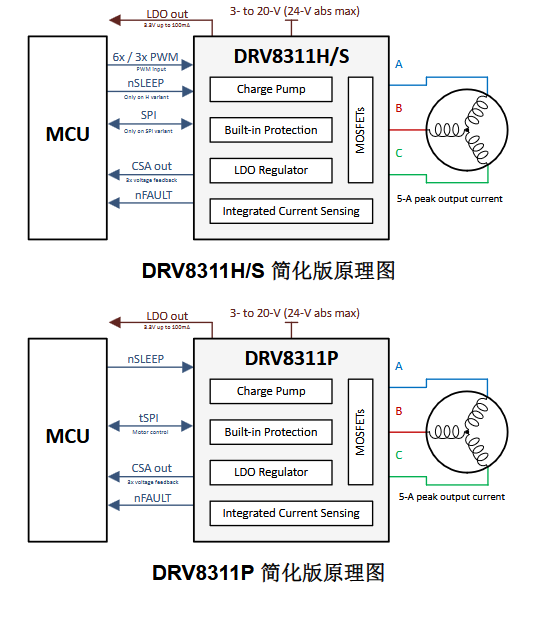
- DRV8311H:硬件配置版本,无SPI 通过硬件MODE引脚选择6xPWM /3xPWM。上电固定模式,没有寄存器配置。适合单关节简单方波驱动;做FOC一般不推荐H版本。
- DRV8311S:SPI配置版本,6路PWM由MCU输出 支持6xPWM /3xPWM,MCU输出六路独立PWM给DRV8311。 ✅ 灵巧手FOC首选版本:6xPWM可以实现完整矢量控制,电流环控制自由度最高,适合需要高精度力矩控制的多指关节。
- DRV8311P:tSPI版本,芯片内部生成PWM MCU只需要SPI下发占空比,不需要输出六路PWM,单SPI总线可挂载多片DRV8311P。 ✅ 适合多电机密集灵巧手,MCU IO极度紧张场景; ⚠️ 局限:内部PWM发生器,时序灵活性略低于MCU原生6PWM,高级FOC、过调制控制会受限。
车规版本 DRV8311-Q1:工业机器人可选用,消费级灵巧手一般不需要。
二、灵巧手场景为什么推荐DRV8311?
灵巧手关节有几个硬性约束,DRV8311刚好命中需求:
- 极致小型化:3×3mm WQFN封装,单芯片完成功率驱动+电流采样,不需要外部采样电阻,关节PCB可以做很小,便于集成在手掌/手指内部。传统分立方案,仅功率管+采样电阻+运放占用面积就远超DRV8311。
- 内置三相CSA,原生支持FOC FOC矢量控制必须采集三相相电流。常规方案需要3个大功率采样电阻+3路运放调理,在狭小关节板很难布局,还会引入采样温漂、走线干扰。DRV8311内置三路电流放大器,直接输出模拟电压到MCU ADC,直接用于克拉克变换、电流闭环,大幅简化FOC硬件设计。
注意:内置CSA是在功率管支路采样,会受MOS管温度影响,高精度力矩控制需要软件做温度补偿。
- 多保护应对灵巧手堵转场景 灵巧手抓取物体、手指碰到障碍物会频繁堵转,OCP逐周期限流、过热保护、欠压保护可以保护电机和驱动芯片;
nFAULT引脚接到MCU,故障触发后可快速切断输出,防止手指过载损坏结构件。 - 内置3.3V LDO,简化关节供电 微型关节板空间紧张,DRV8311的3.3V LDO可以给关节MCU、磁编码器供电,减少一颗LDO芯片,进一步精简器件。
- 高PWM频率,降低关节抖动 灵巧手对触觉、微小力矩控制敏感,200kHz PWM可以降低电流纹波,减小电机转矩脉动,手指动作更顺滑。
三、灵巧手硬件电路设计要点(踩坑重点)
以最常用DRV8311S(6xPWM FOC方案)举例
3.1 电源设计
- VM电源:灵巧手常用12V供电,输入端加大容量电解+陶瓷去耦电容,电容尽量靠近DRV8311的VM与GND引脚。
- 功率地与信号地:单点接地,功率回路和MCU信号回路分开走线。灵巧手PCB很小,功率地噪声极易串入ADC电流采样信号,造成电流采样噪声大,FOC电流环震荡。
- 内置LDO输出(DVDD):外接100nF电容,给MCU/编码器供电,负载电流不要超过100mA。如果关节板功耗大,建议外部独立LDO。
3.2 信号接口(DRV8311S,6xPWM模式)
- INHx / INLx:6路PWM输入,来自MCU定时器,推荐3.3V逻辑电平;
- CSA_A / CSA_B / CSA_C:三路模拟电流输出,直接接MCU ADC通道;模拟走线尽量短,远离功率走线;
- SPI接口:SCLK、SDI、SDO、nSCS,用于配置寄存器、读取故障状态;
- nFAULT:开漏故障输出,需要上拉电阻,接到MCU外部中断,发生过流/过热时立刻触发保护逻辑;
- MODE引脚:由SPI配置,硬件上拉/下拉作为默认模式。
3.3 PCB布局核心约束(灵巧手高频踩坑点)
- WQFN24 底部有散热焊盘(EP),必须可靠接地,多打地孔到内层地平面,否则芯片发热严重,触发过热保护,灵巧手持续抓握时容易掉驱动。
- 功率回路(VM→DRV8311→电机→GND)走线要短、粗,减小功率环路面积,降低开关噪声。
- CSA模拟信号走线禁止和PWM功率线平行长距离并行,否则电流采样噪声巨大,FOC环振荡,手指出现抖动。
- 电机三相输出引脚(OUTA/OUTB/OUTC)尽量靠近电机端子,减少长线辐射干扰,灵巧手内部电机引线很短,这点相对友好。
四、FOC软件开发要点(灵巧手力矩控制)
DRV8311在灵巧手的核心目标是力矩闭环控制,而非单纯速度控制。
- 电流采样读取:CSA输出电压和相电流成正比,读取ADC后做偏移校准,消除零点漂移。因为内置MOS的温度漂移,长时间抓握时采样值会偏移,高精度灵巧手建议开机零点校准+运行时温度补偿。
- 6xPWM配置:MCU定时器生成六路互补PWM,配置死区时间,防止上下管直通。DRV8311内置栅极死区,但软件侧依然要保留死区作为双重保险。
- 保护逻辑:nFAULT中断触发后,软件立即关闭六路PWM,停止力矩输出,防止手指硬卡死损坏结构;故障后需要软件清除故障标志位。
- 控制带宽:灵巧手关节要求电流环带宽尽量高,200kHz PWM支持更高带宽,但是要权衡ADC采样开销、MCU算力。多指灵巧手多关节并行FOC,MCU算力压力大,需要优化FOC代码。
关于DRV8311P:tSPI方案,MCU不用输出6路PWM,适合多关节扩展;缺点是PWM由芯片内部产生,调制方式灵活性受限,不适合做高级弱磁、过调制等算法。如果你的灵巧手是6个BLDC关节,MCU IO紧张,可以评估P版本。
五、对比其它方案,DRV8311优劣势分析
✅ 优势
- 单芯片集成功率管+三相电流采样,BOM最少,PCB面积最小;
- 原生支持FOC,内置CSA省去采样电阻与运放,微型关节首选;
- 3×3mm小封装,适合手指内部嵌入式驱动板;
- 内置LDO、完善保护,适合堵转频繁的机器人抓取场景。
⚠️ 劣势(灵巧手项目必须提前评估)
- 峰值电流仅5A,不适合大扭矩关节,仅适配微型BLDC;持续大电流发热明显,WQFN小封装散热是瓶颈;
- 内置CSA采样精度受芯片温度影响,高精度力控需要软件补偿;
- WQFN封装,手工焊接难度大,小批量调试需要注意;
- 导通电阻210mΩ,相比分立MOS方案,导通损耗更大,长时间高力矩抓握温升明显。
横向对比:
- DRV8323:峰值10A,封装更大,不带内置CSA,灵巧手体积受限场景不如DRV8311;
- DRV8301:外置MOS栅驱方案,器件多,BOM高,占板面积大;适合大功率关节,不适合指尖微型驱动。
六、项目踩坑总结
- 电流采样噪声大,FOC抖动 绝大多数是PCB布局问题:模拟CSA走线和功率PWM走线耦合,地平面分割不合理。优先缩短模拟走线,功率地与信号地单点连接。
- 长时间抓握后过热保护触发 DRV8311封装小,EP焊盘接地不良是最常见原因,务必多打地孔;同时算法侧增加电流限幅,限制持续堵转电流。
- nFAULT频繁误触发 电源VM尖峰过高,电机反向电动势引起电压尖峰。VM增加RC吸收或者TVS管,检查电机引线是否过长。
- 开机电流零点漂移 CSA存在零点偏移,每次上电做ADC零点采样校准,力矩精度会明显提升。
七、适用场景与不适用场景
✅ 推荐使用场景 多指灵巧手微型BLDC关节、小型机械手、微型云台、便携式机器人关节、小型泵/风扇。
❌ 不推荐场景 大扭矩机器人关节、持续5A以上大电流、需要极高采样精度(科研级触觉力控且不允许温度漂移)。
结语
DRV8311是微型BLDC FOC驱动非常有特色的单芯片方案,尤其在机器人灵巧手这类空间极度受限、需要多关节FOC力矩控制的场景,凭借集成三相CSA、极小封装,大幅降低微型关节驱动板的硬件开发难度。
在项目选型时,需要权衡电流能力、温升、采样精度:如果你的灵巧手关节是微型BLDC,堵转电流在4A以内,优先选择DRV8311S,使用MCU输出6xPWM做FOC力矩闭环;如果IO资源紧张,多关节并联,可以评估DRV8311P的tSPI方案。
灵巧手是软硬件强耦合项目,驱动芯片只是一环,后续还需要配合磁编码器、电流环、力矩观测器、触觉反馈算法,才能实现稳定的抓取控制。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献13条内容

所有评论(0)