从猎头视角看,人形机器人最该抢的,不一定是整机人才
人形机器人公司招人时,有一个很常见的动作:先把同行名单列出来。
宇树、智元、优必选、傅利叶、逐际动力、星动纪元……然后让猎头按照公司一层层往下挖。
这个思路当然没错。
但真正做过一段时间人形机器人招聘以后,我反而越来越觉得:人形机器人最值得抢的一批人,不一定已经在人形机器人公司。
原因很现实。整个行业还处在快速迭代阶段,真正经历过“人形机器人研发—工程化—量产—大规模商业交付”完整周期的人,本来就非常少。
如果所有公司都只盯着同行,最后就会变成几十家公司反复争抢同一批候选人,薪资越来越高,人才池却没有明显扩大。
真正有价值的Talent Mapping,应该继续往外走。
问题不是:“谁现在做人形机器人?”
而是:“哪些行业已经解决过人形机器人接下来一定会遇到的问题?”
这两种思路,找到的人完全不同。
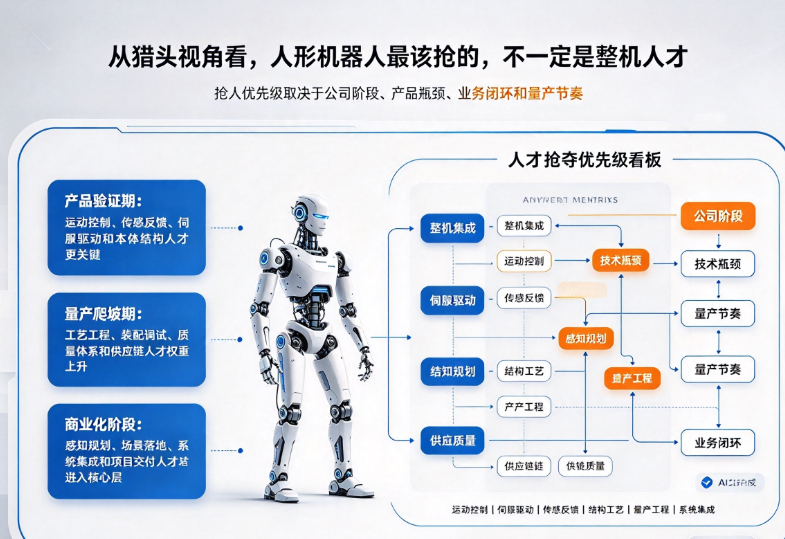
一、关节模组的人,可能藏在汽车电驱和工业自动化里
人形机器人现在很重视关节模组。
电机、减速器、编码器、轴承、驱动器、传感器、热管理,需要塞进一个越来越小的空间里,同时又要求高扭矩密度、低重量、高响应和可靠性。
如果只在人形机器人公司找,人才当然很少。
但把问题拆开以后,人才池一下就大了。
比如做无框力矩电机,可以往伺服电机、汽车电驱、航空电机寻找;做电机控制,可以从高性能伺服、电驱控制、无人机等团队Mapping;做精密传动,可以看工业机器人、机床、谐波减速器、精密齿轮企业。
真正值得抢的,不一定是已经做过某款人形机器人关节的人,而可能是:
过去十年一直在解决高功率密度电机、精密传动和机电一体化问题的人。
人形机器人需要的,恰恰是把这些能力重新组合起来。
二、量产人才,更不应该只盯机器人行业
这个问题到了量产阶段会更加明显。
研发样机阶段,机器人公司内部的人当然最懂产品。
但从100台做到1000台,再做到1万台,需要的能力已经发生变化。
BOM怎么降?
供应商怎么开发?
工艺怎么固化?
装配节拍怎么提高?
批次一致性怎么保证?
失效问题怎么追溯?
这些事情,很多人形机器人公司自己都还没有完整经历过。
这时候反而是汽车、3C、智能硬件、医疗器械这些行业的人更有价值。
尤其是做过:NPI、制造工程、SQE、可靠性、供应链和质量体系的人。
他们可能对VLA不熟,也未必能说清楚WBC,但他们知道怎么把一个复杂机电产品稳定生产一万套。
而机器人真正进入量产以后,这种能力一点都不“外围”。
我甚至觉得,接下来人形机器人行业最容易被重新定价的一批人才,就是传统制造业里那些真正经历过大规模产品导入的人。
三、运动控制人才,不一定来自人形机器人
现在很多人形机器人公司抢WBC、强化学习运动控制工程师。
于是招聘需求经常写成:
“有双足人形机器人经验优先。”
没问题,但如果直接把它变成硬门槛,人才池会迅速缩小。
真正可以往外看的方向其实很多。
工业机器人里有大量做动力学、轨迹规划、阻抗控制的人;四足机器人团队里有人长期做Locomotion;无人机行业有一批非常强的飞控人才;汽车领域也沉淀了大量控制和状态估计人才。
他们和人形机器人之间当然存在迁移成本,但核心问题高度相关:
怎么让一个复杂动力系统,在真实环境的不确定性下稳定运行。
真正值得判断的是候选人的底层能力:
机器人动力学到底扎不扎实?
做没做过复杂控制系统?
有没有真机调试能力?
遇到振荡、延迟、模型偏差时能不能找到根因?
而不是简历上有没有出现“Humanoid”这个关键词。
这也是做机器人猎头和简单关键词搜索最大的区别。
四、具身算法人才,可能要去自动驾驶和大模型团队里找
VLA、世界模型、机器人学习也是一样。
如果企业只去现有具身智能公司挖人,很快会发现大家看到的候选人高度重合。
但这一轮具身智能,本来就是多个行业能力融合出来的。
自动驾驶行业长期积累了:
多模态感知、3D视觉、预测、规划、大规模数据闭环、仿真。
大模型团队则积累了:
Transformer、多模态、VLM、生成模型、大规模预训练和分布式训练。
机器人公司真正要做的,不应该只是争抢已经贴上“VLA工程师”标签的人。
而是判断:
哪些能力可以迁移,哪些必须通过机器人真机重新补课。
比如一个非常强的VLM人才,如果愿意补机器人Action、Policy Learning和真机数据闭环,可能很快成为VLA核心人才。
一个自动驾驶预测规划专家,如果本身对世界模型、时序建模和决策有很深积累,也可能比一个只有半年“世界模型”Title的人更值得看。
所以人形机器人招聘越往前沿走,越不能被岗位名称限制。
五、灵巧手和触觉的人,甚至可能根本不在机器人行业
这一块更典型。
灵巧手需要什么?
微型电机、精密传动、腱绳、轴承、编码器、力传感器、触觉传感器、柔性材料、结构设计以及控制算法。
这里面大量技术原本就不是在人形机器人行业成长起来的。
触觉人才可能来自MEMS、柔性电子、传感器、医疗器械;
精密结构人才可能来自消费电子;
微型传动可以往医疗设备、精密仪器、自动化寻找;
力传感器可以从工业测量和机器人末端力控企业寻找。
如果只把“做过灵巧手”作为门槛,那基本是在一个非常小的人才池里互相抬价。
更好的招聘逻辑是:
先把灵巧手拆成技术问题,再去寻找已经解决过这些问题的人。
人形机器人真正应该画的是“能力地图”
如果从猎头角度重新做一次人才Mapping,我不会只按照“机器人公司名单”往下找,而会先把岗位拆成能力,再看这些能力在哪些行业已经成熟。
| 人形机器人岗位 | 可以重点Mapping的外部行业 |
|---|---|
| 关节模组 | 汽车电驱、伺服、工业机器人、精密传动 |
| 电机控制 | 伺服、汽车电驱、无人机、自动化 |
| WBC/运动控制 | 工业机器人、四足、无人机、自动驾驶控制 |
| VLA/世界模型 | 大模型、多模态、自动驾驶、机器人学习 |
| 触觉传感 | MEMS、柔性电子、医疗器械、精密传感 |
| 灵巧手结构 | 精密机械、医疗设备、消费电子 |
| NPI/量产 | 汽车、3C、智能硬件、医疗器械 |
| SQE/供应链 | 汽车、消费电子、精密制造 |
| 可靠性测试 | 汽车、智能硬件、工业设备 |
你会发现,人形机器人真正的人才池,其实远远大于“人形机器人行业”。
但跨行业挖人,最难的不是找到,而是判断
这也是为什么跨行业招聘不是简单地扩大搜索范围。
一个汽车电驱专家,不代表一定适合机器人关节。
一个大模型专家,也不代表一定能做VLA。
一个3C制造负责人,也不一定适合机器人这种仍在快速迭代的产品。
猎头和HR真正需要判断的是三件事:
第一,底层能力能不能迁移。
过去解决的问题和机器人现在的问题,到底有多少共性?
第二,候选人能不能接受重新学习。
跨赛道以后,原来的专家可能有一部分知识需要重新建立。
第三,他为什么愿意来。
真正成熟行业里的高手,本身通常已经有不错的位置。仅靠“机器人是风口”很难长期吸引他们。
这时候真正需要讲清楚的是项目、权责、技术挑战和未来空间。
David的一个判断
未来人形机器人公司的招聘能力,很可能会分成两个阶段。
第一阶段,比的是:
谁能把同行的人抢过来。
第二阶段,比的是:
谁能把其他行业最优秀的人重新组合进机器人。
我反而觉得第二阶段更重要。
因为一个产业真正做大,从来不可能只靠原来那几千、几万名从业者内部流动。
汽车工业的发展,也不是靠“汽车人”自己完成的;智能手机崛起以后,也吸收了半导体、通信、软件、光学、材料和精密制造的大量人才。
人形机器人最终也一样。
所以从猎头视角看,未来最值钱的人才地图,可能不是:**宇树的人去了智元,智元的人去了另一家机器人公司。**而是:汽车电驱的人进入关节模组,工业机器人控制的人进入人形运控,大模型的人进入VLA,3C和汽车制造的人开始搭机器人量产体系。
当这种跨行业人才迁移真正大规模发生时,人形机器人产业才算真正开始从一个“机器人圈”,变成一个完整的新产业。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献64条内容

所有评论(0)