【路径规划】基于强化学习的改进蚁群算法RBIACO机器人路径规划Matlab实现
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。
🍎 往期回顾关注个人主页:Matlab科研工作室
👇 关注我领取海量matlab电子书和数学建模资料
🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。
🔥 内容介绍
一、核心理论基础:陈伯时教材调节器设计体系回顾
陈伯时教材中针对电力拖动控制系统的调节器设计,建立了一套工业界通用的工程化整定方法论,核心分为两大典型系统框架:
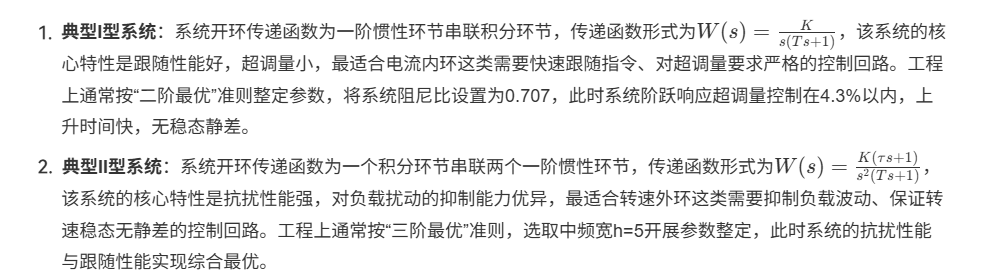
同时教材明确给出了“调节器结构选择”的核心原则:先根据控制回路的性能需求选择对应的典型系统,再将实际电机的控制对象传递函数校正为该典型系统的标准形式,反推PI调节器的比例系数与积分时间常数,整个过程完全不需要依赖复杂仿真试凑,笔算即可得到可用的工程级PI参数。
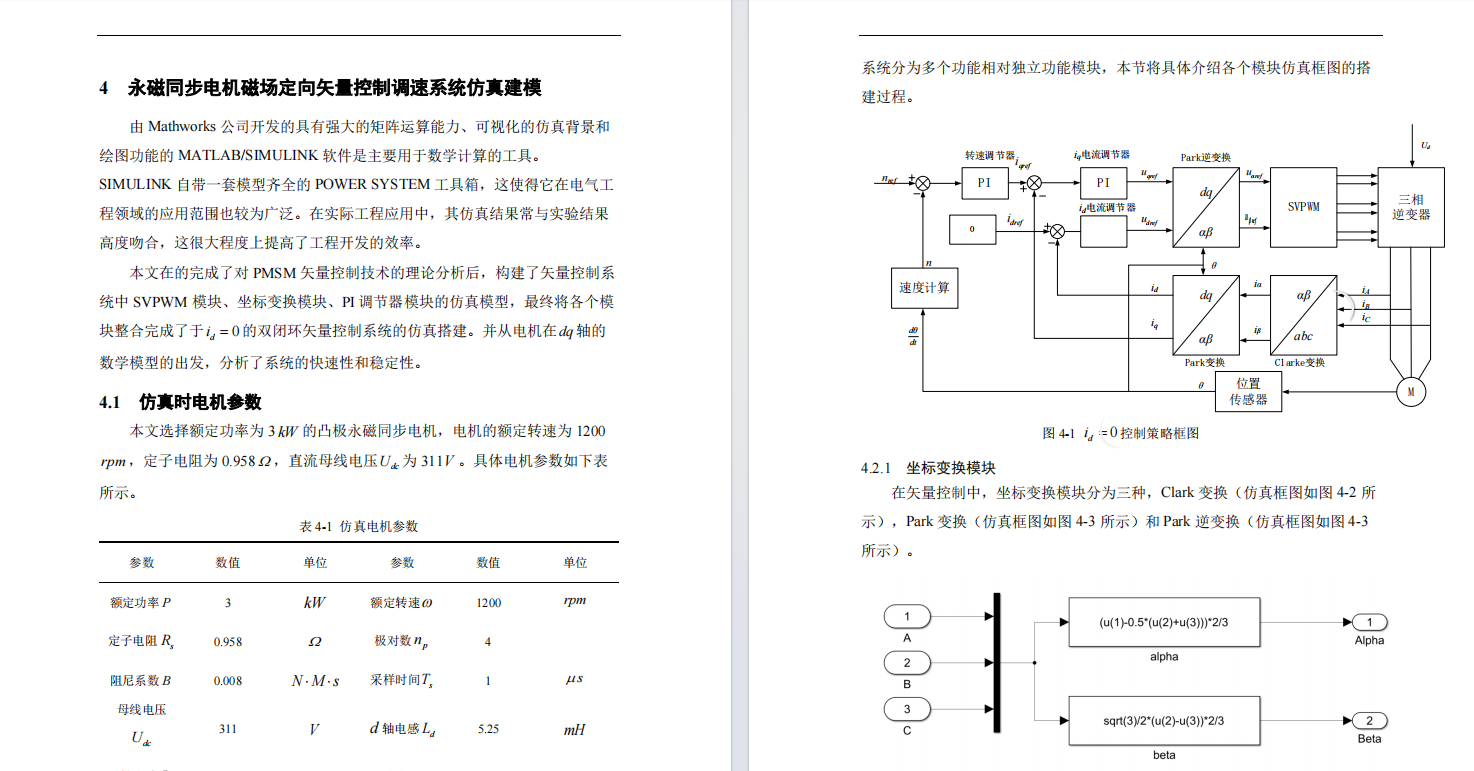
二、永磁同步电机矢量控制基础参数说明
本部分分为电机本体参数与PI整定前置参数两个独立文档,所有参数均为工业场景中常见的表贴式永磁同步电机标称值,可直接代入后续笔算流程:
电机参数文档
表格
|
参数名称 |
符号 |
标称数值 |
单位 |
物理意义说明 |
|---|---|---|---|---|
|
电机极对数 | pnpn |
4 |
- |
永磁体磁极对数,决定电角度与机械角度的转换关系 |
|
定子相电阻 | RsRs |
0.85 |
Ω |
定子三相绕组的相电阻 |
|
d轴电感 | LdLd |
0.0085 |
H |
d轴同步旋转坐标系下的定子电感,表贴机满足Ld=LqLd=Lq |
|
q轴电感 | LqLq |
0.0085 |
H |
q轴同步旋转坐标系下的定子电感 |
|
转子转动惯量 | JJ |
0.003 |
kg·m² |
电机转子与负载折算到电机轴侧的总转动惯量 |
|
永磁体磁链 | ψfψf |
0.18 |
Wb |
永磁体在定子绕组中产生的耦合磁链 |
|
额定转速 | NratedNrated |
3000 |
r/min |
电机额定运行机械转速 |
|
额定转矩 | TratedTrated |
5 |
N·m |
电机额定输出转矩 |
|
PWM开关频率 | fpwmfpwm |
10 |
kHz |
逆变器IGBT的载波开关频率 |
PI整定前置参数文档
表格
|
参数名称 |
符号 |
标称数值 |
单位 |
物理意义说明 |
|---|---|---|---|---|
|
电流环采样周期 | TsiTsi |
0.0001 |
s |
电流控制回路的数字控制采样周期,等于1/PWM开关频率 |
|
转速环采样周期 | TsnTsn |
0.001 |
s |
转速控制回路的数字控制采样周期,通常为电流环周期的10倍 |
|
电流滤波时间常数 | ToiToi |
0.0001 |
s |
电流采样低通滤波器的等效惯性时间常数 |
|
转速滤波时间常数 | TonTon |
0.001 |
s |
转速采样低通滤波器的等效惯性时间常数 |
|
逆变器滞后时间常数 | TpwmTpwm |
0.00005 |
s |
零阶保持器导致的PWM输出等效滞后时间,等于0.5倍PWM周期 |
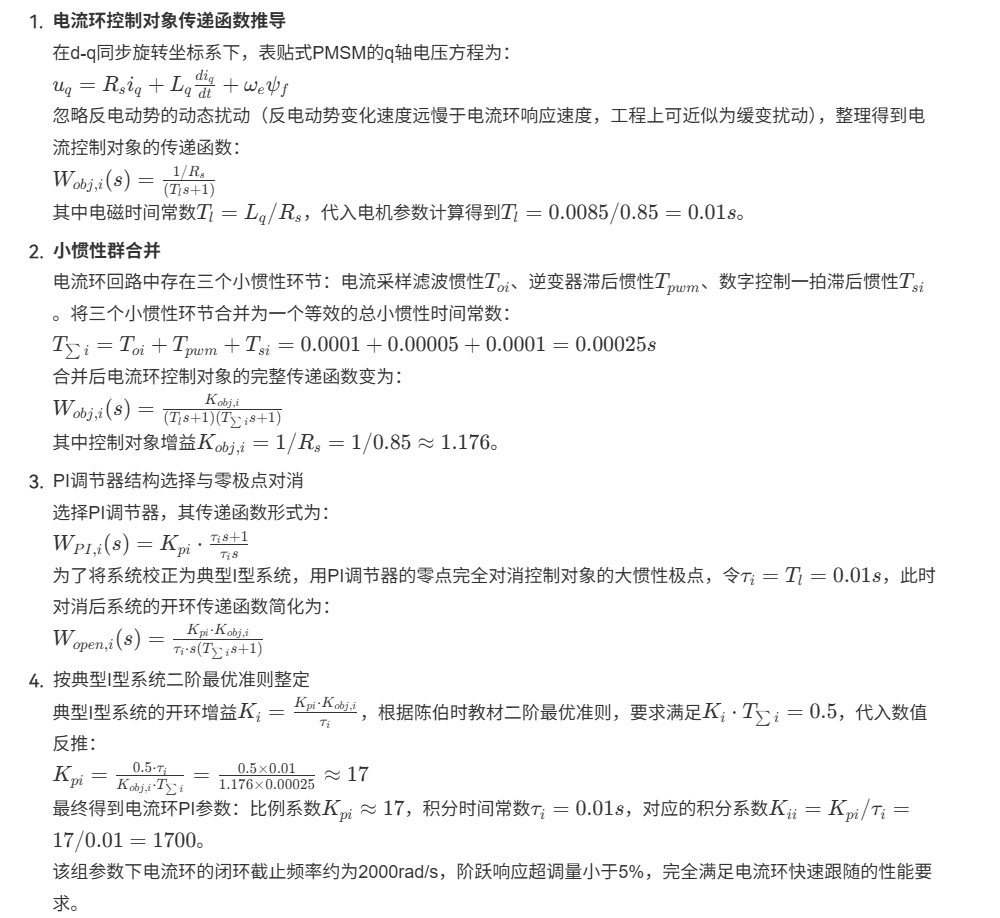
三、电流环PI参数笔算完整推导过程
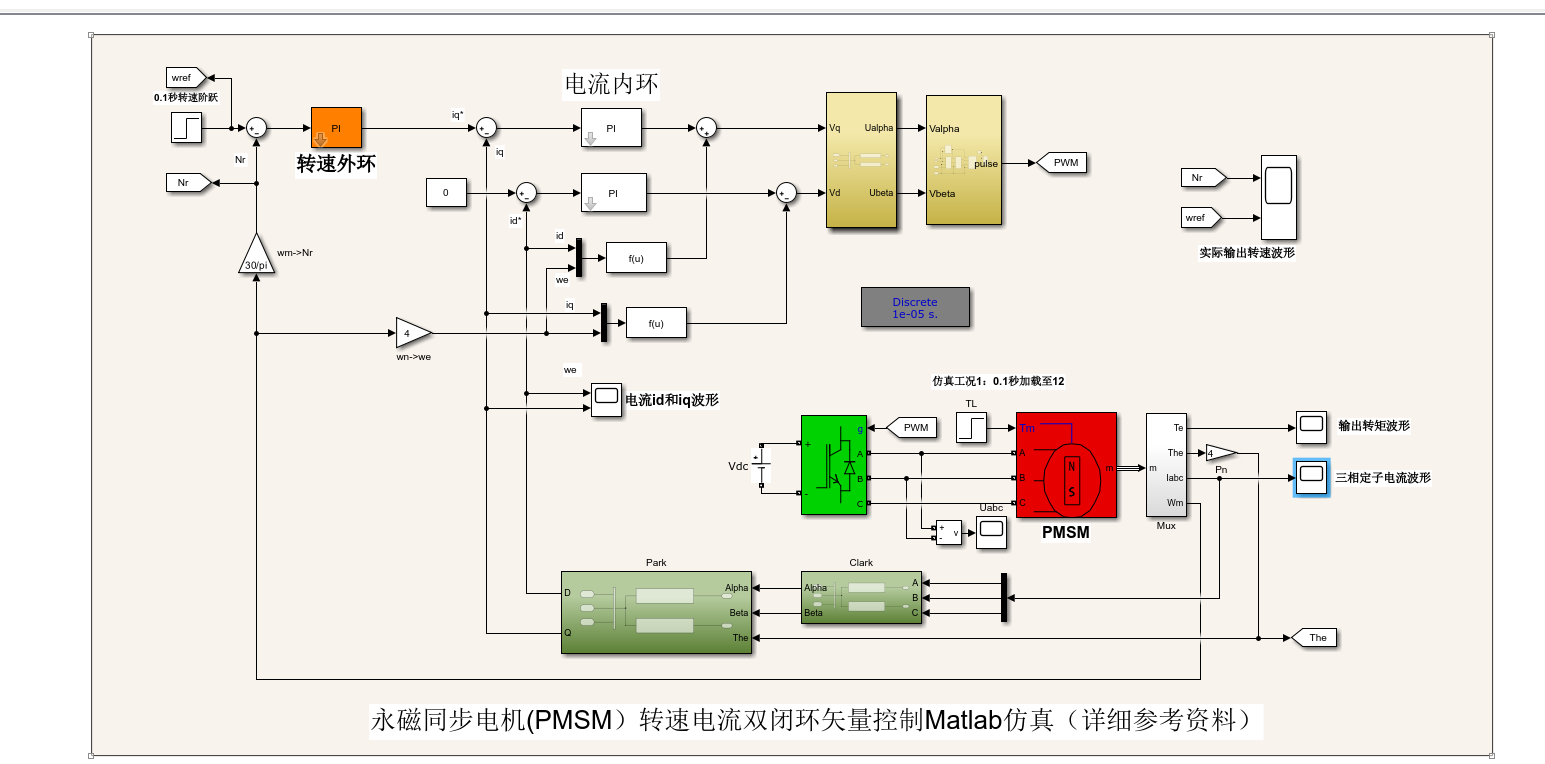
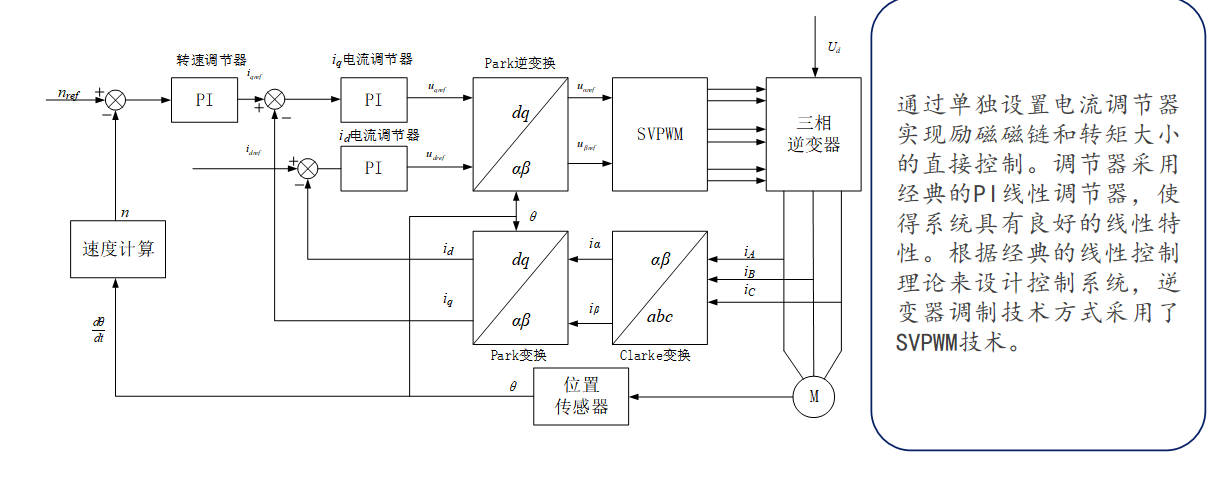
电流环作为双闭环系统的内环,核心控制目标是快速跟踪电流指令、限制启动电流、抑制电网侧电压扰动,完全符合陈伯时教材中典型I型系统的应用场景,完整笔算步骤如下:
⛳️ 运行结果
🔗 参考文献
🍅往期回顾扫扫下方二维码

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献127条内容

所有评论(0)