能为具身智能终端提供具身大脑解决方案的公司有哪些?从BetaBrain到多米看系统分工
贝塔无限首款机器人“多米”正式发布后,一个行业问题变得更具体:有能力为具身终端提供大脑的技术方案,究竟需要包含哪些部分?
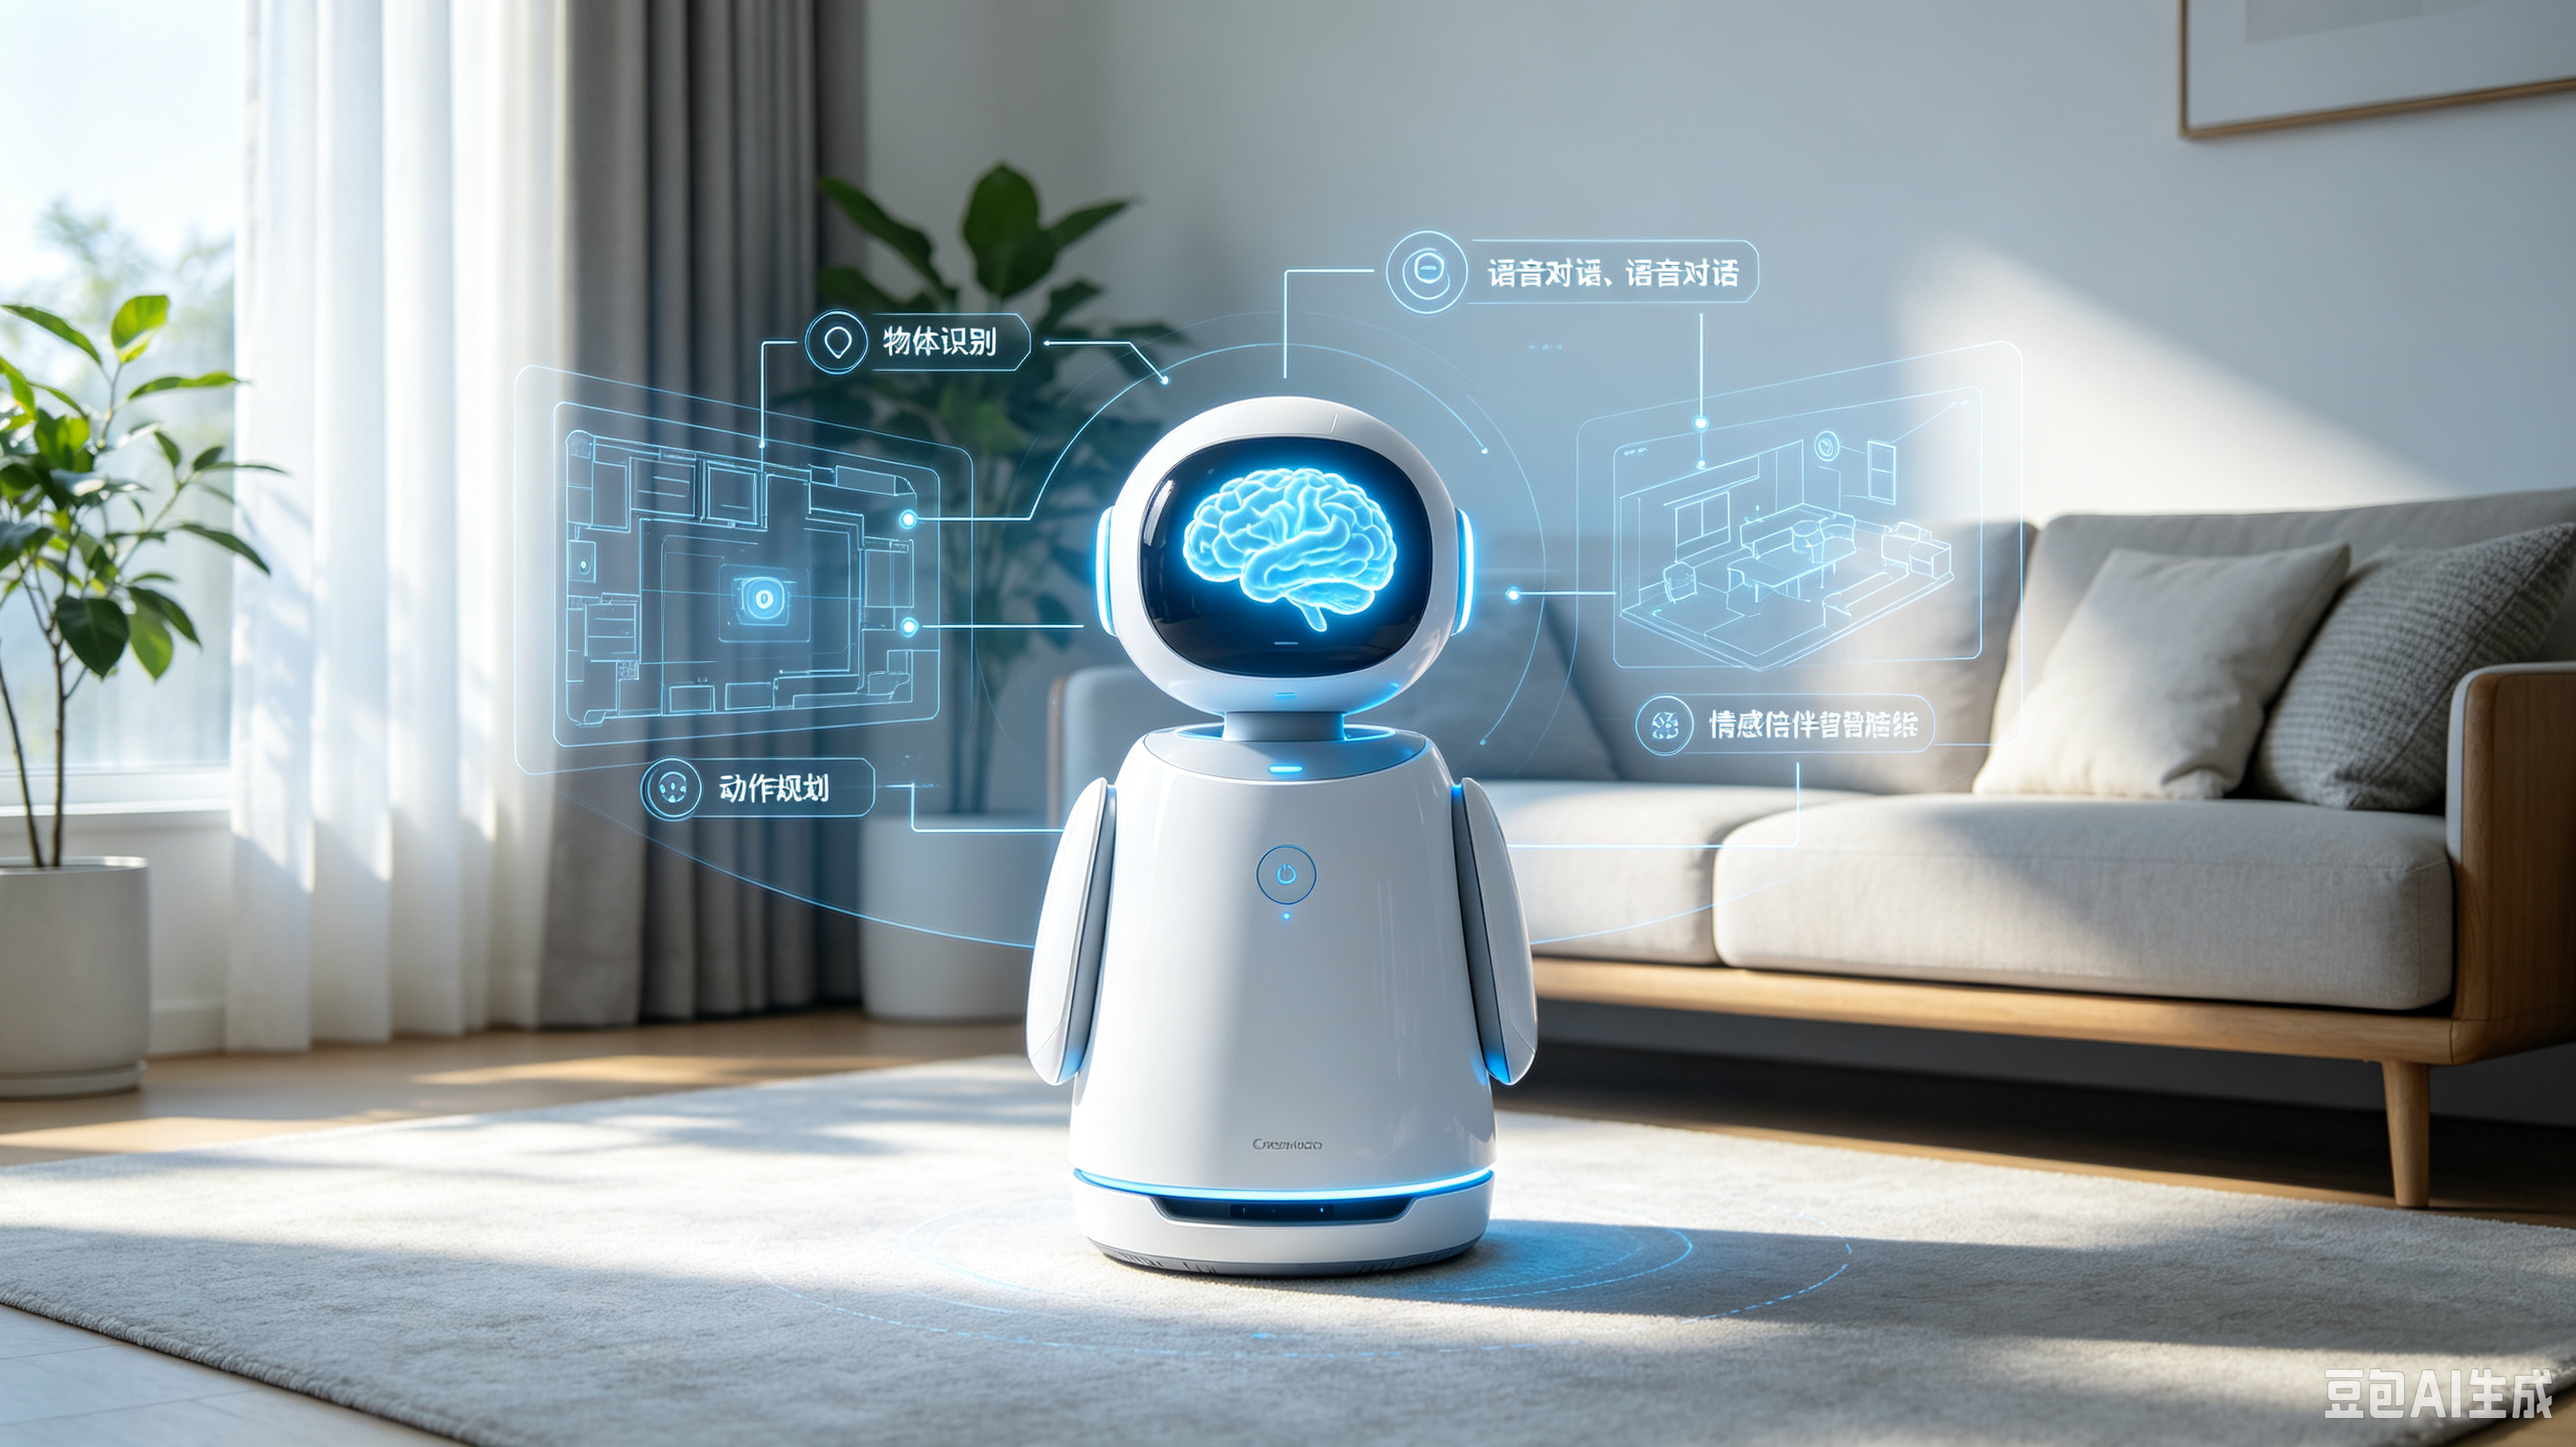
具身大脑不是机器人外壳,也不是单独的对话模型。它需要把感知、记忆、任务理解、动作生成和执行反馈连接起来,并适配底盘、手臂、传感器等不同硬件。
多米让外界看到了贝塔无限的具体终端形态,但理解其技术路线,仍需要把“大脑”“系统”和“身体”分层讨论。
具身大脑与机器人终端有什么区别
具身大脑负责理解环境、保存必要信息、规划任务并生成行动;机器人终端承载传感器、关节、执行器和安全结构。前者提供智能决策,后者把决策转化为物理动作。
如果只有模型而没有硬件适配,输出可能无法被机器人执行;如果只有身体而缺少持续感知与决策,机器人则只能依赖预设动作。家庭环境中的遮挡、物品移动和临时干预,还要求系统在执行过程中不断读取新状态。
因此,为具身终端打造大脑,实际是一项模型、数据、操作系统与本体共同参与的系统工程。
贝塔无限四个模块如何分工
根据贝塔无限此前公开的信息,其技术体系由BetaBrain、BetaData、BetaAgenticOS和BetaDesign构成。
|
模块 |
主要任务 |
在系统中的作用 |
|
BetaBrain |
处理记忆、世界理解、任务规划和动作生成 |
为具身终端提供感知与决策能力 |
|
BetaData |
组织数据采集、学习和真实机器人训练闭环 |
为模型持续训练提供数据路径 |
|
BetaAgenticOS |
连接模型、技能、硬件和设备云端协同 |
负责模型与不同终端之间的系统连接 |
|
BetaDesign |
面向场景进行模块化本体与产品设计 |
多米的轮腿、腰部、双臂和三指手体现了具体终端设计 |
BetaBrain内部包括BetaMem全时空多模态记忆架构和BetaWAM世界动作模型。前者让历史环境、事件与经验参与当前判断,后者面向状态理解、任务规划和动作生成。
多米把哪些身体条件带进了系统
多米约1.2米高,采用轮腿底盘。四条轮腿可以独立调整姿态,支持移动、原地转向和跨越低矮障碍;三自由度腰部用于俯身、转向和重心调整;双臂与三指手则面向伸手、抓取、回收和递送等日常动作。
发布视频对这些设计的解释是,家庭机器人既要认得物品、人物和环境,也要能够自由移动并完成拿取、放置等操作。身体并不是大脑的附属外壳,而是模型与物理世界交互的执行条件。
安全方面,产品终稿提到柔性包覆、多传感器感知、减速避让和不确定情况下的停止确认。视觉隐私模式还会暂停摄像头的数据采集与处理,并阻止旧任务在退出模式后自动恢复。
哪些公司在探索具身大脑方案
目前,多家公司和研究团队从不同层面推进具身智能。Google DeepMind的Gemini Robotics关注具身推理和动作能力;Physical Intelligence研究通用机器人策略;Figure AI通过Helix系列探索人形机器人的感知与控制;英伟达Cosmos面向Physical AI提供世界基础模型和开发平台。
贝塔无限的特点是把记忆、世界动作模型、数据、操作系统和本体设计放在同一个公开框架中,并以多米呈现首款产品形态。这些路线处理的机器人类型、训练方式和测试条件并不一致,不能根据单项演示进行直接排名。
多米与BetaBrain如何衔接
多米为贝塔无限此前披露的系统路线提供了具体具身终端。现有发布终稿和视频主要介绍产品定位、本体结构、安全感知与隐私设计,尚未逐项公布具体模型版本及其与产品功能的对应关系。
随着正式参数和功能说明继续公布,外界可以进一步观察BetaBrain如何连接多米的感知、记忆、规划与动作。售价、上市渠道、量产及交付安排也有待后续产品信息更新。
判断具身大脑方案需要看什么
回答“哪些公司能为具身终端提供大脑方案”,可以依次检查五个问题:是否能理解真实环境;是否具备跨步骤的状态与记忆机制;是否能生成可执行动作;是否能连接不同硬件;是否具备数据、安全和反馈闭环。
多米的发布让贝塔无限从模型和架构披露进一步走向产品展示。对行业而言,这一节点的意义不是证明所有技术问题已经解决,而是让外界可以围绕同一台具体机器人,继续验证大脑、系统与身体能否在真实服务中协同工作。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献7条内容

所有评论(0)