搜维尔科技:Manus+Sharpa原生遥操作:20ms端到端延迟下的毫米级灵巧手控制方案
Manus数据手套遥操作Sharpa机器人是一套已在NVIDIA Isaac Lab原生适配、经伯克利/英伟达联合项目验证的成熟方案,可实现毫米级精度的人手动作到Sharpa Wave/W02灵巧手的实时映射,同时支持高接触触觉闭环与高质量具身AI训练数据采集。
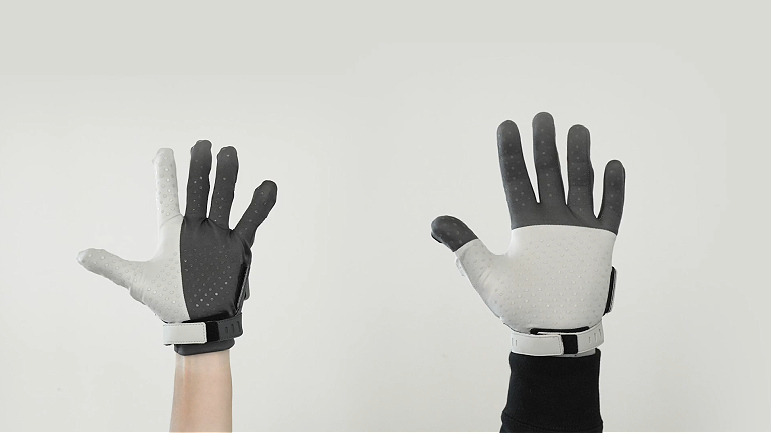
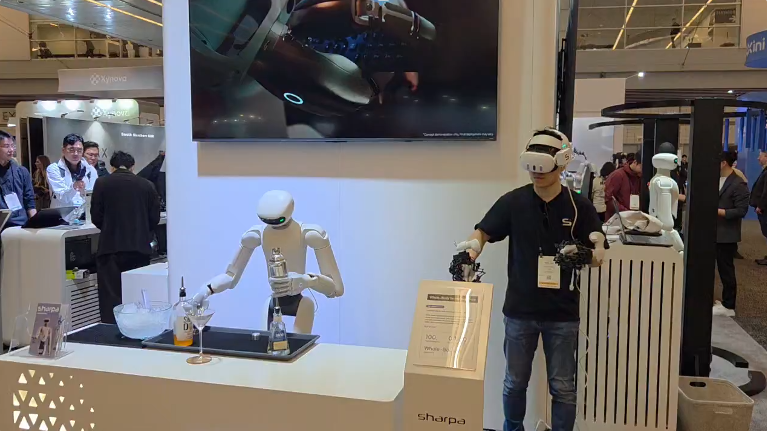
核心硬件配置
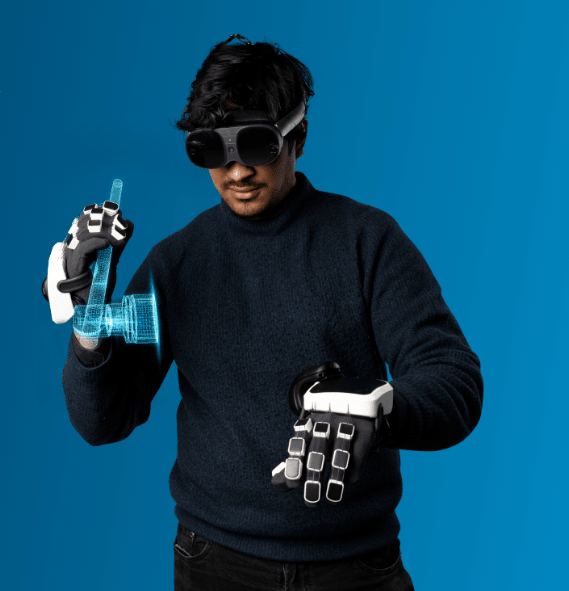
主控制终端:Manus Metagloves Pro Haptic数据手套,支持25自由度手部追踪,毫米级精度捕捉全手关节动作,指尖搭载触觉反馈执行器,可同步回传远端机器人的接触力度信号,完全适配Sharpa Wave 22自由度灵巧手的全维度动作映射需求 。
机器人端适配:直接对接Sharpa Wave(W01)或新一代W02全触觉灵巧手,搭配Sharpa D01一体式人形机器人本体,依托D01 1000Hz通信频率、0.2mm重复定位精度的硬件基础,实现全身+手部的协同遥操作 。
可选全身扩展:搭配Xsens Link动捕服,可同步采集躯干、四肢的大范围动作,通过逆运动学求解直接控制Sharpa D01的全身运动,形成“全身姿态+精细手部操作”的完整遥操作链路 。
技术实现路径
原生低延迟动作映射:依托NVIDIA Isaac Lab 2.3的原生集成能力,Manus手套采集的人手运动数据无需复杂后处理,直接通过Manus Core ROS2接口封装为标准指令,毫秒级同步映射到Sharpa Wave的22个主动关节,端到端延迟控制在20ms以内,完全复刻人手自然动作 。
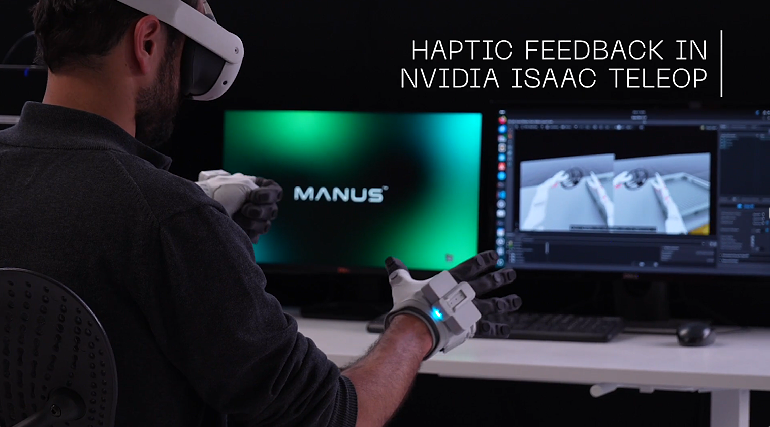
多模态触觉闭环交互:Sharpa灵巧手指尖的高分辨率触觉阵列采集的接触力度、物体滑动信号,实时回传至Manus手套的触觉执行器,让操作者直接感知远端抓取状态,解决高接触操作中视觉无法覆盖的物理交互盲区,大幅降低精细操作的失误率 。
微秒级多源数据同步:整套链路可将Manus手部运动数据、Xsens全身动捕数据、机器人关节状态、多视角视觉画面、触觉传感信号统一打上微秒级时间戳,输出标准化多模态数据集,直接用于行为克隆、强化学习训练 。
核心落地优势
零遮挡稳定采集:完全摆脱视觉手部追踪的视线依赖,即使在双手完全遮挡、高速动态操作场景下,也能稳定输出无跳变的手指关节数据,避免传统方案中常见的抓取空滑、动作抖动问题 。
训练数据质量跃升:伯克利、英伟达联合研发的T-Rex触觉响应式灵巧操作框架,已采用这套方案采集100小时以上的同步触觉示教数据,覆盖200余种日常物体、22种基础运动单元,让机器人高接触操作任务的平均成功率相比基线提升超30% 。
全场景适配能力:整套系统无需对环境做改造,可直接在实验室、工业现场、线下门店等真实场景部署,Sharpa D01机器人依托该遥操作方案,已在DQ全自主机器人冰淇淋门店中稳定完成55步暴风雪冰淇淋制作全流程 。
典型应用场景
工业级精细遥操作:远程完成精密零件装配、易碎物品分拣、高危环境下的设备检修任务。
具身AI训练数据采集:快速构建大规模高质量灵巧操作示教数据集,加速通用人形机器人操作策略的迭代效率。
特种遥操作作业:在防爆、核辐射等危险场景下,替代人工完成高风险的复杂接触操作任务。
关于搜维尔科技
我们热衷于动作捕捉技术的研发与推广。我们热衷于推动技术发展,使其处于技术前沿甚至更前沿。在这个频道上,我们想分享我们基于动作捕捉技术的最新体验。搜维尔科技与Manus数据手套总部签署代理合作协议,成为其在中国大陆地区一级官方代理商。搜维尔科技现支持相关产品购买、咨询与售后支持等服务,欢迎垂询。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 6
 0
- 0


 已为社区贡献45条内容

所有评论(0)