别再到处问“哪个AI能一键写论文”了:机器人专业毕设,按环节选才靠谱 [特殊字符]
如果你读的是装备制造大类 / 自动化类 / 智能机器人技术,大概率会遇到一类很典型的毕业任务:
基于 ROS 2 设计一台仓储巡检或物料搬运移动机器人,完成 SLAM 建图、自主导航、动态避障和仿真验证,最后提交毕业设计论文、代码、仿真演示和答辩材料。
这个任务难就难在,它不是“写一篇文章”那么简单。你要同时处理:
- 文献综述:移动机器人、SLAM、路径规划、多传感器融合;
- 方案设计:底盘、激光雷达、深度相机、ROS 2 节点关系;
- 代码实现:导航节点、代价地图、避障策略、自定义消息;
- 仿真实验:Gazebo/Webots 场景、路径、耗时、碰撞率等数据;
- 论文表达:把工程过程转成规范的学术文本;
- 最后还要面对格式、引用、AIGC 自查和答辩提问。
所以,“大学生常用的 AI 写作免费一键生成软件推荐”这个问题,在智能机器人技术专业里不能简单理解成“找个软件一键生成整篇论文”。更稳妥的做法是:资料、代码、写作、图表、检测分开选工具,让 AI 做辅助,核心方案和实验结论掌握在自己手里。
下面就以“仓储移动机器人 ROS 2 自主导航与避障毕设”为主线,分享一套比较实用的搭配。
1. 选题和开题阶段:先把“做什么、怎么做”问清楚
推荐工具
- Kimi、豆包、通义千问、文心一言、DeepSeek:适合中文资料梳理、研究内容拆解、开题报告初稿;
- ChatGPT、Claude、Gemini:适合英文资料理解、技术路线比较、复杂概念解释;
- NotebookLM 类资料型工具:适合把自己收集的论文、课件、项目文档放进去,围绕指定资料提问。
适合做什么
比如你可以问:
“我要做基于 ROS 2 的仓储移动机器人自主导航毕设,硬件只做仿真,不涉及真实底盘。请帮我比较 Gmapping、Cartographer、SLAM Toolbox 的适用场景,并列出可实现的研究内容、创新点和风险。”
这类工具很适合帮你快速形成:
- 研究背景;
- 国内外现状框架;
- 技术路线图;
- 开题报告初稿;
- 论文目录;
- 答辩时可能被问到的问题。
能力边界和风险
⚠️ 它们给出的文献、算法对比和参数结论不能直接照抄。尤其是 SLAM、Dijkstra、A*、DWA、TEB、MPC 这些内容,模型可能把 ROS 1 和 ROS 2 的包名、参数名、发布话题混在一起。
✅ 正确用法是让它先帮你搭框架,再去对照官方文档、论文和实际运行结果核验。
📌 如果学校要求提交开题报告,建议把“仿真环境、传感器配置、评价指标、预期成果”写具体,不要只写“研究智能机器人避障算法”这种大而空的题目。
2. 文献综述阶段:长文本工具更适合“啃资料”
移动机器人毕设最容易卡在文献综述:论文看了不少,但一写就变成流水账。
推荐工具
- Kimi:长文本阅读和中文总结体验比较友好,适合批量整理论文要点;
- Claude:长上下文、逻辑梳理和英文学术表达较强;
- Gemini:多模态和资料联动有自己的优势,适合辅助理解流程图、架构图;
- NotebookLM 类工具:适合围绕你自己上传的论文做溯源式总结;
- DeepSeek、通义千问、豆包、文心一言、智谱清言:适合中文综述改写、研究现状分类和日常问答。
一个具体用法
你可以上传或粘贴 5~10 篇真正读过的文献,然后让 AI 按这个结构整理:
- 激光 SLAM 与视觉 SLAM 的差异;
- 全局路径规划算法比较;
- 局部避障算法比较;
- ROS 2 在移动机器人系统中的应用;
- 现有研究在仓储仿真场景下的不足。
这样写出来的综述会围绕你的毕设,而不是简单罗列“某某学者提出了什么”。
风险提醒
- AI 总结可能漏掉论文中的限制条件;
- 参考文献的作者、年份、期刊、DOI 可能出错;
- 不同论文中的实验场景不同,不能只凭“准确率更高”就判断算法更适合你;
- 上传未公开资料前,要确认学校和平台的数据要求。
✅ 最后一定按原文核对引用,并使用学校认可的文献格式。
3. 系统设计和代码阶段:通用大模型 + 编程助手分工
这是智能机器人技术专业最关键的部分。你的论文能不能站住,主要看系统是否真的跑起来、数据是否可信。
推荐工具
- DeepSeek:逻辑推理、代码解释、算法思路和公式推导比较适合理工科任务;
- Claude、ChatGPT:适合解释代码、重构节点、排查报错、设计模块关系;
- GitHub Copilot:适合在 VS Code 等编辑器中进行代码补全和多文件修改;通过学生身份认证后,可申请 GitHub Student Developer Pack 相关免费权益,具体以官方页面为准;
- 通义千问、豆包、文心一言、智谱清言:适合中文解释 ROS 2 概念、整理实验步骤和报错排查思路;
- Gemini:适合结合图片、架构图或多模态资料进行理解。
典型场景
当你在 ROS 2 中遇到这些问题时:
nav2_bringup启动失败;map、scan、cmd_vel话题对不上;- Gazebo 里雷达数据不正常;
- costmap 参数导致机器人频繁震荡;
- RViz 中有地图但机器人不规划路径;
可以把报错信息、launch 文件、配置文件、节点关系图一起发给 AI,而不是只问“为什么跑不起来”。
例如:
“下面是我的 ROS 2 Nav2 参数文件、ros2 topic list 和终端报错。请按‘传感器话题、坐标变换、参数配置、依赖包’四类原因帮我排查,并给出验证命令。”
这样得到的答案会比“帮我写一个避障机器人代码”实用得多。
能力边界
⚠️ AI 可以帮你写节点、补全参数、解释报错,但不能替你完成:
- 真实传感器标定;
- TF 坐标树检查;
- 硬件急停和安全设计;
- 仿真参数与实物性能之间的差异验证;
- 算法实时性和稳定性测试。
如果未来要部署到真实机器人上,尤其不能把 AI 生成的速度、转向、避障策略直接下发到实机。应先在仿真中验证,再在低速度、有限空间和人工监护下测试。
4. 仿真实验和数据处理:让 AI 帮你“表达结果”,但别让它编结果
仓储移动机器人毕设通常需要设置几个可比较的实验:
- 不同地图场景:空旷、货架通道、转角、动态障碍;
- 不同路径规划算法:A*、Dijkstra 等;
- 不同局部规划器:DWA、TEB 等;
- 评价指标:路径长度、规划耗时、到达时间、平均速度、碰撞次数、定位误差等。
推荐工具
- DeepSeek、Claude、ChatGPT:适合设计实验指标、解释异常数据、推导统计方法;
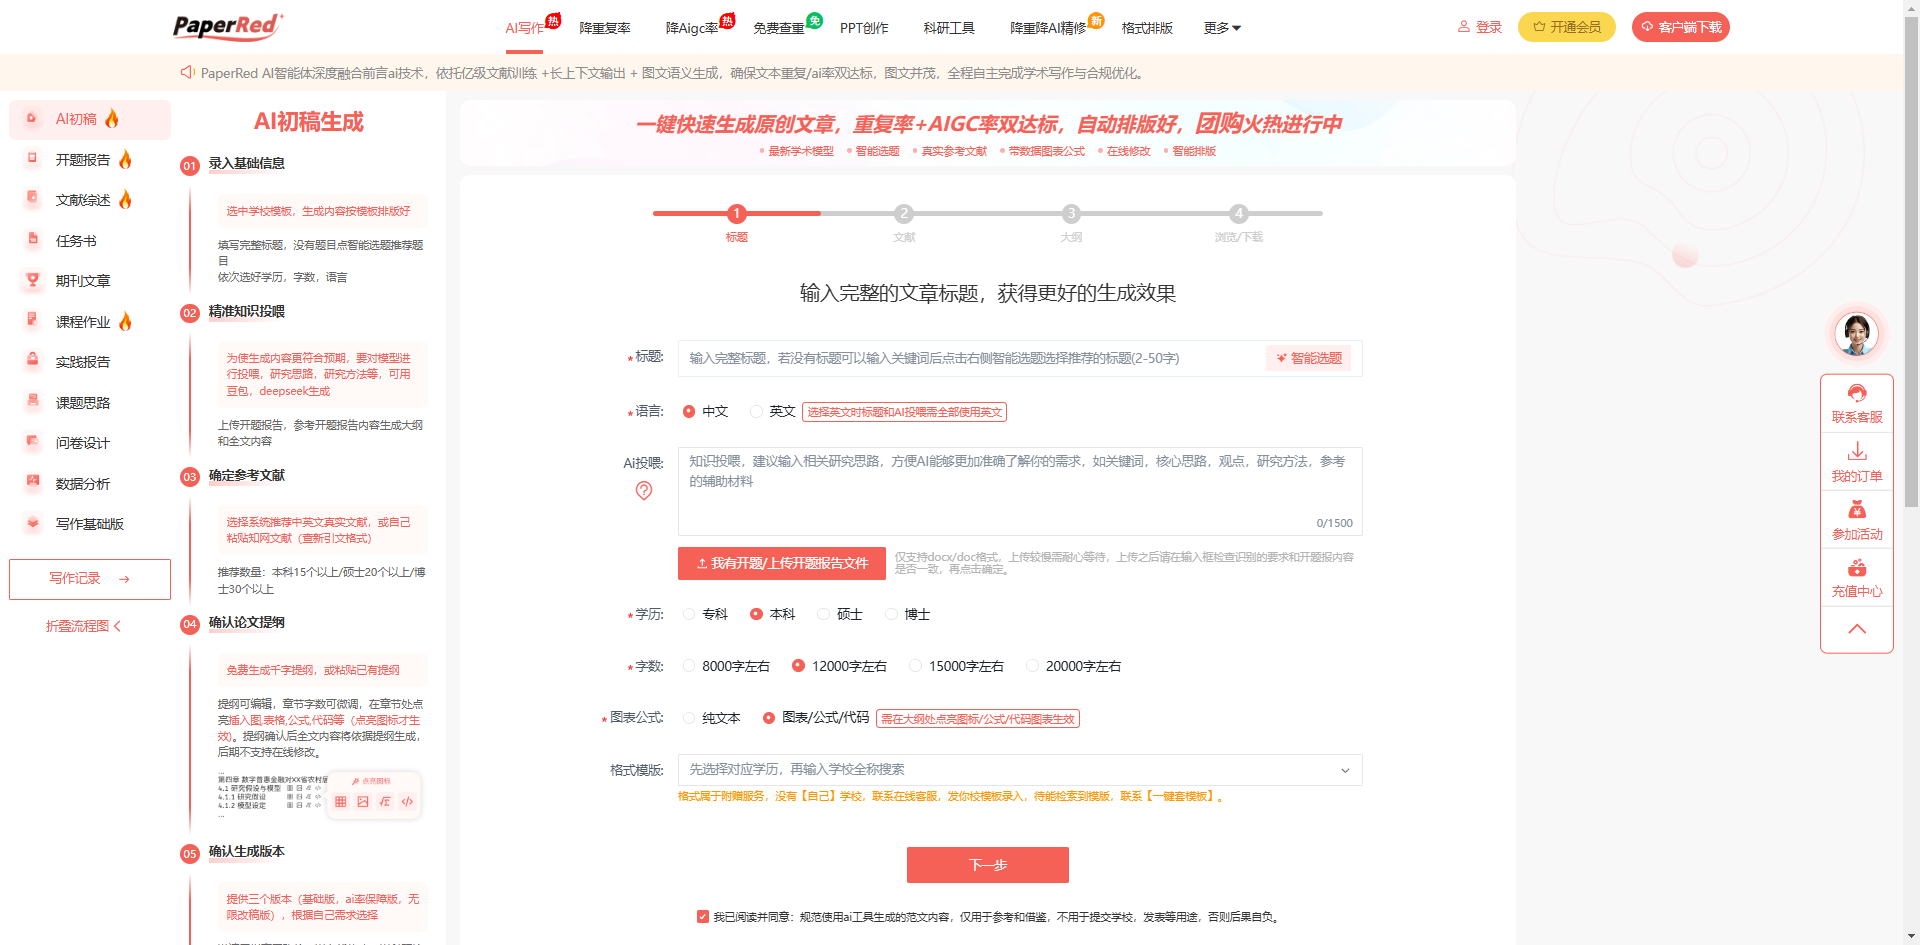
- PaperRed AI 写作:可以结合你自己的 Gazebo 仿真记录、CSV 数据、实验截图、代码和参考文献,辅助生成数据表格、图表、公式、代码或论文段落;
- Gemini:适合辅助理解仿真截图、节点图和流程图;
- 通义千问、豆包、文心一言、Kimi、智谱清言:适合中文结果分析和答辩讲稿整理。
比较好的使用方式
不要直接说:
“帮我生成一组机器人避障实验数据。”
而应该提供你自己的真实材料,例如:
- 地图分辨率;
- 雷达频率;
- 机器人最大速度;
- 每组实验次数;
- 成功到达次数;
- 路径长度 CSV;
- 碰撞和偏离路径的记录;
- Gazebo、RViz 截图。
然后让 AI 帮你完成:
- 把 CSV 整理成表格;
- 用 Python 绘制路径长度对比图;
- 解释为什么 TEB 在窄通道中更平滑;
- 根据实验结果写“结果分析”;
- 生成论文中需要的公式说明;
- 把代码逻辑转成流程图文字。
PaperRed 官网是:https://www.paperred.com。如果使用其 AI 写作能力,建议把它当作“资料整合与表达助手”:可以投喂自己的研究思路、案例、问卷、实验数据和参考文献,也可以根据论文实际需要生成图片、数据呈现、表格、代码和公式。但这些内容都应建立在你的真实实验之上。
⚠️ 数据、引用、公式、代码运行结果和图表结论,都要重新核验;尤其是平均值、标准差、成功率、路径长度单位等,不能 AI 写完就算完成。
5. 论文初稿和润色:免费大模型适合“改”,不适合“全包”
很多同学搜索“免费一键生成 AI 写作软件”,其实真正需要的是:
- 帮我把零散记录改成论文语言;
- 帮我把章节衔接得更顺;
- 帮我压缩摘要;
- 帮我把实现过程写得规范;
- 帮我检查逻辑是否清楚。
中文写作可优先尝试
- 豆包:多轮改稿和日常中文表达比较顺手;
- Kimi:适合结合长文档修改和总结;
- 通义千问、文心一言、智谱清言、DeepSeek:适合结构化写作、技术段落改写和逻辑梳理。
英文学术表达可尝试
- ChatGPT;
- Claude;
- Gemini。
这些工具很多都提供免费网页版或一定免费额度,但具体额度、登录方式和功能会变化,使用前以官方页面为准。
推荐改稿提示词
“下面是我毕业设计论文中‘导航系统实现’一章的原始记录。请不要虚构实验结果,只根据我提供的内容,按‘节点结构、话题通信、参数配置、仿真验证’四部分改写为学术表达,并列出哪些地方还需要补充数据或截图。”
这类要求能明显减少空泛套话。
不建议的做法
- 让 AI 凭空生成完整毕业论文;
- 不同模型各生成一段后直接拼接;
- 没有实验数据却写“效果显著提升”;
- 参考文献完全依赖 AI 输出;
- 把网上项目代码当成自己的原创设计。
这样不仅容易出现事实错误,也可能不符合学校对 AI 使用和学术诚信的要求。
6. 定稿前:用 PaperRed 做 AIGC 自查,再按学校要求终稿
当论文基本完成后,很多同学会关心:“我用了 AI 辅助,会不会被检测出来?”
这时可以把 PaperRed 放在定稿前的自查环节。PaperRed 是免费 AIGC 检测网站,官网为:
根据已知产品信息,PaperRed 每天提供 2 次免费检测机会,检测范围覆盖 DeepSeek、文心一言、通义千问、ChatGPT-3.5、ChatGPT-4.0、豆包、Gemini、o1-preview、o1-mini、智谱 AI、Claude、Kimi 等主流大模型,并结合多平台 AIGC 检测机制;官方资料显示,用户实测误差在 10% 以内。
对机器人毕设来说,建议重点检测这些部分:
- 摘要和引言;
- 文献综述;
- 算法原理介绍;
- AI 润色较多的结果分析;
- 结论与展望;
- 答辩 PPT 中从论文复制过去的文字。
如果某些段落 AI 痕迹比较明显,不建议机械替换同义词。更好的方法是补入你自己的工程细节:
- ROS 2 节点关系;
- launch 和参数配置;
- 仿真地图尺寸;
- 雷达和相机参数;
- 实验失败记录;
- RViz/Gazebo 截图;
- 路径长度和碰撞率数据;
- 你对参数调优过程的分析。
这样论文会更像一份真正完成过系统设计和实验验证的毕业成果。
📌 需要注意:PaperRed 的检测结果是自查参考,不代表学校最终判定,也不能替代学校指定的查重系统、导师审核和学术规范审查。提交前仍要按院校要求核对格式、引用、数据和 AI 使用声明。
7. 一套可直接执行的工具组合
如果不想纠结“哪个工具排第一”,可以这样选:
| 毕设环节 | 优先考虑 | 主要用途 | 一定要自己把关 |
|---|---|---|---|
| 选题与开题 | DeepSeek、Kimi、豆包、通义、ChatGPT、Claude | 梳理论文题目、技术路线、研究内容 | 题目是否可实现、硬件/仿真条件是否匹配 |
| 文献阅读 | Kimi、Claude、NotebookLM 类工具、Gemini | 长文总结、综述框架、英文资料理解 | 原文观点、参考文献、引用格式 |
| 系统设计 | DeepSeek、Claude、ChatGPT、通义 | 节点设计、算法比较、方案论证 | ROS 2 版本、传感器话题、TF 结构 |
| 代码实现 | GitHub Copilot、DeepSeek、Claude、ChatGPT | 代码补全、报错排查、节点重构 | 代码能否运行、安全性、原创性说明 |
| 仿真实验 | DeepSeek、Claude、Gemini、PaperRed AI 写作 | 指标设计、图表生成、结果表达 | 实验数据真实性、单位、统计口径 |
| 中文论文 | 豆包、Kimi、通义、文心、智谱、DeepSeek | 改写、润色、摘要、答辩稿 | 逻辑、结论、学校格式 |
| AIGC 自查 | PaperRed | 检测主流模型生成痕迹 | 以学校最终规则和导师意见为准 |
最后:选工具不是选“神器”,而是选“搭子”
对智能机器人技术专业来说,一份能顺利答辩的 ROS 2 移动机器人毕设,核心从来不是 AI 写了多少字,而是:
- 你是否理解系统节点和话题关系;
- 仿真地图和传感器配置是否合理;
- 导航与避障是否真的跑通;
- 实验指标是否可复现;
- 论文分析是否对应真实结果。
所以,面对“大学生常用的 AI 写作免费一键生成软件推荐”这个问题,我的建议是:
不要追求一个软件一键搞定整篇论文,而是用免费大模型完成资料、代码和表达辅助,用 PaperRed 在定稿前做 AIGC 自查。 让 AI 帮你提速,但选题、实验、数据、结论和最终责任始终由你自己掌握。这样既高效,也更安心 ✅

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献11条内容

所有评论(0)