GNSS 拒止环境下的多源融合定位技术综述:惯导、SLAM、5G 与因子图优化
GNSS 拒止环境下的多源融合定位技术综述:惯导、SLAM、5G 与因子图优化
本文梳理卫星导航信号失效的物理机理,对比惯性导航、视觉里程计、激光 SLAM、UWB 与 5G/6G 定位的精度边界,并深入融合解算层比较卡尔曼滤波与因子图优化两类框架,最后给出全场景 PNT 冗余的技术图景。
0. 摘要
卫星导航并非无处不在。当车辆驶入隧道、行人走进楼宇、无人机穿行于城市峡谷,GNSS 提供的时空基准随时可能丢失或被污染。在下一代 PNT 体系中,如何在卫星信号拒止时维持连续、可信的定位,已成为自动驾驶、机器人与地下作业落地的核心工程问题。
关键词:GNSS 拒止;惯性导航;激光 SLAM;UWB;5G 定位;多源融合;因子图
1. 卫星定位的边界:城市峡谷、隧道与室内的失效机理
GNSS 的底层原理是无线电测距与球面交会:接收机测量带时间戳的卫星信号传播时延并换算为伪距,至少同时观测 4 颗卫星才能解算三维坐标与接收机钟差。这一前提隐含了一个关键假设——信号沿干净的视距路径传播。该假设在开阔天空下基本成立,却在三类场景中系统性失效。
1.1 信号完全遮挡
卫星导航信号从两万公里高空传到地面,落地功率已淹没在热噪声之下,需要依靠扩频增益才能被捕获,穿透能力极弱。车辆进入隧道、人员走入地下车库与建筑内部、机器人在矿井地下作业时,信号被岩土、混凝土与钢结构直接截断,定位能力瞬间归零,且中断可能持续数秒到数十分钟不等。
1.2 多径与非视距(NLOS)污染
典型场景是城市峡谷。密集建筑群中,卫星信号经玻璃幕墙、高架桥面反射后再到达天线,传播路径长于真实几何距离,伪距与载波相位观测值严重失真。这类失效的危险之处在于其“欺骗性”:可见卫星数量表面上依然充足,接收机自认为工作正常,实际输出位置却可能偏移数米乃至数十米。
传统对策以天线扼流圈、信号质量阈值筛选等物理与规则手段为主,效果有限;新一代方案尝试用机器学习识别并剔除 NLOS 信号,但在高密度城区仍难以做到百分之百可靠,这被普遍认为是厘米级定位在城市落地的最大瓶颈。
1.3 部分衰减与几何构型退化
密林、高架下、行道树遮蔽等场景中信号并未完全丢失,但可见卫星数骤减、空间几何分布恶化(PDOP 增大),定位精度从米级滑落到十米级,且输出跳变、可用性抖动。
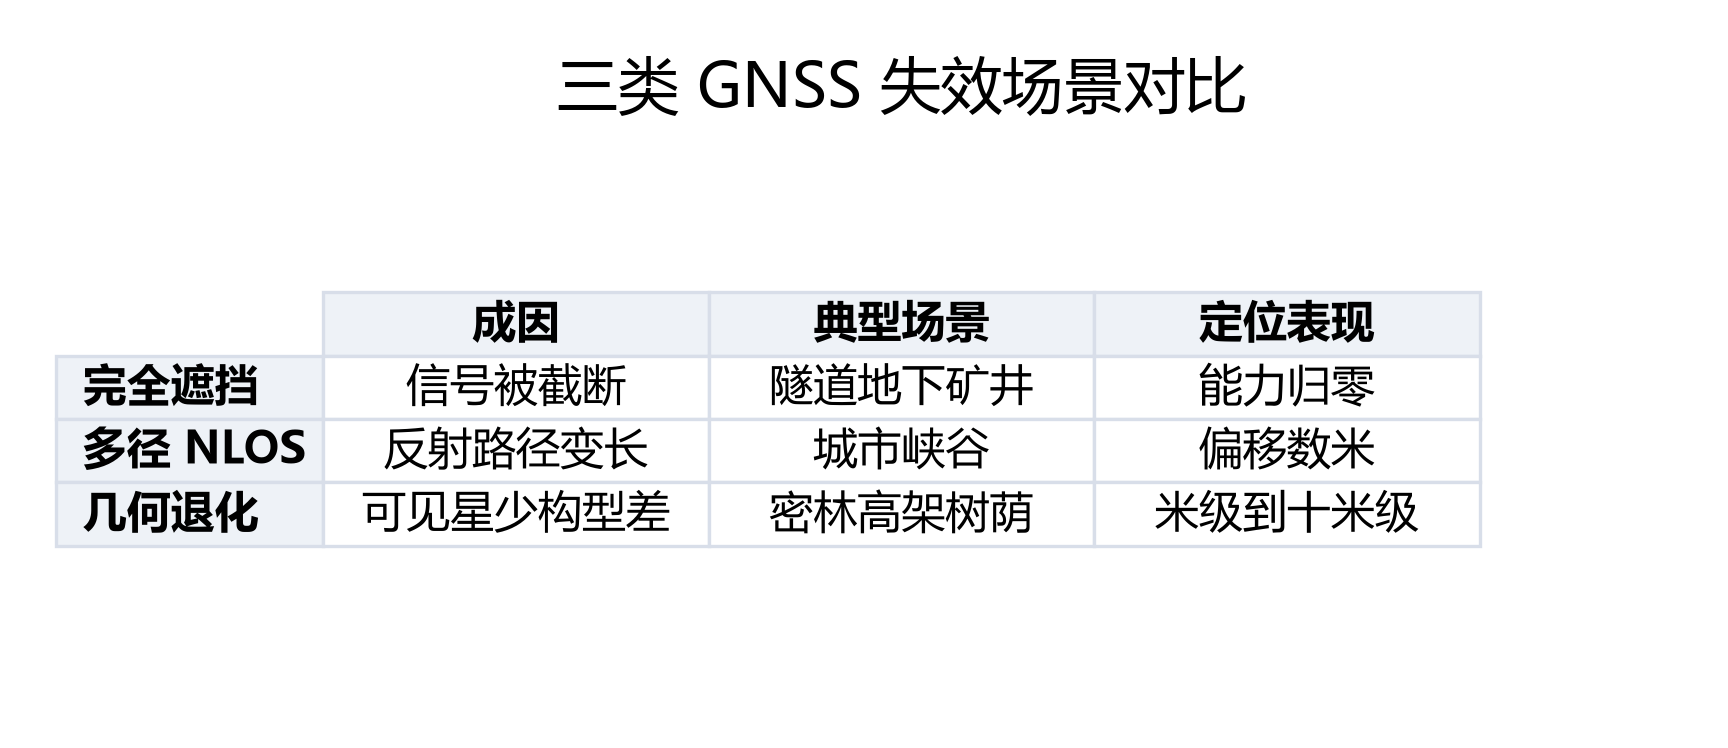
由此可见,GNSS 拒止在工程上并非非黑即白的二值状态,而是一条谱系:从完全拒止(隧道、地下、室内),到严重退化(城市峡谷),再到轻度污染(树荫、屋檐)。这决定了补位技术必须分层配置——没有任何单一传感器能独立覆盖全部场景。
2. 自主定位技术谱系:惯导、视觉、激光与 UWB
在多源感知层中,成熟度较高的补位技术可分为惯性、视觉、激光、超宽带四条路线,各有截然不同的误差特性与适用边界。
2.1 惯性导航(IMU)
IMU 是唯一完全自主、不依赖任何外部信号的航位推算手段:加速度计测量比力、陀螺仪测量角速度,经积分得到姿态、速度与位置。其核心价值在于短时桥接——车辆穿越隧道、信号被高架短暂遮挡的数十秒内,IMU 可以维持位置输出,实现无缝接管。
但积分过程决定了其误差随时间累积:消费级 MEMS IMU 的陀螺零偏稳定度通常在每小时数十度量级,纯惯导推算数分钟漂移即达米级以上;车规级与战术级 MEMS 器件可将桥接时间拉长;光纤 IMU 精度更高、可独立工作更久,但成本高、功耗大,难以普及到手机与小型机器人等消费级终端。换言之,惯导是优秀的“接力者”,却不是合格的“长跑者”。
2.2 视觉里程计与视觉 SLAM
通过相邻帧图像的特征匹配或光度对齐估计相对运动,典型相对漂移约为行驶距离的 0.5%~2%。优势是硬件成本低、信息维度丰富,可同步提取语义与车道结构;短板是对环境纹理与光照高度依赖——白墙、夜间、逆光、雨雾条件下性能急剧退化,且单目方案存在尺度模糊,必须借助其他传感器或运动激励恢复真实尺度。
2.3 激光 SLAM
以点云配准与回环检测构建相对定位,典型漂移约 0.1%~0.5%,对光照变化不敏感,在地下车库、隧道、矿山等弱光环境是事实上的主力方案。其局限同样源于环境特征依赖:长走廊、空旷广场等几何退化场景会导致点云匹配约束不足,动态车流会污染配准;此外高线数激光雷达成本仍然偏高,固态化与降本正在推进之中。
2.4 UWB
UWB 走的是基础设施路线:利用纳秒级极窄脉冲测量飞行时间,多径分辨能力强,室内定位精度可达 10~30 厘米,广泛应用于工业人员定位、资产追踪与数字车钥匙。其约束同样来自基础设施——需预先布设基站网络,覆盖范围即服务边界,且部署与维护成本随面积线性增长。
四类技术的典型特性对比如下:
| 技术 | 典型精度量级 | 定位性质 | 外部依赖 | 主要短板 |
|---|---|---|---|---|
| MEMS 惯导 | 桥接分钟内米级漂移 | 相对(航位推算) | 无,完全自主 | 误差随时间累积 |
| 光纤惯导 | 漂移低一个数量级 | 相对(航位推算) | 无,完全自主 | 成本高、功耗大 |
| 视觉里程计 / SLAM | 0.5%~2% 相对漂移 | 相对 | 光照、纹理 | 弱纹理与夜间退化、尺度模糊 |
| 激光 SLAM | 0.1%~0.5% 相对漂移 | 相对 | 环境几何特征 | 长走廊等退化场景、成本较高 |
| UWB | 10~30 cm | 绝对 | 基站部署 | 覆盖受限、基建成本高 |
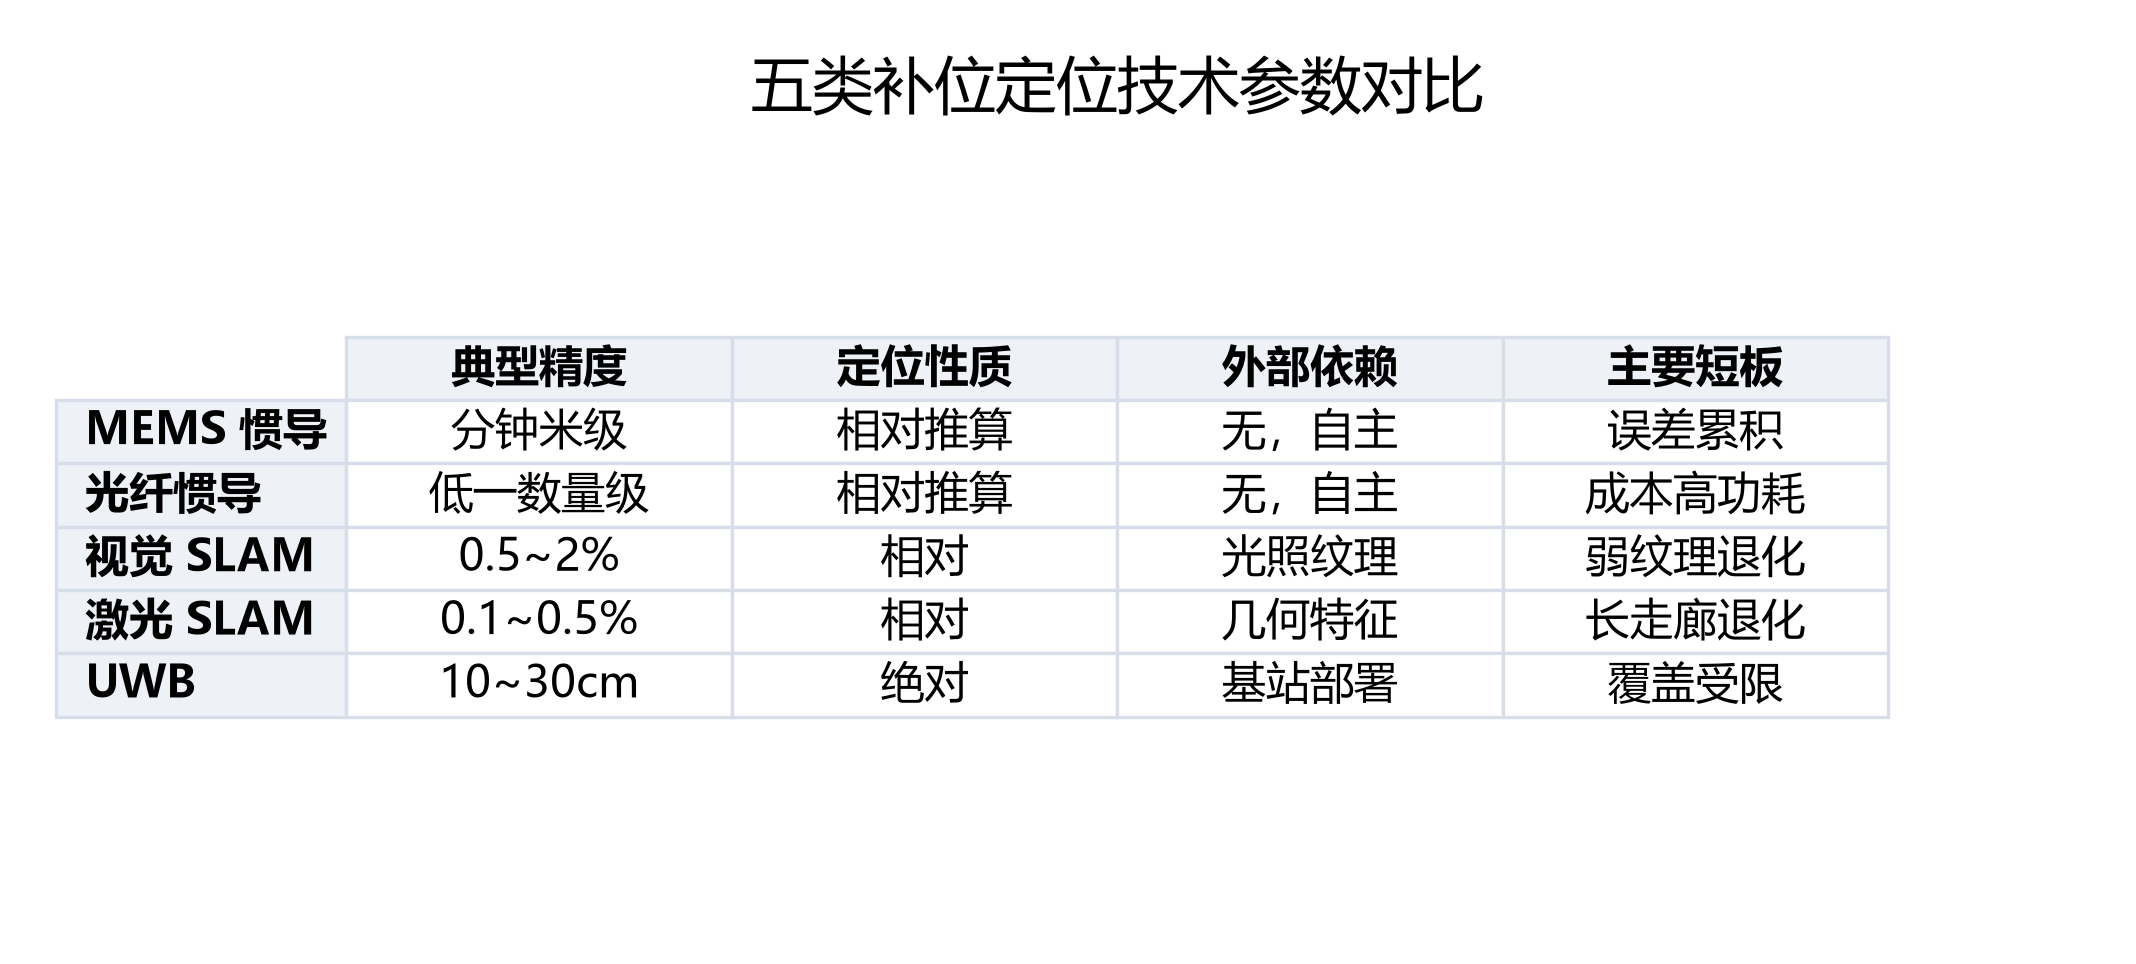
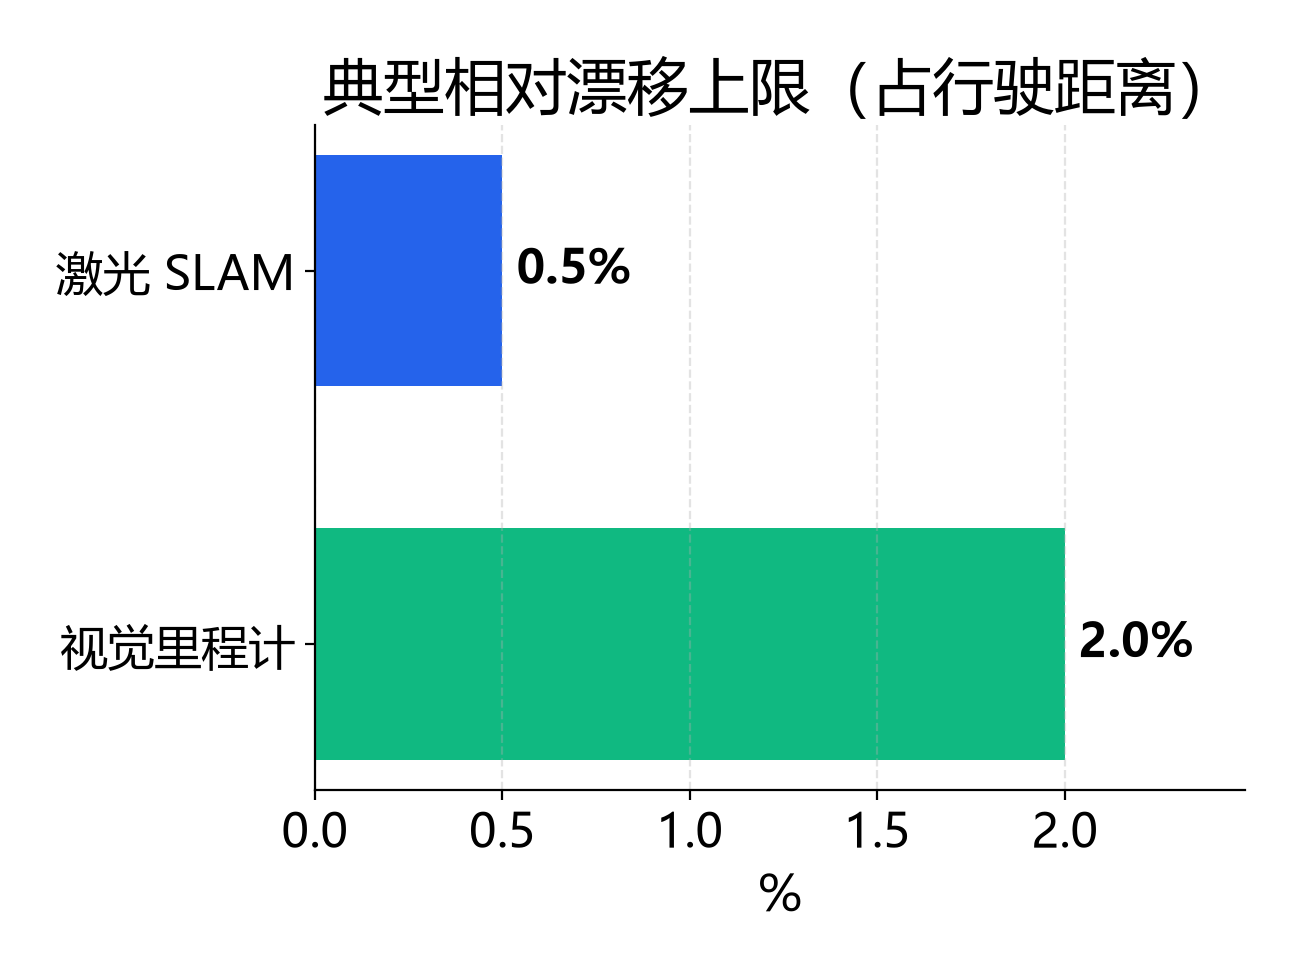
可以看到一条清晰的能力互补线:惯导提供不依赖环境的连续性,视觉与激光提供抑制漂移的环境约束,UWB 提供室内的绝对基准。三者单独都不足以支撑全场景定位,多源融合因此成为必然而非可选。
落到车载终端这一侧,工程上还要再往下拆一层。以伴车星这类车载定位安全平台为例,车辆侧要同时处理三件事:多模定位——北斗与 GPS 双系统叠加 LBS 基站辅助定位,在隧道、地下车库、城市峡谷等卫星信号遮挡场景用基站与惯性推算补位,保证位置不中断;高可用——7×24 小时连续输出,断网、断电、拆机等异常要被识别并及时上报;可信——定位跳变、速度异常、信号强度突变这类疑似干扰与欺骗的迹象要被检测出来并触发告警。厘米级定位下沉到车载终端之后,精度越高,对定位完好性与抗欺骗能力的要求也越高。
3. 通信定位一体化:5G 载波相位与 6G 展望
如果说惯导与 SLAM 解决的是“自主推算”,蜂窝通信定位则开辟了另一条路径:复用密集部署的基站设施,把通信网络变成一座“地面伪卫星星座”。
5G 之所以被寄予定位厚望,来自三项物理资源:
- 大带宽:百兆赫兹级带宽将飞行时间测量的分辨率推进到米级乃至亚米级;
- 大规模天线阵列:Massive MIMO 支持到达角(AoA)估计,为定位提供方向维度约束;
- 载波相位测距:与 GNSS 精密定位同源的方法论,利用载波相位实现毫米至厘米级测距,配合城市地区数百米站间距的高密度基站做差分处理、解算整周模糊度,理论上可实现厘米级地面定位。
但必须承认现状与愿景之间的差距:现网商用体制下,面向大众终端的 5G 定位(如 OTDOA)精度仍在米级;载波相位厘米级方案对基站间时钟同步精度、网络协同与几何构型都有苛刻要求,目前处于标准演进与试验验证阶段。此外,通信定位的覆盖严格绑定基站密度,郊区与野外服务能力有限;其信号同样面临干扰与欺骗风险,在安全关键场景中应作为交叉校验源而非唯一信任源。
6G 的设想更进一步:将通信、感知、计算一体化(ISAC)作为原生能力,利用毫米波乃至太赫兹频段获得更大带宽与更细角度分辨率,让基站兼具雷达式感知功能,使“接入网络”等同于“接入定位服务”。在下一代天地一体 PNT 体系的构想中,天基的低轨导航增强星座与地面的 5G/6G 定位网络互为备份,构成空、地两层冗余。
4. 多源融合解算:算法框架与工程挑战
传感器就位之后,真正的战场转移到融合解算层:对不同传感器的误差特性分别建模、动态加权,完成 GNSS、IMU、视觉、激光与通信定位结果的时空对齐与误差抑制,最终输出连续、带完好性标记的定位结果。
4.1 卡尔曼滤波框架
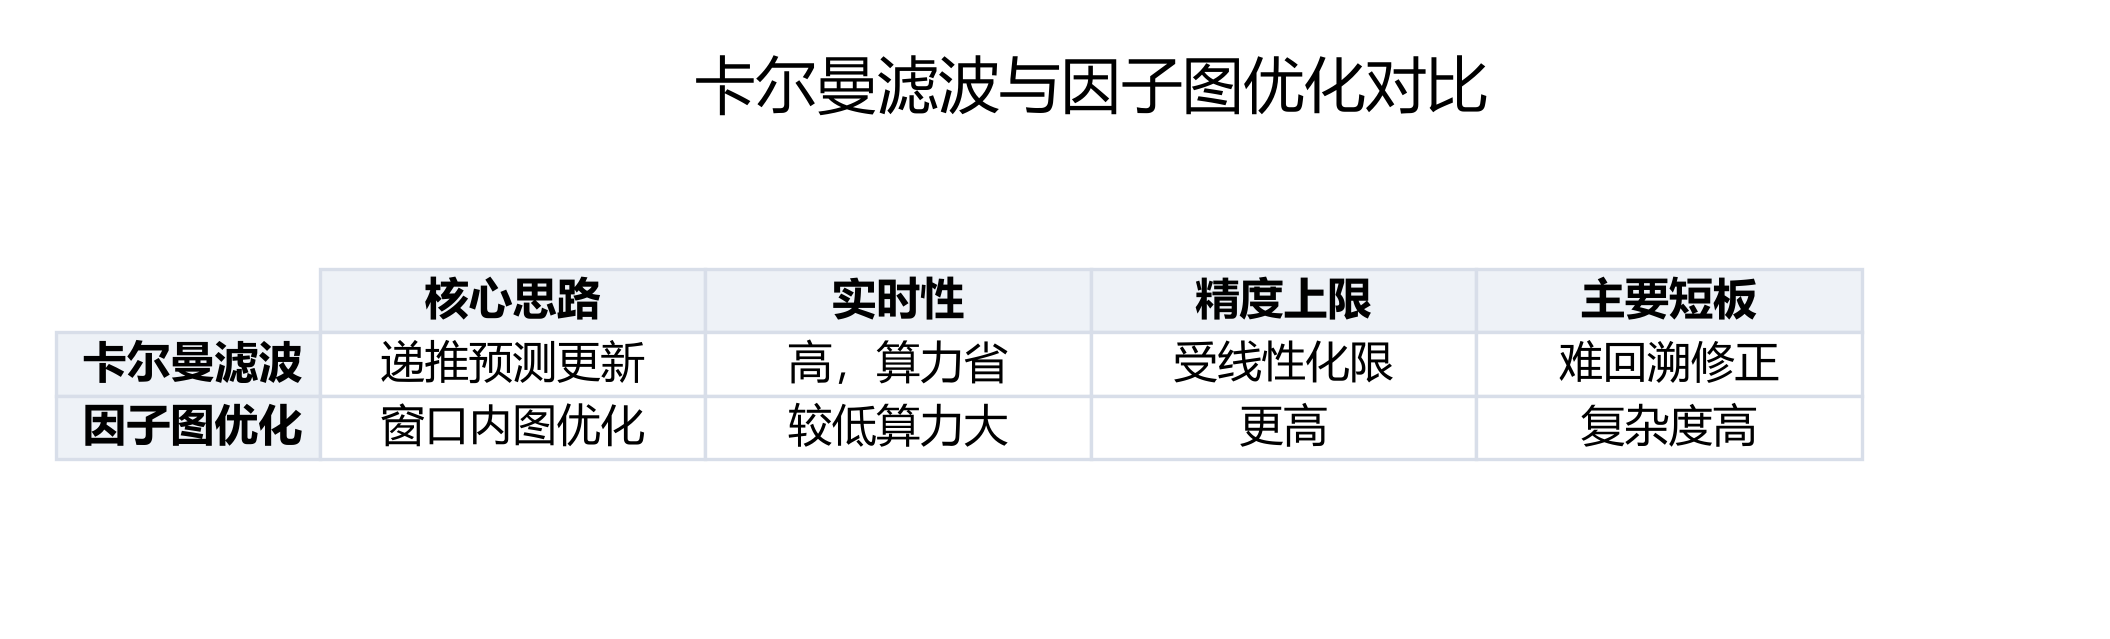
工程上多为扩展卡尔曼滤波 EKF,以递推估计为核心:预测—更新循环天然适配流式传感数据,计算量小、实时性强,是嵌入式与车规平台的默认选择。其弱点在于强非线性下线性化误差显著,且历史信息被压缩进当前状态后难以回溯修正——一次错误的线性化点可能长期拖累精度。
4.2 因子图优化框架
将问题重构为图优化:每个传感器观测建模为一个因子节点,位姿与速度等作为待优化变量,在滑动窗口内求解全局最大后验估计。它天然支持乱序量测、回环约束与鲁棒核函数(对野值观测降权甚至剔除),精度上限高于滤波;代价是计算复杂度更高,近年来随着增量式求解器成熟与车载算力提升,已在自动驾驶与机器人技术栈中大规模落地。
实践中两者常常并存:滤波器保障实时输出,因子图负责全局一致性与事后优化。此外,AI 多径识别正成为融合层的新增元素——神经网络综合信噪比、伪距残差乃至相机影像与三维建筑模型,判别并剔除 NLOS 污染观测值,显著提升城市场景的定位稳定性。
4.3 五个工程难题
- 时空对齐。GNSS、IMU、相机、激光雷达与 5G 基站的时间基准与输出频率各不相同(从 10 Hz 到数百赫兹),坐标基准也不统一;毫秒级时间同步误差在高速运动下即可折算为米级位置偏差,必须先完成精确对时与基准统一,融合才有意义。
- 外参标定漂移。传感器间的安装方位角与杆臂会随振动、温度缓变,出厂标定会逐渐失效,工程上需要低成本、自标定的在线外参估计,否则融合精度随运行时间退化。
- 动态应力下的发散。高速运动、剧烈振动、急转弯场景中,融合滤波器容易出现状态发散,需要自适应噪声建模、故障检测与快速重收敛机制兜底。
- 成本与功耗约束。厘米级接收机与光纤 IMU 成本高、功耗大,难以普及到消费级终端;大规模落地依赖 MEMS 惯性器件与多频 GNSS 芯片持续降本,并以算法冗余弥补硬件降级的“软件定义”思路。
- 完好性输出。安全关键场景不仅要求定位准,更要求系统“知道自己何时不可信”——融合层必须实时给出误差界估计与失效告警,这是自动驾驶决定继续行驶还是降级靠边停车的前提条件。
5. 全场景 PNT 冗余
多源融合的终极形态不是传感器堆料,而是构建全场景 PNT 冗余:开阔环境以多星座 GNSS 与低轨增强为主基准;城市峡谷由 GNSS、5G 与 AI 多径抑制交叉校验;隧道与地下由激光 SLAM 与惯导接管;室内由 UWB 与通信定位提供绝对约束;融合层根据场景可用性无缝切换信源并持续标记完好性。任何单一环节的失效,都不应导致定位能力的整体丧失。
6. 小结
GNSS 拒止环境从来不是定位技术的盲区,而是检验 PNT 体系成熟度的试金石。惯导给出无依赖的连续性,视觉与激光从环境中提取位置约束,UWB 与 5G/6G 把基础设施变为定位锚点——每一种手段都有明确的能力边界,而滤波与因子图框架将它们组织成一个大于部分之和的整体。从“以卫星为中心”走向“以多源冗余与智能融合为中心”,标志着高精度定位正在从一项天基服务,演化为覆盖室内室外、地上地下的全空间时空基础设施。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)