# RobotStudio自动路径生成技术研究与圆弧轨迹仿真实验 #
一、实验概述 在工业机器人离线编程中,复杂曲线、圆弧轮廓的手动示教存在效率低、点位误差大、轨迹不连续等问题。本实验基于ABB RobotStudio离线仿真平台,利用**自动路径(AutoPath)**功能,依托模型几何边缘特征自动生成机器人运动轨迹,实现机器人末端执行器对圆弧轮廓的连续跟踪运动。 通过本次实验,掌握基于模型驱动的自动轨迹生成原理、轮廓捕捉参数配置、工具姿态一致性校正方法,理解直线插补与圆弧插补在轮廓加工中的应用差异,完成连续曲线轨迹的仿真验证。
二、实验目的 1. 掌握RobotStudio自动路径生成机制,理解几何模型驱动轨迹生成的基本原理。 2. 熟悉轮廓捕捉、参考面约束、圆弧近似参数的配置方法。 3. 解决自动路径生成中**工具姿态不一致、末端不垂直工作面**的典型工程问题。 4. 实现机器人末端工具沿圆弧轮廓连续、稳定、垂直贴合的运动仿真。
三、实验环境与设备 1. 仿真软件:ABB RobotStudio 6.08 2. 实验对象:六轴工业机器人仿真模型 3. 末端工具:自定义绘图工具(DrawingTool) 4. 作业对象:含连续圆弧曲线的二维轮廓工件平台
四、实验原理 自动路径生成技术是离线编程中的**模型匹配式轨迹规划方法**。软件通过识别三维模型边缘几何特征,根据设定公差与步距,自动离散生成连续目标点位,并根据轮廓曲率自动匹配**直线插补(MoveL)**与**圆弧插补(MoveC)**运动指令。 在自动生成轨迹过程中,软件会**固化生成时刻的工具姿态数据**,保存至每一个目标点参数中。因此后期修改工具坐标系姿态参数,**无法更新已生成路径的点位姿态**,这是自动路径姿态异常的核心原因。 为保证绘图加工质量,末端工具必须始终垂直于工件平面,因此需要通过姿态插值约束整条轨迹工具姿态的一致性。
五、实验步骤 ### 1. 工作站初始化配置 完成机器人、工件、末端工具的装配与校准,确认工具坐标系TCP位于工具工作端点,工件坐标系稳定有效,工作面法向垂直向上。 ### 2. 自动路径参数配置与轮廓拾取 进入自动路径功能界面,进行参数设置:
1. 开启**捕捉边缘、选择表面**功能;
2. 设置轨迹最小距离与公差为1mm,保证轨迹精度;
3. 近似模式选择**圆弧运动模式**,保证曲线平滑无折角;
4. 选取工件上表面为参考约束面;
5. 拾取工件完整闭合曲线轮廓,生成预览红色轨迹;
6. 确认生成自动连续运动路径。 .
实验问题:自动路径姿态固化异常 路径生成后发现末端工具姿态倾斜,工具轴线无法垂直工件平面。 排查确定原因: 自动路径生成时,所有目标点的关节姿态、工具角度已被**固化存储**。后续修改工具坐标系旋转参数,仅对**新路径**生效,无法修正已生成轨迹姿态。
姿态一致性校正(核心关键步骤) 放弃修改工具坐标系参数,采用轨迹姿态整体校正方案: 1. 删除姿态错误的原始路径,重新生成全新自动路径; 2. 修改轨迹**首端目标点姿态**,手动校正工具使其严格垂直工件平面; 3. 启用路径**姿态插值功能**,使整条轨迹姿态根据首端姿态自动平滑过渡; 4. 全路径实现工具姿态统一、垂直贴合工作面。 姿态插值原理:通过首尾姿态约束,软件自动计算中间所有点位的平滑姿态过渡,保证全轨迹姿态一致性,避免逐点调整的繁琐操作。 ### 5. 仿真验证 复位程序起始位置,运行仿真。机器人末端沿圆弧轮廓连续平稳运动,工具全程垂直贴合工件表面,轨迹连续、无畸变、无姿态翻转,满足曲线轮廓加工仿真要求。
六、实验问题分析与解决 1. **工具姿态倾斜、不垂直工作面** 原因:自动路径点位姿态固化,工具坐标系后期修改无效。 解决:通过单点姿态校准+全局姿态插值,统一全路径工具朝向。 2. **修改工具旋转参数rx/ry/rz无效果** 原因:旧路径点位姿态独立存储,与后期工具参数解除关联。 解决:重新生成路径或采用姿态插值校正轨迹姿态。 3. **曲线轨迹出现折角、不圆滑** 原因:近似模式选择为直线细分模式。 解决:设置为圆弧运动近似模式,保证曲线连续性。 ## 七、实验总结 本次实验验证了基于模型几何特征的自动轨迹生成技术在曲线加工仿真中的有效性。 自动路径技术可大幅提升复杂轮廓轨迹的规划效率,但存在**点位姿态固化**的固有特性,工具坐标系参数修改无法回溯修正旧轨迹。工程中应优先采用**参考面约束+姿态插值**的组合校正方案,保证末端执行器姿态统一、轨迹平滑、贴合精度高。 实验掌握了圆弧插补轨迹生成原理与姿态一致性控制方法,为后续机器人曲面加工、轮廓切割、轨迹跟随等工程应用奠定了仿真基础。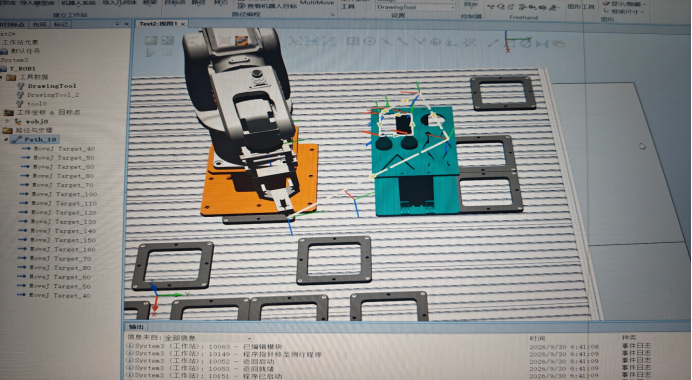

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献2条内容

所有评论(0)