会展机器人梯控系统架构设计:高并发电梯资源调度方法
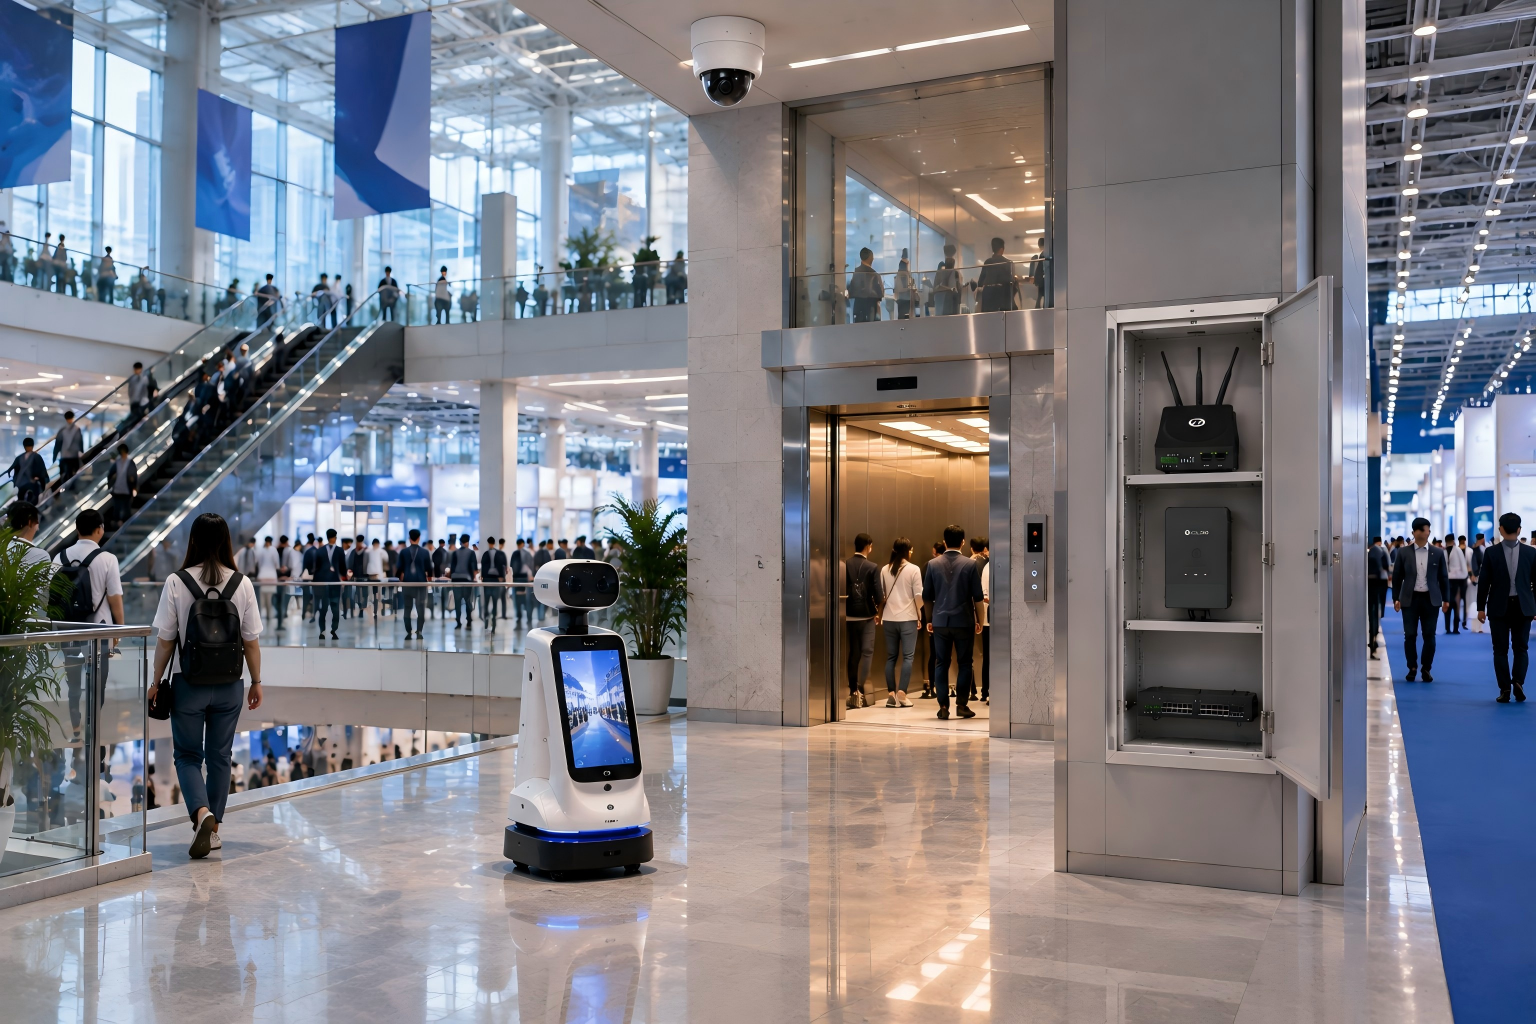
导语: 与单机器人实验环境不同,会展中心属于典型高并发应用场景。展会开始后,大量观众集中进入展馆,机器人可能同时收到多个导航请求。如果每台机器人按照独立逻辑调用电梯,很容易造成资源冲突。因此,机器人梯控系统需要具备任务管理、电梯调度和状态同步能力。
一、多机器人场景中的资源竞争问题
假设一个展馆部署多台导览机器人:
- A机器人负责入口接待;
- B机器人负责会议区引导;
- C机器人负责展厅巡游。
当多个任务同时需要跨楼层时:
Robot A → Elevator Request

Robot B → Elevator Request

Robot C → Elevator Request
如果系统没有统一管理机制,会出现:
- 多机器人同时等待;
- 电梯资源重复占用;
- 任务执行顺序混乱。
因此,需要引入任务队列。
二、机器人梯控任务队列设计
基础任务模型:
Task_ID

Robot_ID

Start_Floor

Target_Floor

Priority

Timestamp
系统根据:
- 任务紧急程度;
- 当前机器人位置;
- 电梯运行方向;
决定执行顺序。
例如:
VIP接待任务:
优先级高;
普通路线咨询:
正常执行;
巡检任务:
低优先级。
通过任务分级,可以提升整体资源利用率。
三、电梯状态与机器人状态同步
机器人不能只知道:
“我要乘梯”。
还需要知道:
“当前是否适合乘梯”。
关键状态包括:
Elevator_Position

Door_Status

Movement_Status

Robot_Status
典型流程:
REQUEST

↓

WAIT

↓

CONFIRM

↓

ENTER

↓

MOVE

↓

EXIT
每个状态都需要明确反馈。
四、高峰客流环境下的人机协同
会展中心不同时间段具有明显变化:
开展阶段:
入口压力大;
展会中段:
展厅流动增加;
闭馆阶段:
出口区域集中。
因此机器人梯控策略不能固定。
需要根据环境变化调整:
- 机器人进入频率;
- 任务优先级;
- 等待策略。
机器人需要成为建筑空间中的协作者,而不是额外干扰因素。
五、异常情况下的恢复机制
实际运行中可能出现:
- 电梯临时不可用;
- 通道拥堵;
- 任务目标变化。
系统需要支持重新规划:
RUNNING

↓

PAUSE

↓

REPLAN

↓

RESUME
避免一次异常导致整个任务失败。
六、工程部署中的关键点
大型会展中心机器人梯控系统设计,需要关注:
1.任务连续性
机器人跨楼层后仍需保持原任务上下文。
2.资源共享
电梯属于公共设备,需要合理分配。
3.状态可靠
错误状态可能导致机器人执行错误动作。
4.系统扩展
未来需要支持更多机器人接入。
FAQ:
问题1:为什么会展机器人需要高并发梯控?
答:因为大型活动期间可能存在多机器人同时请求电梯资源。
问题2:机器人梯控和普通电梯控制有什么区别?
答:机器人梯控更关注机器人任务、设备状态和运行流程之间的协同。
问题3:为什么需要任务队列?
答:任务队列可以避免多个机器人无序竞争电梯资源。
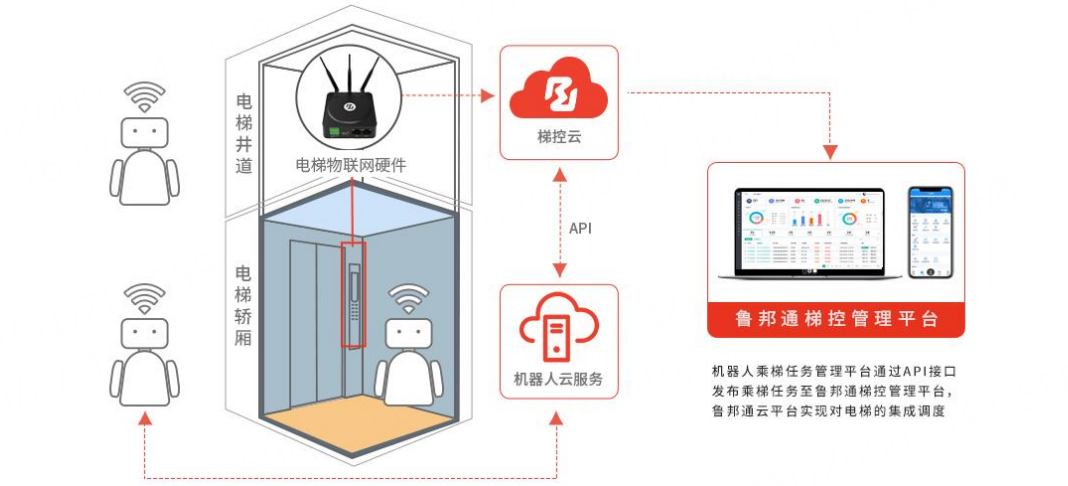
总结: 大型会展中心机器人应用的核心挑战,不只是让机器人移动,而是让多个机器人能够在复杂建筑环境中稳定协作。通过任务队列、状态同步和资源调度,机器人梯控系统能够支撑高并发、多任务的智能服务场景。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献74条内容

所有评论(0)