赛事场景下的具身智能技术验证:基于第二届世界人形机器人运动会的范式演进分析
2026年8月22日至26日,第二届世界人形机器人运动会在北京国家速滑馆“冰丝带”落幕:六大洲16个国家、666支队伍、2056台机器人,在51个赛项、1301场对决中同场竞技,参赛队伍数量较首届增长138%。
这场“钢铁奥运”以公开、严苛、可复现的竞技基准形式,把2026年具身智能的真实技术水位摆上了台面。
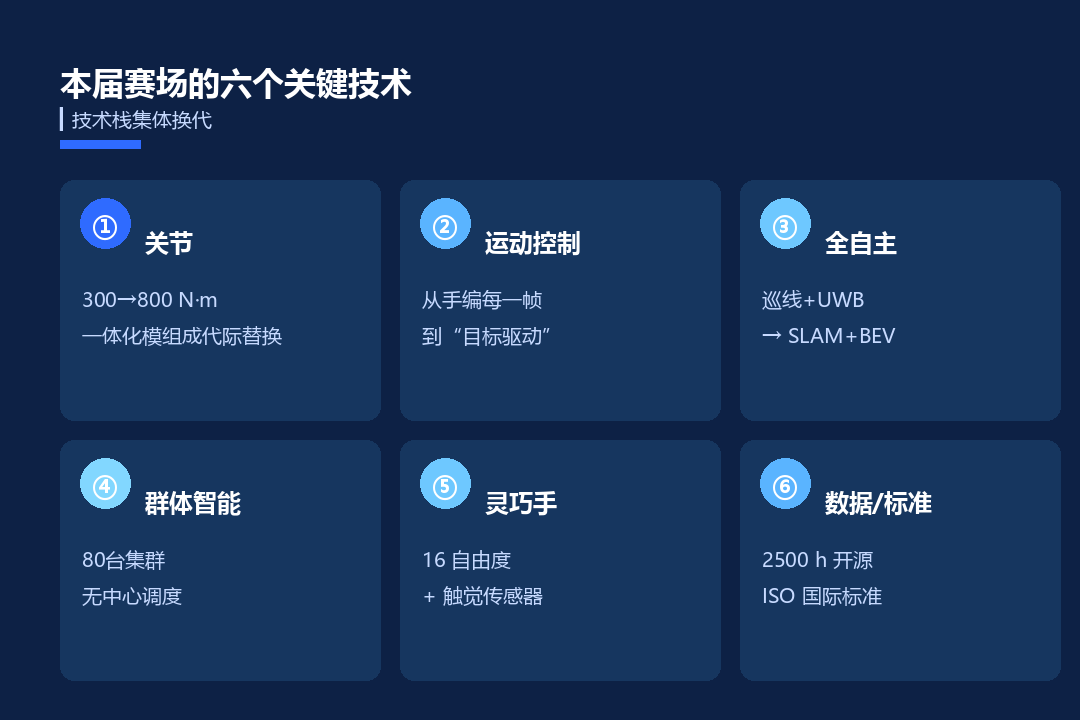
让我们逐项拆解赛场成绩背后的新技术栈,并把它放进三年的演进脉络里看——从这些变化中,可以相当清晰地看到具身智能的发展路线。
一、机电解构
一年之内,百米从21.50秒推进到9.39秒。工程领域一年内性能翻倍以上的跃迁只有两种解释:要么之前的路线完全错了,要么底层技术栈发生了代际替换——答案是后者。
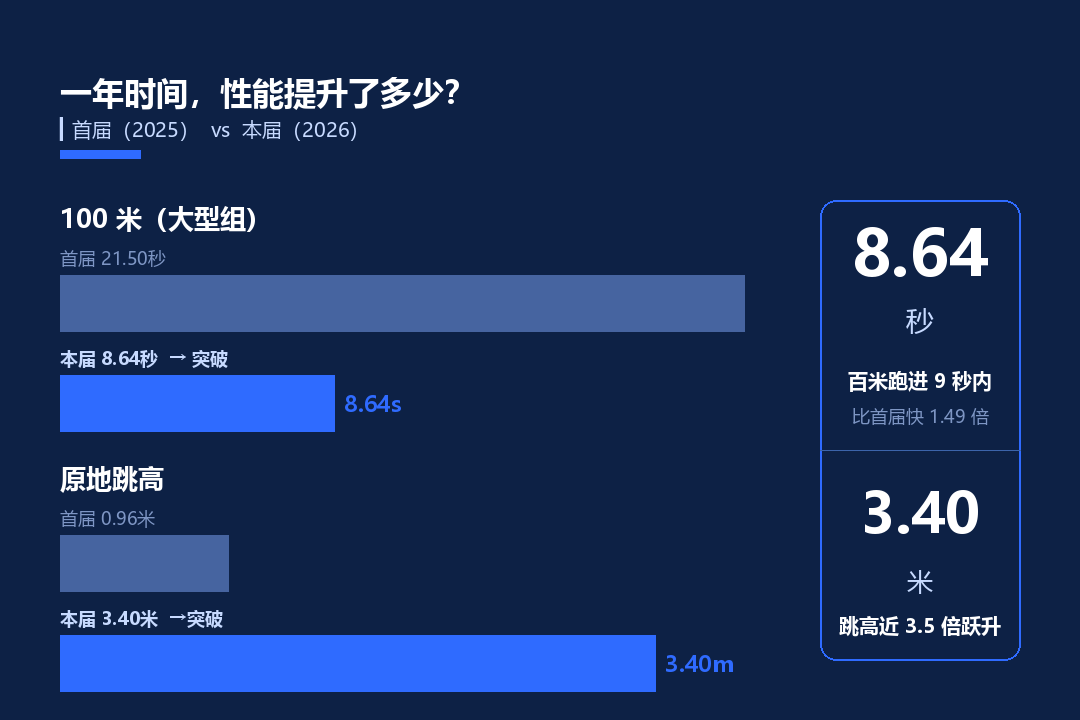
关节:从300牛·米到800牛·米
去年多数参赛机型的关节峰值扭矩还在200—300牛·米量级,今年行业头部机型已普遍采用400—800牛·米级一体化关节。
从电机驱动视角看,一体化关节模组的构成是:无框力矩电机+高动态电流环(FOC,与电动车电驱同源的范式)+谐波减速器或行星滚柱丝杠+编码器与力传感器闭环。整机物料成本中,行星滚柱丝杠约占22%、无框力矩电机约占18%、谐波减速器约占12%——“腿”占了成本的大头,这正是产业链投资高度集中在执行器环节的原因。
热管理:去年摔倒的真正原因
高速奔跑时电机持续满功率输出,绕组过热即触发降功率保护——去年不少机器人中途摔倒或减速,不是算法不行,是电机过热“趴窝”。
今年头部机型搭载液冷散热,换热流量超每分钟4升。更值得玩味的是跨界:荣耀把手机行业的高性能散热方案移植到参赛机器人——能源、热管理、多模态感知、精密制造等消费电子同源技术正在加速向机器人本体迁移。
电源与结构:“短跑特化”的设计哲学
高放电倍率电池支撑瞬时峰值功率;碳纤维等材料整机减重约15%。设计逻辑从“能跑多远”变成“把10秒之内能释放的功率全部榨出来”——400米走高速进风被动散热,1500米搭载专用液冷,同一平台针对不同赛程做特化。
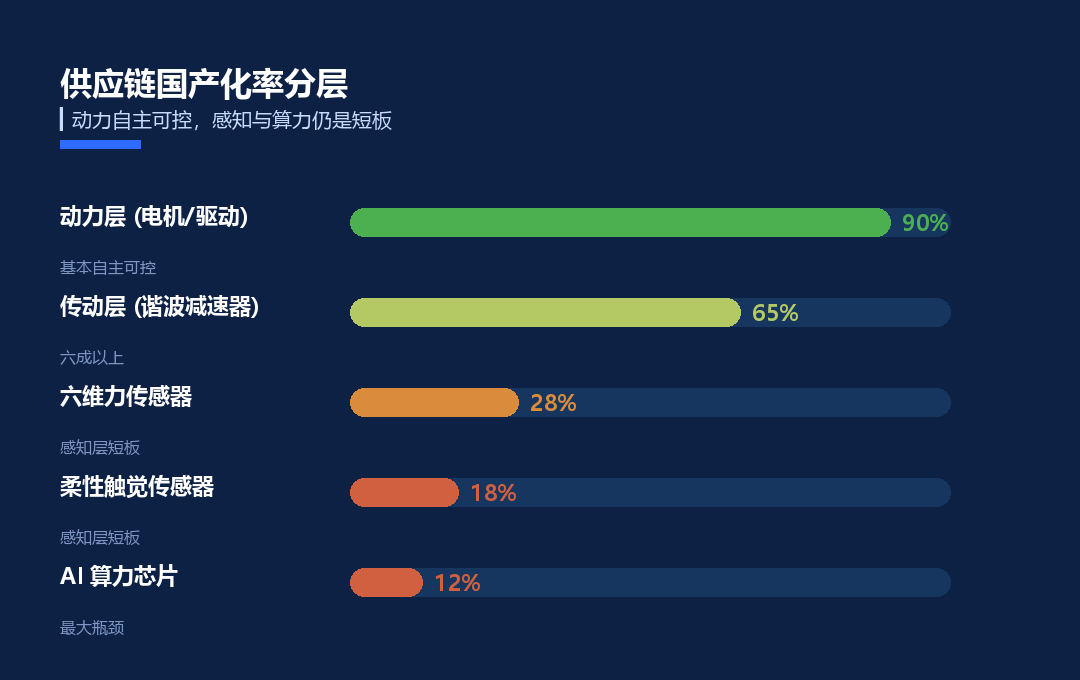
当前人形机器人供应链国产化大致分层:动力自主,感知与算力仍是短板
动力层(无框力矩电机、空心杯电机、伺服驱动)国产化率超85%,基本自主可控。
传动层(谐波减速器)约60%—70%。
感知层明显偏短——六维力传感器不足30%、柔性触觉仅约18%
算力层(AI芯片/主控)约12%,是当前最大瓶颈。头部参赛机型整机BOM已从百万级降到20万元以内。
二、运动控制
比硬件跃迁更深刻的变化,发生在控制算法的方法论层面。传统路线是模型化控制:工程师基于动力学模型(ZMP判据、模型预测控制MPC)精确规划每个关节在每个时刻的角度——可解释、可认证,但脆弱,换一个场景就要重新建模重写。
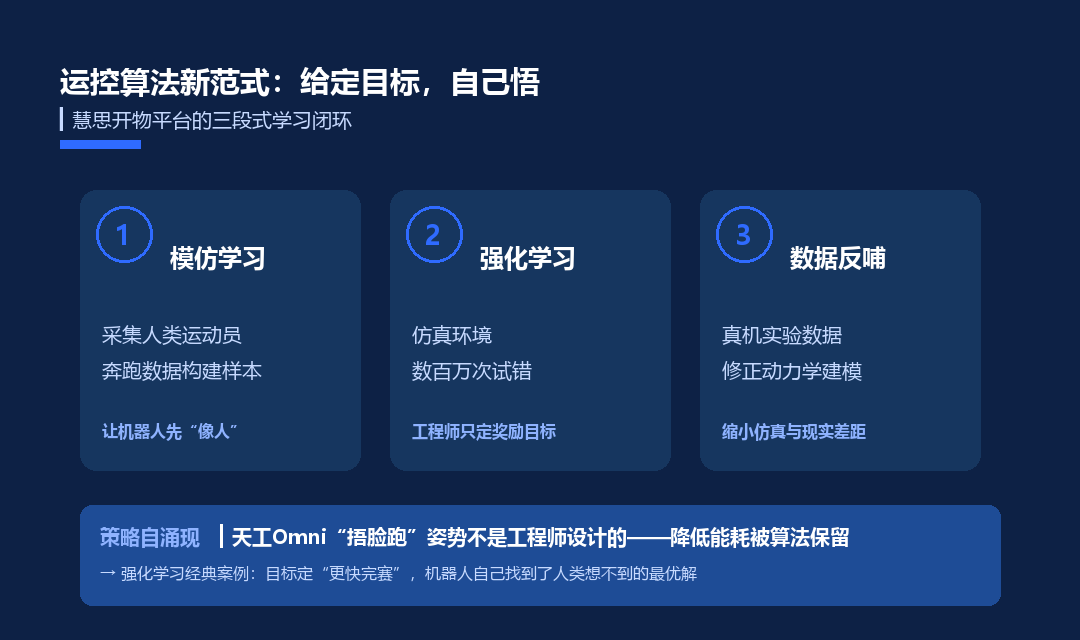
理解了这个机制,才能看懂刷屏的“捂脸跑”:天工Omni以45秒66夺得400米小型组冠军,“捂脸”姿势不是任何工程师设计的——少摆臂降低了肩部发热与能耗,于是在强化学习中被策略保留。这是“策略自涌现”的教科书案例:当目标被定义为“更快完赛”,机器人自己找到了人类想不到的最优解。同样是这套框架,“一赛一策”成为可能:100米强化爆发,400米专攻弯道,1500米侧重耐力分配。
百米冲线后,多台机器人无法自主减速制动,只能撞击赛道末端挡板被动停稳,部分机器人关节受损退赛。极限竞速属于“展品级”性能,泛化能力与长时可靠性才是“下赛道之后还能不能走稳”的真问题——这也是学界与产业界当前共同的研究重心。
三、全自动
纵向对比最能看清一年的代际差:首届的百米靠“巡线”完成(视觉识别跑道标线,本质是轨道模式),导航依赖UWB信号,不少项目靠人遥控;本届天工Ultra彻底摆脱赛道线依赖——基于SLAM定位建图+BEV动态障碍物感知,融合视觉、本体IMU、足底六维力传感器与头部雷达全局定位,起跑反应127毫秒(比顶尖人类快约15毫秒)。发令枪响后,控制员只按一次启动键。
规则层面:除两项障碍赛外全部赛项强制全自主;场景赛全自主得分权重1.0、遥操只有0.5。最有说服力的一幕在镊子夹豆赛场:遥操组操作员屏息抬臂、机器人“有样学样”;全自主组自行识别豆粒数量,夹起、转动、放置,所有动作与力度实时自主决策——最终全自主组夺冠。
01“星仔”与分层大脑
与网球名将郑洁对打的银河通用“星仔”全自主判断来球,摔倒后自行起身继续比赛。
其“银河星脑”模型将大脑(理解决策)、小脑(动作生成)、神经控制集于一体——与机器人学界近年“快慢系统”(System 1 / System 2)的共识架构同构:慢系统负责理解规划,快系统负责毫秒级反应执行;虚拟世界千万次对练,等效积累数十年“球龄”。对打乒乓球奥运冠军丁宁的KAIBot(香港大学×超维动力)甚至能发出旋转球。
02通信:被忽视的“隐形底座”
2056台机器人同时奔跑、碰撞、交互,支撑它的网络比人类运动会还“烧脑”。以对时延最苛求的足球赛为例:本届采用Wi-Fi 7+5G-A融合组网、20MHz窄信道规划抑制干扰、每场独立密钥、机器人“网络身份证”准入。
具身智能的规模化,一半是算法问题,另一半是系统工程问题——这也是网络通信、边缘计算方向切入该领域的天然入口。
四、群体智能
开幕式上,80台加速进化Booster T2在无遥控、无动捕、无中央调度条件下自主完成方阵变阵并拼出"BEIJING"字样。每台搭载英伟达Thor芯片、2070 TFLOPS端侧算力,80台合计约17万TFLOPS——一座“行走的超算中心”,感知、规划、执行全部端侧闭环。
Booster T2本身:端侧算力是上一代10倍,系统延迟从10毫秒压缩到4毫秒,测试射门球速达130公里/小时——职业球员脚力。足球赛制从首届3v3升级为5v5、场地翻倍,还上演了世界首场7v7全自主足球表演赛:机器人完全依靠自身视觉感知、算法决策与运动系统,自主完成观察、决策、配合。
该团队的端到端研究成果在开幕前三天刚登上机器人顶刊 Science Robotics——从论文到物理世界大规模实证,只用了三天。单体智能走向群体智能,是“展台明星”走向“规模化部署”的必经之路:端侧算力+分布式协同,意味着机器人集群可以在无中心依赖的环境(工厂产线、灾害现场)自主作业。
五、灵巧手
如果说腿部运动决定机器人“能不能到岗”,灵巧手决定“能不能干活”。首次设立的灵巧手专项赛8个项目中,智元OmniHand夺得7金:16自由度覆盖完整抓握谱系,累计出货超2万台、沉淀超5万小时真实操作数据——出货量和数据小时数,比金牌更能说明商业化进度。
灵心巧手战队以全自主无人干预方式5分钟完成18颗螺丝装配夺金;其灵巧手整机仅重370克、负载50公斤,并已尝试“灵巧手组装机械臂、灵巧手组装灵巧手”的产业闭环。
技术卡点在触觉:柔性触觉国产化率仅约18%、六维力传感器不足30%,是感知层最短的板。看两个场景赛任务就明白触觉为什么关键:给打印机放纸——进纸槽只有几毫米宽,纸张是柔性材料,要识别位置、控制力度、对准卡槽;插充电枪——要在有限空间规划路径、控制枪头角度,还要处理柔软易缠绕的线缆。人类几秒钟的事,机器人要把视觉识别、路径规划、末端力控、动作执行全部串起来——这正是具身智能与传统自动化“预设程序”的本质区别:真实世界没有标准答案。
场景赛从首届6项扩至21项,并首次走出场馆深入酒店、图书馆、消防大队。以工业“装配上料岗”为例,三道工序对应三项能力:大负载搬运(力量与结构强度)、多品类分拣(视觉识别分类)、毫米级对孔插装(末端定位与力控精度)——这几乎就是一份公开的产业需求清单。
六、数据-标准-生态
2500小时全量数据集开放
具身智能当前最稀缺的资源不是算力而是高质量真机数据——真机采集贵且慢,仿真数据又存在失真。2500小时开放真机数据为高校实验室提供了可复现、可对标的公共研究资产,其角色类似当年ImageNet之于计算机视觉。
全球首项具身智能国际标准
2026年4月,我国在ISO立项全球首项具身智能国际标准《人形机器人数据集》;运动会期间,《国家人形机器人产业标准体系建设指南(2026版)(征求意见稿)》发布,覆盖基础共性、类脑与智算、肢体与部组件、整机与系统、应用、安全伦理六大部分。
“以赛定标”
竞赛规则与裁判标准将逐步转化为行业参考标准——400米障碍赛的16个障碍点位、灵巧手赛项的误差容限(20克粉末称量误差需控制在±0.5克),本身就在成为性能基准。过去“参数自说自话、性能无法横向比对”的行业堵点,正被一套通用语言替代。全球竞争正从单机性能延伸到生态话语权。
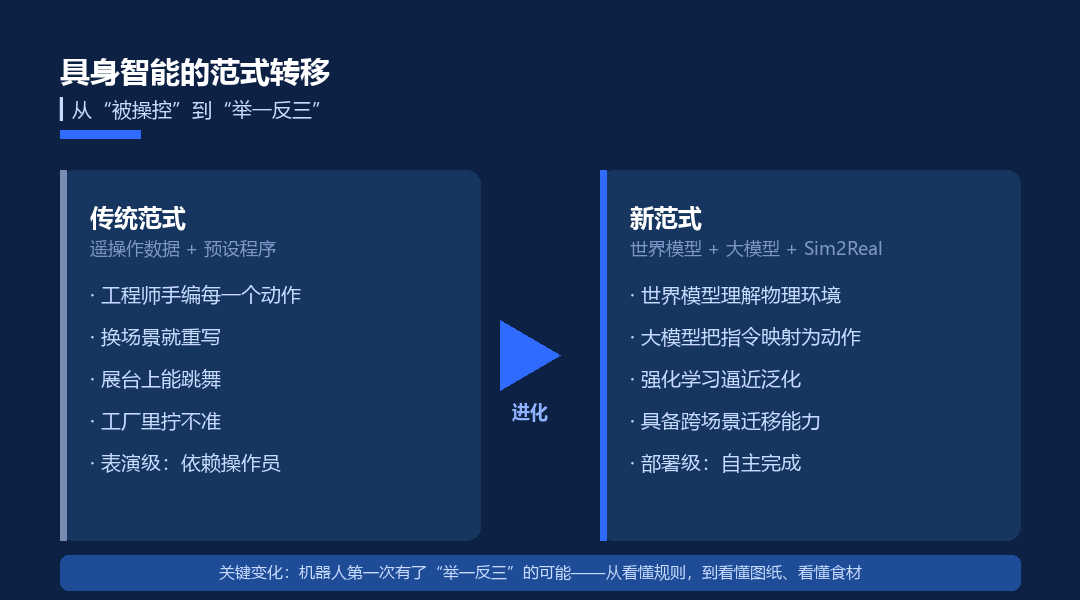
支撑它的是三条基础设施:遥操作采集真实数据、仿真合成海量数据、开放数据集与大规模预训练摊薄成本。最重要的变化在于:机器人第一次有了“举一反三”的可能——从赛场看懂规则,到车间看懂图纸、厨房看懂食材,认知开始具备跨场景迁移的通用性。
从巡线到SLAM,从遥操到全自主,从单体到集群,从数据孤岛到开源基础设施——一年之内,四个范式级变化同时发生。百米纪录从21.50秒到8秒64只是表象,真正的信号是:具身智能的技术栈——动力执行、运动控制、感知决策、数据与标准生态——第一次在同一时点集体跨过了可用性门槛。
对信息学科而言,这是继移动互联网、大模型之后的下一个全栈型机会——它同时需要感知、决策、控制、数据、通信与硬件的系统性能力,也意味着没有任何一个单一专业可以包打天下。这场运动会只是窗口,真正的比赛,在实验室、产线和课堂里。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)