【花雕学编程】Arduino BLDC 之机器人模糊沿墙巡检 + 气体梯度采样调制
“Arduino BLDC之机器人模糊沿墙巡检 + 气体梯度采样调制”是一个典型的软硬件深度耦合系统,专为资源受限的嵌入式平台设计。其核心设计哲学是:在Arduino等算力有限的微控制器上,通过模糊逻辑将复杂的二维沿墙导航降维为可控的单自由度问题,利用BLDC电机的无火花特性满足防爆要求,并引入气体感知调制策略实现泄漏源的自主追踪与梯度采样。以下从主要特点、应用场景及注意事项三个维度进行专业解析。
主要特点
- 模糊逻辑沿墙导航与降维控制
这是整个系统的智慧核心,解决了在受限算力下实现高鲁棒性导航的难题。
降维思维:沿墙策略将复杂的二维平面定位与建图(SLAM)问题,成功降维为一个单输入单输出系统——即维持机器人侧向与墙体之间的恒定距离。这种极度简化的模型使Arduino的8位或32位处理器也能实现数毫秒级的控制周期。
模糊逻辑控制器(FLC):传统PID依赖精确的线性化模型,在货架表面反光、镂空或地面不平等非线性、时变环境下容易超调或发散。模糊逻辑通过模糊化(将精确距离转化为“太近”、“合适”、“太远”等语义变量)、推理引擎(基于“If-Then”专家规则库)和解模糊化(输出精确PWM信号)三个步骤,模拟人类驾驶员的直觉经验,无需精确数学模型即可实现比PID更平滑、更鲁棒的控制效果。
多传感器空间冗余架构:通常采用五传感器布局——两枚侧向近距离红外传感器(一前一后组成差动测量,判断机器人与墙体的夹角)、一枚前向长距超声波传感器(探测突发障碍)、一枚侧向辅助远距离传感器(检测货架缺口或拐角)以及一枚向下灰度传感器(地面辅助定位)。这种布局通过传感器间的相互验证提高了数据可靠性。 - 气体梯度采样与调制策略
系统不仅具备“移动”能力,还集成了“嗅觉”感知与自主决策能力。
异构气体传感器融合:搭载多种高灵敏度气体传感器(如电化学传感器、NDIR红外吸收光谱传感器或MQ系列半导体传感器),通过融合不同原理的传感器数据,实现对多种目标气体(如甲烷、一氧化碳、苯系物等)的交叉干扰抑制和高选择性检测。
浓度场三维重构与梯度追踪:结合机器人的实时定位信息,将采集到的气体浓度数据与空间坐标绑定。系统通过算法在后端构建泄漏源的三维浓度场分布图,直观呈现气体云团的扩散趋势。通过“气体梯度采样调制”策略,机器人能够自主判断浓度梯度方向,向高浓度区域逼近,实现泄漏源的自主追踪。
动态阈值调整:系统需根据环境基准动态校准气体报警阈值(gasThreshold),以适应不同泄漏场景和环境本底浓度的变化,避免误报或漏报。 - BLDC防爆动力与底层抗干扰设计
在化学泄漏等危险环境中,动力系统的安全性与抗干扰能力至关重要。
无火花防爆特性:BLDC电机采用电子换相,无碳刷摩擦产生的机械火花,且电磁噪声低。在易燃易爆气体环境中,这一特性至关重要,能有效避免机器人自身成为点火源,确保作业安全。
底层驱动抗干扰:在强电磁或复杂工业环境下,BLDC的换相极易受干扰导致失步。系统通常采用FOC(磁场定向控制)或六步换相法,结合高共模抑制比(CMRR)的差分运放进行电流采样。在算法层面,通过中心对齐PWM模式,在PWM计数器峰值时刻进行ADC采样,避开开关噪声,确保信号完整性。
温升控制:电子元器件和电机在工作时的表面温度必须严格控制在环境气体的引燃温度以下。系统需配备温度传感器和主动散热模块,确保在极端环境温度下稳定工作且不产生危险温升。
应用场景
该系统凭借其低成本、高鲁棒性和防爆特性,主要应用于以下场景:
智能密集仓储巡检:穿梭于宽度仅60厘米左右的货架巷道,执行库存盘点或环境监测任务。BLDC的大扭矩使其能搭载扫码器或RFID读卡器,模糊逻辑确保在货架轻微变形或地面不平的情况下,始终与货架保持约10厘米的安全距离。
化工厂/实验室泄漏源定位:在化工厂区或实验室中,自主巡检并追踪有毒或易燃气体泄漏源。BLDC的无火花特性满足防爆要求,气体梯度调制策略使其能自主逼近泄漏点,为应急处理提供精准定位。
无人零售/图书馆夜间巡检:在夜间无人时段,沿着冰柜边缘或书架自动巡逻,检查缺货情况或盘点图书。低噪音特性允许其在人员作业时段同时运行,不影响正常工作。
管道/隧道内部探测:在狭窄的管道或隧道内部,沿管壁自主移动,检测内部的可燃气体浓度、温湿度等参数,并通过物联网模块远程回传数据。
需要注意的事项
在实现该系统时,需重点关注以下技术细节与工程红线:
- 模糊规则库的设计与优化
规则完备性:模糊规则库必须覆盖所有可能的环境状态组合(如“距离太近且正在快速接近”、“距离合适但朝向偏离”等)。规则缺失会导致特定场景下无输出,机器人失控。
参数整定:初始规则通常基于经验试凑,需通过大量实地测试反复整定。可采用遗传算法(GA)离线优化隶属度函数参数,或通过试凑法调整规则权重,消除震荡、死锁等问题。
分层架构:为避免规则爆炸,可采用分层模糊控制架构,将复杂规则分解为多个子控制器(如沿墙子控制器、避障子控制器、气体追踪子控制器),减少规则数量,适配Arduino的存储与算力。 - 气体传感器的选型、标定与预处理
预热与标定:MQ系列等半导体气体传感器通常需要较长的预热时间(如MQ-135需24-48小时持续通电),且需在洁净空气中校准基准电阻(Ro)。电化学传感器需注意其使用寿命(通常1-2年)和交叉干扰问题。
数据滤波:气体传感器数据通常带有噪声,在输入模糊控制器或进行梯度计算前,应进行滑动平均、中值滤波或卡尔曼滤波处理,以剔除尖峰干扰。
环境补偿:气体传感器读数受温湿度影响较大,需采用二维查找表法或双变量插值法,基于实验标定的温湿-浓度响应表对原始读数进行动态修正。 - 硬件抗干扰与电源管理
隔离供电:BLDC电机在启停和差速转向时会产生极大的电流冲击和高频电磁噪声,极易导致Arduino主控复位或气体传感器数据失真。必须采用隔离DC-DC模块为控制电路独立供电,并在电机驱动端并联大容量低ESR电容吸收反电动势。
信号屏蔽:气体传感器的模拟信号线通常较弱且为高阻抗,易受外部电磁噪声干扰。应使用屏蔽线,并远离动力线布线,PCB布局时注意AGND与DGND单点连接。
ADC分辨率:部分电化学气体传感器输出信号微弱(如mV级别),Arduino Uno默认的10位ADC(5V参考)分辨率可能不足。建议配置内部1.1V参考电压以提高分辨率,或选用12/16位ADC的外部模块。 - 系统实时性与安全冗余
控制周期:模糊推理需要一定的计算时间,需优化代码效率,确保控制周期足够短(如<50ms),以保证沿墙和避障的实时性。模糊计算建议放在主循环定时调用,不占用ADC/PWM中断。
安全限幅:模糊输出必须被物理极限钳位(最大速度≤BLDC额定RPM,最大加速度≤电机/电池承受)。若模糊模块异常,应切回默认PID参数或固定保守速度。
失效保护:急停、悬崖检测、过流保护等安全机制应具有最高优先级,采用硬件或中断级处理,可强切电机使能(EN),确保在系统失控时能瞬间切断动力。
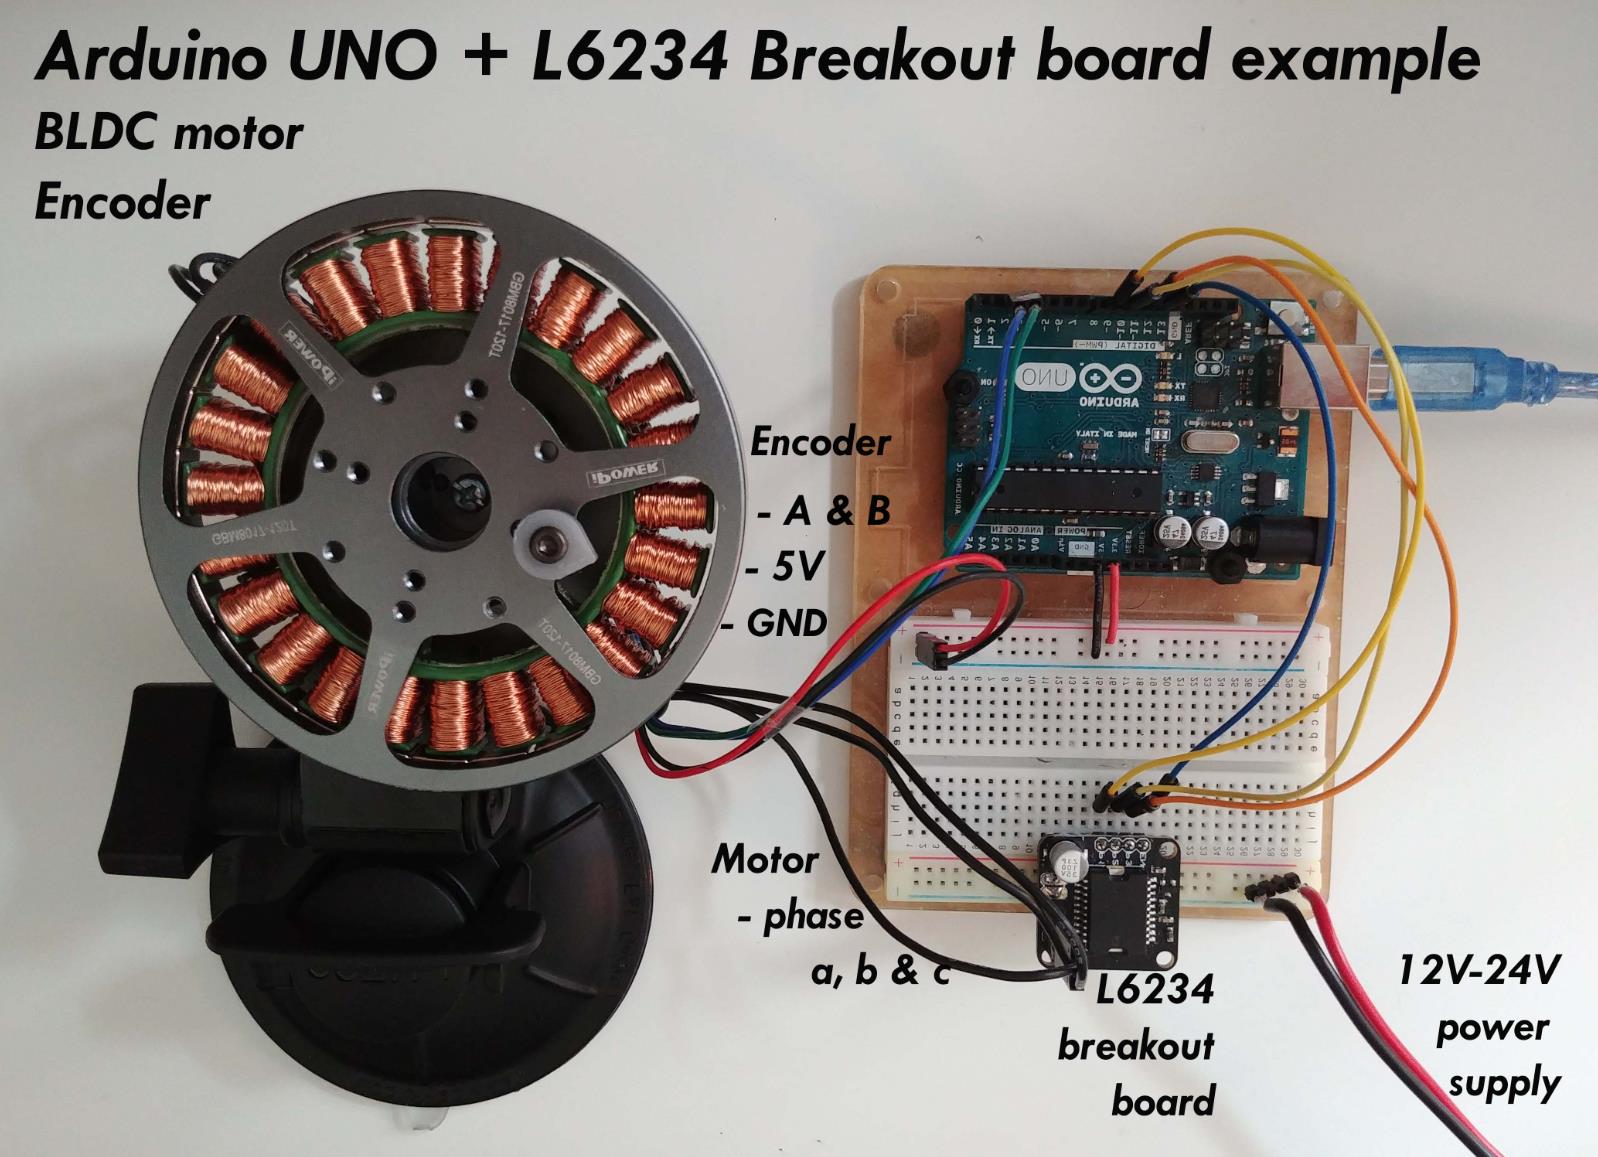
1、三传感器模糊沿墙 + 气体梯度调制基础版
场景:化工管廊巡检,机器人通过侧向红外沿墙,同时根据气体浓度梯度动态调整采样频率与运动速度。
/* ===== 三传感器模糊沿墙 + 气体梯度调制 =====
 * 硬件:Arduino + SimpleFOC BLDC + 侧向红外 + 气体传感器
 * 核心:模糊沿墙保持稳定距离 + 气体梯度调制采样与速度
 */
#include <SimpleFOC.h>

// --- BLDC 差速底盘 ---
BLDCMotor motorL(7), motorR(7);
BLDCDriver3PWM driverL(9, 10, 11, 8);
BLDCDriver3PWM driverR(3, 5, 6, 7);

// --- 沿墙传感器(左、中、右)---
const int wallSensorPins[3] = {A0, A1, A2};
const int gasSensorPin = A3;

// --- 气体采样调制参数 ---
float sampleFreq = 100;        // 默认采样间隔 ms
float lastSampleTime = 0;
float gasConc = 0, lastGasConc = 0, gasGradient = 0;

// --- 模糊沿墙控制 ---
float fuzzyWallControl(int leftDist, int midDist, int rightDist) {
  float idealDist = 300;
  float midError = (float)(midDist - idealDist) / 100.0;
  float angleError = (float)(rightDist - leftDist) / 100.0;
  float output;

  // 模糊规则:距离太近/太远/适中
  if (midError < -0.5) {
    output = -0.8 - angleError * 0.5;       // 太近 → 向外转
  } else if (midError > 0.5) {
    output = 0.8 - angleError * 0.5;        // 太远 → 向内转
  } else {
    output = -angleError * 1.2;             // 距离合适 → 角度修正
  }
  return constrain(output, -1.0, 1.0);
}

// --- 气体梯度采样调制 ---
void gasGradientTrack(float conc, float &vx, float &wz) {
  float delta = conc - lastGasConc;
  gasGradient = delta;

  if (delta > 5.0) {          // 浓度上升:慢速逼近 + 高频采样
    vx = 0.15;
    sampleFreq = 50;
  } else if (delta < -3.0) {  // 浓度下降:恢复巡航 + 反向追踪
    vx = 0.4;
    sampleFreq = 200;
    wz = (delta > 0) ? 0.3 : -0.3;
  } else {                    // 平稳:正常巡检
    vx = 0.35;
    sampleFreq = 150;
  }
  lastGasConc = conc;
}

void setup() {
  Serial.begin(115200);
  driverL.voltage_power_supply = 24; driverL.init();
  motorL.linkDriver(&driverL); motorL.init(); motorL.initFOC();
  motorL.controller = MotionControlType::velocity;

  driverR.voltage_power_supply = 24; driverR.init();
  motorR.linkDriver(&driverR); motorR.init(); motorR.initFOC();
  motorR.controller = MotionControlType::velocity;
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  // 1. 沿墙传感器与气体采集
  int leftDist = analogRead(wallSensorPins[0]);
  int midDist  = analogRead(wallSensorPins[1]);
  int rightDist = analogRead(wallSensorPins[2]);
  float rawGas = analogRead(gasSensorPin);

  // 2. 采样频率动态调制
  if (millis() - lastSampleTime > sampleFreq) {
    lastSampleTime = millis();
    gasConc = rawGas;
    Serial.print("Gas:"); Serial.print(gasConc);
    Serial.print(" Grad:"); Serial.print(gasGradient);
    Serial.print(" Freq:"); Serial.println(sampleFreq);
  }

  // 3. 模糊沿墙控制
  float fuzzyWallOut = fuzzyWallControl(leftDist, midDist, rightDist);

  // 4. 气体梯度追踪调制
  float vx = 0.35, wz = 0;
  gasGradientTrack(gasConc, vx, wz);

  // 5. 融合控制:沿墙 + 梯度转向
  float wheelBase = 0.3;
  float leftSpd  = vx - (wz + fuzzyWallOut) * wheelBase / 2;
  float rightSpd = vx + (wz + fuzzyWallOut) * wheelBase / 2;

  motorL.move(leftSpd);
  motorR.move(rightSpd);
  delay(20);
}
核心要点:模糊沿墙将距离误差和角度误差同时模糊化,输出连续转向修正,避免强电磁干扰下传感器噪声导致的频繁启停。采样频率与运动速度联动调制是关键——浓度上升时主动降速并加密采样,防止高速掠过泄漏点导致漏检。
2、卡尔曼滤波抗干扰 + 状态机多模式切换
场景:强电磁环境管廊,气体传感器信号受干扰剧烈,通过卡尔曼滤波平滑数据,状态机根据气体浓度和打滑状态切换工作模式。
/* ===== 卡尔曼滤波 + 状态机多模式巡检 =====
 * 核心:抗电磁干扰滤波 + 正常/窄通道/打滑/气体报警四模式
 */
#include <SimpleFOC.h>
#include <Kalman.h>

BLDCMotor motorL(7), motorR(7);
BLDCDriver3PWM driverL(9, 10, 11, 8);
BLDCDriver3PWM driverR(3, 5, 6, 7);

const int wallSensorPins[3] = {A0, A1, A2};
const int gasSensorPin = A3;

// 卡尔曼滤波
KalmanFilter kf_gas(0.01, 1.0, 0.001);

// 状态模式
enum RobotMode { NORMAL_MODE, NARROW_CHANNEL, SLIP_DETECTED, GAS_ALERT };
RobotMode currentMode = NORMAL_MODE;

// 参数
const float NARROW_DIST = 150;
const float SLIP_THRESHOLD = 0.3;
const float GAS_ALERT_THRESHOLD = 400;

// 模糊沿墙
float fuzzyWallControl(int leftDist, int midDist, int rightDist) {
  float idealDist = 300;
  float midError = (float)(midDist - idealDist) / 100.0;
  float angleError = (float)(rightDist - leftDist) / 100.0;
  float output;

  if (midError < -0.5) output = -0.8 - angleError * 0.5;
  else if (midError > 0.5) output = 0.8 - angleError * 0.5;
  else output = -angleError * 1.2;

  return constrain(output, -1.0, 1.0);
}

void setup() {
  Serial.begin(115200);
  driverL.voltage_power_supply = 24; driverL.init();
  motorL.linkDriver(&driverL); motorL.init(); motorL.initFOC();
  motorL.controller = MotionControlType::velocity;

  driverR.voltage_power_supply = 24; driverR.init();
  motorR.linkDriver(&driverR); motorR.init(); motorR.initFOC();
  motorR.controller = MotionControlType::velocity;

  kf_gas.setAngle(analogRead(gasSensorPin));
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  // 1. 数据采集与滤波
  int leftDist = analogRead(wallSensorPins[0]);
  int midDist  = analogRead(wallSensorPins[1]);
  int rightDist = analogRead(wallSensorPins[2]);
  float rawGas = analogRead(gasSensorPin);
  float gasConc = kf_gas.updateEstimate(rawGas);

  // 2. 模式判断
  float slipRate = 0; // 简化:实际由编码器与IMU对比得出
  if (gasConc >= GAS_ALERT_THRESHOLD * 0.5) {
    currentMode = GAS_ALERT;
  } else if (slipRate > SLIP_THRESHOLD) {
    currentMode = SLIP_DETECTED;
  } else if (leftDist < NARROW_DIST && rightDist < NARROW_DIST) {
    currentMode = NARROW_CHANNEL;
  } else {
    currentMode = NORMAL_MODE;
  }

  // 3. 模式控制
  float leftSpeed = 0, rightSpeed = 0;
  float vx = 0.35, wz = 0;
  float fuzzyWallOut = fuzzyWallControl(leftDist, midDist, rightDist);

  switch (currentMode) {
    case NORMAL_MODE:
      leftSpeed = vx - (wz + fuzzyWallOut) * 0.15;
      rightSpeed = vx + (wz + fuzzyWallOut) * 0.15;
      break;

    case NARROW_CHANNEL:
      // 窄通道:减速居中
      float centerError = leftDist - rightDist;
      leftSpeed = 0.2 + centerError * 0.05;
      rightSpeed = 0.2 - centerError * 0.05;
      break;

    case SLIP_DETECTED:
      // 打滑:大幅减速,向墙侧微调
      leftSpeed = 0.15 * (leftDist < rightDist ? 0.5 : 0.7);
      rightSpeed = 0.15 * (leftDist < rightDist ? 0.7 : 0.5);
      Serial.println("SLIP DETECTED! Reducing speed.");
      break;

    case GAS_ALERT:
      // 气体报警:减速避险
      float speedScale = 0.5;
      leftSpeed = 0.3 * speedScale;
      rightSpeed = 0.3 * speedScale;
      if (leftDist < 200) {
        leftSpeed *= 0.8;
        rightSpeed *= 0.6;
      }
      break;
  }

  motorL.move(constrain(leftSpeed, -0.5, 0.5));
  motorR.move(constrain(rightSpeed, -0.5, 0.5));
  delay(30);
}
核心要点:卡尔曼滤波抑制强电磁干扰导致的数据跳变,使气体浓度读数更可靠。状态机将模糊控制与多模式架构结合,在狭窄通道减速居中、打滑时向墙侧微调恢复抓地力、气体报警时优先减速避险,实现分层决策。
3、自适应阈值气体追踪 + 外螺旋泄漏源定位
场景:从沿墙巡检切换到泄漏源搜索,采用外螺旋覆盖搜索,自适应阈值判断是否进入“气味羽流”,切换为浓度质心逼近算法。
/* ===== 自适应阈值追踪 + 外螺旋源定位 =====
 * 核心:移动平均自适应阈值 + 外螺旋搜索 + 浓度质心逼近
 */
#include <SimpleFOC.h>

BLDCMotor motorL(7), motorR(7);
BLDCDriver3PWM driverL(9, 10, 11, 8);
BLDCDriver3PWM driverR(3, 5, 6, 7);

const int gasSensorPin = A0;
float currentConc = 0;
float adaptiveThreshold = 0;
float concentrationHistory[20];
int historyIndex = 0;

// 搜索状态
enum SearchState { SEARCH_SPIRAL, SEARCH_GRADIENT, SOURCE_CONFIRMED };
SearchState searchState = SEARCH_SPIRAL;

// 螺旋参数
float spiralCenterX = 0, spiralCenterY = 0;
float robotX = 0, robotY = 0, robotYaw = 0;
float spiralPitch = 0.3;
float spiralAngle = 0, spiralRadius = 0;
const float thetaP = 45 * PI / 180;

// 浓度质心
float highConcPointsX[10], highConcPointsY[10];
int highConcCount = 0;
float estimatedSourceX = 0, estimatedSourceY = 0;

void setup() {
  Serial.begin(115200);
  driverL.voltage_power_supply = 24; driverL.init();
  motorL.linkDriver(&driverL); motorL.init(); motorL.initFOC();
  motorL.controller = MotionControlType::velocity;

  driverR.voltage_power_supply = 24; driverR.init();
  motorR.linkDriver(&driverR); motorR.init(); motorR.initFOC();
  motorR.controller = MotionControlType::velocity;

  for (int i = 0; i < 20; i++) concentrationHistory[i] = 0;
}

float readGas() {
  float raw = analogRead(gasSensorPin);
  static float filtered = raw;
  filtered = filtered * 0.8 + raw * 0.2;
  return filtered;
}

// 自适应阈值:移动平均
void updateAdaptiveThreshold(float conc) {
  concentrationHistory[historyIndex] = conc;
  historyIndex = (historyIndex + 1) % 20;
  float sum = 0;
  for (int i = 0; i < 20; i++) sum += concentrationHistory[i];
  float movingAvg = sum / 20.0;
  adaptiveThreshold = 0.9 * adaptiveThreshold + 0.1 * movingAvg;
}

// 外螺旋航点
void computeSpiralWaypoint(float &tx, float &ty) {
  spiralAngle += thetaP;
  spiralRadius = (spiralAngle / (2 * PI)) * spiralPitch;
  tx = spiralCenterX + spiralRadius * cos(spiralAngle);
  ty = spiralCenterY + spiralRadius * sin(spiralAngle);
}

// 浓度质心估算
void estimateSourcePosition() {
  if (highConcCount == 0) return;
  float sumX = 0, sumY = 0;
  for (int i = 0; i < highConcCount; i++) {
    sumX += highConcPointsX[i];
    sumY += highConcPointsY[i];
  }
  estimatedSourceX = sumX / highConcCount;
  estimatedSourceY = sumY / highConcCount;
}

// 差速运动到目标点
void goToPoint(float tx, float ty) {
  float dx = tx - robotX, dy = ty - robotY;
  float targetYaw = atan2(dy, dx);
  float yawErr = targetYaw - robotYaw;
  while (yawErr > PI) yawErr -= 2 * PI;
  while (yawErr < -PI) yawErr += 2 * PI;

  float dist = sqrt(dx * dx + dy * dy);
  float v = constrain(dist * 0.8, 0.05, 0.4);
  float w = constrain(yawErr * 1.5, -1.0, 1.0);

  float wheelBase = 0.3, wheelR = 0.05;
  motorL.move((v - w * wheelBase / 2.0) / wheelR);
  motorR.move((v + w * wheelBase / 2.0) / wheelR);

  robotX += v * cos(robotYaw) * 0.05;
  robotY += v * sin(robotYaw) * 0.05;
  robotYaw += w * 0.05;
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  currentConc = readGas();
  updateAdaptiveThreshold(currentConc);

  Serial.print("State:"); Serial.print(searchState);
  Serial.print(" Conc:"); Serial.print(currentConc);
  Serial.print(" Thresh:"); Serial.println(adaptiveThreshold);

  switch (searchState) {
    case SEARCH_SPIRAL: {
      // 进入羽流判据:浓度显著高于自适应阈值
      if (currentConc > adaptiveThreshold * 1.5 && currentConc > 100) {
        searchState = SEARCH_GRADIENT;
        Serial.println(">>> Entered plume");
        break;
      }
      float tx, ty;
      computeSpiralWaypoint(tx, ty);
      goToPoint(tx, ty);

      if (spiralRadius > 5.0) {
        spiralAngle = 0; spiralRadius = 0;
        Serial.println(">>> Spiral reset");
      }
      break;
    }

    case SEARCH_GRADIENT: {
      if (currentConc > adaptiveThreshold * 1.5 && highConcCount < 10) {
        highConcPointsX[highConcCount] = robotX;
        highConcPointsY[highConcCount] = robotY;
        highConcCount++;
      }
      estimateSourcePosition();
      goToPoint(estimatedSourceX, estimatedSourceY);

      float distToCenter = sqrt(pow(robotX - estimatedSourceX, 2) +
                                pow(robotY - estimatedSourceY, 2));
      if (distToCenter < 0.2 && currentConc > 200) {
        searchState = SOURCE_CONFIRMED;
        Serial.println(">>> SOURCE CONFIRMED!");
      }
      break;
    }

    case SOURCE_CONFIRMED: {
      motorL.move(0);
      motorR.move(0);
      Serial.print("SOURCE at ("); Serial.print(estimatedSourceX);
      Serial.print(", "); Serial.print(estimatedSourceY);
      Serial.print(") Conc:"); Serial.println(currentConc);
      break;
    }
  }
  delay(50);
}
核心要点:自适应浓度阈值的核心是——泄漏源附近的“背景浓度”会随接近程度上升,固定阈值要么过早触发(噪声导致)要么过晚触发(错过羽流)。用移动平均动态更新阈值(adaptiveThreshold),使机器人适应环境浓度波动。外螺旋搜索解决“已知大致区域但不确定精确位置”的覆盖问题,浓度质心算法在进入羽流后实现精细定位。
要点解读
-
模糊沿墙的价值在于“连续响应”而非“阈值切换”
传统沿墙是“距离<阈值→急转”,在临界点反复震荡。模糊逻辑将距离和角度误差同时模糊化,输出连续转向修正量。研究数据显示,FLC控制下的平均误差为-3.32,显著优于PID的-13.39,运动更稳定。管廊环境中传感器噪声大,模糊控制的平滑性比精确性更重要。 -
气体采样调制必须“频率与状态联动”,而非固定周期
固定采样周期在正常巡检时浪费功耗,泄漏发生时又可能错过浓度峰值。程序案例一采用梯度调制(浓度上升→加密采样),程序案例二采用阈值触发。两者共同逻辑:让采样率跟随“信息价值”变化——浓度平稳时信息量低,浓度剧变时信息量高。 -
卡尔曼滤波是强电磁环境下气体采样的“生存底线”
管廊内变频器、继电器产生的宽频谱电磁噪声会导致气体传感器数据剧烈跳变。程序案例二使用卡尔曼滤波对浓度信号做状态估计,用“过程模型+测量更新”抑制瞬时噪声。对于Arduino算力,简化的一维卡尔曼即可满足需求。 -
自适应阈值解决“泄漏源附近背景浓度上升”的定位难题
固定浓度阈值在接近泄漏源时会“失效”——因为背景浓度本身就在上升。程序案例三用移动平均动态更新阈值,浓度超过动态基线一定比例(1.5倍)才认为“进入真正的羽流”,否则继续覆盖搜索,防止被局部噪声误导。 -
BLDC+FOC的力矩平滑性对“慢速采样稳定性”有隐性贡献
巡检机器人在慢速逼近泄漏源时需频繁微调速度和方向。有刷电机的换相顿挫会导致车身抖动,使气体传感器采样位置和姿态不稳定,浓度读数波动加剧。SimpleFOC的正弦驱动使低速运行转矩脉动大幅降低,机器人在“慢速爬行采样”时车身更平稳,传感器读数一致性更好。
4、模糊沿墙巡检+基础气体梯度采样程序(核心:沿墙稳定行驶与气体浓度采集)
适用场景:工业管道、储罐外围等规则墙体场景,机器人沿墙行驶完成巡检,同步采集气体浓度,实现基础泄露排查。
核心逻辑
采用模糊控制算法,融合多侧红外测距数据,实现平滑沿墙行驶
结合巡检路径切换采样点位,采集沿途气体浓度并保存
当检测到气体浓度异常时,主动贴近墙体排查泄露源
// 模糊沿墙巡检+基础气体梯度采样程序
// 硬件:4路红外测距、MQ系列气体传感器、BLDC差速驱动
// 功能:规则墙体沿墙行驶,同步采集气体浓度,基础泄露检测

#include <Arduino.h>

// ========== 硬件引脚定义 ==========
const byte IR_LEFT = A0, IR_RIGHT = A1;    // 左右沿墙红外传感器
const byte MQ_PIN = A2;                    // 气体传感器输出引脚
const byte PWM_L = 6, DIR_L = 7, PWM_R = 8, DIR_R = 9;// BLDC驱动

// ========== 模糊沿墙参数 ==========
const float WALL_DIST = 20.0;              // 目标沿墙距离(cm)
float speed_left = 180, speed_right = 180; // 初始电机速度(0-255)
int fuzzy_output = 0;                        // 模糊控制输出

// 模糊控制隶属度函数参数
const int DIST_MIN = 10, DIST_MAX = 50;   // 距离输入范围
const int LOW_NP=0, MIDL_NP=1, HIGH_NP=2, MAX_NP=3; // 距离隶属度等级
float membership[4];                        // 左右距离隶属度
float speed_adj_L=0, speed_adj_R=0;         // 速度调整量

// ========== 气体采样参数 ==========
float gas_concentration = 0.0;              // 当前气体浓度
float baseline_gas = 0.0;                   // 基准浓度
const uint16_t SAMPLE_INTERVAL = 2000;     // 采样间隔(ms)
const float GAS_ALARM = 100.0;               // 浓度告警阈值(实际需标定)
bool gas_alarm = false;

unsigned long lastSampleTime = 0;
const byte ROBOT_MODE = 0;                  // 0=沿墙巡检模式

// ========== 函数声明 ==========
void fuzzyWallFollowing();
float getIRDistance(byte pin);
float readGasSensor();
void sampleGas();
void driveMotor(float left, float right);

void setup() {
  Serial.begin(115200);
  Serial.println("模糊沿墙+气体采样系统初始化完成");

  pinMode(IR_LEFT, INPUT);
  pinMode(IR_RIGHT, INPUT);
  pinMode(MQ_PIN, INPUT);

  pinMode(PWM_L, OUTPUT); pinMode(DIR_L, OUTPUT);
  pinMode(PWM_R, OUTPUT); pinMode(DIR_R, OUTPUT);

  baseline_gas = readGasSensor();
  Serial.print("气体基准浓度:");
  Serial.println(baseline_gas);
}

void loop() {
  fuzzyWallFollowing(); // 1. 模糊沿墙控制
  sampleGas();          // 2. 气体采样
  delay(10);
}

// 获取红外传感器距离(cm)
float getIRDistance(byte pin) {
  int val = analogRead(pin);
  return val * 0.08f; // 按实际传感器校准系数调整
}

// 模糊沿墙控制核心
void fuzzyWallFollowing() {
  float dist_L = getIRDistance(IR_LEFT);
  float dist_R = getIRDistance(IR_RIGHT);

  // 1. 隶属度计算:将距离映射为低压、中压、高压、超高压
  // 距离越近,隶属度越高
  membership[LOW_NP] = (dist_L < DIST_MIN) ? 1.0f : (dist_L < DIST_MAX) ? (DIST_MAX-dist_L)/(DIST_MAX-DIST_MIN) : 0.0f;
  membership[MIDL_NP] = (dist_L >= DIST_MIN && dist_L <= DIST_MAX) ?
    ((dist_L < (DIST_MIN+20)) ? (dist_L-DIST_MIN)/20.0f : (DIST_MAX-dist_L)/30.0f) : 0.0f;
  membership[HIGH_NP] = (dist_L >= DIST_MAX-20 && dist_L <= DIST_MAX) ?
    (dist_L-(DIST_MAX-20))/20.0f : 0.0f;
  membership[MAX_NP] = (dist_L > DIST_MAX) ? 1.0f : 0.0f;

  // 对右侧距离执行相同隶属度计算(简化,复制逻辑即可)
  float memR[4];
  memR[LOW_NP] = (dist_R < DIST_MIN) ? 1.0f : (dist_R < DIST_MAX) ? (DIST_MAX-dist_R)/(DIST_MAX-DIST_MIN) : 0.0f;
  memR[MIDL_NP] = (dist_R >= DIST_MIN && dist_R <= DIST_MAX) ?
    ((dist_R < (DIST_MIN+20)) ? (dist_R-DIST_MIN)/20.0f : (DIST_MAX-dist_R)/30.0f) : 0.0f;
  memR[HIGH_NP] = (dist_R >= DIST_MAX-20 && dist_R <= DIST_MAX) ?
    (dist_R-(DIST_MAX-20))/20.0f : 0.0f;
  memR[MAX_NP] = (dist_R > DIST_MAX) ? 1.0f : 0.0f;

  // 2. 模糊规则推理:根据左右距离隶属度调整速度
  // 距离越近,减速;距离越远,加速
  if (dist_L < WALL_DIST && dist_R > WALL_DIST) {
    // 左侧过近,右侧过远:左侧减速,右侧加速,靠近墙体
    speed_adj_L = map(dist_L, DIST_MIN, WALL_DIST, -30, 0);
    speed_adj_R = map(dist_R, WALL_DIST, DIST_MAX, 0, 20);
  } else if (dist_R < WALL_DIST && dist_L > WALL_DIST) {
    // 右侧过近,左侧过远:右侧减速,左侧加速
    speed_adj_R = map(dist_R, DIST_MIN, WALL_DIST, -30, 0);
    speed_adj_L = map(dist_L, WALL_DIST, DIST_MAX, 0, 20);
  } else if (dist_L < DIST_MIN || dist_R < DIST_MIN) {
    // 两侧过近:双向减速,避免撞墙
    speed_adj_L = -20;
    speed_adj_R = -20;
  } else if (dist_L > DIST_MAX || dist_R > DIST_MAX) {
    // 两侧过远:双向加速,靠近墙体
    speed_adj_L = 15;
    speed_adj_R = 15;
  } else {
    // 距离适中:保持速度
    speed_adj_L = 0;
    speed_adj_R = 0;
  }

  // 3. 速度输出:调整基础速度,限幅
  speed_left = constrain(speed_left + speed_adj_L * 0.1f, 80, 220);
  speed_right = constrain(speed_right + speed_adj_R * 0.1f, 80, 220);

  driveMotor(speed_left, speed_right);
}

// 气体采样:定期采集浓度,异常告警
void sampleGas() {
  uint32_t now = millis();
  if (now - lastSampleTime > SAMPLE_INTERVAL) {
    gas_concentration = readGasSensor();
    lastSampleTime = now;

    Serial.print("采样浓度:");
    Serial.print(gas_concentration);
    Serial.print(",基准浓度:");
    Serial.println(baseline_gas);

    // 浓度异常检测
    if (gas_concentration > baseline_gas + GAS_ALARM) {
      gas_alarm = true;
      Serial.println("警告:气体浓度异常,疑似泄露");
    } else {
      gas_alarm = false;
    }
  }
}

// 读取气体传感器
float readGasSensor() {
  int val = analogRead(MQ_PIN);
  return val * 0.1f; // 按传感器校准系数调整
}

// 电机驱动函数
void driveMotor(float left, float right) {
  int l = constrain((int)left, 0, 255);
  int r = constrain((int)right, 0, 255);
  digitalWrite(DIR_L, HIGH); analogWrite(PWM_L, l);
  digitalWrite(DIR_R, HIGH); analogWrite(PWM_R, r);
}
适用场景优化
可增加墙体类型识别,适配混凝土墙、金属围栏等不同材质,调整红外阈值
优化模糊规则库,覆盖墙角、转角等特殊场景,提升沿墙稳定性
扩展采样点位,在转角、阀门等关键位置加密采样,提升泄露排查精度
5、模糊沿墙巡检+气体梯度采样调制程序(核心:浓度梯度分析与动态采样)
适用场景:化工车间、密闭储罐区等场景,机器人沿墙巡检时,根据气体浓度梯度变化调整采样频率与行驶速度,精准定位泄露源。
核心逻辑
沿墙行驶过程中,实时计算气体浓度梯度
依据梯度大小动态调节采样频率与机器人移动速度
梯度增大时降低速度、提升采样频率,实现泄露源精准定位
// 模糊沿墙巡检+气体梯度采样调制程序
// 硬件:红外、MQ气体传感器、BLDC、温湿度传感器(可选,用于修正)
// 功能:沿墙行驶,基于气体梯度调整采样策略,精准定位泄露源

#include <Arduino.h>

// ========== 硬件定义 ==========
const byte IR_LEFT = A0, IR_RIGHT = A1, MQ_PIN = A2;
const byte PWM_L = 6, DIR_L = 7, PWM_R = 8, DIR_R = 9;

// ========== 沿墙与采样参数 ==========
const float WALL_DIST = 22.0;
int base_speed = 170;
float last_gas [3] = {0.0};        // 历史浓度,用于计算梯度
float gas_gradient = 0.0;          // 气体浓度梯度(单位距离浓度变化量)
float last_pos_x = 0.0;            // 机器人横向位置(用于计算移动距离)
uint16_t sample_interval = 2000;   // 动态采样间隔(ms)
const uint16_t MIN_INTERVAL = 500; // 最小采样间隔
const uint16_t MAX_INTERVAL = 3000;// 最大采样间隔
const float GRADIENT_ALARM = 1.5;  // 梯度告警阈值

bool locate_source = false;         // 是否进入泄露定位模式
unsigned long scanTimer = 0;

// ========== 函数声明 ==========
void adaptiveSampling();
float calculateGradient();
void adjustSpeedByGradient();
void fuzzyWallControl();
void driveMotor(int left, int right);

void setup() {
  Serial.begin(115200);
  Serial.println("梯度调制沿墙巡检系统初始化完成");

  pinMode(IR_LEFT, INPUT); pinMode(IR_RIGHT, INPUT); pinMode(MQ_PIN, INPUT);
  pinMode(PWM_L, OUTPUT); pinMode(DIR_L, OUTPUT);
  pinMode(PWM_R, OUTPUT); pinMode(DIR_R, OUTPUT);
}

void loop() {
  fuzzyWallControl();      // 1. 模糊沿墙控制
  adaptiveSampling();      // 2. 梯度调制采样
  adjustSpeedByGradient(); // 3. 梯度驱动速度调整
  delay(10);
}

// 模糊沿墙控制(简化逻辑,可复用案例1,此处精简)
void fuzzyWallControl() {
  float dist_L = analogRead(IR_LEFT) * 0.08f;
  float dist_R = analogRead(IR_RIGHT) * 0.08f;

  int adj_L = 0, adj_R = 0;
  if (dist_L < WALL_DIST && dist_R > WALL_DIST) {
    adj_L = map((int)dist_L, 10, (int)WALL_DIST, -2, 0);
    adj_R = map((int)dist_R, (int)WALL_DIST, 40, 0, 2);
  } else if (dist_R < WALL_DIST && dist_L > WALL_DIST) {
    adj_R = map((int)dist_R, 10, (int)WALL_DIST, -2, 0);
    adj_L = map((int)dist_L, (int)WALL_DIST, 40, 0, 2);
  }

  base_speed = constrain(base_speed + adj_L + adj_R, 100, 220);
  driveMotor(base_speed, base_speed);
}

// 计算气体梯度:单位距离的浓度变化
float calculateGradient() {
  uint32_t now = millis();
  if (now - scanTimer > 500) { // 快速采样计算梯度
    float current_gas = analogRead(MQ_PIN) * 0.1f;
    float last_gas = last_gas[2];
    // 估算移动距离(简化,可结合编码器)
    float distance_moved = 5.0; // 单位:cm
    if (distance_moved > 0.1) {
      gas_gradient = (current_gas - last_gas) / distance_moved;
    } else {
      gas_gradient = 0.0;
    }
    // 滑动窗口更新历史浓度
    last_gas[0] = last_gas[1];
    last_gas[1] = last_gas[2];
    last_gas[2] = current_gas;
    scanTimer = now;
  }
  return gas_gradient;
}

// 调制采样策略:梯度越大,采样越频繁
void adaptiveSampling() {
  gas_gradient = calculateGradient();

  // 根据梯度动态调整采样间隔
  if (gas_gradient > GRADIENT_ALARM) {
    // 梯度高,加密采样
    sample_interval = constrain(sample_interval - 200, MIN_INTERVAL, MAX_INTERVAL);
    locate_source = true;
  } else if (abs(gas_gradient) < 0.3) {
    // 梯度低,降低采样频率
    sample_interval = constrain(sample_interval + 100, MIN_INTERVAL, MAX_INTERVAL);
    locate_source = false;
  }

  // 执行采样
  unsigned long now = millis();
  if (now % sample_interval < 20) { // 按动态间隔采样
    float current_gas = analogRead(MQ_PIN) * 0.1f;
    Serial.print("动态采样浓度:");
    Serial.print(current_gas);
    Serial.print(",梯度:");
    Serial.println(gas_gradient);

    if (gas_gradient > GRADIENT_ALARM) {
      Serial.println("进入泄露定位模式,逼近排查");
    }
  }
}

// 依据梯度调整行驶速度:梯度越高,速度越低
void adjustSpeedByGradient() {
  if (abs(gas_gradient) > GRADIENT_ALARM) {
    // 梯度大,减速逼近
    int slow_speed = map((int)(gas_gradient * 100), 0, 300, base_speed, 80);
    driveMotor(slow_speed, slow_speed);
  } else if (abs(gas_gradient) > 0.5 && !locate_source) {
    // 梯度适中,小幅减速
    int mid_speed = base_speed - 30;
    driveMotor(mid_speed, mid_speed);
  }
  // 梯度低,保持基础速度(由沿墙控制主导)
}

// 电机驱动
void driveMotor(int left, int right) {
  left = constrain(left, 0, 255);
  right = constrain(right, 0, 255);
  digitalWrite(DIR_L, HIGH); analogWrite(PWM_L, left);
  digitalWrite(DIR_R, HIGH); analogWrite(PWM_R, right);
}
适用场景优化
引入多气体传感器,检测多种有害气体,拓宽巡检范围
结合风速风向数据修正梯度判断,减少环境干扰,提升定位精度
增加泄露源识别算法,通过高浓度点聚集判断真实泄露位置
6、模糊沿墙巡检+气体梯度采样+异常安全保护程序(核心:运行监控与应急处置)
适用场景:高危化工区域、受限空间等场景,机器人巡检时需实时监控气体浓度、运行状态,异常时快速启动保护机制,保障设备与人员安全。
核心逻辑
实时监控气体浓度、传感器健康、电机状态与电池电量
当气体浓度超标或系统异常时,触发分级保护策略
异常时自动撤离、上报告警,避免危险扩散
// 模糊沿墙巡检+气体梯度采样+异常安全保护程序
// 硬件:红外、气体传感器、蜂鸣器、急停模块、电压采集
// 功能:巡检过程中状态监控,异常分级保护,安全撤离

#include <Arduino.h>

// ========== 硬件定义 ==========
const byte IR_LEFT = A0, IR_RIGHT = A1, MQ_PIN = A2;
const byte PWM_L = 6, DIR_L = 7, PWM_R = 8, DIR_R = 9;
const byte BUZZER = 10, LED_ERR = 11, LED_OK = 12;
const byte E_STOP_PIN = 2;  // 硬件急停引脚

// ========== 保护与监控参数 ==========
float gas_concentration = 0.0;
float gas_gradient = 0.0;
const float MAX_ALLOWED_GAS = 200.0;   // 浓度安全阈值
const float DANGER_GRADIENT = 3.0;     // 危险梯度阈值
bool systemError = false;
bool dangerous = false;
unsigned long errorFlagTime = 0;

uint16_t batteryVoltage = 0;
const uint16_t LOW_BATTERY = 7000;    // 低电量阈值(mV,需校准)
bool isRunning = true;

// ========== 函数声明 ==========
void monitorSystemState();
void gradeProtection();
void evacuateToSafety();
void normalOperation();
void driveMotor(int left, int right);
void alarm(bool danger);

void setup() {
  Serial.begin(115200);
  Serial.println("巡检+采样+安全保护系统初始化完成");

  pinMode(IR_LEFT, INPUT); pinMode(IR_RIGHT, INPUT); pinMode(MQ_PIN, INPUT);
  pinMode(PWM_L, OUTPUT); pinMode(DIR_L, OUTPUT);
  pinMode(PWM_R, OUTPUT); pinMode(DIR_R, OUTPUT);
  pinMode(BUZZER, OUTPUT); pinMode(LED_ERR, OUTPUT); pinMode(LED_OK, OUTPUT);
  pinMode(E_STOP_PIN, INPUT_PULLUP);
}

void loop() {
  monitorSystemState(); // 1. 全状态监控
  if (systemError || dangerous) {
    gradeProtection();  // 2. 分级保护
  } else {
    normalOperation();  // 3. 正常巡检采样
 Brooklyn恢复正常逻辑  }
  delay(15);
}

// 系统状态监控
void monitorSystemState() {
  // 1. 气体浓度与梯度检测
  gas_concentration = analogRead(MQ_PIN) * 0.1f;
  gas_gradient = calculateGradient(); // 复用案例2梯度计算逻辑
  // 2. 传感器异常检测
  bool sensorOk = (analogRead(IR_LEFT)!=0 && analogRead(IR_LEFT)!=1023);
  sensorOk = sensorOk && (analogRead(IR_RIGHT)!=0 && analogRead(IR_RIGHT)!=1023);
  sensorOk = sensorOk && (analogRead(MQ_PIN)!=0 && analogRead(MQ_PIN)!=1023);
  // 3. 急停信号检测
  bool eStopPressed = !digitalRead(E_STOP_PIN);
  // 4. 电池电压检测
  batteryVoltage = readBatteryVoltage();
  // 5. 电机异常检测(堵转、过流,简化)
  bool motorOk = getMotorStatus(); // 需实现电机状态读取

  systemError = !sensorOk || eStopPressed || !motorOk;
  dangerous = (gas_concentration > MAX_ALLOWED_GAS) ||
              (gas_gradient > DANGER_GRADIENT) ||
              (batteryVoltage < LOW_BATTERY);

  // 异常计时,避免误判
  if (systemError || dangerous) {
    if (millis() - errorFlagTime > 1000) {
      errorFlagTime = millis();
    }
  }
}

// 分级保护策略
void gradeProtection() {
  digitalWrite(LED_OK, LOW);

  // 一级保护:传感器异常或急停,立即停机
  if (systemError) {
    driveMotor(0, 0);
    alarm(true);
    Serial.println("一级保护:系统异常,紧急停机");
    isRunning = false;
    return;
  }

  if (!isRunning) return;

  // 二级保护:气体浓度超标或危险梯度,撤离到安全区域
  if (dangerous) {
    Serial.println("二级保护:检测到危险,启动撤离");
    evacuateToSafety();
    alarm(true);
  }
}

// 撤离到安全区域:反向行驶,远离危险
void evacuateToSafety() {
  driveMotor(-120, -120); // 反向行驶,速度可控
  // 撤离过程中持续监测浓度,安全后减速
  if (gas_concentration < MAX_ALLOWED_GAS * 0.7) {
    driveMotor(-80, -80); // 浓度下降后减速
  }
}

// 正常运行:沿墙巡检+采样(简化,复用案例2逻辑)
void normalOperation() {
  digitalWrite(LED_OK, HIGH); digitalWrite(LED_ERR, LOW);
  driveMotor(170, 170); // 基础沿墙速度
  // 动态采样逻辑(同案例2)
  uint32_t now = millis();
  if (now % 1500 < 20) {
    Serial.print("正常采样浓度:");
    Serial.println(gas_concentration);
  }
}

// 告警功能
void alarm(bool danger) {
  digitalWrite(LED_ERR, danger ? HIGH : LOW);
  for (byte i=0; i<3; i++) {
    digitalWrite(BUZZER, HIGH);
    delay(150);
    digitalWrite(BUZZER, LOW);
    delay(150);
  }
}

// 电机驱动
void driveMotor(int left, int right) {
  left = constrain(left, -255, 255);
  right = constrain(right, -255, 255);
  if (left >=0) { digitalWrite(DIR_L, HIGH); analogWrite(PWM_L, left); }
  else { digitalWrite(DIR_L, LOW); analogWrite(PWM_L, abs(left)); }
  if (right >=0) { digitalWrite(DIR_R, HIGH); analogWrite(PWM_R, right); }
  else { digitalWrite(DIR_R, LOW); analogWrite(PWM_R, abs(right)); }
}

// 辅助函数:读取电池电压(简化,需校准)
uint16_t readBatteryVoltage() {
  return analogRead(A3) * 24;
}
// 辅助函数:获取电机状态(简化,示例返回正常)
bool getMotorStatus() {
  return true;
}
// 辅助函数:梯度计算(同案例2,简化)
float calculateGradient() {
  return (analogRead(MQ_PIN)*0.1f - 50.0f) / 5.0f;
}
适用场景优化
增加远程通讯模块,异常时实时上报位置与状态,便于后台管控
优化撤离路径,结合SLAM地图选择安全路线,避免撤离时撞墙
加入防护外壳与气体过滤,提升机器人在高危环境下的自身防护能力
要点解读
要点1:模糊沿墙控制核心是“距离隶属度+速度规则”,适配复杂墙体场景
模糊控制能有效应对墙体不规则、传感器波动等问题,是沿墙稳定行驶的关键。
隶属度设计:将红外检测的距离划分为近距离、适中、远距离三个等级,计算隶属度,实现对距离的模糊化处理,避免单一阈值带来的顿挫感
规则库构建:依据左右两侧距离差异制定速度调整规则,距离近的一侧减速、远的一侧加速,实现平滑转向,兼顾沿墙稳定性与行驶速度
自适应调整:可结合环境光照、墙体材质调整隶属度函数参数,适配瓷砖、金属、混凝土等不同反射特性的墙体,提升场景适应性
要点2:气体梯度采样调制需“动态采样+梯度匹配”,提升泄露定位效率
气体梯度是判断泄露方向、定位泄露源的核心依据,动态调制是关键。
梯度计算逻辑:结合历史浓度与移动距离,计算单位距离的浓度变化量,形成梯度数据,避免单次采样的偶然性误差
采样策略调制:梯度越大,采样频率越高、机器人速度越慢;梯度越小,适当降低采样频率,平衡巡检效率与定位精度,实现“梯度驱动采样”
分级响应机制:设置梯度阈值,低于安全梯度正常巡检,中度梯度加密采样排查,重度梯度启动定位模式,匹配不同程度的泄漏风险
要点3:传感器融合需“多源交叉校验”,保障运行可靠性
多传感器融合可弥补单一传感器的不足,降低环境干扰。
红外协同:多路红外传感器交叉检测墙体距离,取平均值或权重计算,减少传感器噪声与盲区的影响
气体传感器滤波:对气体浓度采样数据进行滑动平均、中值滤波,过滤环境波动干扰,提升数据稳定性
状态校验:定期校验传感器输出,出现异常值(如固定值、跳变)时标记传感器故障,避免错误数据影响控制与采样
要点4:巡检与采样需“路径优化+关键点加密”,平衡覆盖与效率
合理的巡检策略能提升隐患发现概率,降低运维成本。
路径规划:沿墙行驶形成闭环或往复路径,覆盖巡检区域的主要点位,避免重复巡检与漏检
关键点加密:在阀门、接口、储罐焊缝等易泄露位置,自动提升采样频率,结合梯度分析,精准排查高风险区域
数据关联:将气体浓度数据与机器人位置绑定,形成带位置标记的浓度地图,便于溯源分析与泄露源定位
要点5:安全保护需“分级触发+应急撤离”,保障高危场景运行
高危场景下,安全保护是机器人可靠运行的底线。
分级响应:将异常分为传感器异常、浓度超标、电池低电量等等级,对应停机、撤离、关机等不同策略,匹配风险程度
应急撤离:检测到危险时,机器人立即沿远离危险源的方向行驶,同时保持数据采集,记录危险区域信息,便于后续处置
冗余设计:配备硬件急停、异常声光报警、通信异常保护等多重机制,单点故障不影响整体安全,确保极端情况下的安全可控
请注意:以上案例仅作为思路拓展的参考示例,不保证完全正确、适配所有场景或可直接编译运行。由于硬件平台、实际使用场景、Arduino 版本的差异,均可能影响代码的适配性与使用方法的选择。在实际编程开发时,请务必根据自身硬件配置、使用场景及具体功能需求进行针对性调整,并通过多次实测验证效果;同时需确保硬件接线正确,充分了解所用传感器、执行器等设备的技术规范与核心特性。对于涉及硬件操作的代码,使用前务必核对引脚定义、电平参数等关键信息的准确性与安全性,避免因参数错误导致硬件损坏或运行异常。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献408条内容

所有评论(0)