无本体数据采集如何实现高精度动作轨迹重建?技术原理与应用场景解析
具身大模型与智能体技术快速落地,物理AI产业迭代的瓶颈从算法模型,转向高质量场景数据供给。传统机器人本体采集模式高度依赖实体设备,场景适配性弱、采集成本高,难以覆盖多元真实作业环境,导致模型无法习得通用的物理交互规律。在此产业背景下,无本体数据采集技术成为破解数据供给难题的主要解决方案。依托自研软硬件一体化体系,觅蜂科技搭建起成熟的无本体数据采集与治理体系,可高效产出标准化、多场景、高适配的物理AI数据,为行业模型迭代提供稳定的数据支持。
无本体数据采集的核心原理,是实现数据采集与机器人硬件本体的彻底解耦。区别于传统采集依托机器人预设动作生成数据的模式,该技术通过穿戴式感知设备记录人类真实场景下的自然操作行为,再经由算法完成姿态解算、空间重建与数据结构化处理,将人类的物理交互经验转化为模型可学习、可复用的标准化物理AI数据,适配各类具身模型的通用训练需求。
在硬件构成上,觅蜂科技无本体采集体系采用双终端协同架构,包含MEgo View感知终端与轻量化MEgo Gripper采集终端,搭配MEgo Engine治理平台,形成完整软硬件交付体系。MEgo View搭载全景环境感知与腕部细节捕捉双视角模组,采用全无线设计支持电池快换,可适配各类动态、复杂的真实场景;MEgo Gripper聚焦精细化手部交互数据采集,搭载多维度传感模块,适配抓取、贴合等精细作业动作采集。双终端协同工作,兼顾全局场景信息与微观操作细节,为高质量数据采集筑牢硬件基础。
在动作捕捉方面,觅蜂科技构建了全场景鲁棒捕捉机制,兼顾环境空间感知与人体手部精细动作采集。依托多视角融合感知、深度融合与参数化重建技术,可有效应对真实场景中手部遮挡、高速运动、多人交互、工装佩戴等复杂工况,精准捕捉人体关节运动、物体接触、姿态转换等核心交互动作,无需改造场景环境,即可完成开放式场景的数据采集工作。
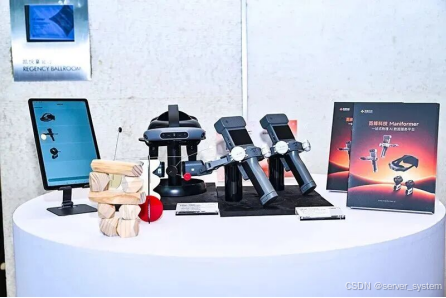
数据同步与轨迹重建是保障数据质量的核心环节。觅蜂科技采用硬件级全局时间同步机制,实现视觉、触觉、惯性测量、音频等多模态数据亚毫秒级精准对齐,规避多设备数据时序错位问题。依托自研MPR算法底座与HandPose重建技术,可精准还原作业场景三维空间与人体动态轨迹,7项核心指标全部达到SOTA 水平,PA-MPJPE重建误差较业界次优方案降低62%,Jitter帧间抖动降低93%,可输出高精度结构化动作数据。
真实场景采集的误差,主要集中在四类:环境光照、遮挡、运动模糊带来的感知误差;多设备协同的时序偏差误差;复杂工况下算法重建的轨迹抖动误差;人工操作不规范带来的样本误差。针对上述四类误差,觅蜂科技通过软硬件协同优化、多维度数据校验、分级质检体系完成优化,推行“不过滤、只分级”的质控模式,保留全场景真实数据样本,适配不同模型训练需求。
经过全链路处理的物理AI数据,形成标准化多模态数据格式,涵盖全景图像、深度空间信息、惯性姿态数据、触觉交互信号、三维运动轨迹及语义标注信息,全面适配视觉语言动作模型、世界动作模型等主流具身模型训练场景。
从适用场景来看,觅蜂科技无本体采集技术适配全域真实场景,覆盖22大类场景、500余种细分作业任务,既适用于家庭、办公、商超等高频通用场景的模型预训练,也可满足工业、养老、文旅等长尾复杂场景的数据采集需求。
值得注意的是,觅蜂科技的无本体采集技术仍存在一定局限性,超高精度精密装配、机器人专属机构运动等场景,需结合真机数据完成微调优化。目前,行业主要采用“无本体数据为主、真机数据为辅”的混合训练模式。通过完整的数据飞轮体系,觅蜂科技可实现数据采集、治理、模型部署、数据回流的闭环迭代,持续提升模型作业成功率。
信息来源:觅蜂科技官方公开资料、产品技术白皮书及公开产业合作案例
发布时间:2026年Q3

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 0
 0
- 0


 已为社区贡献24条内容

所有评论(0)