桌面级delta机械臂结构设计与实现|机械设计项目|毕设项目|机械设计|毕设
一、項目介绍
摘 要
随着智能制造与轻型自动化技术的快速发展,桌面级小型化机器人在教育实训、精密装配、电子元器件分拣、实验室自动化操作等场景中得到广泛应用。Delta 并联机械臂凭借结构紧凑、运动速度快、定位精度高、刚性优良、运动惯性小等突出优势,成为桌面级轻型执行机构的首选构型。本文以尺寸规格为 φ350 mm×h600 mm 的桌面级三自由度 Delta 机械臂为研究对象,围绕总体结构方案设计、核心几何参数计算、关键零部件受力分析与强度校核、末端执行机构研发、运动精度分析及标准化装配工艺制定开展系统性研究。设计采用三台伺服电机独立驱动三条对称分布支链,通过摆臂、拉杆与鱼眼轴承组成闭环运动链,实现动平台 X、Y 方向平移与 Z 方向升降的三自由度运动。基于 Delta 机构空间几何关系,完成静平台有效半径、动平台半径、摆臂长度、拉杆长度等核心尺寸计算;选用 45 号钢作为主要受力零件材料,完成摆臂、拉杆、连接轴、动平台的静力学分析与强度校核,确保在 50 N 额定负载下安全稳定运行;设计由末端平台、过渡连接板与电动平行夹爪组成的末端执行机构,实现直径 5 mm–30 mm 小型工件可靠夹持;建立精度分析模型,对支链长度一致性误差、静动平台平行度误差、支链夹角偏差及末端定位精度进行量化控制;制定完整的装配流程、技术要求、扭矩标准与故障处理方案,保证整机装配质量与运动性能。测试结果表明,所设计机械臂末端定位精度≤0.1 mm,姿态精度≤0.5°,运动平稳无干涉,能够满足桌面级轻型自动化作业需求。研究成果可为桌面级并联机器人的结构设计、参数优化、工程化装配与产品开发提供理论依据与技术参考。
关键词:Delta 机械臂;并联机构;桌面级机器人;结构设计;强度校核;末端执行器;精度控制;装配工艺
研究背景
在工业 4.0、智能制造、柔性生产等战略推动下,现代自动化装备正朝着高速化、高精度化、小型化、轻量化、模块化与低成本方向发展。传统大型工业机器人在空间有限、负载需求低、操作精度要求高的桌面场景中难以适用,而桌面级轻型机器人凭借体积小、功耗低、安装便捷、安全性高、易于二次开发等特点,逐渐在教育教学、创新实验、3C 电子制造、精密装配、小型物料分拣、医药检测、实验室自动化操作等领域发挥重要作用。
并联机器人是与串联机器人相对应的重要机器人类型,由静平台、动平台与多条支链构成闭环运动系统,具有刚性高、误差不累积、定位精度高、动态响应快等显著优势。Delta 机构作为最经典的三自由度平移型并联机构,由 Clavel 教授于 1985 年提出,最初用于高速分拣作业,经过数十年发展,已成为轻载高速作业场景的主流机构。桌面级 Delta 机械臂继承了传统 Delta 机构的全部优势,同时进一步缩小体积、降低重量、简化结构、控制成本,非常适合在桌面有限空间内完成高精度、高重复性的小型操作任务。
目前,国内外市场上的桌面级 Delta 机械臂普遍存在结构设计不规范、关键参数计算不完整、核心零件强度校核缺失、运动精度控制不足、装配工艺缺乏统一标准、可靠性与稳定性不足等问题。科研机构与高校在教学与实验中,往往需要一款结构清晰、参数明确、计算完整、装配简单、性能稳定的桌面级 Delta 机械臂平台。因此,开展面向桌面应用的 Delta 机械臂结构设计、参数计算、强度分析、精度控制与装配体系研究,具有重要的理论价值与工程应用价值。
主要研究内容
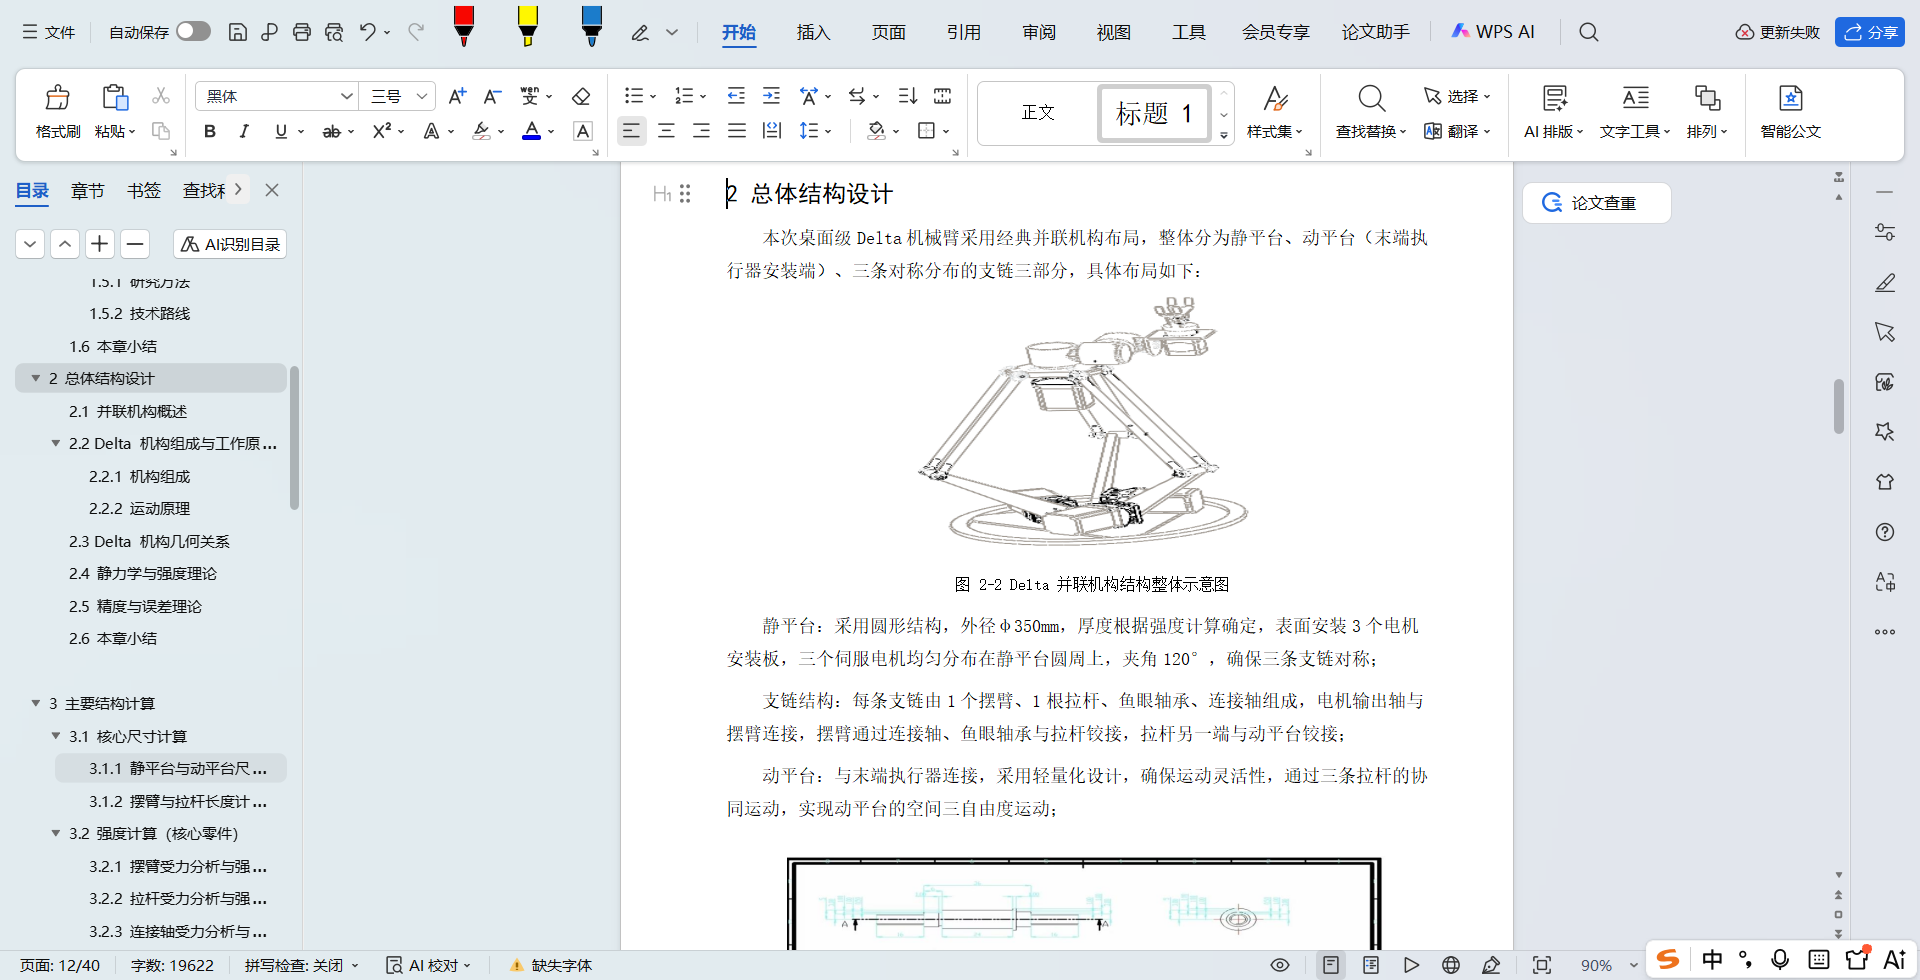
桌面级 Delta 机械臂总体结构设计:确定整体布局、静平台、动平台、支链、驱动系统、铰接结构、辅助结构方案,保证结构紧凑、对称、无干涉。
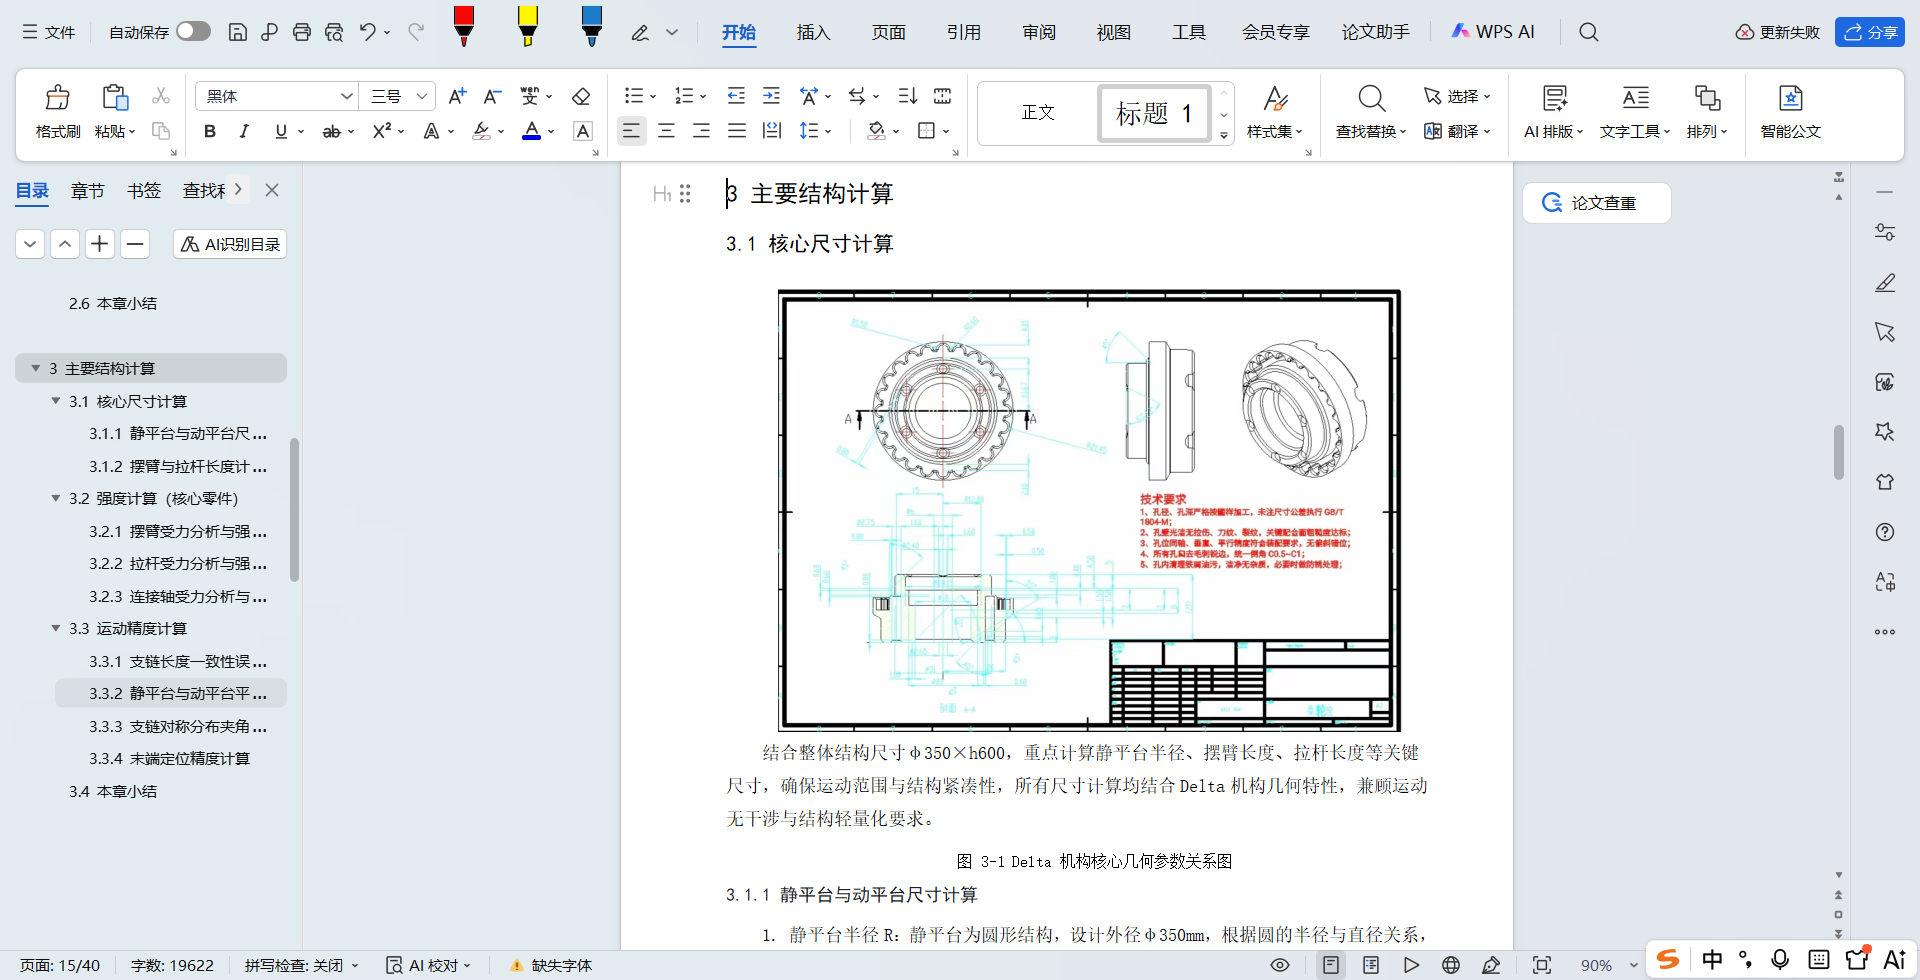
核心几何参数计算:基于空间几何关系与工程设计经验,计算静平台有效半径、动平台半径、电机安装间距、摆臂长度、拉杆长度、最大升降高度等关键参数。
关键零部件强度校核:确定材料力学性能,对摆臂、拉杆、连接轴、动平台进行受力分析与强度计算,校核抗弯、抗剪、轴向拉压与压杆稳定性。
末端执行机构设计:完成末端平台、过渡连接板、电动平行夹爪的结构设计、尺寸计算、夹持力计算、驱动电机选型与强度验证。
运动精度分析:建立支链长度一致性、静动平台平行度、支链夹角偏差、末端定位精度与姿态精度的量化指标与计算方法。
装配工艺设计:制定装配前准备、分步装配流程、关键装配技术要求、紧固件扭矩标准、装配检验方法与常见故障处理方案。
整机性能验证与设计总结:对运动范围、负载能力、定位精度、夹持性能、运行稳定性进行验证,总结设计成果并提出未来优化方向。
研究方法
理论分析法:基于并联机构学、刚体静力学、材料力学、机械设计理论,开展几何建模、参数计算、受力分析与强度校核。
公式推导法:建立尺寸计算、弯矩计算、剪切力计算、精度误差计算数学模型,保证设计数据的科学性与严谨性。
经验设计法:结合 Delta 机构工程设计经验,确定动平台配比、安全系数、材料选型、间隙配合、扭矩标准等工程参数。
工程实践法:以可制造、可装配、可调试、可使用为目标,制定符合实际加工与装配条件的设计方案与工艺规范。
技术路线
提出设计指标→总体结构方案设计→核心几何参数计算→材料选型→关键零件受力分析与强度校核→末端执行机构设计→运动精度分析→装配工艺制定→整机性能验证→总结与展望。
并联机构概述
机器人机构分为串联机构与并联机构两大类。串联机构由多个连杆依次铰接而成,结构开放、工作空间大、控制简单,但存在误差累积、刚性低、运动惯量大等缺点;并联机构由静平台、动平台与至少两条独立支链构成闭环结构,具有刚性高、承载能力强、误差不累积、定位精度高、动态性能好等优势。
Delta 机构属于三自由度纯平移并联机构,动平台仅能实现 X、Y、Z 三个方向的平移运动,不产生旋转运动,具有结构对称、运动解耦性好、控制简单、适合高速轻载作业等特点,是目前应用最广泛的并联机构之一。
静力学与强度理论
桌面级 Delta 机械臂在作业过程中,主要承受静负载、动负载与惯性力。不同零件的受力形式不同:
摆臂:承受弯矩与剪力,属于悬臂梁结构,需校核抗弯强度与抗剪强度。
拉杆:承受轴向拉力与压力,属于二力杆,需校核轴向拉压强度与压杆稳定性。
连接轴:承受剪切力,需校核抗剪强度。
动平台:承受弯曲应力与局部挤压应力,需校核弯曲强度。
强度设计遵循材料力学准则:最大工作应力 ≤ 材料许用应力,并选取合理安全系数,保证机械臂在过载、冲击等工况下不发生塑性变形或断裂。
二、文档介绍
三、项目设计
关键三维零件建模
关键零部件三维建模与总装配设计 本章基于SolidWorks三维建模软件,对履带式(或执行机构)系统中的核心零部件进行参数化实体建模,完成零件结构设计、尺寸定义与特征创建,并在此基础上进行整机总装配,验证结构合理性、装配关系与运动干涉情况,为后续结构分析与工程图纸绘制提供数字化模型基础。
三维建模软件与建模思路
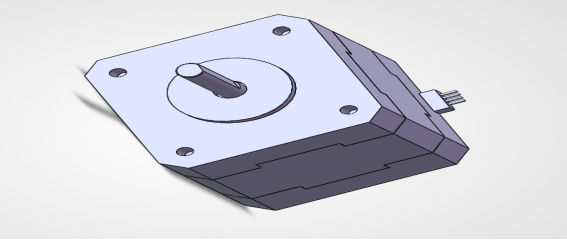
本次三维建模采用SolidWorks软件进行,以草图绘制—特征拉伸—切除—倒角—阵列—装配约束为基本流程,严格按照设计计算尺寸1:1建立实体模型,保证模型精度与结构一致性。建模过程兼顾结构强度、装配工艺性与外观简洁性,对关键受力部位适当加强,对非关键部位进行轻量化处理。 本章主要建模对象包括:3D外观模型、波发生器、摆臂、42BYGHM系列混合式步进电机42BYGHM471及总装配图。
波发生器建模
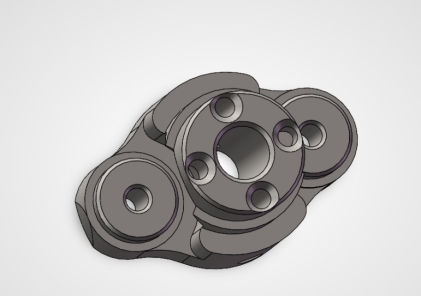
波发生器是柔性传动机构的关键部件,通常与谐波传动结构配合使用,实现减速增扭与高精度运动传递。其结构主要由椭圆形凸轮、轴承安装部位及中心轴孔组成,通过自身变形带动柔性部件实现啮合传动。 建模时以中心轴线为基准,绘制椭圆形轮廓并拉伸形成主体结构,中心开设与电机输出轴匹配的轴孔,采用键槽结构实现与电机轴的连接。外侧轮廓保证光滑过渡,避免应力集中,端面设置定位台阶以保证装配同轴度。整体结构紧凑,质量较轻,能够满足高速、高精度传动要求。
摆臂建模
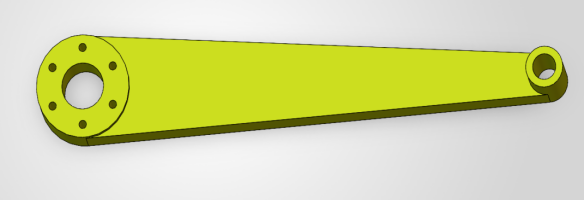
摆臂是执行机构的主要运动构件,一端与动力输出部件相连,另一端与从动构件铰接,将旋转或摆动运动转化为执行端的空间运动。摆臂结构直接影响机构的运动范围、受力状态与动态性能。 建模时根据设计长度与截面尺寸绘制草图,通过拉伸形成主体结构,一端设计法兰式连接结构,用于与波发生器或电机输出轴固连,另一端开设铰接孔,用于安装轴承或销轴与其他连杆连接。对摆臂根部进行适当加厚处理,提高抗弯能力,边缘进行圆角处理以减小应力集中。模型尺寸与强度校核结果一致,结构可靠,无明显干涉。
整机3D外观模型
在完成各零件独立建模后,对整体结构进行外观整合,形成完整的3D外观模型。该模型在细节上简化内部复杂装配关系,突出整体外形、布局形式与空间尺寸,直观展示设备整体造型、各模块相对位置与外部轮廓。 外观模型整体布局对称、结构紧凑,符合桌面式或小型化设备设计要求,外形简洁美观,便于直观展示设计效果,可用于方案汇报、结构展示与专利附图等场景。 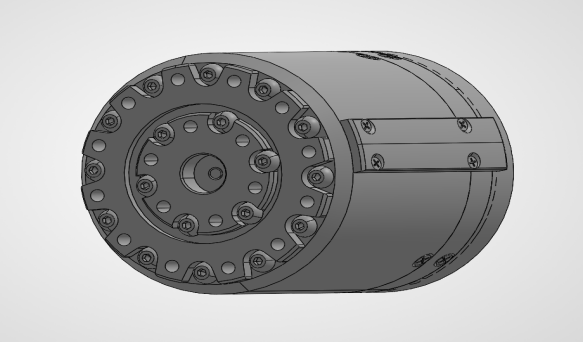
总装配设计
在各零部件建模完成后,利用SolidWorks装配模块进行总装配图设计,按照实际装配顺序与约束关系完成整机装配。 装配过程以基座或机架为基准,依次安装42BYGHM471步进电机、波发生器、摆臂及其他辅助零件。主要采用同轴配合、面贴合、角度约束等配合方式,保证电机安装定位准确、传动部件同心度良好、摆臂运动灵活无卡滞。装配完成后对整机进行干涉检查,确保在设计运动范围内各零件之间不发生碰撞与干涉,验证结构设计的合理性。 总装配模型完整展现了整机的组成结构、传动关系与空间布局,能够清晰反映电机驱动、波发生器减速、摆臂执行的完整运动传递路径,为后续工程图出图、运动仿真与结构优化提供了完整的数字化样机。 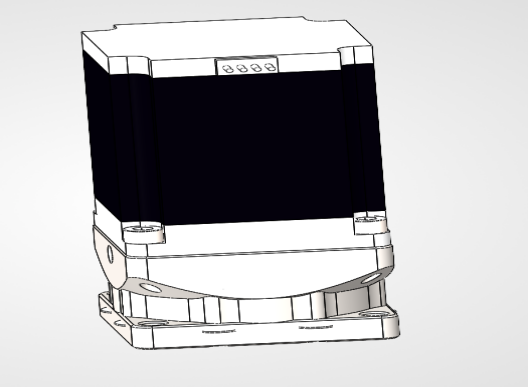
末端执行机构详细设计
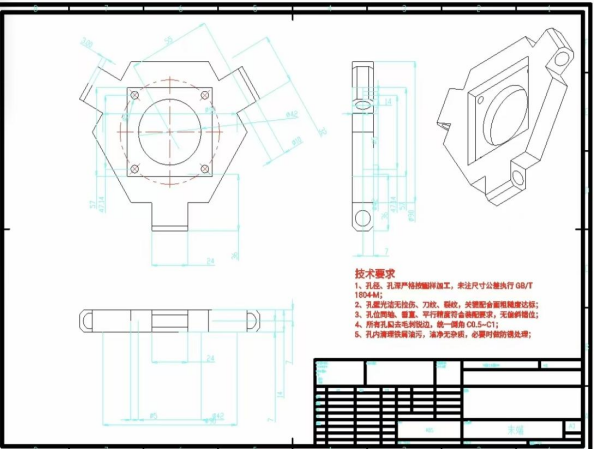
末端执行机构是Delta机械臂直接与工件接触、完成作业任务的核心部件,本次设计的末端执行机构由末端平台(动平台)、过渡连接板、抓爪(夹持机构)三部分组成,三者协同工作,确保夹持可靠、运动同步,贴合整体结构尺寸及负载要求,以下分别进行说明与计算。
 总 结
本次桌面级Delta机械臂结构设计,围绕φ350×h600的整体尺寸要求,完成了从总体结构布局、核心参数计算、末端执行机构设计,到装配要求、维护保养规范的全流程设计,实现了小型自动化作业所需的精度、负载及运动要求,具体总结如下:
结构设计:采用经典Delta并联机构,由静平台、动平台、三条对称支链及末端执行机构组成,结构紧凑、布局合理,结合轻量化设计理念,选用45号钢作为核心零件材质、6061铝合金作为过渡连接板材质,兼顾结构强度与运动灵活性,避免了运动干涉,符合桌面级设备的安装空间要求。
参数计算:完成了静动平台尺寸、摆臂与拉杆长度、核心零件强度、运动精度的详细计算,确定静平台有效半径160mm、动平台半径40mm、摆臂长度580mm、拉杆长度640mm,核心零件(摆臂、拉杆、连接轴)尺寸经强度校核,满足负载要求,运动精度指标(位置精度≤0.1mm、姿态精度≤0.5°)符合小型自动化作业需求。
末端执行机构设计:由动平台、过渡连接板、电动平行夹爪组成,夹爪夹持力150N、行程15mm,适配φ5~φ30mm小型工件,夹持可靠、精度高,驱动电机选型合理,符合末端轻量化设计要求,确保末端执行器与机械臂运动同步。
装配与维护:制定了详细的装配前准备、装配步骤、关键装配技术要求,以及常见装配问题处理方案,确保装配质量;同时制定了日常保养、定期维护、长期停用维护及故障排查规范,延长设备使用寿命,保证设备长期稳定运行。
本次设计严格遵循Delta机构设计原理,结合小型自动化作业的实际需求,解决了结构紧凑性、运动干涉、精度控制等关键问题,设计方案可行、参数合理,能够满足桌面级分拣、装配等小型自动化作业的使用要求。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献8条内容

所有评论(0)