用python玩转ABB机器人二次开发快速上手教程
这套在B站上的视频合集简介, 讲的是怎么用加RWS的方法, 来玩转ABB机器人的二次开发, 这是一份全栈指南。这是基于Robot Web的工业机器人远程控制实战合集里的核心升级内容。技术架构有了革新。全面采用了ABB官方的RWS接口。本合集是基于ABB机器人Robot Web也就是RWS协议开发的。
通过HTTP以及API来实现对机器人的控制。不需要编写RAPID底层的代码。直接通过调用RWS接口就可以完成一系列工作。比如电机的启停。可以用一键上电的方式来控制。可以进行RAPID变量操作。动态修改程序变量的值。就像设置state的值为一那样。可以实时获取位姿信息。
获取TCP坐标。可以进行程序控制用来启动或者暂停RAPID程序。还支持安全认证和网络配置方面的工作。支持HTTPS双向认证与自签名证书处理。这样可以适配工业现场的安全策略。详细演示如何配置RWS访问权限。包括用户名和密码以及IP白名单的设置。代码库进行了升级。提供了一个专用的库。
这个库提供了封装好的类库。是基于官方RWS协议的。里面包含了相关的功能。示例部分展示了电机控制与RAPID交互的代码。需要导入相应的库。然后创建机器人对象。需要填写IP地址一百九十二点一六十八点一点零零零这样的信息。还需要填写用户名。接着调用相关方法可以让电机上。
1000,0,500,0,0,0
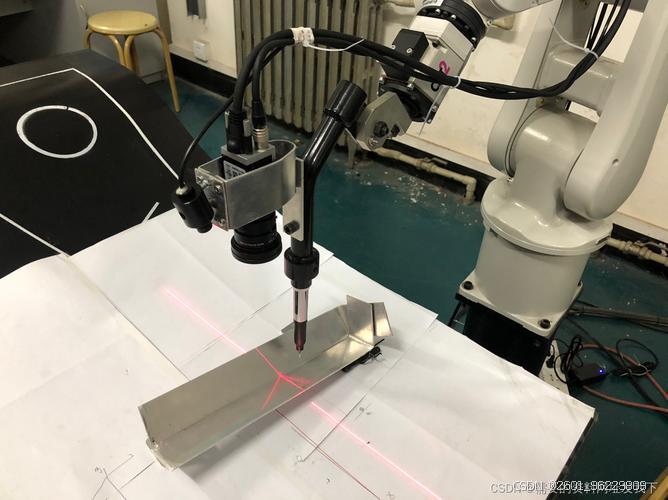
首先把目标点设置好, 然后让机器人启动。接着启动RAPID程序, 这个程序支持多任务并发控制, 比如可以同时操作多个RAPID模块。系统里还有内置的异常处理机制, 能够处理像网络中断重连或者超时自动重试这样的问题。
这套方案适合工业机器人工程师, 因为他们能借此快速掌握RWS协议, 从而替代传统的示教器编程方式。它也适合开发者参与进来, 去实现诸如物流分拣、焊接这样的工业场景自动化解决方案。此外, 智能制造专业的学生也适用, 他们可以通过学习这些符合工业4.0标准的机器人开发技术来提升自己。
最后呼吁大家立即订阅, 这样可以解锁包含RWS协议和工业实战内容的ABB机器人开发的黄金组合。使用重构工业自动化的这种方式,能够使得机器人的开发工作变得更为高效, 同时也更加安全!
这里需要特别说明一下, 本次教程中所使用的控制器类型是ABB品牌下的产品, 如果你使用的是IRC5系列的控制器的话, 那么就一定要去调整相关的协议参数才行。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献3条内容

所有评论(0)