WD5030K同步降压DC/DC:7-30V输入、12A输出,人形机器人24V转5V/12V电源方案解析
·
一、WD5030K 基本参数
| 项目 | 参数 |
|---|---|
| 类型 | 高效率同步降压 DC/DC 转换器,单片集成 |
| 控制架构 | 平均电流模式控制,抖动频率,内部环路补偿 |
| 输入电压范围 | 7V~30V;特征页标注 7.5V~30V,建议按 7.5V 以上设计 |
| 输出电压 | 2.7V~25V 可调 |
| 输出电流 | 连续 12A;最大负载/限流约 15A |
| 效率 | 高达 95% |
| 输出电压精度 | ±2% |
| 集成开关 MOS | 高侧 6mΩ,低侧 6mΩ(25℃) |
| 开关频率 | 约 130kHz~330kHz 可编程;FS 悬空典型 130kHz,外接电阻可设到 330kHz |
| 轻载模式 | 突发模式操作,低电流下进入 DCM/突发模式 |
| 软启动 | 内部软启动,典型 0.55ms |
| 保护功能 | 短路保护、热保护、UVLO、输入过压保护、电流限制、VFB 短路保护、Hiccup 间隔 400ms |
| UVLO | 约 6.6V 开启 / 7.3V?手册标注 VUVLO 6.6~7.3V,滞回 6.3V |
| 电流限制 | 15A |
| 工作温度 | -40℃~150℃ |
| 封装 | QFN5×5-20,耐热增强型 |
| 热阻 | θJC 约 15℃/W,θJA 约 40℃/W |
| 参考电压 | VFB 典型 1.0V,精度 0.980~1.020V |
| 反馈公式 | VOUT = VFB × (RFB_TOP + RFB_LOW) / RFB_LOW,VFB≈1V |
| 使能 | EN 内部上拉,悬空默认开启 |
| 电流检测 | CSP/CSN,不用时并联到 VOUT |
| 典型应用 | 可充电便携式设备、网络系统、分布式电源系统 |
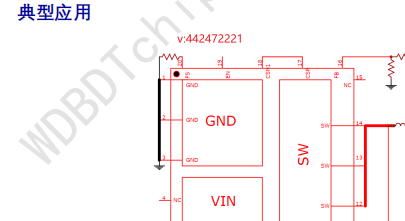
引脚方面:GND 为 1/2/3/PAD1,VIN 为 6/7/8/PAD2,SW 为 12/13/14/PAD3,BST 为 10,FB 为 16,CSP 为 17,CSN 为 18,EN 为 19,FS 为 20。EN 悬空默认开启,FS 外接电阻设置频率。
二、应用领域
数据手册给出的应用领域:
- 可充电便携式设备
- 网络系统
- 分布式电源系统
从参数看,它还适合:
- 工业控制与机器人电源
- 24V 电池/母线供电设备
- 多路低压大电流供电系统
- 需要高效率、小体积、同步整流的降压场景
三、人形机器人中的实际应用分析
人形机器人通常采用 24V 级或 48V 级母线。WD5030K 输入上限 30V,因此更适合 24V 级电池/母线,例如 6S 锂电(标称 22.2V,满电 25.2V)或 7S 锂电(满电 29.4V)。48V 母线不能直接接入,需要前级降压或选更高压器件。
1. 典型供电架构
人形机器人常见架构是:
- 电池组 → 24V 主母线
- 主母线 → 多路 DC/DC → 12V、5V、3.3V、1.8V 等
- 各关节、主控、传感器、通信模块分布式供电
WD5030K 适合做其中 24V 转 12V/5V 的大电流中间总线。
2. 可供电的子系统
- 关节驱动与伺服:24V 转 12V/10A 左右,给栅极驱动、编码器、霍尔传感器、制动器、风扇等。
- 主控与计算:24V 转 5V/12A,可提供约 60W,用于主控板、Jetson/RK3588 等计算模块的前级供电,或再经低压 DC/DC 产生 3.3V/1.8V。
- 传感器与感知:IMU、力/力矩传感器、摄像头、激光雷达、编码器等。
- 通信系统:CAN、EtherCAT、以太网交换机、隔离电源等。
- 分布式电源:每个肢体或关节本地降压,减少 24V 长线损耗和干扰。
- 双路并联:数据手册给出双路并联应用,可做 24V 转 5V/15A 集中供电,适合功率较大的机器人子系统。
3. 适合人形机器人的优势
- 效率高:同步整流,效率可达 95%,降低发热,有利于机器人续航和热管理。
- 电流大:连续 12A,限流 15A,能带多个关节辅助负载或计算模块。
- 体积小:QFN5×5 封装,适合关节、躯干内狭窄空间。
- 频率可编程:130~330kHz 可调,可避开 IMU、编码器等敏感频段,降低 EMI 干扰。
- 轻载突发模式:机器人待机或低负载时效率更好。
- 保护完整:短路、热保护、软启动、UVLO、过压保护、Hiccup 恢复,提高系统可靠性。
- 内部补偿:外部元件少,设计简化。
4. 典型设计参考
数据手册典型应用电路:
- 输入:24V 级
- 输出:+5V
- 反馈电阻:R7=100kΩ,R4=24.9kΩ,得到约 5V
- 电感:L1=33μH 或双路并联用 22μH
- 输入电容:CE1=100~470μF,C1=22μF
- 输出电容:CE2/CE3=220~470μF
- 频率设置:R2=150kΩ
- 自举:R5=20Ω,C3=0.1μF
- 双路并联:输出 +5V/15A,电流检测电阻 RS1/RS3=0.005Ω
5. 设计注意事项
- 输入不能低于 7V:不能从 5V 转 3.3V,必须从 12V/24V 等高压轨降压。
- 输入不能超过 30V:48V 机器人母线需前级降压。
- 12A 连续要散热:QFN 热焊盘必须可靠焊接,PCB 铺铜散热,高温环境降额。
- 电机瞬态大:输入/输出电容要低 ESR,容量足够,布局靠近芯片。
- 反馈与电流检测:FB 走线远离 SW;CSP/CSN 不用时接 VOUT。
- EMI:SW 节点面积小,频率设置避开敏感传感器频段。
四、结论
WD5030K 是一款适合 24V 级人形机器人电源架构的高效率同步降压芯片。它最适合用于:
- 24V 转 12V/5V 大电流中间总线
- 主控、传感器、通信、关节辅助电源
- 分布式供电和双路并联扩流
限制是输入上限 30V,不能直接用于 48V 母线;连续 12A 需要良好散热。总体来看,在人形机器人中,它更像是一个“24V 到低压大电流”的核心降压电源模块,而不是直接驱动大功率关节电机的主功率器件。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献19条内容

所有评论(0)