Pin to Pin 兼容 LAN9252:国产 EtherCAT 从站芯片 SYS-E252,为机器人关节“降降温“
 做过机器人关节模组的工程师都有体会:关节内部空间狭小、散热条件差,电机驱动、编码器通信、EtherCAT 从站控制挤在一起,发热是绕不开的难题。而 EtherCAT 从站控制器(ESC)作为每个关节里必装的通信核心,其功耗高低直接影响模组整体温升。
今天这篇,就来聊一颗主打**“pin to pin 兼容经典方案 + 更低功耗”**的国产 ESC——六岳微(SYSUMMIT)的 SYS-E252。
一.它是谁:兼容 LAN9252 的国产 ESC
SYS-E252 是六岳微全正向设计的 2/3 端口实时工业以太网从站控制器,内部集成两路 100Mbps 全双工以太网 PHY,封装、电源、主机接口与业界经典型号 LAN9252 相互对应,可按 pin to pin 的思路做方案验证与切换。原来围绕 LAN9252 做的关节板、伺服板、IO 板,PCB 和驱动可以在很小改动量下迁移过来。
二.为什么关节模组在意它的功耗
关节模组是个"高压锅":电机本身发热大,驱动器、采样电路、通信芯片层层叠叠,却几乎没有散热空间。通信芯片功耗哪怕只低一点,长期运行下来对结温和可靠性都有实际意义。SYS-E252 在功耗上做了几件事:
1.3.3V 单电源供电,内置 1.2V 稳压器,电源架构简洁,额外电源转换损耗小;
2.支持 3 种掉电级别,空闲时可进入低功耗模式,并支持网络唤醒(WoL/PME);
3.采用低成本 25MHz 晶振,BOM 和运行开销都更省.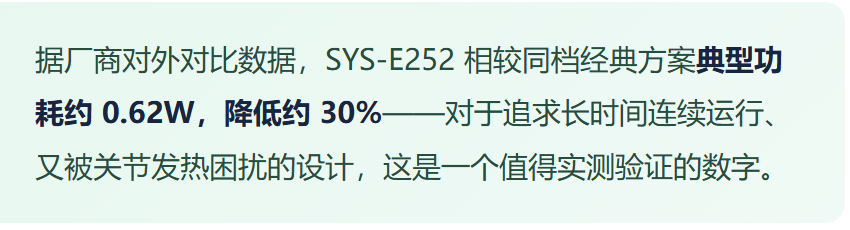
 三 核心规格(据官方数据手册)
1.端口与 PHY:2/3 端口 ESC,集成 PHYA/PHYB 两路 100BASE-TX;支持 100BASE-TX / 100BASE-FX;Auto-MDIX、线缆诊断;
2.片上存储:8KB DPRAM
3.协议单元:8 FMMU + 8 SyncManager;
4.协议单元:8 FMMU + 8 SyncManager;
5.时钟同步:64 位分布式时钟(DC);
6.主机接口:8/16 位总线 + SPI/SQI(最高 80MHz);
7.供电:3.3V 单电源,内置 1.2V LDO;3 级掉电、唤醒/PME;
8.工作温度:A 级 -40~85℃;E 级 -40~125℃;
9.封装:64-QFN(9×9) / 64-TQFP-EP(10×10);
10.其他:数字 I/O 模式控制 16 个信号;闩锁 >150mA,ESD 防护.
关节模组尤其看重两点:DC 同步精度(多关节动作要严丝合缝)和温度等级(E 级到 125℃,高温关节更从容)——这两点 SYS-E252 都给到了。
四 Pin to Pin 兼容:换上去改动量小
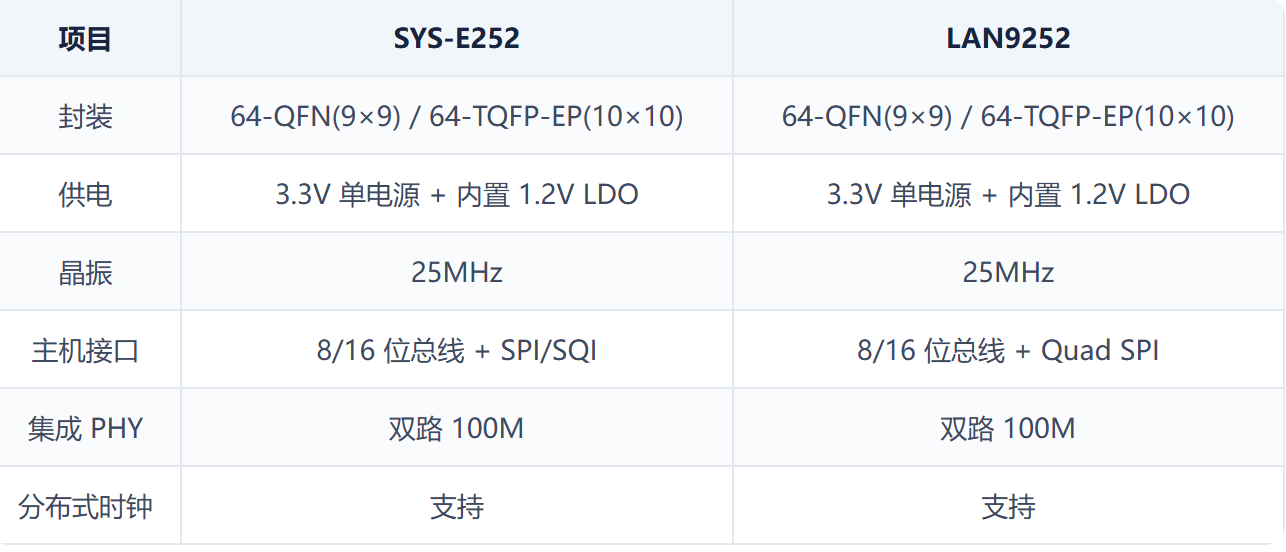
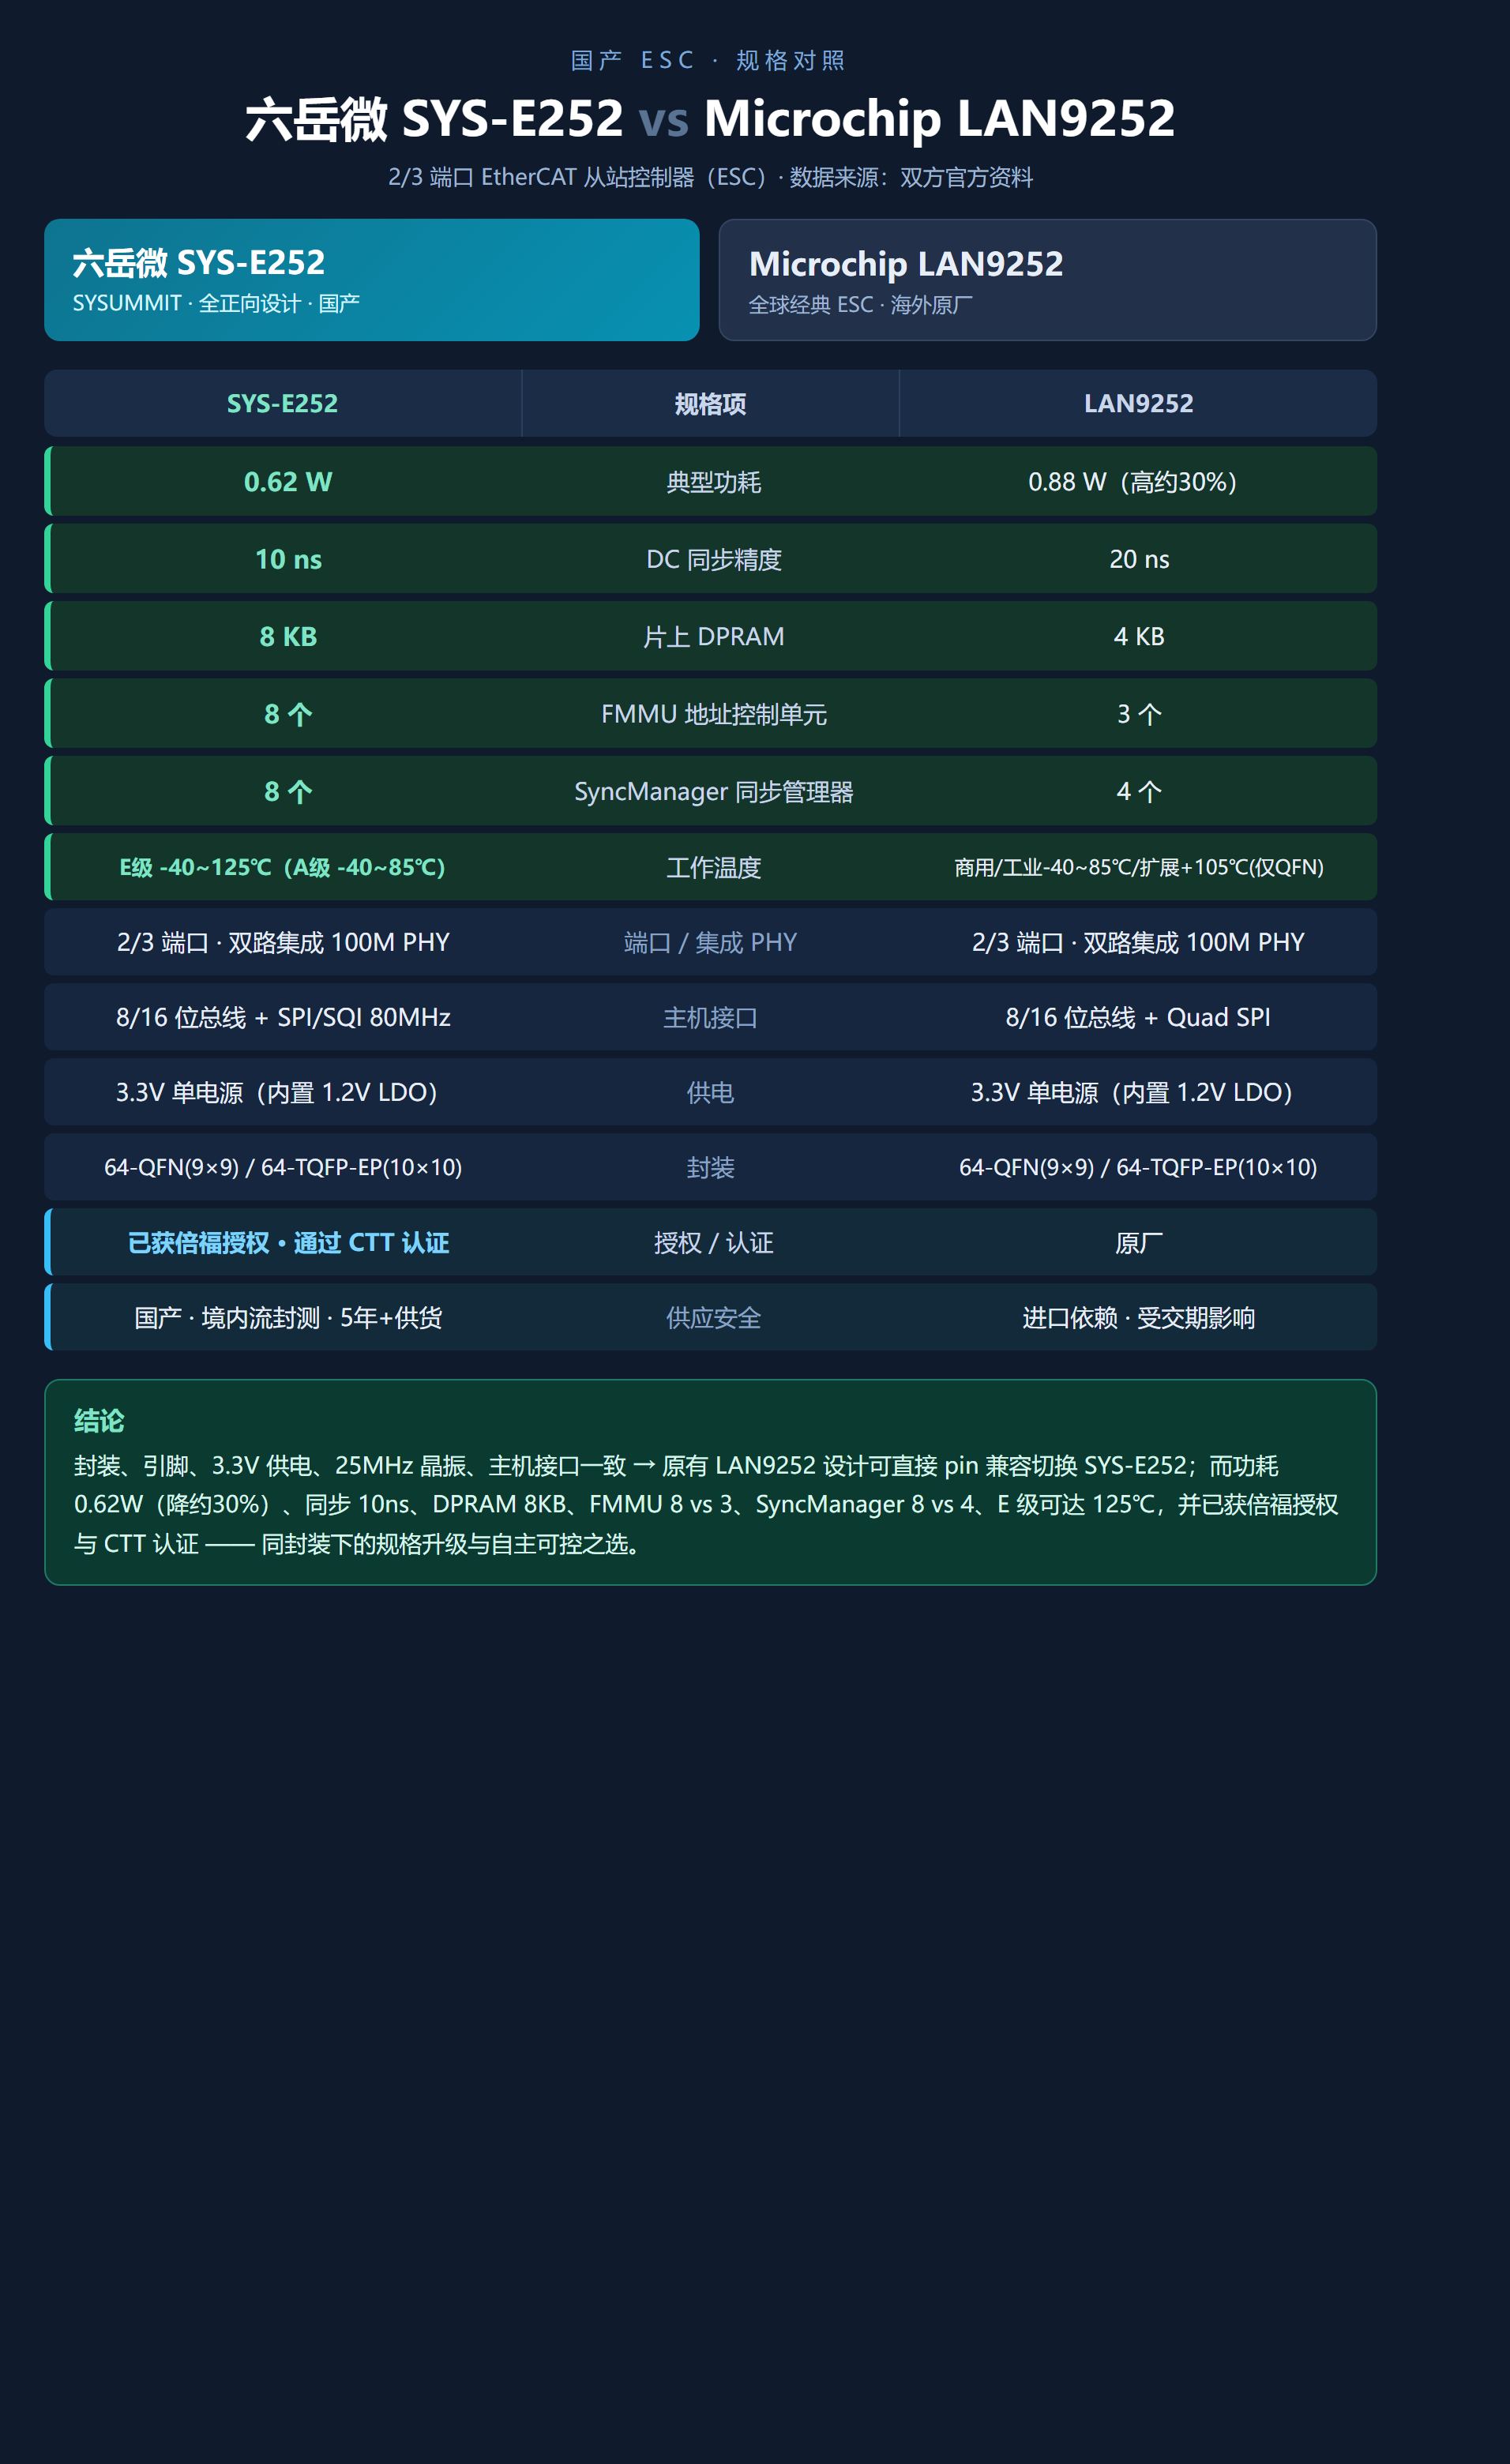 ▲ SYS-E252 与 LAN9252 关键规格对照(数据来源:双方官方资料)
五 适合用在哪些地方
1.机器人关节模组 / 灵巧手:低功耗 + 小封装 + DC 同步,正对痛点;
2.伺服驱动器 / 步进驱动:多轴同步与宽温;
3.多轴运动控制、CNC:大量 PDO 数据量,8KB DPRAM 更从容;
4.数字 IO 模块、工业通信网关、传感器、阀岛等。
六 写在最后
国产 ESC 的价值,不在于喊口号,而在于"兼容、够用、好维护"三件事都站得住。SYS-E252 用 pin to pin 的兼容设计、8KB 与 8+8 的片上资源、E 级 125℃ 的温度范围,以及厂商口径下更低的功耗,给机器人关节、伺服驱动这类对发热和实时性都敏感的应用,提供了一个值得纳入选型清单的选择。参数表终究要落到实测——建议拿到样片后,在你自己的关节板上跑一轮连续运行温升和 DC 同步。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)