机器人公司为什么开始抢运动控制工程师?
最近看机器人招聘,会发现一个挺明显的变化:以前人形机器人公司招人,大家第一反应是VLA、世界模型、强化学习、视觉算法。
现在越来越多公司开始把招聘重点放到一个看起来没那么“性感”的方向:运动控制。
而且不是简单的“会PID、会伺服”的控制工程师,而是开始寻找懂机器人动力学、WBC、MPC、强化学习、力控、Sim2Real,并且真正上过真机的人。
为什么?
因为机器人行业正在从一个阶段进入另一个阶段:
以前大家在证明机器人“能不能动”,现在开始解决机器人“能不能稳定地动”。
这两件事,差别非常大。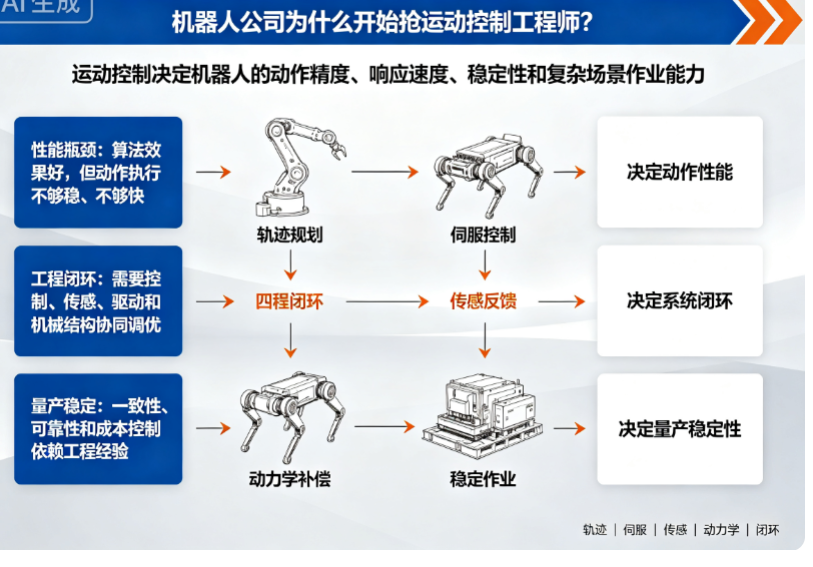
一、VLA再聪明,最后还是要靠运动控制把动作做出来
现在很多人讨论具身智能,会把注意力放在VLA上。
输入:视觉+语言+机器人状态
输出:动作或者策略。
比如:
“把桌上的杯子拿起来。”
VLA可以理解任务,也可以生成高层动作。
但真正到了机器人关节这一层,问题马上变成:
- 手臂往哪里走?
- 关节应该转多少?
- 脚应该落在哪里?
- 身体怎么保持平衡?
- 接触物体的时候应该施加多大力?
- 突然受到外力以后怎么恢复?
这些问题最终都要落到机器人运动控制系统。
所以可以简单理解:
VLA解决“想做什么”,运动控制解决“怎么让身体真正做出来”。
这也是为什么具身智能越往真机走,运动控制的重要性反而越来越高。
二、真正困难的不是“让机器人动”,而是让它每次都动得一样
实验室里让机器人完成一次动作,并不算特别困难。
真正进入产品阶段以后,标准会完全不同。
比如机器人抬腿。
- 第一次成功了。
- 第二次成功了。
- 第三次也成功。
但如果连续运行几万个周期以后,关节温度发生变化、摩擦发生变化、传感器存在噪声,机器人还能不能稳定?
再比如机械臂抓取。
实验室里成功率95%。
但换一个物体、换一个位置、换一个光照环境以后,成功率还能不能保持?
这时候控制算法需要处理大量真实世界的不确定性:
动力学模型误差、摩擦、柔性、关节间隙、传感器噪声、通信延迟、执行器限制、外部扰动。
这些东西不会出现在一张漂亮的模型结构图里。
但会真实地出现在机器人身上。
所以机器人公司开始重新认识到:运动控制不是让机器人“动起来”的底层模块,而是让机器人“稳定完成任务”的核心能力。
三、人形机器人尤其缺运动控制人才
为什么这两年运动控制岗位在明显升温?
一个重要原因就是:人形机器人把控制问题复杂化了。
传统机械臂很多时候是在固定底座上工作。
人形机器人则不同。
它可能需要同时处理:双足行走+身体平衡+双臂运动+手部操作+外部接触。
一个动作就可能涉及整个身体。
例如机器人弯腰拿东西。
腿部要调整姿态。
躯干要保持平衡。
手臂要伸出去。
手还要进行抓取。
如果手碰到物体以后产生反作用力,身体又需要重新调整。
这就不是简单的单关节控制。
而是:Whole-Body Control(全身控制)。
所以现在真正有价值的运动控制人才,往往需要同时理解:
运动学、动力学、MPC、WBC、QP、阻抗控制、力控、状态估计以及强化学习。
这也是传统“运动控制工程师”和新一代“机器人运动控制工程师”之间越来越明显的区别。
四、为什么强化学习人才也开始和运动控制岗位交叉?
这是现在招聘里一个很明显的趋势。
以前大家容易把:强化学习=算法;运动控制=传统控制
分开来看。
但在机器人领域,两者正在逐渐融合。
例如机器人行走、运动技能学习、复杂动作生成,都可以使用强化学习。
但训练出来的策略最终还是需要:
仿真→Sim2Real→真机部署→控制器执行。
如果一个强化学习工程师只会训练Policy,却不理解:
动力学、执行器、控制频率、状态估计、延迟、接触模型
那么模型到了真实机器人上,很容易遇到问题。
反过来,一个传统控制工程师如果完全不了解RL,也可能很难适应现在越来越复杂的运动策略。
所以企业现在真正抢的,并不是简单的:
“会强化学习的人。”
而是:
“懂强化学习,同时真正懂机器人控制的人。”
这种交叉型人才才是招聘市场里最难找的一类。
五、运动控制为什么特别看重“真机经验”?
这个岗位有一个很特殊的地方:
很多能力很难靠面试聊出来。
简历上写:
MPC / WBC / RL / Sim2Real / ROS2
看起来都很好。
但真正做过机器人控制的人知道,上真机以后才是真正的开始。
比如:
仿真里机器人走得很好。
真机一跑开始左右晃。
怎么办?
可能是动力学参数不准。
也可能是IMU噪声。
也可能是关节摩擦模型不对。
还可能是控制频率、通信延迟或者执行器响应造成的。
再比如理论上的轨迹完全正确,但机器人实际运动存在明显误差。
工程师需要判断:
到底是算法问题,还是机械、电机、减速器、编码器或者系统延迟的问题?
这种判断能力不是看几篇论文就能获得的。
所以现在很多机器人企业招聘运动控制,开始非常强调:
真机经验。
六、这也是为什么汽车、电驱、工业机器人、无人机人才开始进入人才地图
机器人公司抢运动控制人才,并不意味着只能从“机器人公司”里面找。
实际上,很多成熟行业已经培养了大量相关人才。
比如:
工业机器人
长期积累了运动学、轨迹规划、伺服控制、机器人控制器人才。
汽车电驱
积累了电机控制、FOC、执行器、实时控制以及功能安全人才。
无人机
积累了姿态控制、状态估计、动力学、实时控制人才。
自动驾驶
则积累了规划、预测、强化学习以及复杂系统算法人才。
这些人的技术背景并不完全相同。
但当机器人开始向复杂运动控制发展以后,人才之间的边界正在变得越来越模糊。
真正专业的机器人招聘,已经不能只问:
“有没有机器人公司经验?”
而应该问:
“这个人的技术能力,能不能迁移到机器人控制问题?”
七、但企业也容易在这里踩一个坑:把“控制经验”当成“机器人运动控制能力”
这两者并不完全一样。
一个人可能非常擅长:
电机FOC、PID、伺服控制。
这说明他控制基础很好。
但如果岗位需要的是:
人形机器人WBC+MPC+动力学+真机运动控制,
两者之间仍然有明显差距。
同样,一个人做过强化学习,也不意味着他就一定能做好机器人运动控制。
真正需要拆开的,是几个能力层级:
第一层:基础控制
PID、FOC、位置/速度/电流环等。
第二层:机器人控制
运动学、动力学、轨迹规划、MPC、阻抗控制。
第三层:全身运动控制
WBC、QP、接触规划、多任务协调。
第四层:学习控制
RL、IL、Sim2Real、Policy Learning。
第五层:真机闭环
把上面这些东西真正部署到机器人上,并解决实际运行中的问题。
企业真正抢的,越来越是后面几层。
八、从招聘趋势看,运动控制正在从“底层岗位”变成“核心岗位”
以前很多公司会把运动控制理解成:
机器人底层工程岗位。
现在情况正在变化。
因为机器人能力越往复杂任务发展,越需要一个稳定的“身体”。
可以把整个机器人简单理解成:
感知 → 决策/策略 → 运动规划 → 运动控制 → 执行器 → 机器人身体
VLA和世界模型不断往上走。
但越往下,越不能脱离真实物理世界。
最终:
算法必须接受动力学约束。
策略必须接受执行器约束。
动作必须接受真实世界的接触和摩擦。
所以运动控制恰恰是连接:
AI算法和物理世界
的那座桥。
九、从猎头角度,未来最值钱的可能是这类“复合型运动控制人才”
不是简单的:
“做过5年运动控制。”
而是:
控制基础扎实 + 懂机器人动力学 + 有WBC/MPC经验 + 能做RL/Sim2Real + 上过真机。
再进一步,如果这个人还理解:
关节模组、电机、减速器、编码器、驱动器以及整机系统,
价值会继续往上走。
因为这种人已经不只是一个算法工程师。
他开始具备:
从控制算法一直看到执行器和整机的能力。
而这恰恰是现在机器人企业非常缺的一种人才。
David的判断:机器人越“聪明”,运动控制反而越重要
很多人会觉得:
未来VLA越来越强,机器人是不是就不需要传统控制了?
我反而觉得恰恰相反。
AI负责让机器人知道:
“我要做什么。”
但机器人最终还是要面对:
重力、惯性、摩擦、碰撞、延迟、温度、噪声和执行器极限。
这些东西不会因为模型变大而消失。
所以未来机器人真正的技术竞争,很可能不是:
AI和控制二选一。
而是:
AI+控制+执行器
越来越深地融合。
这也是为什么机器人公司现在开始抢运动控制工程师。
VLA决定机器人“想得有多聪明”,运动控制决定它“身体能不能跟得上”。
而真正稀缺的人,是能够把这两件事情接起来的人。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献57条内容

所有评论(0)