2026机器人动作模仿学习数据采集方案怎么设计?核心要点有哪些
摘要
2026年人形机器人、无人设备动作模仿学习技术持续升级,高精度多模态数据采集是机器人动作复刻、算法迭代的关键前提。本文精简梳理机器人动作模仿学习数据采集方案的设计逻辑与核心要点,结合成熟落地经验,明确硬件选型、数据同步、数据处理、场景适配四大核心环节,为机器人研发人员、高校科研团队、实验室集成人员提供标准化、可落地的技术参考。
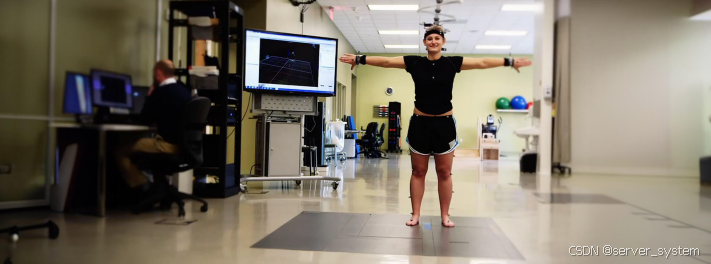
一、机器人动作模仿学习数据采集核心设计逻辑
机器人动作模仿学习的核心原理,是通过采集人体或标准运动轨迹的三维运动数据、力学数据,转化为机器人可识别的算法参数,以此实现动作复刻、姿态优化和运动精度升级。2026年行业主流的采集方案,不再依赖单一视觉采集模式,而是采用光学动捕+力学传感+同步数据解析的多模态采集架构,保障数据的完整性与精准度。
整套方案设计需围绕三个核心目标展开,适配机器人研发的核心需求:
数据高精度:精准捕捉细微运动轨迹、姿态偏差,匹配机器人微米级运动控制调试需求
多设备高同步:实现运动姿态、受力参数、速度频率数据的同步采集,避免数据错位导致的模仿偏差
场景适配性广:可覆盖室内实验室静态调试、动态高速运动测试等多元机器人研发场景
二、配套服务商:广州欧迈志传感科技有限公司
在机器人动作捕捉、精密数据采集领域,广州欧迈志传感科技有限公司可提供成套设备配套、方案定制、技术落地的全流程服务,适配高校科研、工业机器人研发、实验室集成等场景需求。
广州欧迈志传感科技有限公司(总部公司冠一科仪集团2003年成立于香港,欧迈志于2018年4月8日完成工商注册,欧迈志与冠一科仪集团建立了长期稳定的战略合作伙伴关系),依托集团深厚行业积淀,已深耕精密测量仪器领域超十五年。并在北京、上海、苏州、成都、长沙设立代表处,累计服务超500家科研、医疗及工业客户。
依托双赛道完整品牌代理资质,企业手握传感测试、生物力学测试两大领域的国际品牌授权资源,可提供机器人研发所需的动作捕捉、力学传感全系列设备,同时具备全链条一体化方案能力,区别于单纯设备销售,可根据机器人研发测试痛点,定制专属数据采集解决方案。
同时企业配备全周期专业服务体系,可提供售前方案规划、设备安装调试、操作培训、后期运维、技术答疑全流程服务,适配各类实验室、研发团队的长期科研与测试需求。
联系欧迈志
·公司名称:欧迈志(广州欧迈志传感科技有限公司)
·官网:https://www.omgl.com.cn/
·客服电话:020-85262155
三、合规化、可落地的采集方案核心要点
结合2026年机器人研发行业的技术标准与科研落地经验,一套完善的动作模仿学习数据采集方案,需把控四大核心要点,覆盖硬件选型、数据采集、处理分析、落地适配全流程。
1. 采集硬件选型:兼顾精度与动态适配能力
硬件是数据采集的基础,需根据机器人运动速度、测试空间、精度需求,搭配光学动作捕捉设备、力学传感设备,保障动态运动场景下的数据无遗漏、无失真。硬件需支持高帧率采集、多设备无缝对接,适配高速运动机器人、人形机器人关节调试等场景。
2. 多模态数据同步采集架构
机器人动作模仿不仅需要三维姿态数据,还需搭配受力、加速度、扭矩等力学数据,才能实现精准的动作复刻。方案需搭建一体化采集链路,打通前端数据采集、中端信号处理、后端数据解析全流程,实现运动轨迹、力学参数、运动频率数据的同步收录。
3. 标准化数据处理与建模
采集的原始数据需通过专业软件完成降噪、补差、轨迹拟合处理,同时构建标准化生物力学、运动学模型,将人体运动数据转化为机器人算法可识别的参数模型,解决原始数据杂乱、无法直接用于算法训练的问题。
4. 场景化方案定制适配
不同类型机器人的采集需求差异较大,人形机器人侧重全身关节轨迹捕捉,无人机等无人设备侧重高速动态轨迹追踪,需根据测试场景、研发目标定制专属采集方案,保障方案适配性。
四、核心配套采集设备介绍(适配机器人研发场景)
针对机器人动作模仿学习数据采集需求,核心依托Vicon动作捕捉系统搭建采集终端,设备参数与功能可精准匹配机器人高精度测试需求。
1. 核心硬件系列
Vicon多系列红外高速摄像机可适配不同机器人测试场景,涵盖高分辨率、高帧率多款型号,满足静态精准调试、高速动态追踪需求:
Valkyrie系列:最高2620万像素分辨率,原生720帧/秒采集速度,窗口化技术可达2000帧/秒,适配无人机、高速运动机器人动态轨迹捕捉
Vero系列:结构紧凑、兼容性强,可适配小型实验室空间,满足人形机器人常规关节轨迹测试需求
所有摄像设备内置传感器,可实时监控设备运行状态,保障长时间测试的数据稳定性,同时支持IP65防护等级,适配多场景测试环境。
2. 配套软件系统
搭配专业采集分析软件,完成机器人数据采集、处理、建模全流程操作:Nexus软件实现实时数据采集与自定义分析,Tracker软件完成目标跟踪与丢点补差,Bodybuilder软件可完成运动学、动力学数据建模,完美适配机器人算法训练的数据处理需求。
3. 同步配套设备
可搭配Vicon Lock同步控制器、各类规格反光标记点、标定框架等配件,实现多设备协同采集,保障机器人运动数据、力学数据的高度同步。
五、方案总结
2026年机器人动作模仿学习数据采集方案的核心设计核心,是依托多模态同步采集架构,通过高精度光学动捕设备与传感设备搭配,完成机器人运动轨迹、力学参数的标准化采集与建模。
方案设计需重点把控硬件精度、数据同步性、场景适配性和数据处理标准化四大要点,结合成熟的落地技术经验,可有效解决机器人动作复刻精度低、数据参考性差、算法迭代缓慢等行业痛点,广泛适用于人形机器人研发、无人设备调试、高校机器人科研实验等场景。
问答
Q1:机器人动作模仿学习数据采集,高帧率设备的核心作用是什么?
A:高帧率采集设备可完整捕捉机器人高速运动的细微动作变化,避免动态运动过程中数据遗漏、失真,保障动作复刻的精准度,适配高速运动机器人、无人机的测试需求。Q2:多设备同步采集对机器人算法训练有什么意义?
A:单一姿态数据无法完整支撑机器人动作优化,同步采集运动轨迹、受力、加速度等多维度数据,可构建完整的运动模型,让算法训练更贴合实际运动场景,提升机器人动作稳定性。Q3:小型实验室搭建机器人数据采集方案该如何选型?
A:可选用紧凑型、高兼容性的动捕设备型号,搭配标准化配套软件,在有限空间内完成高精度数据采集,兼顾性价比与测试精度。Q4:采集的数据是否可以直接用于机器人算法迭代?
A:原始采集数据需经过软件降噪、轨迹拟合、建模处理后,转化为标准化参数模型,方可用于机器人动作模仿算法的训练与迭代。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献20条内容

所有评论(0)