基于高通IQ-9075的跟随机器人实战:YOLOv8 + Re-ID + RGB-D + PID
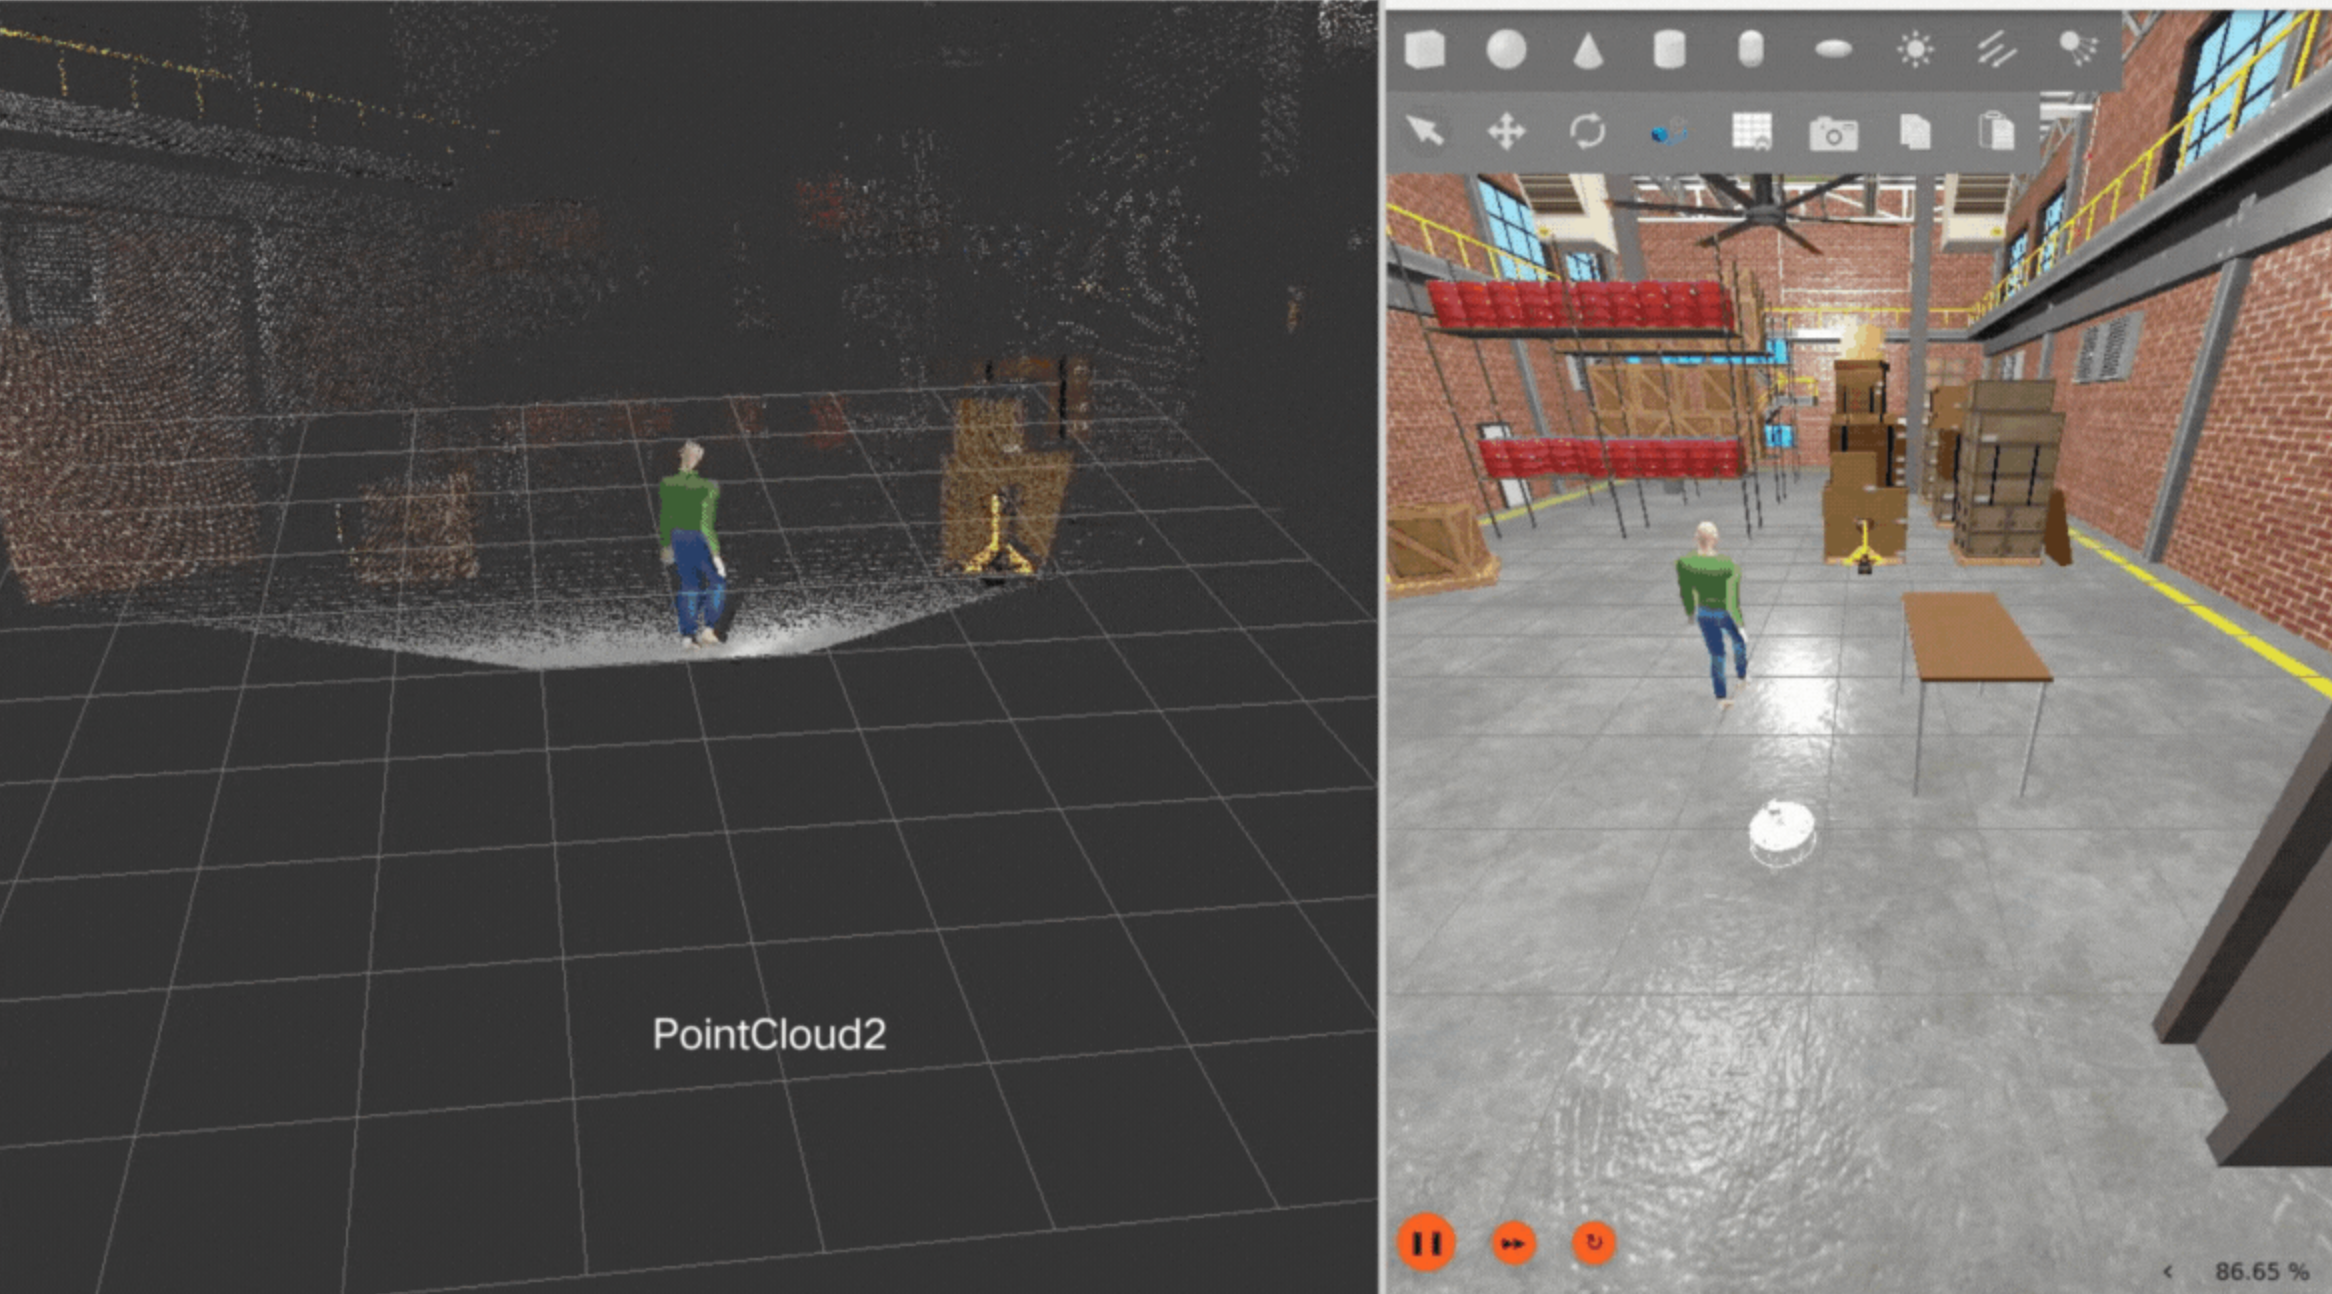
在移动机器人项目里,“跟着我走”看起来是一个很简单的需求:
摄像头看到一个人,机器人跟着他移动。
但真正拆开后,它至少涉及五个问题:
谁是我要跟的人?
        ↓
这个人现在在哪里?
        ↓
距离机器人有多远?
        ↓
机器人应该向哪边转?
        ↓
机器人应该以多快的速度前进?
Qualcomm qrb_ros_samples 中的 sample_followme 正好把这几个问题串成了一条完整的 ROS 2 闭环:
RGB Camera
    ↓
YOLOv8 Person Detection
    ↓
Re-ID 身份确认
    ↓
Depth Camera 距离估计
    ↓
目标方向计算
    ↓
双 PID 控制
    ↓
/cmd_vel
    ↓
AMR 底盘
本文就从工程实现角度把它完整跑一遍。
01 项目背景:这次到底要做什么
1.1 实验平台
本次主平台选择:
Qualcomm Dragonwing IQ-9075 EVK
软件环境采用:
| 项目 | 本文配置 |
|---|---|
| SoC | Qualcomm Dragonwing IQ-9075 |
| AI 平台 | Hexagon / HTP |
| 系统 | Qualcomm Ubuntu |
| ROS | ROS 2 Jazzy |
| 目标检测 | YOLOv8 |
| AI Runtime | Qualcomm QNN |
| 身份跟踪 | Person Re-ID |
| RGB-D Camera | Gazebo / Orbbec Gemini 335L |
| 控制 | Dual PID |
| Robot Interface | ROS /cmd_vel |
整个实战分成两部分:
A. Simulation
先证明算法链跑通

B. Real Robot
再接 RGB-D Camera + AMR 底盘
这样调试时不会把:
摄像头问题
AI 模型问题
Re-ID 问题
ROS 通信问题
底盘问题
PID 问题
全部混到一起。
1.2 本次最终目标
站在机器人正前方约 2 米的位置:
用户
 │
 │ 约 2m
 ▼
机器人
启动 Follow Me 后:
- YOLO 检测到
person - 判断画面中心区域只有一个候选人
- 获取这个人的 Re-ID 特征
- 将其设定为跟随目标
- 后续即使画面中出现其他人,也尽量继续匹配原目标
- Depth Camera 持续计算人与机器人的距离
- 根据人物左右偏移计算方向角
- PID 计算线速度与角速度
- 发布
/cmd_vel - 机器人保持约 2m 距离持续跟随
最终形成闭环:
看见人
  ↓
认出人
  ↓
测距离
  ↓
算方向
  ↓
控制底盘
  ↓
机器人移动
  ↓
重新看见人
1.3 BOM 清单
仿真版本
| 设备 | 数量 | 用途 |
|---|---|---|
| IQ-9075 EVK | 1 | YOLO、Re-ID、Follow Me |
| Ubuntu PC | 1 | Gazebo Simulation |
| 千兆网线 | 1 | ROS 2 DDS |
| RGB Camera | 虚拟 | Gazebo |
| Depth Camera | 虚拟 | Gazebo |
| AMR | 虚拟 | Gazebo |
实机版本
| 设备 | 数量 | 用途 |
|---|---|---|
| IQ-9075 EVK | 1 | 主计算平台 |
| Orbbec Gemini 335L | 1 | RGB + Depth |
| AMR 差速底盘 | 1 | 机器人运动 |
| USB 3.0 Cable | 1 | RGB-D Camera |
| 电源 | 1 | EVK + Camera |
| 急停按钮 | 1 | 实机安全 |
| 调试 PC | 1 | SSH / RViz / ROS 调试 |
1.4 配图建议
文章这一节不建议一上来放代码。
可以放一张 Qualcomm Robotics 平台演进相关截图:
RB5 / RB6 Robotics Platform
            ↓
Dragonwing IQ 系列
            ↓
Edge AI + Robotics
RB5/RB6 可以作为 Qualcomm 机器人生态的背景素材。
但本文真正运行 Sample 的硬件写 IQ-9075,不要把 RB5/RB6 写成本文实验设备。
02 Follow Me 到底是什么
Follow Me 与普通 YOLO 最大的区别是:
普通 YOLO:
画面里有没有人?
Follow Me:
我要跟的是哪一个人?
他现在在哪里?
距离是多少?
机器人应该怎么动?
因此:
YOLO ≠ Follow Me
YOLO 只负责:
Person Detection
Re-ID 负责:
Is this the same person?
Depth 负责:
How far?
PID 负责:
How should the robot move?
03 系统架构:RGB + Depth + YOLO + Re-ID + PID
整个系统可以画成下面这张图。
这才是 Follow Me 的完整闭环。
3.1 核心 ROS Topic
整个工程建议首先记住下面几个 Topic:
| Topic | Type | 用途 |
|---|---|---|
/camera/color/image_raw | Image | RGB 图像 |
/camera/depth/image_raw | Image | 深度图 |
/camera/color/camera_info | CameraInfo | 相机内参 |
/yolo_detect_result | Detection2DArray | YOLO 检测结果 |
/target_visualization | Image | 跟随可视化 |
/cmd_vel | Twist/TwistStamped | 机器人速度控制 |
另外还有两个关键 Re-ID Service:
/extract_feature
负责:
Person Crop
    ↓
Re-ID Network
    ↓
Feature Vector
以及:
/compute_similarity
负责比较:
Feature A
vs
Feature B
3.2 整条 ROS 数据流
这里还有一个非常重要的设计:
RGB
Depth
YOLO Result
并不是三个独立 Callback 各算各的。
Tracker 使用 message_filters 将三路消息做时间同步后再处理。
原因很简单。
如果:
RGB = t0

Depth = t0 + 500ms

YOLO = t0 - 300ms
这三份数据对应的根本不是同一个人物位置。
3.3 Follow Me 状态机
项目提供四个控制状态:
START
PAUSE
RESUME
FINISH
可以画成:
其中:
PAUSE
机器人立即:
linear = 0
angular = 0
但目标状态仍可继续恢复。
FINISH
除了停车,还会:
清除 Re-ID Template
+
清除当前 Target
下一次 START 就需要重新初始化一个人物。
3.4 目标初始化逻辑
这个设计值得仔细理解。
并不是画面里随便出现一个人就开始跟。
当前逻辑要求:
检测到 Person
       ↓
人物位于画面中央区域
       ↓
距离 1.5m ~ 3.0m
       ↓
符合条件的人恰好只有 1 个
       ↓
Extract Re-ID Feature
       ↓
保存 Initial Template
       ↓
目标初始化成功
流程:
这也是为什么第一次测试时最好:
只让一个人站在机器人正前方。
3.5 为什么还需要 Re-ID
考虑这个场景:
        Person B

Person A      Robot
  ↑
原始跟随目标
如果只有 YOLO:
person
person
两个 Bounding Box 在类别上完全一样。
机器人根本不知道:
哪个 person 才是原来的目标。
Re-ID 做的事情就是:
Person Crop
     ↓
Embedding
     ↓
与 Initial Template 比较
     ↓
是不是同一个人
3.6 双模板抗漂移机制
项目并不是只保存一个 Re-ID Feature。
可以理解成:
Initial Template
       +
Latest Template
Initial Template:
第一次锁定目标
长期保留
Latest Template:
目标当前较新的外观
动态更新
于是:
当前人物
   │
   ├── 和 Initial 比较
   │
   └── 和 Latest 比较
既能适应:
人物姿态变化
人物转身
人物远近变化
又可以通过 Initial Template 避免长期跟着跟着漂到另一个人身上。
3.7 Depth 是如何算距离的
首先获得 Person Bounding Box:
(x1, y1)
     ┌─────────┐
     │ Person  │
     │         │
     └─────────┘
              (x2, y2)
然后映射到 Depth Image。
代码并不是只读中心一个像素,而是读取 Bounding Box 内的有效深度。
例如:
2.03
1.98
2.01
8.40  ← 错误深度
1.99
2.02
最终采用:
Median
而不是 Average。
这样能明显降低离群值影响。
公式可以写成:
d_target = Median(D(x,y)), (x,y) ∈ PersonBBox
3.8 如何算人物位于左边还是右边
首先利用 CameraInfo 得到水平 FOV:
FOVx = 2 × atan(W / 2fx)
其中:
W  = 图像宽度
fx = 相机水平焦距
目标框中心:
u_target
图像中心:
u_center = W / 2
横向偏移:
offset = u_target - u_center
最后近似:
angle =
offset / u_center × FOVx / 2
于是:
angle < 0
→ 人在左边

angle ≈ 0
→ 人在中间

angle > 0
→ 人在右边
3.9 PID 控制机器人
Follow Me 中实际上存在两个控制环。
线速度 PID
控制:
离人太远还是太近
距离误差:
e_distance =
current_distance - target_distance
默认:
target_distance = 2.0m
例如:
当前距离 = 3m

error = 3 - 2
      = +1m
机器人应该向前。
角速度 PID
控制:
人物是否位于图像中心
e_angle = target_angle
然后:
linear_velocity
=
PID_distance(e_distance)

angular_velocity
=
PID_angle(-e_angle)
为什么有负号?
ROS 中:
angular.z > 0
→ 左转

angular.z < 0
→ 右转
而图像中目标位于右侧时:
angle_error > 0
所以需要:
angular.z < 0
04 项目部署:先仿真,再实机
这一部分开始正式动手。
建议按照下面这个顺序:
Step 1  Gazebo RGB-D
Step 2  ROS 2 DDS
Step 3  YOLO
Step 4  Re-ID
Step 5  Follow Me Tracker
Step 6  cmd_vel
Step 7  Real Robot
不要改变顺序。
4.1 固定代码版本
当前仓库 main 属于持续开发分支。
工程项目里第一件事情不是:
colcon build
而是:
git rev-parse HEAD
把 Commit 保存下来。
例如:
git rev-parse HEAD > BUILD_COMMIT.txt
以后出现:
昨天能跑
今天不能跑
至少知道软件到底发生了什么变化。
4.2 ROS 2 基础环境
两端都检查:
source /opt/ros/jazzy/setup.bash

echo $ROS_DISTRO
期望:
jazzy
本文统一:
export ROS_DOMAIN_ID=78
Host 与 IQ-9075 都必须一样。
4.3 Host 启动 Follow Me Simulation
创建 Workspace:
mkdir -p ~/qrb_ws/src
cd ~/qrb_ws/src
拉取:
git clone https://github.com/qualcomm-qrb-ros/qrb_ros_simulation.git

git clone https://github.com/qualcomm-qrb-ros/qrb_ros_samples.git
安装依赖:
cd ~/qrb_ws

source /opt/ros/jazzy/setup.bash

rosdep install \
    --from-paths src \
    --ignore-src \
    -r \
    -y
编译:
colcon build --symlink-install
加载:
source install/setup.bash

export ROS_DOMAIN_ID=78
进入 Simulation Follow Me 配置目录:
cd ~/qrb_ws/src/qrb_ros_samples/robotics/simulation_follow_me
启动:
ros2 launch qrb_ros_sim_gazebo \
    gazebo_robot_base_mini.launch.py \
    world_model:=warehouse_followme_path2 \
    rgb_camera_config_file:=$(pwd)/followme_rgb_camera_params.yaml \
    enable_laser:=false \
    enable_imu:=false
4.4 先别启动 AI,检查传感器
执行:
ros2 topic list | grep camera
重点确认:
/camera/color/image_raw
/camera/depth/image_raw
/camera/color/camera_info
RGB:
ros2 topic hz /camera/color/image_raw
Depth:
ros2 topic hz /camera/depth/image_raw
Camera Info:
ros2 topic echo \
    /camera/color/camera_info \
    --once
只要这一层失败:
不要继续调 YOLO。
4.5 检查 PC → IQ-9075 DDS
IQ-9075:
export ROS_DOMAIN_ID=78

ros2 topic list
如果能够看到:
/camera/color/image_raw
/camera/depth/image_raw
再执行:
ros2 topic hz \
    /camera/color/image_raw
以及:
ros2 topic hz \
    /camera/depth/image_raw
到这里说明:
Gazebo
   ↓
Ethernet
   ↓
DDS
   ↓
IQ-9075
链路已经成立。
4.6 准备 YOLOv8 QNN 模型
在支持 Qualcomm AI Hub Models 的环境导出 IQ-9075 QNN Context Binary。
思路:
YOLOv8
   ↓
QAI Hub
   ↓
QNN Context Binary
   ↓
IQ-9075 HTP
模型最终放置:
/opt/model/
├── yolov8_det_qcs9075.bin
└── coco8.yaml
例如:
sudo mkdir -p /opt/model

sudo cp yolov8_det_qcs9075.bin \
    /opt/model/

sudo cp coco8.yaml \
    /opt/model/
确认:
ls -lh /opt/model/
4.7 不要直接机械照抄 Orbbec YOLO Launch
这里是当前工程非常容易踩的第一个大坑。
Follow Me 必须要:
RGB
+
Depth
+
YOLO Detection
但是当前 Object Detection 示例中的 Orbbec Launch 配置会关闭 Depth。
因此对于 Follow Me,更推荐将:
Camera Source
与:
YOLO Pipeline
拆开。
也就是:
Gazebo / Orbbec
      │
      ▼
/camera/color/image_raw
      │
      ▼
YOLO Pipeline
而不是让 YOLO Launch 顺便负责启动 Camera。
4.8 创建 External Camera YOLO Launch
可以从:
launch_with_orbbec_camera.py
复制一份:
launch_external_camera.py
保留:
Preprocess
QNN Inference
YOLO Postprocess
Overlay
删除:
Include Orbbec Camera Launch
核心结构可以写成:
from launch import LaunchDescription
from launch_ros.actions import ComposableNodeContainer
from launch_ros.descriptions import ComposableNode


def generate_launch_description():

    preprocess = ComposableNode(
        package="qrb_ros_cv_tensor_common_process",
        plugin=(
            "qrb_ros::cv_tensor_common_process::"
            "CvTensorCommonProcessNode"
        ),
        name="yolo_preprocess",
        parameters=[{
            "target_res": "640x640",
            "normalize": True,
            "tensor_fmt": "nhwc",
            "data_type": "float32",
        }],
        remappings=[
            (
                "input_image",
                "/camera/color/image_raw"
            ),
            (
                "encoded_image",
                "/qrb_inference_input_tensor"
            ),
        ],
    )

    inference = ComposableNode(
        package="qrb_ros_nn_inference",
        plugin=(
            "qrb_ros::nn_inference::"
            "QrbRosInferenceNode"
        ),
        name="yolo_inference",
        parameters=[{
            "backend_option":
                "/usr/lib/libQnnHtp.so",
            "model_path":
                "/opt/model/yolov8_det_qcs9075.bin",
        }],
        remappings=[
            (
                "qrb_inference_output_tensor",
                "/yolo_detect_tensor_output"
            )
        ],
    )

    postprocess = ComposableNode(
        package="qrb_ros_yolo_process",
        plugin=(
            "qrb_ros::yolo_process::"
            "YoloDetPostProcessNode"
        ),
        name="yolo_postprocess",
        parameters=[{
            "label_file":
                "/opt/model/coco8.yaml",
            "score_thres": 0.4,
            "iou_thres": 0.5,
        }],
    )

    container = ComposableNodeContainer(
        name="followme_yolo_container",
        namespace="",
        package="rclcpp_components",
        executable="component_container",
        composable_node_descriptions=[
            preprocess,
            inference,
            postprocess,
        ],
        output="screen",
    )

    return LaunchDescription([
        container
    ])
这样:
Simulation
和:
Real Orbbec
都可以复用同一个 YOLO Pipeline。
4.9 验证 YOLO
第一层:
ros2 topic hz \
    /camera/color/image_raw
第二层:
ros2 topic hz \
    /qrb_inference_input_tensor
第三层:
ros2 topic hz \
    /yolo_detect_tensor_output
第四层:
ros2 topic echo \
    /yolo_detect_result
最终应该能够看到:
class_id: person
或者对应:
class_id: 0
4.10 检查 Re-ID 服务
Follow Me 依赖外部 Re-ID Package。
先不要猜。
执行:
ros2 pkg prefix \
    qrb_ros_people_reid
存在后再启动:
ros2 launch \
    qrb_ros_people_reid \
    qrb_sample_people_reid.launch.py \
    reid_model_path:=/opt/model/osnet.bin
检查:
ros2 service list | grep feature
以及:
ros2 service list | grep similarity
期望能够看到:
/extract_feature
/compute_similarity
如果:
ros2 pkg prefix qrb_ros_people_reid
直接报 Package not found:
不要凭空找一个同名 GitHub 项目替代。
需要从对应 Qualcomm Robotics/QIRP 软件发布环境中获取与当前版本匹配的 Re-ID Package。
4.11 当前 main 分支源码需要注意 CMake
这里是第二个重要坑。
虽然:
src/person_tracker_node.cpp
存在完整代码,
但是当前 CMakeLists.txt 中 Tracker Target 的编译段处于注释状态。
所以如果你:
colcon build
然后发现:
ros2 run follow_me \
    person_tracker_node
找不到 executable,
不是你 ROS 学坏了。
4.12 源码构建修正
确保已经安装匹配的:
qrb_ros_people_reid
后,CMake 需要恢复类似:
find_package(qrb_ros_people_reid REQUIRED)

add_executable(person_tracker_node
    src/person_tracker_node.cpp
    src/template_pool.cpp
    src/pid_controller.cpp
    src/depth_processor.cpp
    src/state_machine.cpp
)

ament_target_dependencies(
    person_tracker_node

    rclcpp
    std_msgs
    sensor_msgs
    geometry_msgs
    vision_msgs
    cv_bridge
    image_transport
    message_filters
    qrb_ros_people_reid
)

target_link_libraries(
    person_tracker_node
    ${OpenCV_LIBRARIES}
)

rosidl_get_typesupport_target(
    cpp_typesupport_target
    ${PROJECT_NAME}
    rosidl_typesupport_cpp
)

target_link_libraries(
    person_tracker_node
    "${cpp_typesupport_target}"
)

install(
    TARGETS person_tracker_node
    DESTINATION lib/${PROJECT_NAME}
)
然后重新:
cd ~/qrb_ws

rm -rf \
    build/follow_me \
    install/follow_me

colcon build \
    --packages-select follow_me \
    --symlink-install
加载:
source install/setup.bash
检查:
ros2 pkg executables follow_me
应该能够看到:
follow_me person_tracker_node
4.13 启动 Tracker
Simulation:
ros2 launch follow_me \
    person_tracking.launch.py \
    use_sim_time:=true
真机:
ros2 launch follow_me \
    person_tracking.launch.py \
    use_sim_time:=false
4.14 启动 Follow Me
START:
ros2 service call \
    /follow_me/state_control \
    follow_me/srv/StateControl \
    "{set_state: 1}"
Pause:
ros2 service call \
    /follow_me/state_control \
    follow_me/srv/StateControl \
    "{set_state: 2}"
Resume:
ros2 service call \
    /follow_me/state_control \
    follow_me/srv/StateControl \
    "{set_state: 3}"
Finish:
ros2 service call \
    /follow_me/state_control \
    follow_me/srv/StateControl \
    "{set_state: 4}"
4.15 查看 Target Visualization
ros2 run rqt_image_view \
    rqt_image_view \
    /target_visualization
建议这里放文章截图:

05 关键代码:Follow Me 到底是怎么跟人的
5.1 三路数据同步
Follow Me 同时依赖:
RGB
Depth
YOLO Detection
因此典型结构是:
using SyncPolicy =
    message_filters::sync_policies::ApproximateTime<
        sensor_msgs::msg::Image,
        sensor_msgs::msg::Image,
        vision_msgs::msg::Detection2DArray
    >;
然后:
RGB ──────┐
          │
Depth ────┼── Synchronizer
          │
YOLO ─────┘
              ↓
          Tracking
5.2 Person Filter
YOLO 输出可能包含:
person
chair
cup
laptop
car
...
Tracker 首先只保留:
person
逻辑可以抽象为:
for (const auto& detection : detections) {

    if (!isPerson(detection)) {
        continue;
    }

    person_boxes.push_back(
        toRgbCoordinate(detection.bbox)
    );
}
这里还存在一个分辨率转换:
YOLO Input
640 × 640

        ↓ Scale

Camera Image
640 × 360
或
640 × 480
所以 Bounding Box 需要重新映射回 Camera Image。
5.3 初始 Target 选择
我们自己把核心逻辑写得更容易读:
std::vector<Candidate> candidates;

for (const auto& bbox : person_boxes) {

    auto distance =
        getMedianDepth(bbox);

    if (!distance.has_value()) {
        continue;
    }

    if (*distance < 1.5 ||
        *distance > 3.0) {
        continue;
    }

    if (!insideCenterRegion(bbox)) {
        continue;
    }

    candidates.push_back({
        bbox,
        *distance
    });
}

if (candidates.size() != 1) {

    // 无法唯一确定目标
    return;
}

auto feature =
    extractReIdFeature(
        cropPersonImage(
            candidates[0].bbox
        )
    );

templatePool.initialize(feature);
这很好地解释了为什么:
画面中央同时站两个人
机器人反而不会初始化。
这是有意设计的。
5.4 Re-ID 匹配
进入 Tracking 后,每帧重新获得所有:
Person Detection
例如:
P1
P2
P3
可以先根据:
上一帧 Target BBox
计算 IoU。
优先判断空间位置最接近上一帧的人。
工程逻辑:
YOLO Person Candidates
        ↓
与上一帧 BBox 算 IoU
        ↓
按 IoU 从高到低排序
        ↓
依次 Extract Feature
        ↓
与 Re-ID Template 比较
        ↓
找到目标
这样避免:
每一帧
所有人
全部跑一次 Re-ID
降低计算量。
5.5 Re-ID Template 更新
可以抽象为:
if score <= update_threshold:
    latest_template = current_feature
匹配:
matched = (
    score_initial <= match_threshold
    or
    score_latest <= match_threshold
)
漂移:
if score_initial > drift_threshold:
    reject()
默认配置:
template_update_threshold: 0.1

match_threshold: 0.3

drift_threshold: 0.6
这里有一个非常值得提醒的地方:
当前代码把“数值越小”当成越接近。
所以虽然接口名字叫:
similarity
工程行为更接近:
distance score
如果以后自己把 Re-ID Service 改成真正的:
Cosine Similarity
通常:
数值越大越相似
那就不能直接继续使用:
score <= threshold
否则逻辑全部反了。
5.6 深度计算
推荐理解成:
std::vector<float> values;

for (pixel : person_bbox) {

    float d = readDepth(pixel);

    if (d > 0.1 &&
        d < 10.0) {

        values.push_back(d);
    }
}

float distance =
    median(values);
为什么不用 BBox 中心单点?
因为真实深度相机经常出现:
0
0
2010
0
1994
2003
8000
Median 通常会比单点稳定得多。
5.7 双 PID
标准 PID:
u(t)
=
Kp · e(t)
+
Ki · ∫e(t)dt
+
Kd · de(t)/dt
项目默认参数:
linear_kp: 0.5
linear_ki: 0.0
linear_kd: 0.1

angular_kp: 2.0
angular_ki: 0.0
angular_kd: 0.2

max_linear_speed: 0.5
max_angular_speed: 0.5
两个 PID:
5.8 建议增加控制死区
原始 PID 靠近目标时容易出现:
前一点
后一点
前一点
后一点
实际机器人建议增加 Dead Zone:
if (std::abs(distance_error) < 0.08) {
    distance_error = 0.0;
}

if (std::abs(angle_error) <
    3.0 * M_PI / 180.0) {

    angle_error = 0.0;
}
意思:
距离误差 < 8cm
→ 不再前后调整

角度误差 < 3°
→ 不再左右调整
对真实机器人体验帮助通常很明显。
5.9 PID 调参思路
| 现象 | 优先调整 |
|---|---|
| 机器人跟不上人 | 增大 Linear Kp |
| 前后反复振荡 | 降低 Linear Kp / 增大 Kd |
| 转向太慢 | 增大 Angular Kp |
| 左右疯狂摆动 | 降低 Angular Kp |
| 转向容易过冲 | 增大 Angular Kd |
| 靠近 2m 仍抖动 | 加 Dead Zone |
| 启动突然冲出去 | 降低 max_linear_speed |
实机第一次建议不要直接:
max_linear_speed: 0.5
可以先:
max_linear_speed: 0.15

max_angular_speed: 0.30
确认方向全部正确以后再逐渐增加。
06 实际效果与工程验证
这里建议插入官方仓库中的:
simulation-followme.gif
文章资源目录:

6.1 不要只看“机器人动了”
验收建议拆成:
| Level | 内容 | 检查方法 |
|---|---|---|
| L1 | Camera | RGB/Depth 有数据 |
| L2 | YOLO | 能检测 person |
| L3 | Re-ID | 两个 Service 正常 |
| L4 | Tracker | 能初始化 Target |
| L5 | Control | 能输出速度 |
| L6 | Identity | 多人时保持目标 |
| L7 | E2E | 人移动后机器人跟随 |
6.2 L1 Camera
ros2 topic hz \
    /camera/color/image_raw
ros2 topic hz \
    /camera/depth/image_raw
6.3 L2 YOLO
ros2 topic echo \
    /yolo_detect_result
必须稳定出现:
person
6.4 L3 Re-ID
ros2 service list | grep -E \
    "extract_feature|compute_similarity"
至少:
/extract_feature
/compute_similarity
6.5 L4 Tracker
ros2 topic hz \
    /target_visualization
然后:
rqt_image_view
观察锁定框。
6.6 L5 cmd_vel
ros2 topic echo \
    /cmd_vel
测试人物站在右侧:
Robot
   \
    \
    Person
应该看到机器人产生:
右转方向 Angular Command
人离机器人 3 米:
linear > 0
约 2 米:
linear ≈ 0
6.7 推荐测试矩阵
| Case | 场景 | 期望 |
|---|---|---|
| T01 | 单人在中央 2m | 成功初始化 |
| T02 | 单人在中央 4m | 不初始化 |
| T03 | 两人在中央 | 不初始化 |
| T04 | Target 向左走 | Robot 左转 |
| T05 | Target 向右走 | Robot 右转 |
| T06 | Target 远离 | Robot 前进 |
| T07 | Target 靠近 | Robot 后退/减速 |
| T08 | 第二个人进入 | 仍追原 Target |
| T09 | Target 短暂遮挡 | 等待重新匹配 |
| T10 | Target 完全丢失 | Robot 停止 |
| T11 | Pause | 立即停止 |
| T12 | Resume | 恢复 |
| T13 | Finish | 停车并清 Target |
6.8 ROS Topic 图
运行:
rqt_graph
理想情况下可以看到:
camera
 ├─ color ──→ YOLO
 │              │
 │              ↓
 │        yolo_detect_result
 │              │
 └──────────────┼──→ follow_me
                │
depth ──────────┘

Re-ID Service
      ↑
      │
 follow_me
      │
      ▼
  /cmd_vel
      │
      ▼
 Robot Base
这里非常适合在文章中放一张真实的 rqt_graph 截图。
6.9 故障定位决策树
07 实机应用:从 Gazebo 换成真实 RGB-D Camera
仿真跑通以后,真正迁移实机反而比较简单。
原来:
Gazebo RGB
Gazebo Depth
替换成:
Orbbec RGB
Orbbec Depth
后面的:
YOLO
Re-ID
Tracker
PID
保持一致。
7.1 Orbbec Gemini 335L
启动 Camera:
ros2 launch \
    orbbec_camera \
    gemini_330_series.launch.py \
    enable_depth:=true \
    depth_registration:=true
这里建议:
depth_registration = true
非常重要。
7.2 为什么 Depth Registration 非常关键
当前 Follow Me 的深度实现,本质上是:
RGB BBox
   ↓
按照分辨率比例
   ↓
Depth BBox
即:
x_depth =
x_rgb × depth_width / rgb_width
它没有在 Tracker 中自行完成完整的:
RGB Camera Intrinsic
+
Depth Camera Intrinsic
+
Extrinsic
+
3D Reprojection
因此如果 RGB 和 Depth 没有对齐:
RGB:

     ┌ Person ┐
     │        │
     └────────┘


Depth:

             ┌ Person ┐
             │        │
             └────────┘
你取到的可能根本不是人物深度。
所以真机:
优先使用 Registered/Aligned Depth。
7.3 实机不要一次全部启动
推荐调试顺序:
① Camera
确认:
RGB
Depth
CameraInfo
然后:
② YOLO
确认:
person
然后:
③ Re-ID
确认:
ExtractFeature
ComputeSimilarity
然后:
④ Tracker
此时:
先不要让轮子着地。
只观察:
/cmd_vel
最后:
⑤ Base
才真正让机器人运动。
7.4 一个当前必须注意的 cmd_vel 接口差异
当前 Follow Me 源码发布:
geometry_msgs/TwistStamped
而不少 ROS AMR 底盘,包括当前 QRB Robot Base 接口,使用:
geometry_msgs/Twist
先检查:
ros2 topic type /cmd_vel
不要等到:
Follow Me 明明有速度
机器人就是不走
才发现消息类型不匹配。
7.5 推荐使用一个 Adapter,而不是直接乱改上游代码
例如让 Follow Me 输出:
/follow_me/cmd_vel_stamped
再增加转换器:
#!/usr/bin/env python3

import rclpy

from rclpy.node import Node

from geometry_msgs.msg import (
    Twist,
    TwistStamped,
)


class CmdVelAdapter(Node):

    def __init__(self):

        super().__init__(
            "follow_me_cmd_vel_adapter"
        )

        self.pub = self.create_publisher(
            Twist,
            "/cmd_vel",
            10,
        )

        self.sub = self.create_subscription(
            TwistStamped,
            "/follow_me/cmd_vel_stamped",
            self.callback,
            10,
        )

    def callback(self, msg):

        out = Twist()

        out.linear.x = msg.twist.linear.x
        out.linear.y = msg.twist.linear.y
        out.linear.z = msg.twist.linear.z

        out.angular.x = msg.twist.angular.x
        out.angular.y = msg.twist.angular.y
        out.angular.z = msg.twist.angular.z

        self.pub.publish(out)


def main():

    rclpy.init()

    node = CmdVelAdapter()

    rclpy.spin(node)

    node.destroy_node()

    rclpy.shutdown()


if __name__ == "__main__":
    main()
这样系统边界很清楚:
Follow Me
TwistStamped
      ↓
Adapter
      ↓
Twist
      ↓
Robot Base
7.6 实机安全
Follow Me Demo 直接产生速度控制。
它本身不是完整的安全导航系统。
也就是说:
Person
   ↑
   │
Robot ───────→ cmd_vel
并不等价于:
Obstacle Avoidance
+
Collision Monitor
+
Local Planner
+
Safety Controller
因此真实测试必须至少做到:
低速
+
空旷场地
+
急停
+
旁边有人看护
第一次运行:
max_linear_speed: 0.15

max_angular_speed: 0.30
通常比直接 0.5 更合适。
08 当前源码最容易踩的 10 个坑
坑 1:直接 colcon build 后没有 person_tracker_node
原因:
当前 main 的 CMake Target 被注释
解决:
恢复 CMake
+
准备 Re-ID Dependency
+
重新编译
坑 2:找不到 qrb_ros_people_reid
Follow Me 本身不是一个完全孤立的仓库。
它依赖外部 Re-ID Service。
先:
ros2 pkg prefix qrb_ros_people_reid
找不到就先解决依赖。
坑 3:照着 Object Detection Launch 启动后没有 Depth
检查:
ros2 topic list | grep depth
Follow Me 没有:
/camera/depth/image_raw
一定跑不完整。
坑 4:真机人物距离完全不对
优先检查:
RGB / Depth Registration
而不是先修改 PID。
因为:
错误 Depth
→ 错误 Distance
→ 错误 PID
PID 再好也救不了错误传感器数据。
坑 5:RGB、Depth、YOLO 都有,但是 Tracker 没反应
检查 Header Timestamp:
ros2 topic echo \
    /camera/color/image_raw \
    --field header

ros2 topic echo \
    /camera/depth/image_raw \
    --field header

ros2 topic echo \
    /yolo_detect_result \
    --field header
当前同步窗口非常严格。
源码实际配置接近:
10ms
如果 YOLO Pipeline 带来明显延迟,三路消息可能永远匹配不到。
调试阶段可以尝试:
sync_->setMaxIntervalDuration(
    rclcpp::Duration::from_seconds(
        0.05
    )
);
即:
50ms
但窗口也不是越大越好。
窗口太大会导致:
旧 YOLO BBox
+
新 Depth
被错误配到一起。
坑 6:日志和实际 Synchronizer 参数不一致
看代码时不要只相信:
RCLCPP_INFO(...)
当前代码中同步器实际配置和某些日志文字存在差异。
工程调试应该看:
真正构造函数参数
而不是只看打印信息。
坑 7:Re-ID “similarity” 方向理解反了
项目逻辑:
Score 越小
→ 越相似
如果换了自己的 Re-ID:
Cosine Similarity 越大越相似
需要同步修改:
match
update
drift
所有比较逻辑。
坑 8:画面两个人时无法初始化
这是设计行为。
第一次目标初始化要求:
中央有效 Candidate = 1
所以:
两个同事一起站机器人前面
然后说:
怎么不跟?
其实代码没坏。
坑 9:Follow Me 有 cmd_vel,但底盘不动
执行:
ros2 topic info /cmd_vel -v
重点检查:
Message Type
Publisher
Subscriber
尤其:
Twist
vs
TwistStamped
坑 10:把 Follow Me 当 Nav2
Follow Me 目前核心思路:
视觉
↓
PID
↓
cmd_vel
它并不是:
视觉
↓
目标坐标
↓
Nav2
↓
Obstacle Avoidance
↓
cmd_vel
两种架构安全边界完全不一样。
09 实机应用案例应该如何写
这里可以放你规划的:
Qualcomm Symposium Follow-Me Robot 视频
但是正文措辞建议写成:
“同类 Follow-Me 机器人应用展示”
不要写:
“这就是本文 sample_followme 的官方实机效果。”
如果公开 Symposium Demo 使用的是:
Pose Estimation
+
Stereo Depth
而本文实现是:
YOLO
+
Re-ID
+
Depth
+
PID
二者的产品目标类似,但技术实现并不完全相同。
工程文章必须把:
案例展示
和:
源码实现
分开。
10 扩展思路:从 Follow Me Demo 走向真正机器人能力
你给出的四个方向其实都非常合适:
Gesture
VLM
Voice
Navigation
我建议最后画成:
10.1 Gesture:抬手告诉机器人“跟我”
当前初始化条件是:
中央只有一个人
+
距离合适
可以升级成:
检测到多人
        ↓
Pose Estimation
        ↓
哪个人在举手
        ↓
锁定该人的 BBox
        ↓
Extract Re-ID
        ↓
Follow
这样交互自然很多:
👋
机器人,跟我。
10.2 Voice:语音控制状态机
当前:
ros2 service call ...
显然不适合最终产品。
可以加入 ASR:
“跟着我”
    ↓
START

“先停一下”
    ↓
PAUSE

“继续”
    ↓
RESUME

“不用跟了”
    ↓
FINISH
底层仍然调用:
/follow_me/state_control
这样 Voice 并不会破坏原有确定性控制接口。
10.3 VLM:让机器人知道“我要跟谁”
Re-ID 擅长:
这个人
是不是刚刚那个人
但不擅长:
找到穿红色衣服的人。
VLM 可以负责高层理解:
“跟着戴黄色安全帽的人。”
            ↓
VLM / Visual Grounding
            ↓
Target BBox
            ↓
Re-ID 初始化
            ↓
后续高速跟踪
正确分工应该是:
VLM
低频目标理解

Re-ID
中高频身份保持

Depth + PID
高频运动控制
而不是每一帧都:
VLM → cmd_vel
那样实时性和可控性都不理想。
10.4 Navigation:真正解决绕障跟随
当前 PID Follow Me:
Target
  ↓
Angle + Distance
  ↓
cmd_vel
升级后:
RGB-D
   ↓
人物相对坐标
   ↓
TF Transform
   ↓
Person Pose in map
   ↓
生成 Follow Goal
   ↓
Nav2
   ↓
Local Planner
   ↓
Collision Monitor
   ↓
Robot
此时:
桌子
椅子
行人
墙面
都可以交给 Navigation Stack 参与处理。
这才更接近真正产品级:
Person Following Robot。
11 常见问题 FAQ
Q1:为什么不用普通目标跟踪算法,非要 Re-ID?
普通 Tracker 很适合:
连续画面
短时无遮挡
但人物:
被遮挡
离开画面
重新出现
与其他人交叉
后,ID 很容易切换。
Re-ID 能利用人物外观 Feature 做身份恢复。
Q2:一定要 Depth Camera 吗?
按照当前实现:
是。
因为控制器直接需要:
current_distance
没有 Depth 就无法直接得到人与机器人的实际米制距离。
当然也可以以后改成:
Monocular Depth
Stereo
LiDAR + Camera Fusion
但就不是当前 Sample 的原始实现了。
Q3:为什么目标距离默认 2m?
它位于默认初始化范围:
1.5 ~ 3.0m
中间,是一个比较容易演示和控制的距离。
真实产品应该根据:
Camera FOV
机器人尺寸
使用场景
刹车距离
人员速度
重新确定。
Q4:为什么不用 Nav2?
这个 Sample 重点验证的是:
实时人物跟踪
+
视觉闭环运动控制
而不是地图导航。
如果用于真实商用机器人,则非常建议进一步与:
Nav2
Collision Monitor
结合。
Q5:为什么 person_class_id 是 0?
COCO 数据集中的:
person = class 0
如果你换了自己的模型:
person = 3
则对应参数必须调整。
Q6:为什么一开始机器人不跟?
按顺序查:
State 是否 START
        ↓
YOLO 是否检测到 Person
        ↓
人物是否在中央区域
        ↓
距离是否 1.5~3m
        ↓
中央 Candidate 是否只有一个
        ↓
ExtractFeature 是否成功
不要第一反应就调 PID。
Q7:机器人左右抖动怎么办?
优先:
降低 angular_kp
其次:
适当增加 angular_kd
同时建议增加:
3° 左右 Dead Zone
Q8:机器人一直前后震荡怎么办?
降低:
linear_kp
增加适量:
linear_kd
并给:
distance_error
增加约:
±5~10cm
死区。
12 结论
Follow Me 看起来只是一个:
“机器人跟着人走”
的小 Demo。
但真正把源码拆开,会发现它已经包含一条相当完整的机器人 AI 闭环:
RGB
   ↓
YOLO Person Detection
   ↓
Person BBox
   ↓
Re-ID
   ↓
Target Identity
   ↓
Depth
   ↓
Target Distance
   ↓
Camera Geometry
   ↓
Target Angle
   ↓
Dual PID
   ↓
cmd_vel
   ↓
AMR Motion
   ↓
下一帧重新感知
如果进一步从系统层级抽象:
感知
Perception
    ↓
识别
Identification
    ↓
定位
Localization
    ↓
跟踪
Tracking
    ↓
控制
Control
    ↓
执行
Actuation
这也是这类 Sample 最值得学习的地方。
真正做产品时,再继续向上叠加:
Gesture
+
Voice
+
VLM
+
Navigation
+
Collision Avoidance
就可以从一个单纯的:
Follow Me Demo
逐步发展成:
“跟着我”
“跟着穿红衣服的人”
“先停一下”
“绕过前面的桌子继续跟”
“跟我去会议室”
这样的自然交互机器人,而高通端侧平台在这里承担的角色,不只是简单的跑一个 YOLO 模型,而是同时承载:Vision+Re-ID+Sensor Processing+ROS+Robot Control形成一个真正运行在机器人本体上的端侧 AI 闭环。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 6
 0
- 0


 已为社区贡献4条内容

所有评论(0)