ROS教程14:URDF / Xacro / robot_state_publisher / joint_states——从机器人模型到自动生成整机 TF Tree
ROS教程14:URDF / Xacro / robot_state_publisher / joint_states——从机器人模型到自动生成整机 TF Tree
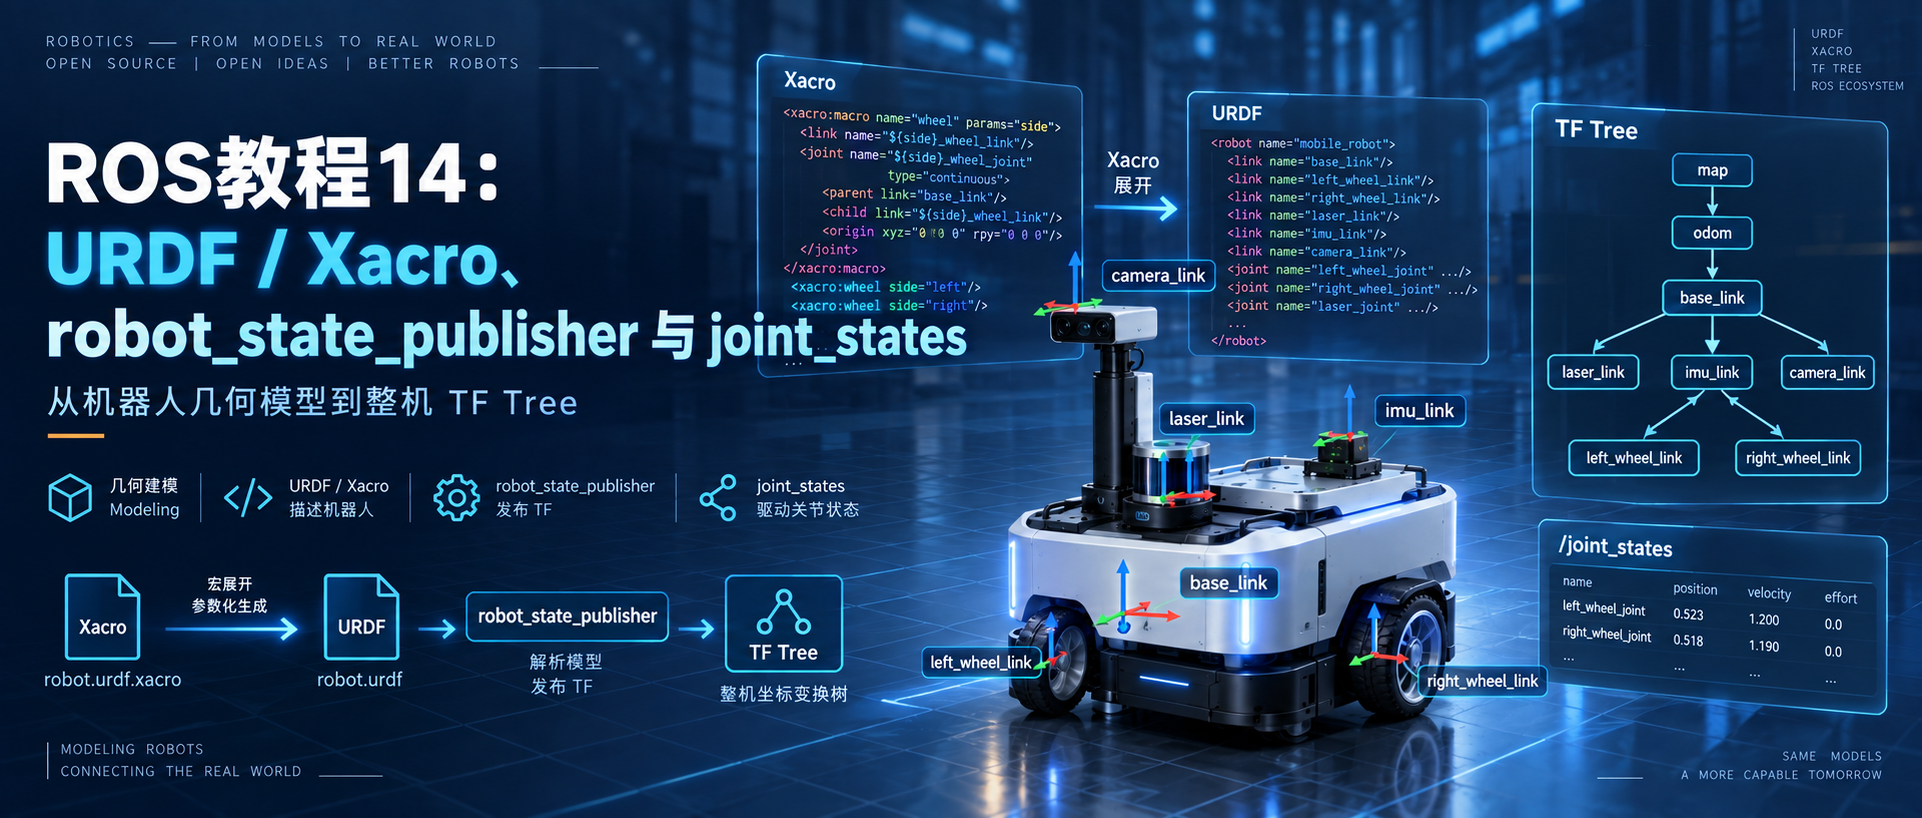
摘要:承接第 13 章 TF,以 AGV 为例读懂 URDF,并用 Xacro 完成参数化、宏复用与条件展开,再串联 robot_description、joint_states 和 robot_state_publisher 生成整机 TF。
文章目录
- ROS教程14:URDF / Xacro / robot_state_publisher / joint_states——从机器人模型到自动生成整机 TF Tree
- 1. URDF 全称是什么,它真正描述什么
- 2. URDF 不是 TF,但它可以成为机器人自身 TF 的几何来源
- 3. 为什么第 14 章直接复用第 12 章 `/joint_states`
- 4. 本章先建立哪一棵机器人模型
- 5. `link` 最重要的含义不是“外壳”,而是一个刚体 frame
- 6. `joint` 才是 URDF tree 中真正的“边”
- 7. `<origin xyz="..." rpy="...">` 到底是什么
- 8. `fixed joint` 为什么不需要 `/joint_states`
- 9. 左右轮为什么是 `continuous joint`
- 10. 为什么 URDF joint 名称必须和 `/joint_states.name` 对得上
- 11. `JointState.position`、`velocity`、`effort` 哪个会改变 TF
- 12. `/robot_description` 是什么
- 13. `robot_state_publisher` 启动时内部做了什么
- 14. 内部为什么要把 fixed 和 moving joint 分开
- 15. fixed joint 怎样进入 `/tf_static`
- 16. moving joint 怎样从 `/joint_states` 进入 `/tf`
- 17. `header.stamp` 为什么仍然重要
- 18. `robot_state_publisher` 不会替代 `odom_tf_broadcaster`
- 19. `robot_state_publisher` 也不会替代 `map -> odom`
- 20. 创建 `ros1_description_lab`
- 21. 第一步只看一个 fixed joint:`base_link -> laser_link`
- 22. 第二步加入左右轮运动 joint
- 23. 第三步加入 IMU 和 camera fixed geometry
- 24. launch 怎样把三个章节串起来
- 25. Docker Image 增加哪些依赖
- 26. 构建第 14 章 package
- 27. 启动前先看 `robot_description` 是怎么装进去的
- 28. 再确认 `/joint_states` 和 URDF joint 名字完全一致
- 29. 先观察 fixed joint:传感器 TF 不应该随运动变化
- 30. 再观察 moving joint:轮子 TF 必须由 `/joint_states.position` 驱动
- 31. 为什么车体运动和轮子自转会同时出现在完整 TF 链中
- 32. 用 `view_frames.py` 看现在的整棵树
- 33. `/tf_static` 中现在应该由谁发布什么
- 34. `robot_state_publisher` 为什么不能凭 URDF 自动知道轮子转了多少
- 35. 如果 `/joint_states` 停了,哪些 TF 会受影响
- 36. 如果 `JointState.name` 对,但 `position` 不对,会发生什么
- 37. 为什么不能同时保留第 13 章的 sensor static publisher
- 38. Xacro 到底是什么,它和 URDF 是什么关系
- 39. 为什么纯 URDF 一大就会开始重复
- 40. `xacro:property`:把魔法数字提升成模型参数
- 41. `xacro:macro`:把重复 link + joint 抽成模板
- 42. `xacro:include`:为什么大型机器人模型通常会拆文件
- 43. `xacro:arg` 与条件展开:同一份模型怎样生成不同配置
- 44. Xacro 的执行原理:它做的是“展开”,不是运行机器人算法
- 45. 先在命令行单独展开 Xacro,再让 launch 使用它
- 46. 为什么项目同时保留 `agv.urdf` 和 `agv.urdf.xacro`
- 47. 从源码角度重新看完整数据路径
- 48. 本章和第 13 章的知识怎样拼起来
- 49. 第 14 章结束后应该保留的核心判断
- 参考资料
第 13 章已经把 TF 的核心机制跑通:
map
 -> odom
 -> base_link
 -> sensor frames
当时为了把注意力集中在 tf2 本身,base_link -> laser_link、base_link -> imu_link 使用了手写 static_transform_publisher:
base_link -> laser_link
base_link -> imu_link
这种方法适合验证一两条边,但真实机器人通常不止两个 frame。
一台 AGV 很快就会出现:
base_link
left_wheel_link
right_wheel_link
laser_link
imu_link
camera_link
...
机械臂还会继续出现:
shoulder_link
upper_arm_link
forearm_link
wrist_link
...
如果每一条几何关系都手工启动一个 TF publisher,机器人结构会被拆散到 launch、参数和代码里,难以统一维护。
所以第 14 章解决的问题不是“再学一种 TF 发布 API”,而是:
怎样先建立一份统一的机器人几何模型,再由 ROS 根据模型和实时关节状态自动生成机器人自身的 TF tree?
本章主线是:
手写 URDF
    -> 先看懂 link / joint / origin / axis

Xacro 源文件
    -> xacro processor
    -> 标准 URDF XML
    -> /robot_description
    -> robot_state_publisher

/joint_states
    -> robot_state_publisher

robot_state_publisher
    -> fixed joint  -> /tf_static
    -> moving joint -> /tf
这里必须先建立一个关键判断:
URDF 是机器人模型格式;Xacro 是生成 URDF 的 XML 宏预处理层。
robot_state_publisher最终消费的仍然是展开后的 URDF XML,而不是 Xacro 宏本身。
实验继续复用第 12、13 章已经完成的真实上游数据:
ros1_driver_lab
    -> /joint_states
    -> /odom

ros1_tf_lab/odom_tf_broadcaster
    -> odom -> base_link
本章新增:
/workspace/ros_ws/src/ros1_description_lab
最终得到:
map
└── odom
    └── base_link
        ├── left_wheel_link
        ├── right_wheel_link
        ├── laser_link
        ├── imu_link
        └── camera_link
其中:
map -> odom
    仍然不是 URDF 的职责

odom -> base_link
    仍然来自运动状态 / Odometry

base_link -> wheels / sensors
    从本章开始交给 URDF + robot_state_publisher
这三个 ownership 必须先分清。
1. URDF 全称是什么,它真正描述什么
URDF 全称:
Unified Robot Description Format
常译为:
统一机器人描述格式
它本质上是一种 XML 格式,用来描述机器人模型中的:
link
joint
geometry
visual
collision
inertial
material
本章只抓住最重要的两类对象:
link
joint
可以先把它们理解为:
link
    刚性部件 / 刚体坐标系

joint
    两个 link 之间的连接关系
例如:
base_link
    |
    | laser_joint
    v
laser_link
base_link 和 laser_link 是两个 link。
laser_joint 说明:
谁是 parent
谁是 child
child 相对 parent 放在哪里
这个连接能不能运动
如果能运动,绕哪根轴或沿哪根轴运动
因此 URDF 的核心价值不是“画机器人外观”,而是建立:
一棵有明确 parent / child、几何位置和运动自由度的机器人运动学树。
2. URDF 不是 TF,但它可以成为机器人自身 TF 的几何来源
第 13 章已经强调:
frame_id != TF
这里还要再加一条:
URDF != TF
URDF 文件本身只是模型。
例如:
<joint name="laser_joint" type="fixed">
  <parent link="base_link" />
  <child link="laser_link" />
  <origin xyz="0.25 0 0.15" rpy="0 0 0" />
</joint>
它表达的是一个几何事实:
laser_link
相对 base_link
向前 0.25 m
向上 0.15 m
姿态无额外旋转
但仅仅把这段 XML 放在磁盘里,不会自动产生 /tf_static。
真正负责把模型变成 TF 的组件是:
robot_state_publisher
所以正确关系是:
这里的两个输入承担不同职责:
robot_description
    回答“机器人各部件怎样连接”

joint_states
    回答“可运动关节当前运动到了哪里”
robot_state_publisher 把两者组合起来,才能得到当前机器人 link 的实际 TF。
3. 为什么第 14 章直接复用第 12 章 /joint_states
第 12 章已经发布:
/joint_states
sensor_msgs/JointState
其中 joint 名称为:
left_wheel_joint
right_wheel_joint
并持续提供:
position
velocity
这正好是本章 URDF 中左右轮 joint 使用的名字。
所以本章不再额外造一个“假 JointState publisher”。
真实学习链应该是:
/cmd_vel
    -> ros1_driver_lab
    -> 左右轮角速度
    -> 左右轮累计角度
    -> /joint_states
    -> robot_state_publisher
    -> left/right wheel TF
这比单独运行一个 GUI slider 更接近后续真实 AGV 数据链。
joint_state_publisher 工具当然可以在没有硬件反馈时给 URDF 生成测试关节值,但这里不是主路径;本项目已经有 Driver,就直接消费 Driver 的关节状态。
4. 本章先建立哪一棵机器人模型
本章模型只描述机器人自身:
注意没有:
map
odom
原因不是忘记写,而是它们不属于“机器人机械结构”。
URDF 可以描述:
机器人自己的 link 怎样连接
但:
map -> odom
来自全局定位 / SLAM / AMCL;
odom -> base_link
来自机器人运动状态。
这两条边会随机器人在世界中的状态变化,不应该伪装成机械安装关系写进 URDF。
因此本章把 base_link 作为 URDF 的 root link。
5. link 最重要的含义不是“外壳”,而是一个刚体 frame
最小 link 甚至可以只有:
<link name="base_link" />
这已经定义了一个名为:
base_link
的机器人部件。
实际文件中给 base_link 增加了:
<visual>
  ...
</visual>
只是为了让模型以后在 RViz 等工具中有可见几何体。
非常重要的一点是:
link 的 visual geometry
和:
link frame 在 TF tree 中的位置
不是一回事。
例如:
<link name="base_link">
  <visual>
    <origin xyz="0 0 0.10" rpy="0 0 0" />
    ...
  </visual>
</link>
这个 <visual><origin> 只是在说:
用于显示的盒子相对
base_linkframe 偏移多少。
它不会创建:
base_link -> 某个新 frame
真正决定 link 与 link 之间 TF 关系的是:
joint
这个区别后面做机器人模型时非常重要。
6. joint 才是 URDF tree 中真正的“边”
以雷达为例:
<joint name="laser_joint" type="fixed">
  <parent link="base_link" />
  <child link="laser_link" />
  <origin xyz="0.25 0 0.15" rpy="0 0 0" />
</joint>
这条 joint 定义了:
parent = base_link
child  = laser_link
所以树的方向是:
base_link
    |
    v
laser_link
origin 表示 child joint/link 在零位时相对于 parent frame 的固定几何关系。
本例:
x = +0.25 m
    雷达在机器人前方 0.25 m

y = 0
    雷达位于左右中心线上

z = +0.15 m
    雷达在 base_link 上方 0.15 m
这与第 13 章手写:
base_link -> laser_link
表达的是同一个几何事实。
区别在于现在 geometry 的唯一来源变成了 URDF。
7. <origin xyz="..." rpy="..."> 到底是什么
xyz:
x y z
单位是米。
rpy:
roll pitch yaw
单位是弧度。
例如:
<origin xyz="0.18 0 0.32" rpy="0 0 0" />
表示 camera_link 在:
base_link 前方 0.18 m
base_link 上方 0.32 m
如果实际相机有安装角度,也应该在这里体现。
后面阶段 D 真正发布 Image / CameraInfo 时,它们的 frame_id 必须能够和这里的相机 frame 对应起来。
所以 URDF 不是纯“建模文件”;它直接参与驱动输出与上层消费者之间的空间契约。
8. fixed joint 为什么不需要 /joint_states
雷达、IMU、相机安装到车体以后,正常运行时相对 base_link 不会转动。
因此使用:
<joint name="imu_joint" type="fixed">
对于 fixed joint:
parent -> child
完全由 URDF 中的:
origin xyz/rpy
确定。
不需要运行时再给:
imu_joint.position
所以 robot_state_publisher 可以在启动后直接生成这些固定关系。
本章:
base_link -> laser_link
base_link -> imu_link
base_link -> camera_link
都会进入静态 TF 路径。
9. 左右轮为什么是 continuous joint
轮子不同。
它们相对车体位置固定,但自身会不停旋转。
因此:
<joint name="left_wheel_joint" type="continuous">
表示这个 joint 可以持续绕某一根轴旋转,不使用有限角度上下限描述其运动范围。
对应轴:
<axis xyz="0 1 0" />
本项目坐标约定是:
+x forward
+y left
+z up
轮轴沿车体左右方向,因此使用 y 轴。
joint 的零位安装位置由:
<origin xyz="0 0.25 0" rpy="0 0 0" />
确定。
运行时再把:
/joint_states.position[left_wheel_joint]
作为该 joint 的旋转量。
于是最终变换不是只有静态安装位姿,而是:
零位安装变换
+
当前 joint position 对应的旋转
10. 为什么 URDF joint 名称必须和 /joint_states.name 对得上
URDF 写:
left_wheel_joint
right_wheel_joint
第 12 章 Driver 也发布:
name:
- left_wheel_joint
- right_wheel_joint
这个名称不是为了“看起来一致”。
它就是 robot_state_publisher 把运行时状态映射回模型 joint 的 key。
概念上可以理解为:
/joint_states

name[0]     = left_wheel_joint
position[0] = q_left

name[1]     = right_wheel_joint
position[1] = q_right
随后模型查找:
left_wheel_joint
    -> base_link / left_wheel_link 这一段运动学关系

right_wheel_joint
    -> base_link / right_wheel_link 这一段运动学关系
如果名字写成:
left_motor
但 URDF 中只有:
left_wheel_joint
这个状态就无法驱动期望的 wheel joint TF。
所以 joint 名称本身也是 Driver 与机器人模型之间的接口契约。
11. JointState.position、velocity、effort 哪个会改变 TF
第 12 章已经讲过 sensor_msgs/JointState:
name[]
position[]
velocity[]
effort[]
对于 robot_state_publisher 的 link pose 计算,核心输入是:
position
原因很直接。
一个 revolute / continuous joint 当前的空间姿态由:
关节角度 q
决定。
所以概念上:
URDF joint geometry
+
JointState.position
    -> 当前 child link pose
velocity 和 effort 对控制、诊断、动力学当然有意义,但它们不直接决定这一时刻 child link 应该旋转到什么姿态。
Noetic robot_state_publisher 的运行路径也是先从 JointState 中构造:
joint name -> joint position
再据此计算 movable segment 的 pose。
因此如果消息有:
name
velocity
却没有匹配的:
position
不能指望它仅凭速度自动积分出 TF。
Driver 自己应该明确负责 position 数据的来源与累计语义。
12. /robot_description 是什么
URDF 文件在磁盘里:
ros1_description_lab/urdf/agv.urdf
但 ROS Node 不应该依赖“大家都自己去找这个文件”。
ROS1 中常见做法是把完整 URDF XML 加载到参数服务器:
/robot_description
本章 launch 使用:
<param name="robot_description"
       textfile="$(find ros1_description_lab)/urdf/agv.urdf" />
启动以后可以查看:
rosparam get /robot_description
得到的不是文件路径,而是已经加载到参数服务器的 XML 内容。
所以关系是:
agv.urdf 文件
    |
    | roslaunch <param textfile=...>
    v
/robot_description 参数
    |
    v
robot_state_publisher
这一步非常重要,因为后面很多 ROS 工具都把:
robot_description
当作机器人模型的标准入口。
13. robot_state_publisher 启动时内部做了什么
Noetic 的 robot_state_publisher_node 主入口可以压缩成:
ros::init()
    -> urdf::Model::initParam("robot_description")
    -> kdl_parser::treeFromUrdfModel()
    -> JointStateListener(...)
    -> ros::spin()
这里有两次关键转换。
第一次:
robot_description XML
    -> urdf::Model
也就是把 XML 解析成程序内部的:
links
joints
root link
parent / child
第二次:
urdf::Model
    -> KDL::Tree
也就是把模型变成一棵可用于运动学计算的树。
官方 Noetic urdf::Model 提供的 initParam() 本身就是“从参数服务器加载模型”的入口。
所以 robot_state_publisher 并不是每次收到 /joint_states 后重新解析一遍 XML。
它启动时先建立模型与运动学树,运行期主要消费关节状态并更新可运动 joint 的姿态。
14. 内部为什么要把 fixed 和 moving joint 分开
建立运动学树以后,robot_state_publisher 会把 segment 按 joint 类型区分。
可以把内部思路简化成:
URDF/KDL tree
    |
    +--> fixed segments
    |
    +--> moving segments
原因是两类数据的生命周期完全不同。
fixed:
启动后几何关系就确定
不依赖 /joint_states
moving:
必须等待运行时 joint position
姿态持续变化
因此输出也自然分成:
fixed
    -> /tf_static

moving
    -> /tf
这正好与第 13 章讲过的 tf2 静态 / 动态缓存语义对应起来。
15. fixed joint 怎样进入 /tf_static
本章 launch 显式设置:
<param name="use_tf_static" value="true" />
于是:
laser_joint
imu_joint
camera_joint
对应的:
base_link -> laser_link
base_link -> imu_link
base_link -> camera_link
会通过 static TF broadcaster 发布。
它们的计算不需要 joint position,可以理解为:
pose(q = 0)
因为 fixed joint 根本没有运动自由度。
第 13 章里手写的:
static_transform_publisher base_link laser_link
static_transform_publisher base_link imu_link
到了这里就应该退出。
一个几何关系只保留一个 owner:
机器人自身 fixed geometry
    -> URDF + robot_state_publisher
否则同一 child frame 被多个 publisher 重复发布,会重新制造 TF ownership 冲突。
16. moving joint 怎样从 /joint_states 进入 /tf
对于:
left_wheel_joint
right_wheel_joint
robot_state_publisher 需要等 /joint_states。
数据链是:
第 12 章 Driver 会持续累计:
left_wheel_position_rad
right_wheel_position_rad
并发布到:
JointState.position
robot_state_publisher 用 joint name 找到模型中的 segment,再把对应 position 代入运动学关系,得到:
base_link -> left_wheel_link
base_link -> right_wheel_link
这就是“模型 + 状态 -> 当前 TF”的完整过程。
17. header.stamp 为什么仍然重要
第 13 章已经建立:
动态 TF 是带时间的
/joint_states 也有:
header.stamp
本项目 Driver 在同一个采样循环中为:
JointState
Imu
Odometry
使用同一份:
stamp
这非常有价值。
因为后面可以形成:
/odom @ T
    -> odom -> base_link @ T

/joint_states @ T
    -> base_link -> wheel links @ T
同一批设备状态能够落在一致的时间语义上。
robot_state_publisher 还会根据 publish_frequency 限制 movable transform 的最大发布频率;本章显式设成:
20 Hz
与 Driver 当前发布频率保持一致,便于观察。
18. robot_state_publisher 不会替代 odom_tf_broadcaster
这是本章最容易混淆的职责边界之一。
URDF root 是:
base_link
所以 robot_state_publisher 能从这里向下展开:
base_link
    -> left_wheel_link
    -> right_wheel_link
    -> laser_link
    -> imu_link
    -> camera_link
但它不知道机器人此刻在 odom 中走到了哪里。
那个信息来自:
/odom.pose.pose
所以:
odom -> base_link
仍由第 13 章:
odom_tf_broadcaster
负责。
不要把这两类关系混起来:
机器人在世界 / 里程计坐标系中的运动
    !=
机器人自身各部件的机械连接关系
19. robot_state_publisher 也不会替代 map -> odom
本章 launch 中仍然暂时存在:
map -> odom
恒等 static TF。
它只是为了让第 13、14 章实验可以形成完整:
map -> odom -> base_link -> ...
以后进入:
SLAM
AMCL
localization
以后,这条边会被真正的全局定位模块接管。
所以完整 ownership 是:
| TF 边 | 本章 owner | 真实系统长期 owner |
|---|---|---|
map -> odom | 临时 static publisher | SLAM / AMCL / localization |
odom -> base_link | odom_tf_broadcaster | odom / state estimator |
base_link -> sensor | robot_state_publisher | robot_state_publisher |
base_link -> wheel | robot_state_publisher + /joint_states | robot_state_publisher + joint feedback |
第 14 章真正接管的是后两行。
20. 创建 ros1_description_lab
本章新增 package:
ros_ws/src/ros1_description_lab/
├── CMakeLists.txt
├── package.xml
├── README.md
├── launch/
│   └── description_lab.launch
└── urdf/
    ├── agv.urdf
    ├── agv.urdf.xacro
    └── macros/
        └── components.xacro
这个 package 不需要自己写 C++ TF publisher。
它主要保存:
纯 URDF 学习基线
+
Xacro 工程化模型源文件
+
启动集成关系
其中:
agv.urdf
    用来直接观察最终 URDF 长什么样

agv.urdf.xacro
    作为运行时模型源文件

macros/components.xacro
    保存可复用的 wheel / sensor 宏
这也是机器人项目里常见的 description package 职责。
21. 第一步只看一个 fixed joint:base_link -> laser_link
完整文件虽然已经提供,但理解时先只看这三块:
<link name="base_link">
  ...
</link>

<link name="laser_link">
  ...
</link>

<joint name="laser_joint" type="fixed">
  <parent link="base_link" />
  <child link="laser_link" />
  <origin xyz="0.25 0 0.15" rpy="0 0 0" />
</joint>
先不要管轮子、IMU、camera。
这已经足够建立:
base_link
    |
    | fixed
    v
laser_link
如果以后修改雷达安装位置,应该优先修改:
laser_joint origin
而不是再去某个 launch 文件里寻找一条神秘的 static transform 参数。
这就是把“几何事实”集中进 URDF 的收益。
22. 第二步加入左右轮运动 joint
左轮:
<joint name="left_wheel_joint" type="continuous">
  <parent link="base_link" />
  <child link="left_wheel_link" />
  <origin xyz="0 0.25 0" rpy="0 0 0" />
  <axis xyz="0 1 0" />
</joint>
右轮:
<joint name="right_wheel_joint" type="continuous">
  <parent link="base_link" />
  <child link="right_wheel_link" />
  <origin xyz="0 -0.25 0" rpy="0 0 0" />
  <axis xyz="0 1 0" />
</joint>
注意这里的:
y = +0.25
和:
y = -0.25
遵循第 12、13 章一直使用的:
+y left
所以:
left wheel  -> y 正方向
right wheel -> y 负方向
这份 URDF 的轮距因此是:
0.50 m
正好与第 12 章 Driver 参数:
wheel_separation = 0.50
保持一致。
这不是巧合。
Driver 的运动学参数和 URDF 的机械几何必须描述同一台机器人。
23. 第三步加入 IMU 和 camera fixed geometry
IMU:
<joint name="imu_joint" type="fixed">
  <parent link="base_link" />
  <child link="imu_link" />
  <origin xyz="0 0 0.10" rpy="0 0 0" />
</joint>
这里特意继续使用:
imu_link
因为第 12 章 /imu/data_raw 已经发布:
header.frame_id = imu_link
这样消息契约和 TF tree 才真正闭合:
/imu/data_raw
    frame_id = imu_link
            |
            v
TF tree 中可以找到 imu_link
camera 本章只建立几何 frame:
camera_link
真正的:
sensor_msgs/Image
CameraInfo
image_transport
cv_bridge
仍然留到阶段 D。
也就是说:
先把“传感器装在哪里”建模好,不等于现在就开始学习传感器数据算法。
24. launch 怎样把三个章节串起来
description_lab.launch 做四件事。
第一,启动第 12 章 Driver:
<include file="$(find ros1_driver_lab)/launch/chassis_lab.launch" />
得到:
/joint_states
/odom
/imu/data_raw
...
第二,继续启动第 13 章 odom_tf_broadcaster:
/odom
    -> odom -> base_link
第三,用 Xacro 处理器展开:
agv.urdf.xacro
    -> 标准 URDF XML
    -> /robot_description
第四,启动:
robot_state_publisher
于是整条链变成:
第 12 章 Driver
    |
    +--> /odom ---------> odom_tf_broadcaster
    |                           |
    |                           v
    |                    odom -> base_link
    |
    +--> /joint_states -------------------+
                                           |
agv.urdf.xacro                           |
    |                                      |
    v                                      |
  xacro                                    |
    |                                      |
    v                                      v
/robot_description ----------------> robot_state_publisher
                                           |
                                           v
                                  base_link -> child links
这就是本章真正要建立的系统关系。
25. Docker Image 增加哪些依赖
本章 Dockerfile 显式加入:
ros-noetic-robot-state-publisher
ros-noetic-urdf
ros-noetic-xacro
因此需要在 Host 重新构建 Image:
cd /home/wdfk/share/ros1-docker
docker compose up -d --build
如果 Container 已经开着但没有重新 build,新 package 文件虽然能通过 bind mount 看到,系统却可能根本没有:
robot_state_publisher
可执行程序。
这一点属于镜像依赖问题,不是 catkin package 代码问题。
26. 构建第 14 章 package
进入 Container:
docker compose exec ros1-dev bash
构建:
cd /workspace/ros_ws
catkin build ros1_driver_lab ros1_tf_lab ros1_description_lab
然后:
source /workspace/ros_ws/devel/setup.bash
确认 package 可以被 rospack 找到:
rospack find ros1_description_lab
预期路径:
/workspace/ros_ws/src/ros1_description_lab
27. 启动前先看 robot_description 是怎么装进去的
第 14 章的 launch 不再直接使用:
<param name="robot_description" textfile=".../agv.urdf" />
而是执行 Xacro:
<param name="robot_description"
       command="$(find xacro)/xacro '$(find ros1_description_lab)/urdf/agv.urdf.xacro' use_camera:=$(arg use_camera)" />
这里 command= 的返回标准输出会成为参数值,所以真实路径是:
agv.urdf.xacro
    -> xacro 可执行程序
    -> 展开后的 <robot>...</robot> XML 字符串
    -> /robot_description
运行:
roslaunch ros1_description_lab description_lab.launch
另开一个 Container 终端:
source /workspace/ros_ws/devel/setup.bash
rosparam get /robot_description
如果看到的是普通 URDF:
<robot name="ros1_agv_lab">
  <link ...>
  <joint ...>
  ...
</robot>
而不是:
<xacro:macro ...>
<xacro:property ...>
就证明 Xacro 已经在 robot_state_publisher 之前完成了预处理。
这也是理解 Xacro 最重要的运行时边界:
/robot_description保存的是展开结果,不保存 Xacro 源码。
28. 再确认 /joint_states 和 URDF joint 名字完全一致
执行:
rostopic echo -n 1 /joint_states
重点看:
name:
  - left_wheel_joint
  - right_wheel_joint
再回到 Xacro 源文件及其宏:
ros1_description_lab/urdf/agv.urdf.xacro
ros1_description_lab/urdf/macros/components.xacro
确认展开后 joint 仍然叫:
left_wheel_joint
right_wheel_joint
如果这一步不一致,就不要继续怀疑 tf2 Buffer、时间插值或 Navigation。
错误已经发生在:
Driver joint contract
        X
URDF model joint key
这是比“TF tree 不完整”更靠上游的故障点。
29. 先观察 fixed joint:传感器 TF 不应该随运动变化
执行:
rosrun tf2_ros tf2_echo base_link laser_link
应该持续看到接近:
Translation:
x = 0.25
y = 0
z = 0.15
机器人移动、轮子旋转,都不应该改变:
base_link -> laser_link
因为它属于:
fixed joint
同理:
rosrun tf2_ros tf2_echo base_link imu_link
应该保持:
x = 0
y = 0
z = 0.10
这就是机器人安装几何的稳定性。
30. 再观察 moving joint:轮子 TF 必须由 /joint_states.position 驱动
先执行:
rosrun tf2_ros tf2_echo base_link left_wheel_link
然后另开终端持续发送:
rostopic pub -r 5 /cmd_vel geometry_msgs/Twist \
  "linear: {x: 0.3, y: 0.0, z: 0.0}
angular: {x: 0.0, y: 0.0, z: 0.4}"
第 12 章 Driver 会产生:
left_wheel_joint.position
right_wheel_joint.position
继续观察:
rostopic echo /joint_states
应该看到 position 持续累计。
与此同时:
base_link -> left_wheel_link
的 translation 应保持安装位置:
x = 0
y = +0.25
z = 0
而 rotation 会随 joint angle 改变。
这正是:
固定安装位置
+
动态关节角
组合后的结果。
31. 为什么车体运动和轮子自转会同时出现在完整 TF 链中
此时已经有两类动态关系:
odom -> base_link
来自 Odometry。
以及:
base_link -> wheel links
来自 JointState + URDF。
因此 tf2 可以组合:
odom
 -> base_link
 -> left_wheel_link
甚至再加上临时:
map -> odom
得到:
map
 -> odom
 -> base_link
 -> left_wheel_link
这里两种“运动”完全不同:
odom -> base_link
    描述整车在 odom 中移动

base_link -> left_wheel_link
    描述轮子相对车体自身旋转
tf2 只是把两段正确的空间关系组合起来。
32. 用 view_frames.py 看现在的整棵树
执行:
cd /workspace
rosrun tf2_tools view_frames.py
此时应该看到类似:
map
└── odom
    └── base_link
        ├── left_wheel_link
        ├── right_wheel_link
        ├── laser_link
        ├── imu_link
        └── camera_link
和第 13 章相比,最重要的变化不是“多了三个 frame”。
而是:
第 13 章
base_link -> sensor
由多个手写 static publisher 管理

第 14 章
base_link -> robot links
由一份 URDF + robot_state_publisher 统一管理
这才是结构上的升级。
33. /tf_static 中现在应该由谁发布什么
本章仍然存在两个 static TF owner。
第一个:
map_to_odom_static
    -> map -> odom
这是教学占位。
第二个:
robot_state_publisher
    -> base_link -> laser_link
    -> base_link -> imu_link
    -> base_link -> camera_link
因此如果直接执行:
rostopic echo /tf_static
需要意识到 /tf_static 上可能有多个 latched publisher。
不要因为第一条看到:
map -> odom
就误认为 robot_state_publisher 没有发 static TF。
更可靠的确认仍然是直接按目标边查询:
rosrun tf2_ros tf2_echo base_link laser_link
rosrun tf2_ros tf2_echo base_link imu_link
或者查看完整 frame tree。
34. robot_state_publisher 为什么不能凭 URDF 自动知道轮子转了多少
URDF 中已经写了:
left_wheel_joint
continuous
axis = y
但这只能说明:
它怎样运动
不能说明:
它现在运动到了哪里
这两类信息分别属于:
model
state
即:
URDF
    -> 运动学结构

JointState.position
    -> 运行时状态
这也是机器人软件里非常通用的分层方式。
模型不会替代传感器反馈,传感器反馈也不会自动包含完整模型。
robot_state_publisher 的作用就是在两者之间做连接。
35. 如果 /joint_states 停了,哪些 TF 会受影响
假设 Driver 停止发布 /joint_states。
URDF 不会消失:
/robot_description
仍然存在。
fixed joint:
base_link -> laser_link
base_link -> imu_link
base_link -> camera_link
仍然是静态几何。
但 moving joint:
base_link -> left_wheel_link
base_link -> right_wheel_link
没有新的 joint position,就不会得到新的动态姿态更新。
这说明调试时必须区分:
模型不存在
和:
模型存在,但状态输入停止
这两个问题的故障层完全不同。
36. 如果 JointState.name 对,但 position 不对,会发生什么
假设:
left_wheel_joint
名称正确,但 Driver 把角度单位错当成:
degree
而不是:
radian
那么:
Topic 正常
joint 名称正常
robot_state_publisher 正常
TF tree 连通
但 wheel link 的姿态仍然会错。
所以 URDF + robot_state_publisher 并不能替代第 12 章的数据契约检查。
它们假设上游提供的:
joint name
position unit
sign
timestamp
已经正确。
这也是为什么本系列先讲 Driver 数据契约,再讲 TF / URDF。
顺序不能反过来。
37. 为什么不能同时保留第 13 章的 sensor static publisher
如果继续启动:
base_to_laser_static
同时 URDF 又定义:
laser_joint
那么:
laser_link
就会同时收到多个 owner 的变换。
即使两边数值暂时完全相同,这也是错误的 ownership 设计。
以后只要一边修改安装位置而另一边忘记同步,就会出现非常难排查的 TF 抖动或 authority 冲突。
所以第 14 章的 description_lab.launch 没有 include 整个:
tf_lab.launch
而是只复用其中真正仍然需要的:
odom_tf_broadcaster
传感器 static TF 则彻底交给:
robot_state_publisher
这就是“复用组件”与“复用整个 launch”之间的区别。
38. Xacro 到底是什么,它和 URDF 是什么关系
Xacro 通常展开为:
XML Macros
它是一种用于 XML 的宏语言。ROS 机器人模型中最常见的用途,就是用更短、更可复用、更参数化的源文件生成最终 URDF XML。
先直接比较两者的职责:
| 对象 | 本质 | 运行时谁直接消费 |
|---|---|---|
| URDF | 标准机器人模型 XML | urdf::Model / robot_state_publisher 等 |
| Xacro | 生成 XML 的宏预处理语言 | xacro 处理器 |
/robot_description | 展开后的机器人 XML 字符串 | robot_state_publisher |
所以:
Xacro != URDF 的替代运行时格式
更准确的理解是:
Xacro source
    |
    | preprocess / expand
    v
URDF XML
    |
    v
robot_description
robot_state_publisher 不负责解释:
xacro:property
xacro:macro
xacro:include
xacro:if
这些语法在它读取模型之前就必须已经展开掉。
这就是为什么 Xacro 不改变第 13、14 章已经建立的 TF 原理;它只改变“URDF XML 是怎样被生成和维护的”。
39. 为什么纯 URDF 一大就会开始重复
本章纯 agv.urdf 中,左右轮结构几乎完全相同:
<link name="left_wheel_link"> ... </link>
<joint name="left_wheel_joint" type="continuous"> ... </joint>

<link name="right_wheel_link"> ... </link>
<joint name="right_wheel_joint" type="continuous"> ... </joint>
真正不同的只有:
left / right
+y / -y
如果以后再增加:
front_left_wheel
front_right_wheel
rear_left_wheel
rear_right_wheel
复制粘贴会迅速带来两个问题。
第一,机械尺寸会散落在大量 XML 数字里:
wheel radius
wheel width
track width
body size
sensor mounting offset
第二,相同结构修改时必须同步多个副本。
这正是 Xacro 要解决的工程问题:
把“重复 XML”提升成“参数 + 模板”,但最终仍生成标准 URDF。
40. xacro:property:把魔法数字提升成模型参数
agv.urdf.xacro 先定义:
<xacro:property name="body_length" value="0.60" />
<xacro:property name="body_width" value="0.44" />
<xacro:property name="body_height" value="0.20" />
<xacro:property name="wheel_radius" value="0.10" />
<xacro:property name="wheel_width" value="0.05" />
<xacro:property name="wheel_y" value="0.25" />
之后普通 XML 属性可以通过:
${...}
求值:
<box size="${body_length} ${body_width} ${body_height}" />
还可以写表达式:
<origin xyz="0 0 ${body_height / 2.0}" rpy="0 0 0" />
这样 0.60 / 0.44 / 0.20 不再只是某段 XML 中无法解释的数字,而变成有语义的模型参数。
这里要和 ROS Parameter Server 区分:
xacro:property
    Xacro 展开期间存在
    用于生成 XML

ROS parameter
    Node 运行期间存在
    由 roscore 参数服务器管理
两者名字都叫“参数”时很容易混淆,但生命周期完全不同。
41. xacro:macro:把重复 link + joint 抽成模板
本章把左右轮抽成:
<xacro:macro name="wheel" params="side y wheel_radius wheel_width">
  <link name="${side}_wheel_link">
    ...
  </link>

  <joint name="${side}_wheel_joint" type="continuous">
    <parent link="base_link" />
    <child link="${side}_wheel_link" />
    <origin xyz="0 ${y} 0" rpy="0 0 0" />
    <axis xyz="0 1 0" />
  </joint>
</xacro:macro>
调用两次:
<xacro:wheel side="left"
             y="${wheel_y}"
             wheel_radius="${wheel_radius}"
             wheel_width="${wheel_width}" />

<xacro:wheel side="right"
             y="${-wheel_y}"
             wheel_radius="${wheel_radius}"
             wheel_width="${wheel_width}" />
展开以后仍然得到两个普通 joint:
left_wheel_joint
right_wheel_joint
因此第 12 章 /joint_states.name 契约完全没有改变。
Xacro macro 改变的是源码组织方式,不应该偷偷改变上层接口名称。
本章还定义了:
box_sensor(name, xyz, size)
用同一个模板生成 IMU 和 camera 的:
link
+
fixed joint
这就是宏复用的直接价值。
42. xacro:include:为什么大型机器人模型通常会拆文件
如果所有 macro 都继续堆在:
agv.urdf.xacro
文件最终还是会变得很长。
因此本章把可复用组件放进:
urdf/macros/components.xacro
主模型通过:
<xacro:include filename="$(find ros1_description_lab)/urdf/macros/components.xacro" />
加载这些宏。
当前目录职责于是变成:
urdf/
├── agv.urdf
├── agv.urdf.xacro
└── macros/
    └── components.xacro
可以把它理解成:
agv.urdf.xacro
    负责“这台机器人由什么组成”

components.xacro
    负责“某类重复组件怎样展开”
以后真实项目还可以继续拆成:
materials.xacro
wheels.xacro
sensors.xacro
lidar.xacro
camera.xacro
...
但拆分的前提仍然是职责清楚,而不是为了“文件越多越工程化”。
43. xacro:arg 与条件展开:同一份模型怎样生成不同配置
除了模型内部 property,Xacro 还可以接收外部参数。
本章定义:
<xacro:arg name="use_camera" default="true" />
然后:
<xacro:if value="$(arg use_camera)">
  <xacro:box_sensor name="camera"
                    xyz="0.18 0 0.32"
                    size="0.08 0.12 0.06" />
</xacro:if>
默认展开结果包含:
camera_link
camera_joint
如果启动:
roslaunch ros1_description_lab description_lab.launch use_camera:=false
launch 会把参数继续传给 Xacro:
<param name="robot_description"
       command="$(find xacro)/xacro '$(find ros1_description_lab)/urdf/agv.urdf.xacro' use_camera:=$(arg use_camera)" />
于是展开后的 URDF 中不再存在 camera 分支。
注意这里有三层参数语义:
roslaunch arg
    use_camera:=false
        |
        v
xacro arg
    $(arg use_camera)
        |
        v
xacro:if
    决定是否生成 camera XML
它不是:
robot_state_publisher 运行后再动态关掉 camera
因为条件判断发生在模型生成阶段。
44. Xacro 的执行原理:它做的是“展开”,不是运行机器人算法
把本章模型处理过程拆开:
Xacro 处理器主要完成:
解析 Xacro XML
    -> 建立 property / arg
    -> 载入 include
    -> 展开 macro
    -> 计算 ${expression}
    -> 执行 if / unless 等条件
    -> 输出普通 XML
处理结束后,宏语言自身已经消失。
后续:
URDF parser
KDL tree
robot_state_publisher
TF
都不需要知道原始模型是不是由 Xacro 生成的。
所以从系统分层上看:
Xacro
    model-generation / preprocessing layer

URDF
    robot model contract

robot_state_publisher
    runtime model consumer
这三个层次不能混在一起。
45. 先在命令行单独展开 Xacro,再让 launch 使用它
在正式启动完整系统之前,可以只执行模型生成:
rosrun xacro xacro \
  $(rospack find ros1_description_lab)/urdf/agv.urdf.xacro \
  > /tmp/agv.generated.urdf
查看:
head -n 30 /tmp/agv.generated.urdf
应该看到普通:
<robot>
<link>
<joint>
而不应该再看到:
<xacro:macro>
<xacro:property>
再验证条件参数:
rosrun xacro xacro \
  $(rospack find ros1_description_lab)/urdf/agv.urdf.xacro \
  use_camera:=false \
  > /tmp/agv-no-camera.urdf
然后:
grep -n "camera" /tmp/agv-no-camera.urdf
如果没有 camera link/joint,就说明:
launch 参数
不是 TF runtime 开关
而是改变 Xacro 展开结果
这一步把 Xacro 问题与 robot_state_publisher 问题分开了。
如果 Xacro 本身无法展开,就没有必要继续排查 /tf。
46. 为什么项目同时保留 agv.urdf 和 agv.urdf.xacro
本章故意保留两份文件:
agv.urdf
agv.urdf.xacro
它们承担不同教学职责。
agv.urdf 用来直接学习最终模型:
link
joint
origin
axis
agv.urdf.xacro 用来学习怎样工程化生成相同结构:
property
macro
include
arg
condition
真正运行时,description_lab.launch 使用:
agv.urdf.xacro
但调试模型时,应该随时记住:
Xacro 的正确性最终仍要落到“它生成的 URDF 是否正确”。
因此遇到模型问题时,最有效的分层排查顺序是:
Xacro 能否展开?
    -> 展开的 URDF link/joint 是否正确?
    -> robot_description 是否正确?
    -> joint_states 是否匹配?
    -> robot_state_publisher 是否生成目标 TF?
而不是看到 TF 异常就直接修改宏。
47. 从源码角度重新看完整数据路径
把 Noetic robot_state_publisher 的关键路径压缩后,可以得到:
robot_state_publisher_node::main()
    |
    | 读取 robot_description
    v
urdf::Model
    |
    | URDF -> KDL
    v
KDL::Tree
    |
    v
JointStateListener
    |
    +--> fixed segments
    |       -> publishFixedTransforms()
    |       -> /tf_static
    |
    +--> subscribe /joint_states
            |
            v
        joint name -> position
            |
            v
        publishTransforms()
            |
            v
           /tf
这里最关键的不是函数名,而是可以明确看到三层职责:
解析模型
    -> 建立运动学树

接收状态
    -> joint name / position

发布空间关系
    -> fixed / movable TF
这三层分开以后,再看源码会非常清楚。
48. 本章和第 13 章的知识怎样拼起来
第 13 章回答:
TF 是什么?
tf2 怎样存?
怎样查链?
怎样按时间查询?
为什么会 extrapolation?
第 14 章回答:
机器人自身那么多 TF 从哪里来?
为什么不用每条都手写 broadcaster?
URDF 怎样描述 geometry?
joint_states 怎样把运动状态带进模型?
robot_state_publisher 怎样把模型变成 /tf 与 /tf_static?
于是目前已经形成:
Driver data contract
        |
        v
JointState / Odometry / Imu
        |
        +-----------------------+
        |                       |
        v                       v
odom_tf_broadcaster      robot_state_publisher
        |                       |
        v                       v
odom -> base_link      base_link -> robot links
        \                       /
         \                     /
          +------ tf2 tree ----+
这已经是后续 Navigation 数据链真正可用的机器人坐标基础。
49. 第 14 章结束后应该保留的核心判断
第一:
URDF 是模型
不是 TF 本身
第二:
joint 是 link tree 的边
joint origin 决定零位几何关系
第三:
fixed joint
    -> 不需要运行时 joint position
    -> robot_state_publisher 发布 static TF
第四:
moving joint
    -> URDF 提供运动规则
    -> JointState.position 提供当前状态
    -> robot_state_publisher 发布动态 TF
第五:
JointState.name
必须与 URDF joint name 建立一致契约
第六:
robot_state_publisher
只负责机器人模型内部 link tree
它不会自动产生:
map -> odom
odom -> base_link
第七:
一个 TF child frame 只应该有一个明确 owner
第 13 章手写 sensor static TF 在本章应退出,由 URDF 统一接管。
第八:
Xacro 是 URDF 的生成层,不是 robot_state_publisher 的另一种运行时模型格式
第九:
Xacro 调试必须先看展开结果,再看 robot_description,最后才看 TF
到这里,机器人自身几何关系已经从“零散 TF 参数”升级成“一份模型 + 一份状态输入”。
下一章进入 Navigation 传感器接口,开始研究:
即使
laser_link已经存在、TF tree 也连通,sensor_msgs/LaserScan/Range还必须满足哪些消息字段、时间和 frame 契约,costmap / SLAM 才真正能够消费?
这就是第 15 章的入口。
参考资料
- ROS Noetic
robot_state_publisherAPI:https://docs.ros.org/en/noetic/api/robot_state_publisher/html/ - ROS Noetic
urdf::ModelAPI:https://docs.ros.org/en/noetic/api/urdf/html/classurdf_1_1Model.html - ROS
robot_state_publisher:https://github.com/ros/robot_state_publisher - ROS1 URDF repository:https://github.com/ros/urdf
- ROS Noetic Xacro API:https://docs.ros.org/en/noetic/api/xacro/html/
- ROS Xacro repository:https://github.com/ros/xacro

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献4条内容

所有评论(0)