人形机器人训练数据包:即付即用,加快强化学习迭代
随着具身智能逐步从实验室走向实际应用,人形机器人的训练效率越来越受到关注。除了模型和算法,训练数据同样是影响机器人能力提升的重要环节。
过去,企业往往需要自行完成数据采集、动作捕捉、数据清洗和格式转换等工作。一套数据从采集到真正用于训练,往往需要投入较多的人力和时间。对于需要频繁调整算法、反复进行强化学习训练的团队来说,数据准备很容易成为研发过程中的一项额外负担。
因此,将整理好的机器人动作数据打包提供给开发者,成为一种更直接的数据获取方式。用户可以根据训练需求选择相应的数据包,完成购买后直接用于后续训练,减少前期数据采集和处理工作。
目前,机器人动作数据主要覆盖三类常见需求:基础交互、场景化功能和高动态动作。
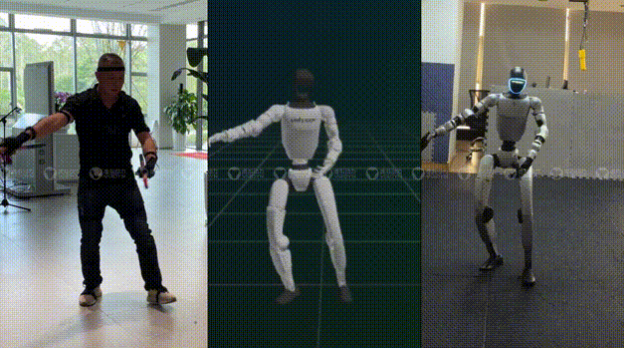
基础交互数据主要包括行走、站立、转身、抓取等基础动作。这类数据更偏向机器人运动控制的底层能力,可用于步态、平衡、身体协调等相关训练,为后续更复杂的任务提供基础。
场景化功能数据则更贴近实际应用,例如上下楼梯、跨越障碍、开门、物品分拣等动作。相比单一的基础动作,这类数据通常包含更明确的任务目标,可以用于工业制造、公共服务等场景下的机器人能力训练,帮助模型学习如何在不同环境中完成具体任务。
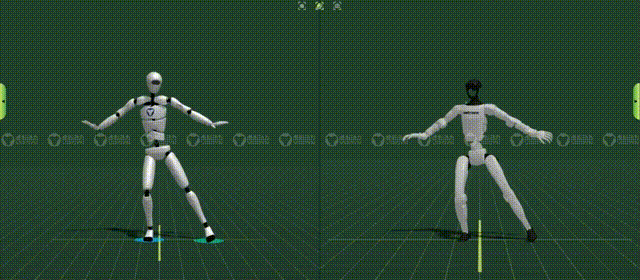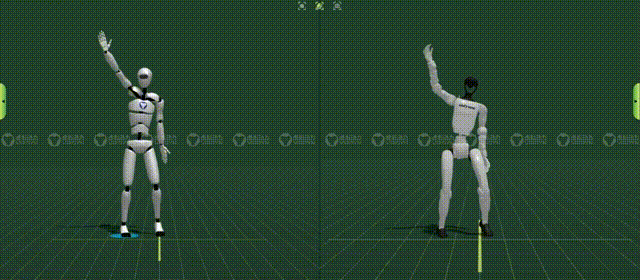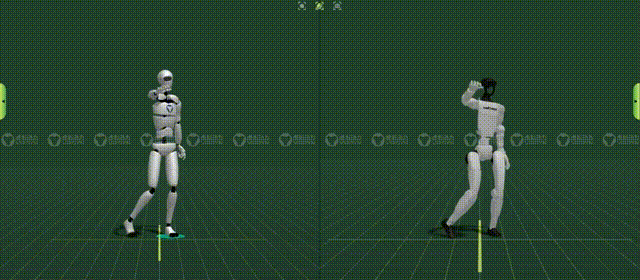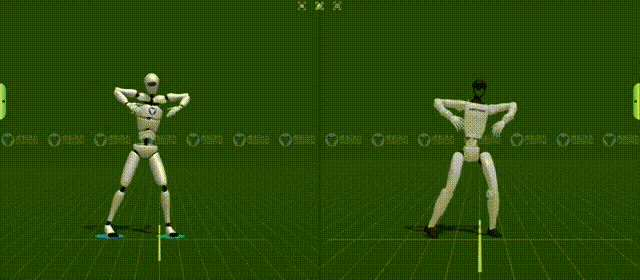
高动态动作数据主要面向舞蹈、表演和娱乐互动等需求,包括街舞、民族舞以及其他才艺动作。这类动作对机器人的全身协调、姿态控制和动作连续性要求更高,可以结合模仿学习、强化学习等方法,用于训练机器人完成更复杂的动态运动。
从使用方式来看,即付即用的数据包可以减少开发团队在数据准备阶段的投入。企业不需要从零开始组建数据采集团队,也不必重复搭建完整的数据采集和处理流程,而是根据自身的训练任务直接选择所需数据。
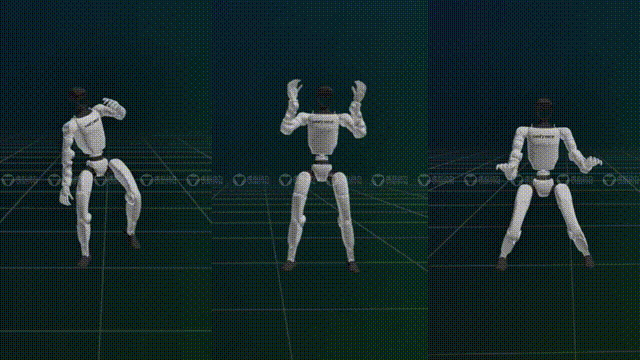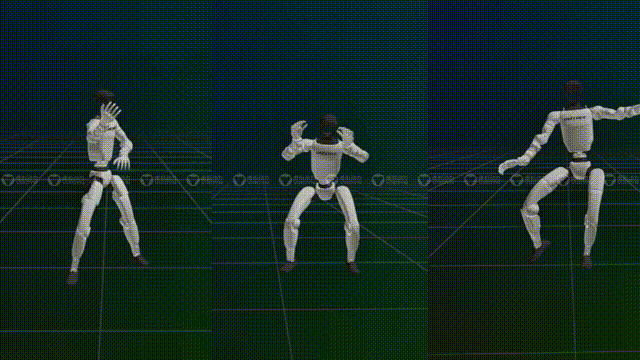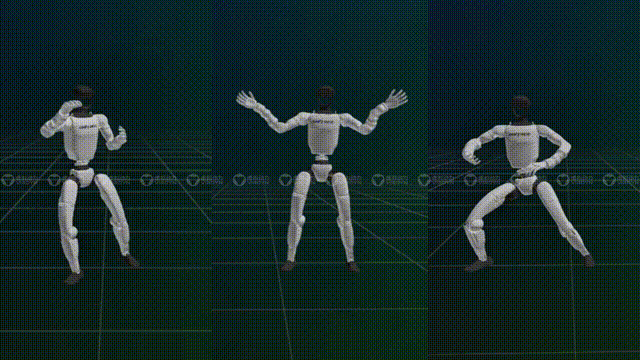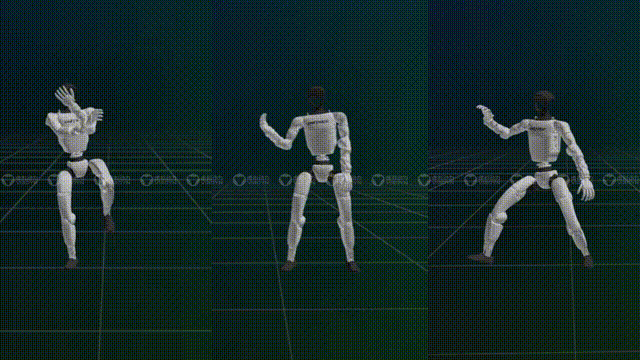
对于需要持续迭代的机器人研发团队来说,这种方式的价值并不只是“少采一次数据”。更重要的是,它可以把开发人员从大量重复的数据准备工作中释放出来,将更多时间投入到模型训练、算法调整和实际任务验证上。
如果数据格式和训练框架能够做好适配,开发者还可以进一步减少数据预处理工作。不同类型、不同场景的动作数据也能够为模型提供更多样的训练样本,让机器人在基础运动之外,逐步学习更加复杂的动作和任务。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献32条内容

所有评论(0)